观看视频
论文相关演示:双稳态跳跃样机。 · Guo et al. · 540p 源视频
01 / STUDY
机构与实验
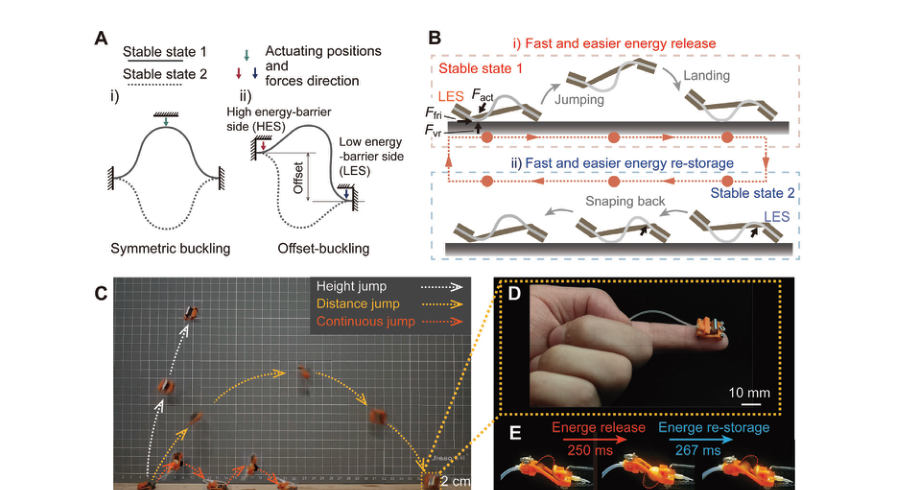
双稳态机构先储存能量,再通过快速释能完成跳跃。研究调节机构的能垒,使昆虫尺度机器人产生不同跳跃行为。图片中可以看到机构设计、运动快照和放在指尖上的实物。
02 / CONTEXT
测试条件与应用范围
实验关注双稳态机构与跳跃运动,尚未验证废墟或发动机内部作业。
03 / SOURCE
论文与原始资料
EXPERIMENT / IMAGES
实验图像
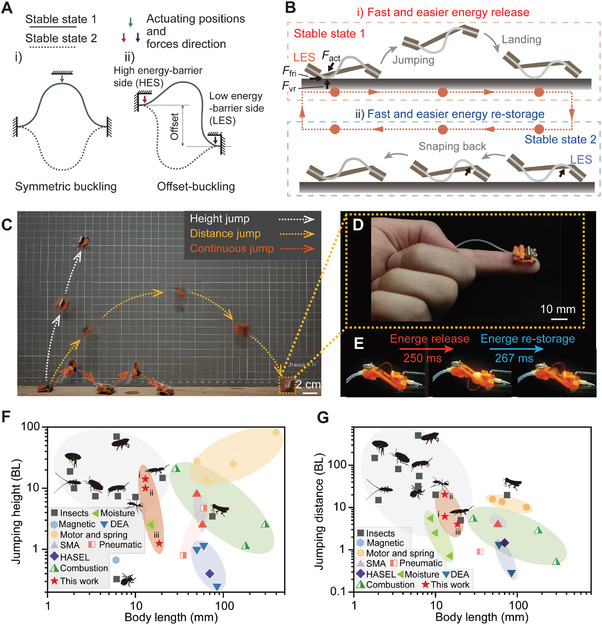
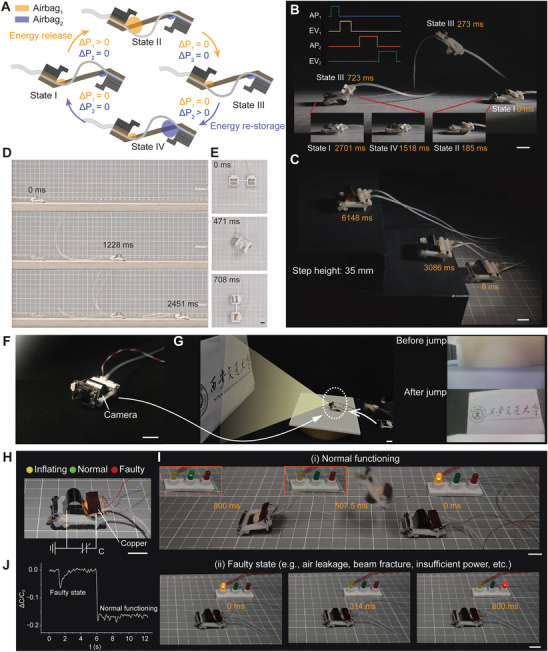
用可调能垒调节储能和释能,在微小尺寸下探索多种跳跃模式。
论文相关演示:双稳态跳跃样机。 · Guo et al. · 540p 源视频
双稳态机构先储存能量,再通过快速释能完成跳跃。研究调节机构的能垒,使昆虫尺度机器人产生不同跳跃行为。图片中可以看到机构设计、运动快照和放在指尖上的实物。
实验关注双稳态机构与跳跃运动,尚未验证废墟或发动机内部作业。