FIELD ATLAS / 01
穿过入口,
走进现场。
入口尺寸、内部路径和作业对象,决定机器人怎样进入,也决定它能带上什么工具。
01装备检修
通过检测孔,在机内作业。
蛇形机械臂从检测孔伸入,微型机器人沿叶片和内壁移动。这里收录罗罗的探头与修补方案、哈佛的电黏附爬行实验,以及连续体机械臂、K-Track 和 TRACE 的研究。
入口与路径 / 曲面接触 / 工具负载
浏览相关案例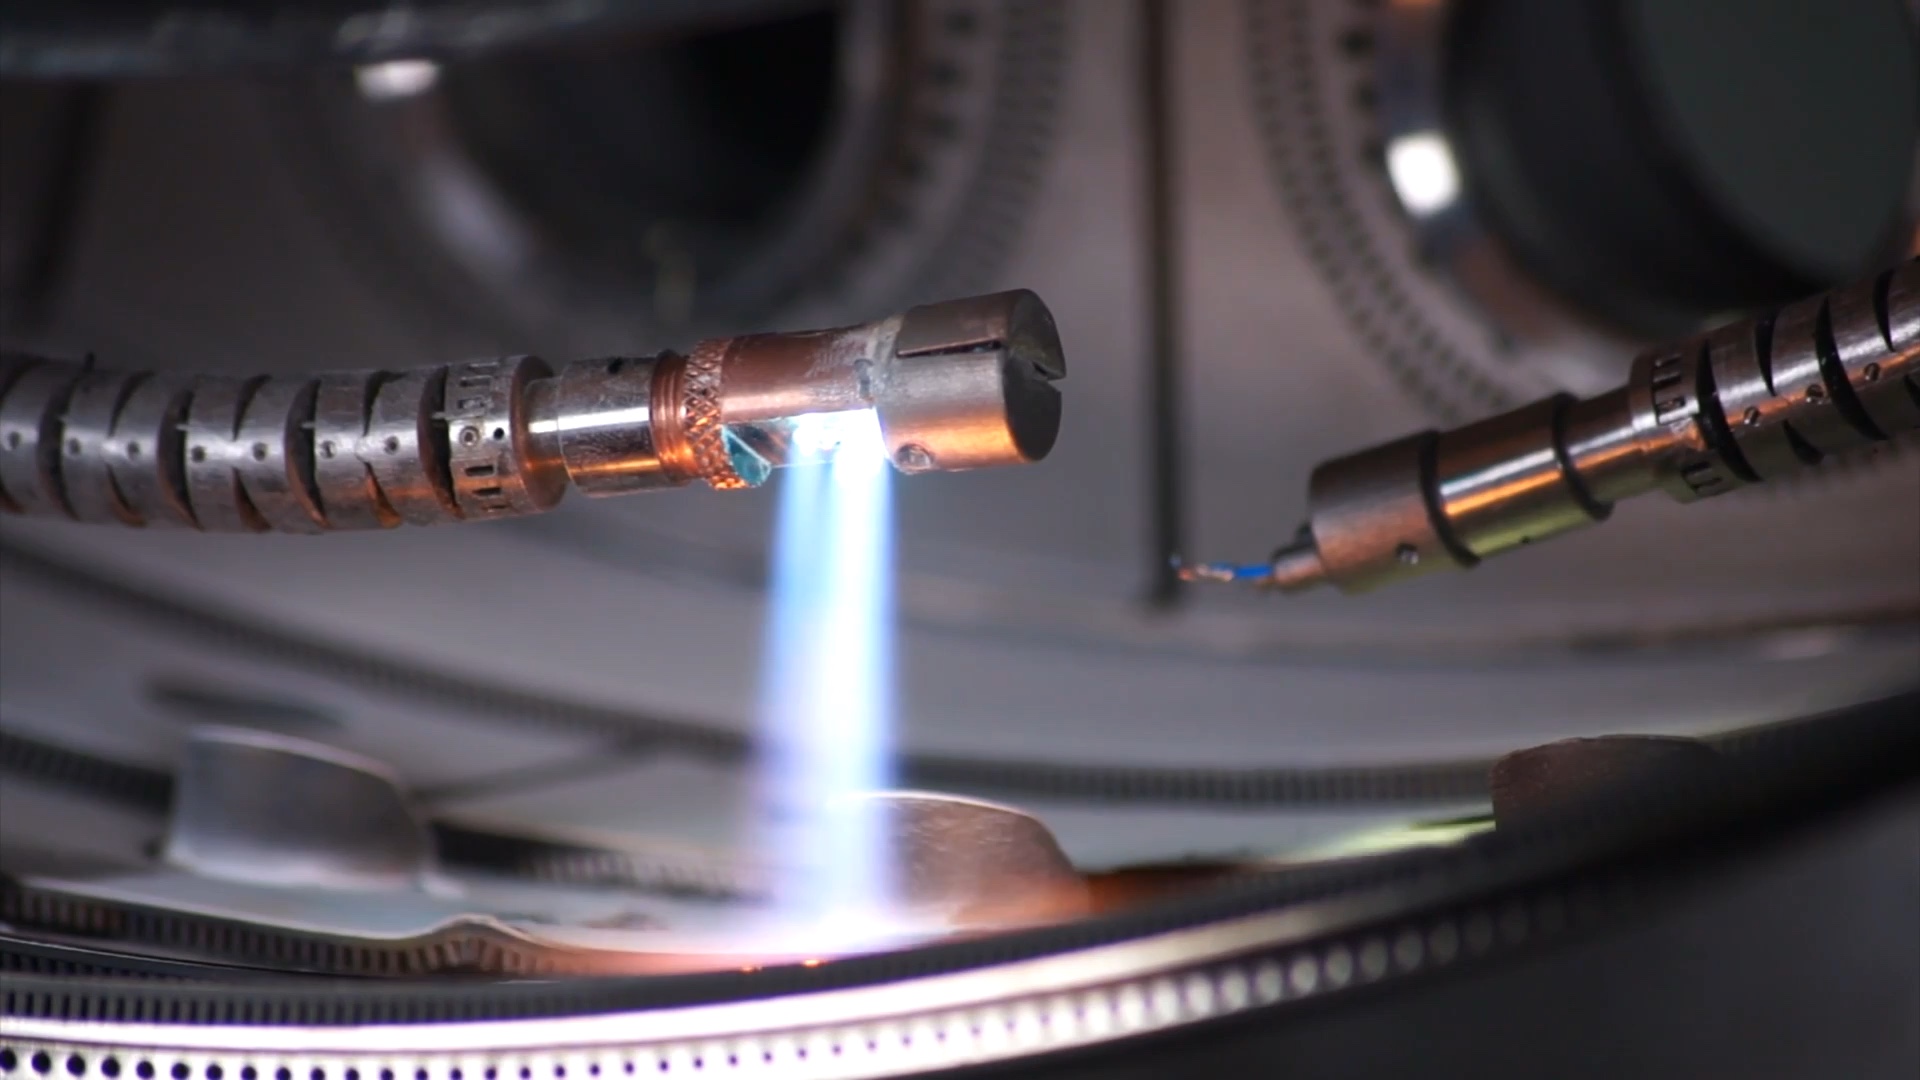
FLARE:双蛇机器人修补燃烧室热障涂层实验室发动机测试
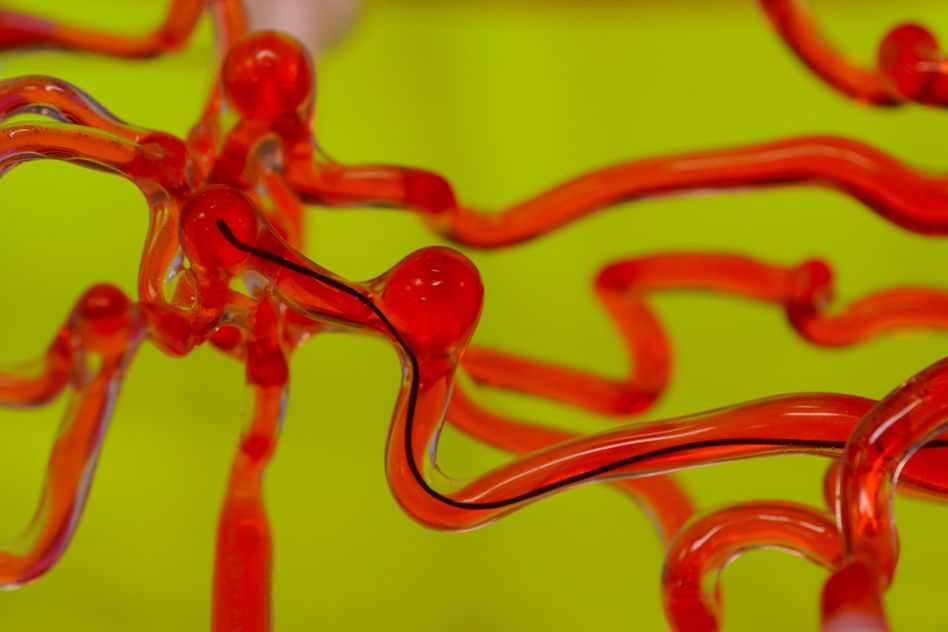
磁控导丝在脑血管模型中的导航血管模型实验
03搜救与探索
废墟空隙与冰下通道。
CMU 的蛇形机器人曾进入地震废墟;JPL 的 EELS 在冰雪环境中测试;ReachBot 则用伸缩臂和微刺抓手寻找岩壁锚点。这些任务都涉及不规则路径、远程观察和设备回收。
不规则空隙 / 远程观察 / 设备回收
浏览相关案例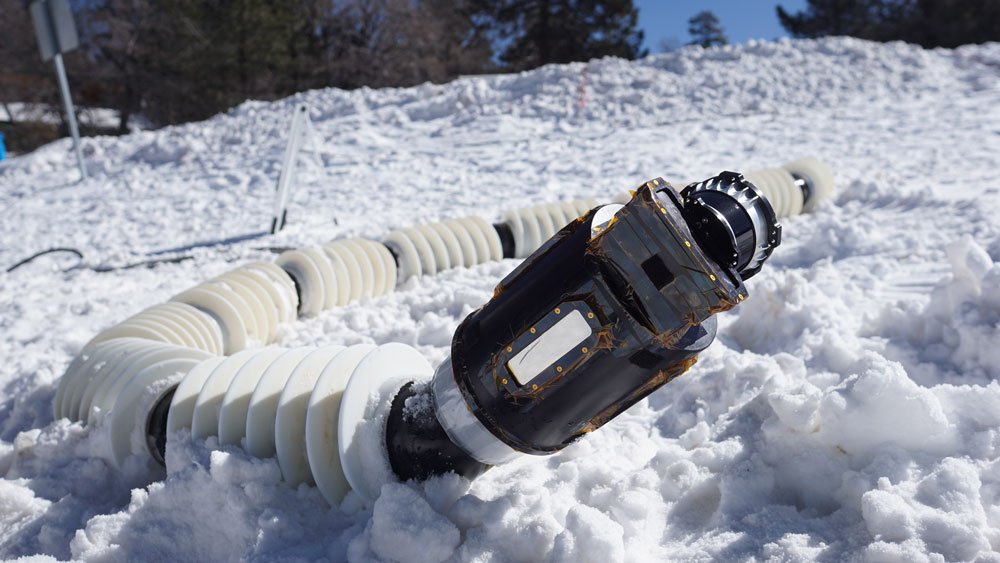
EELS:面向冰下通道的蛇形机器人地面样机与冰川测试
04基础设施
从管道内部到工业巡检。
履带机器人进入管道,防碰撞无人机检查封闭设施;四足机器人则通过楼梯、格栅和设备通道,在电站与化工现场采集热像、仪表图像等设备状态。
管道检查 / 工业巡检 / 远程观测
浏览相关案例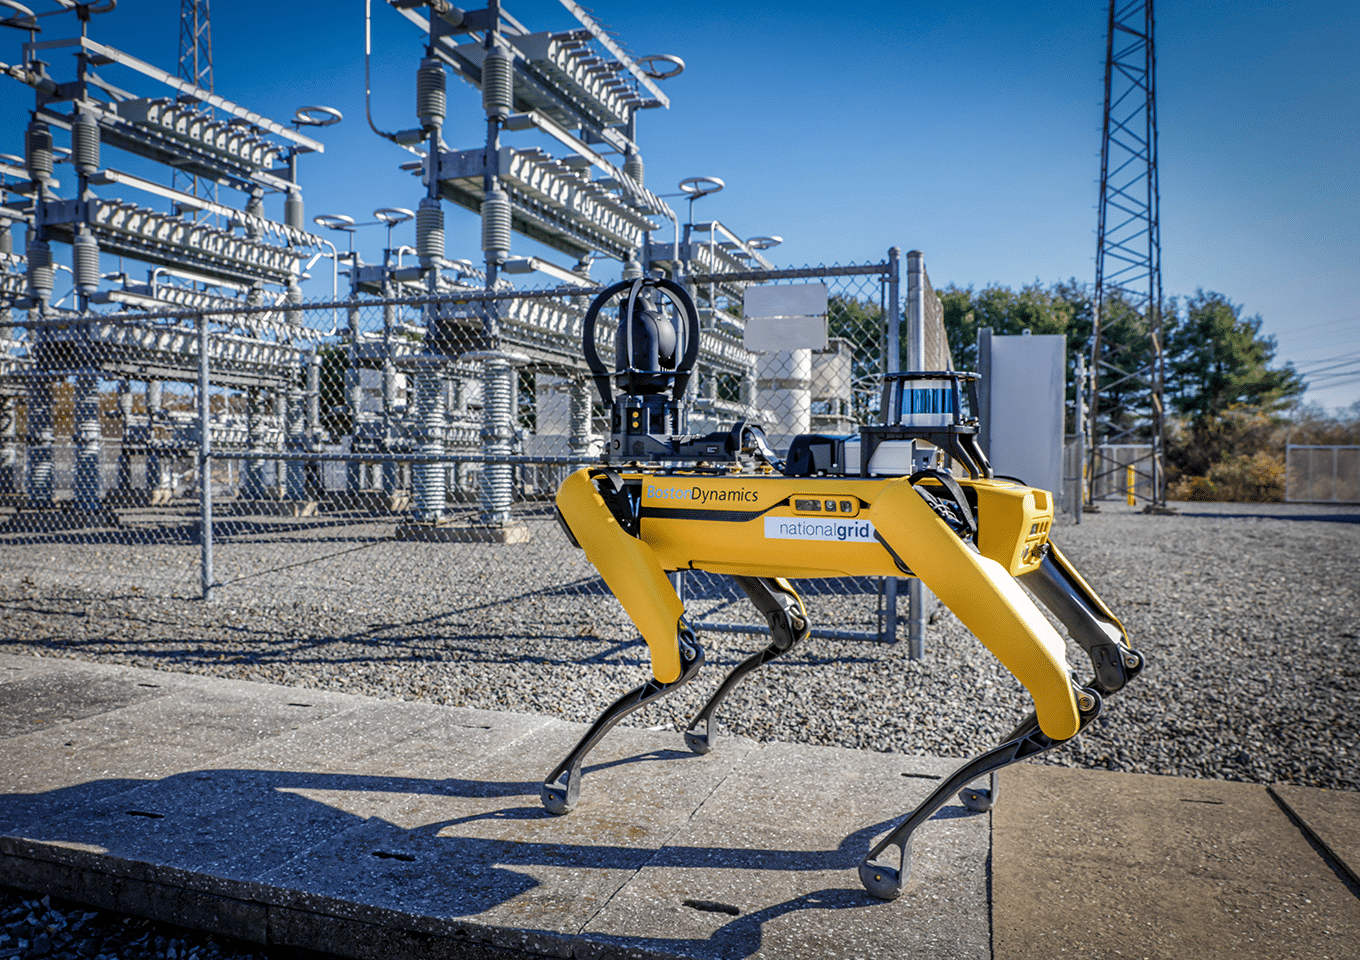
Spot:运行中换流站的远程巡检已纳入现场巡检
05太空在轨作业
接近表面,操作接口。
从附着爬行到加注接口对接,再到空间站外部泄漏定位,关注微重力下如何接近、固定和操作。每个案例分别注明地面验证、在轨试验或已有在轨使用记录。
表面附着 / 柔顺对接 / 工具操作
浏览相关案例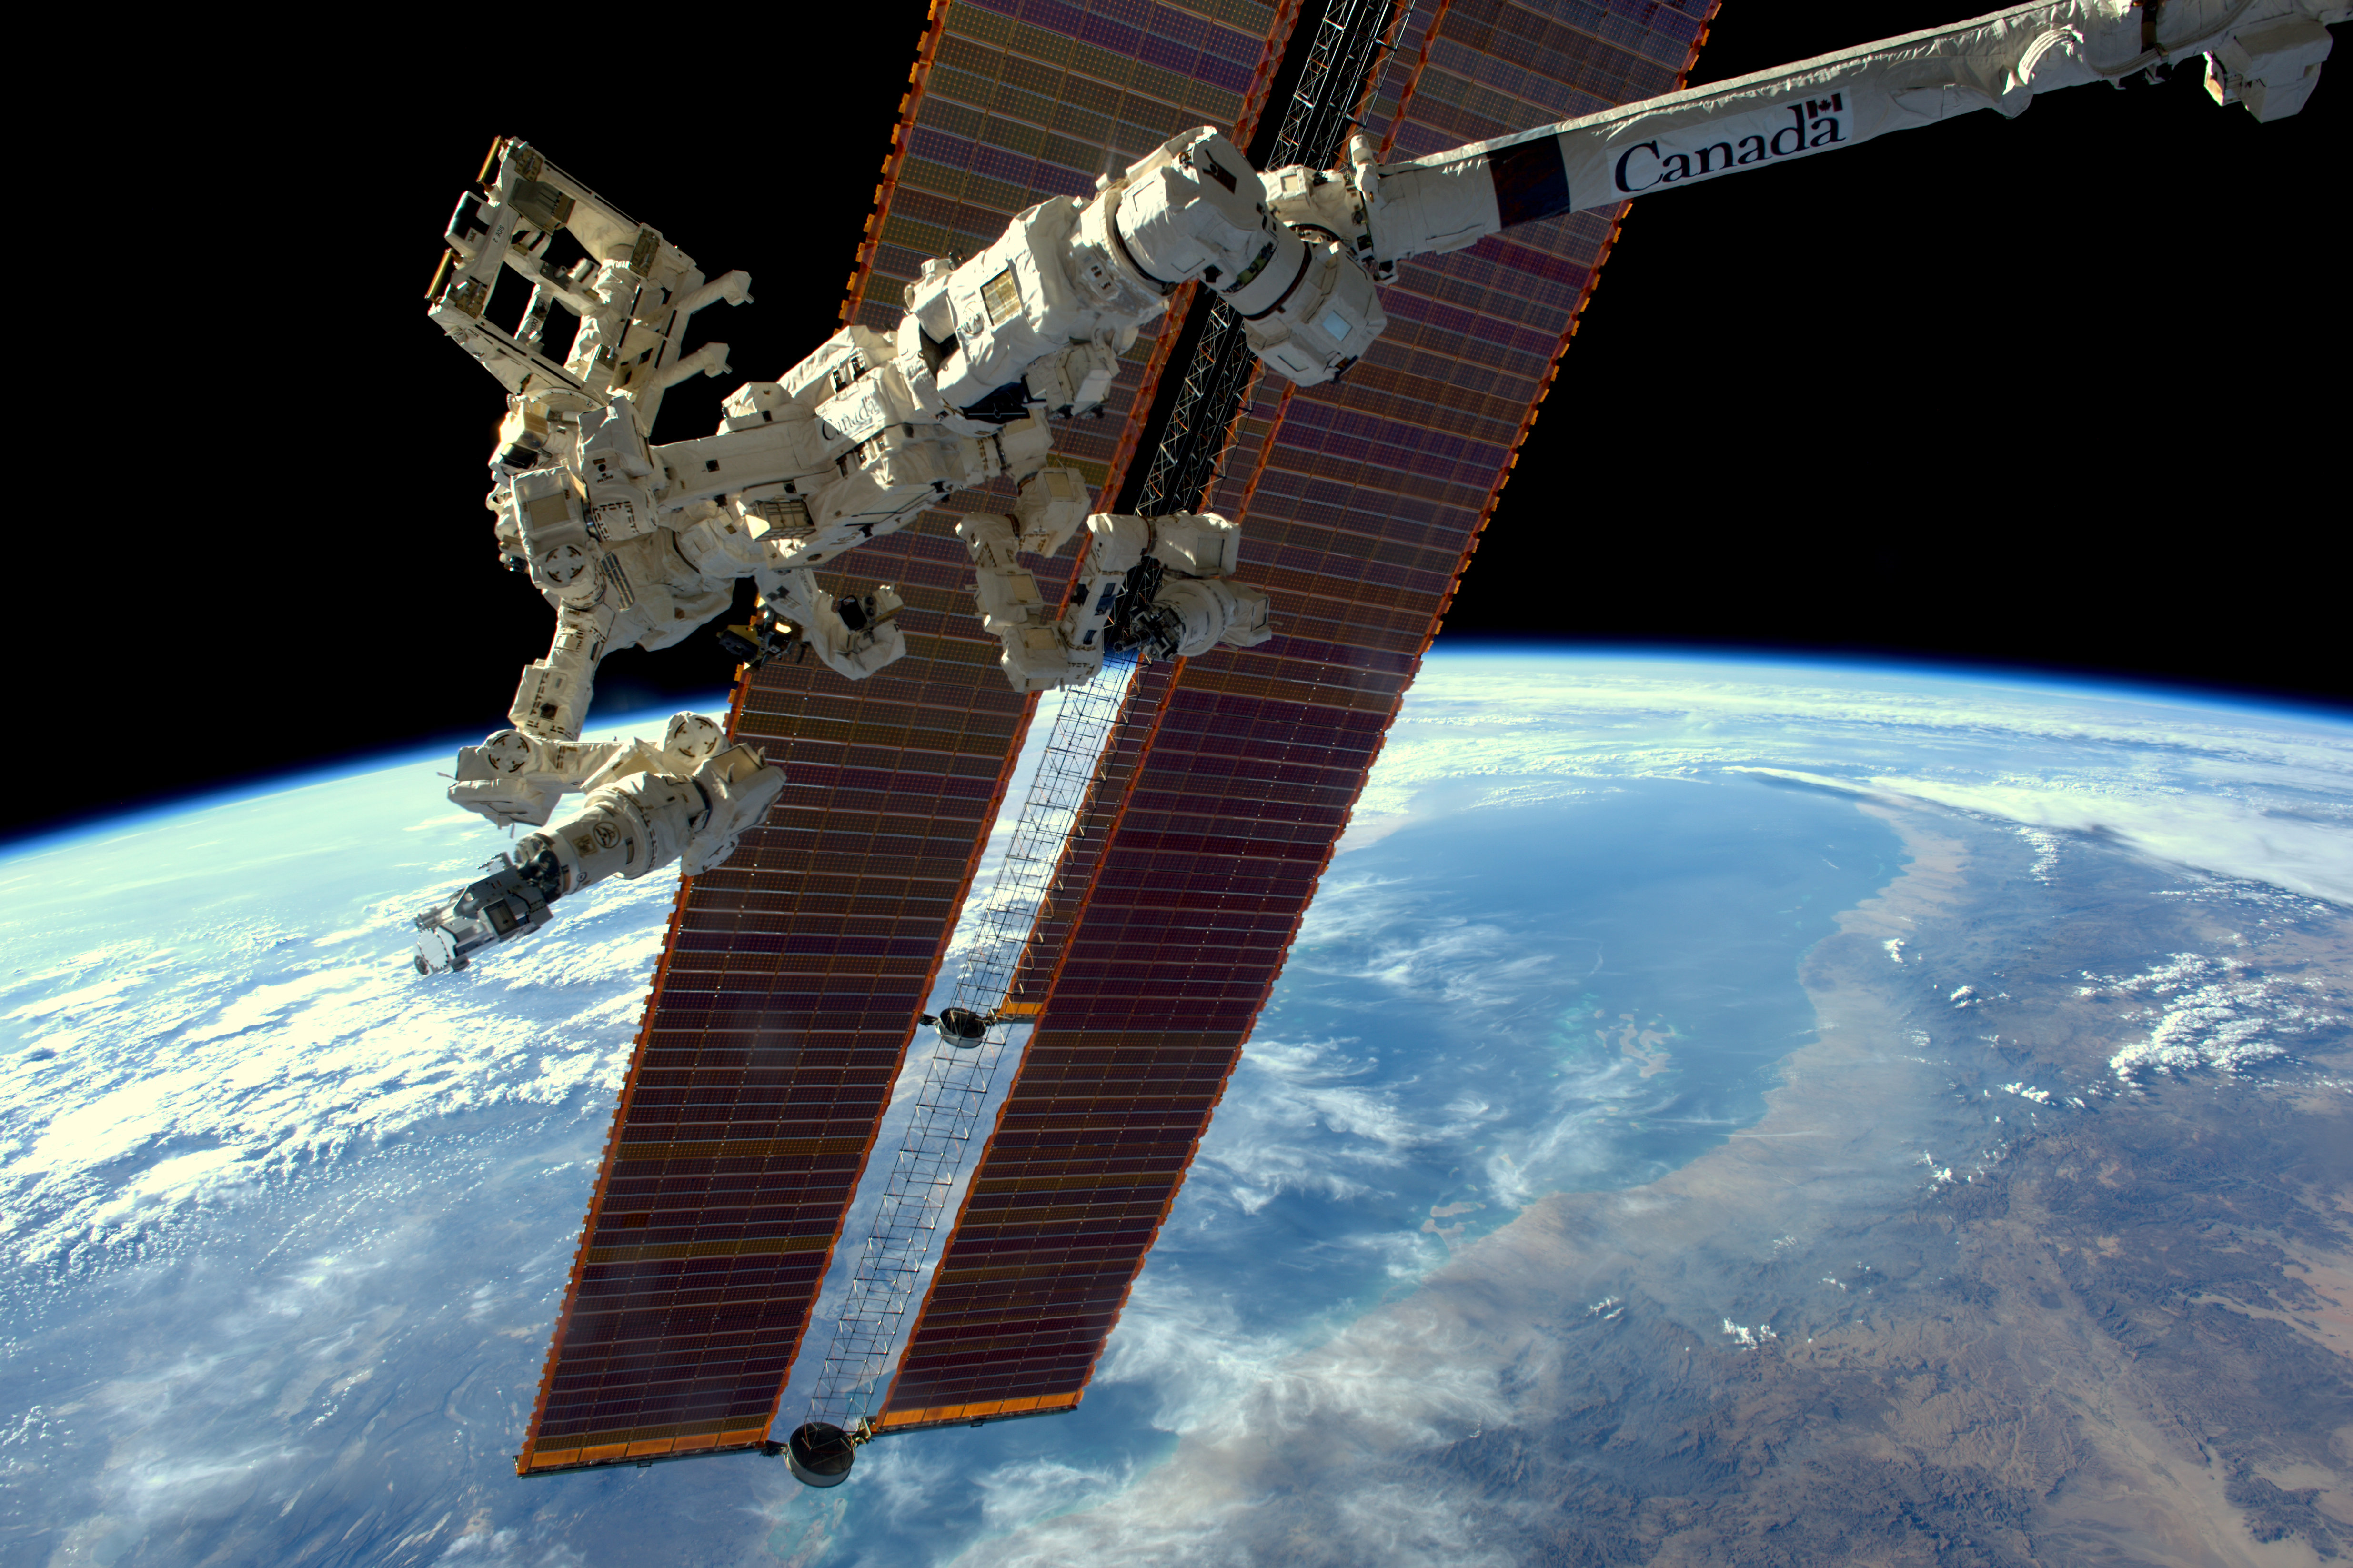
RELL × Dextre:空间站外部氨泄漏定位已有在轨泄漏定位记录
分享你的研究与问题。
欢迎提供论文、实验视频、开源项目和应用需求。请附上资料链接,或说明正在遇到的具体困难。