跳至正文
入微OPENRUWEI
首页应用场景项目与案例知识资源参与共建关于入微
EN
CASE GALLERY / 02

项目与案例

发动机内壁、血管通道、废墟与冰裂隙中的机器人。

21个案例
17 个视频
OPENRUWEI / PUBLIC CASES

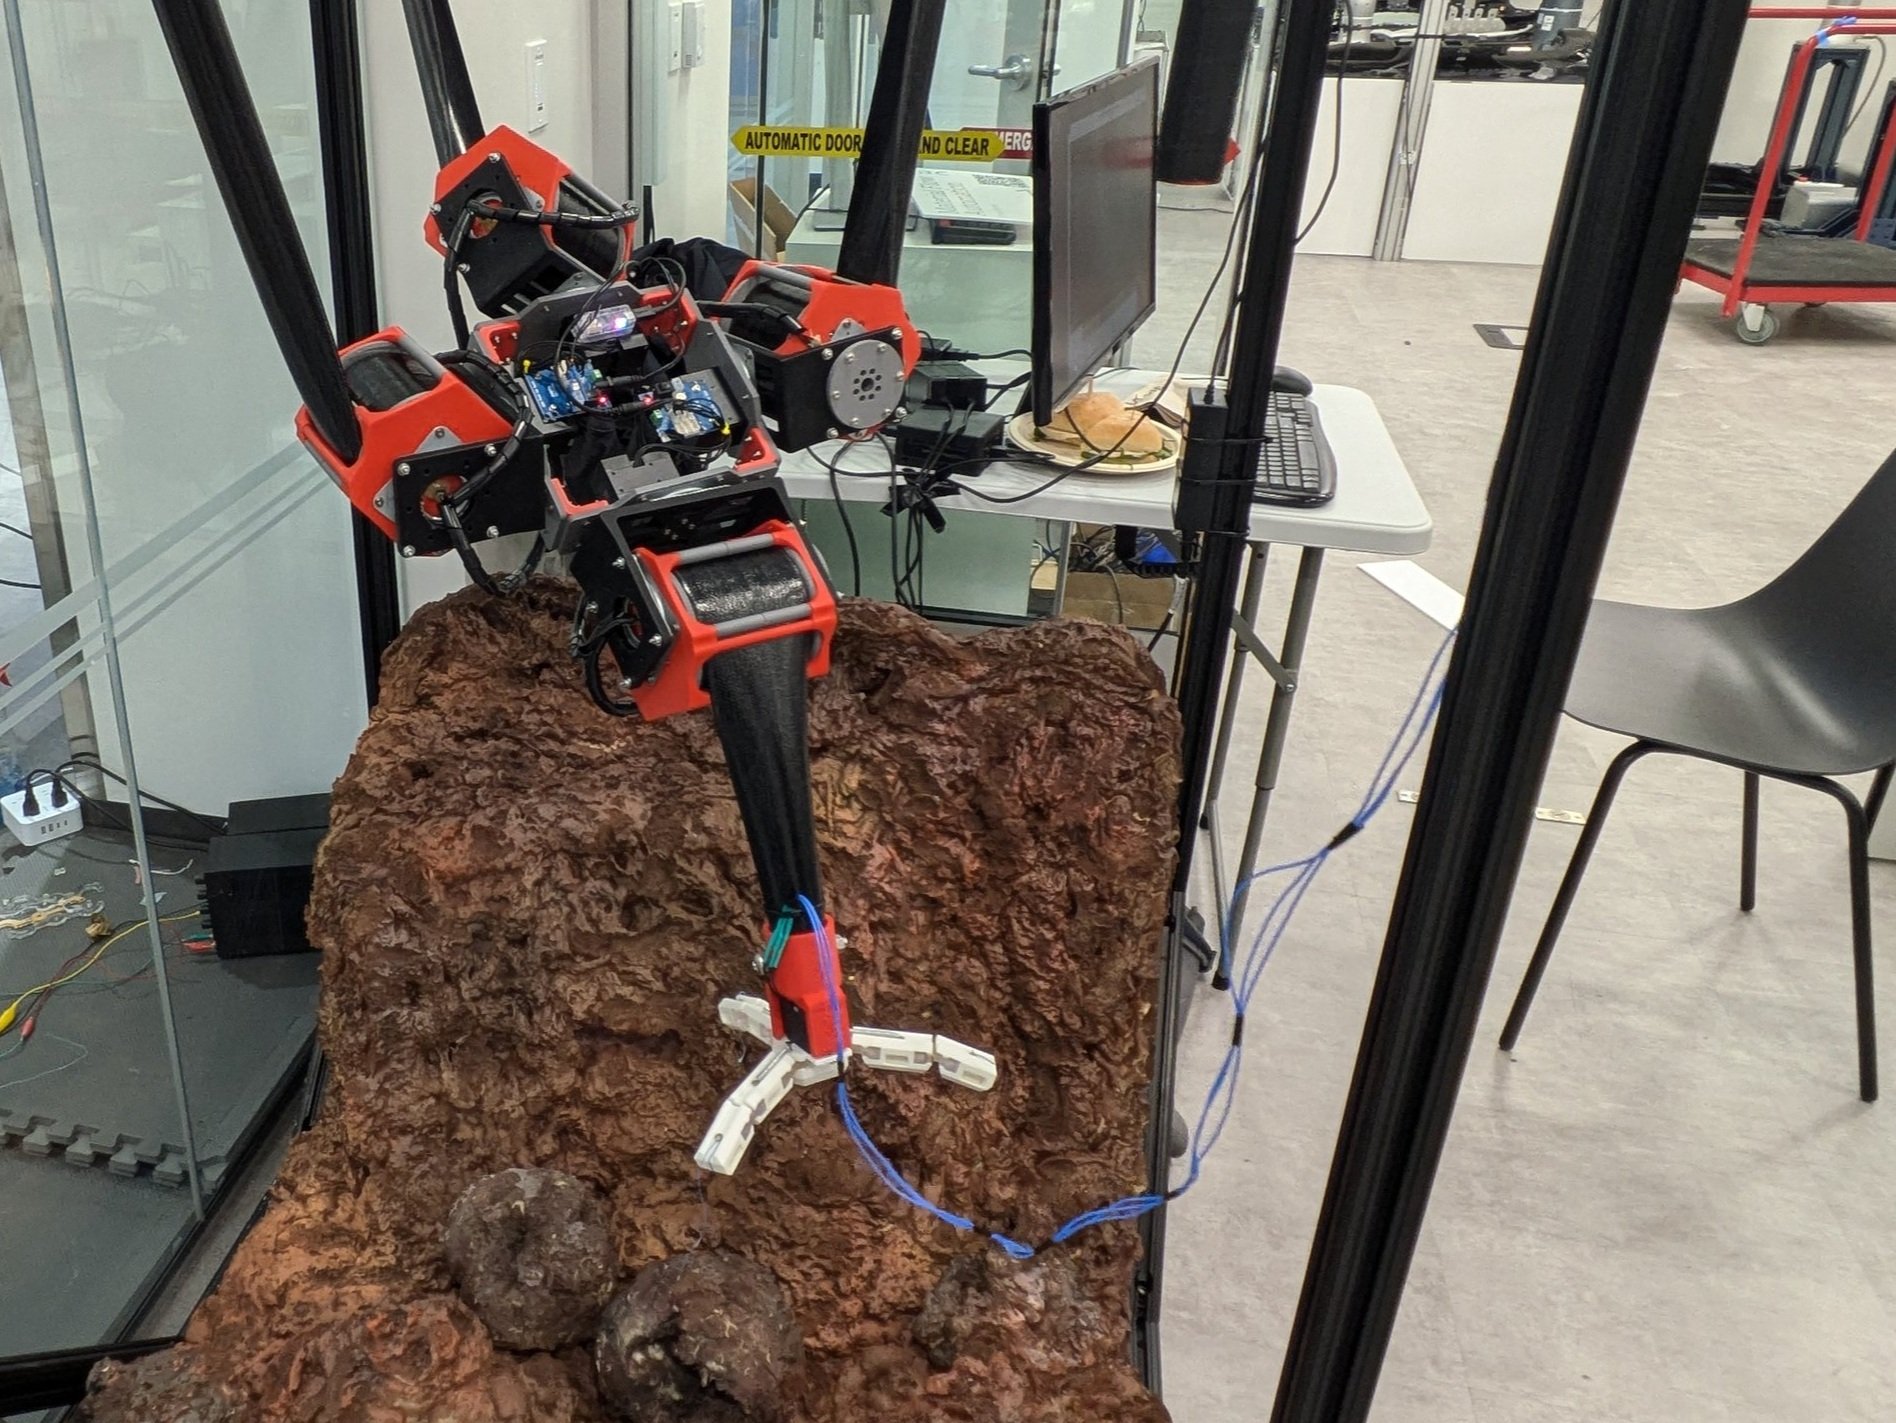
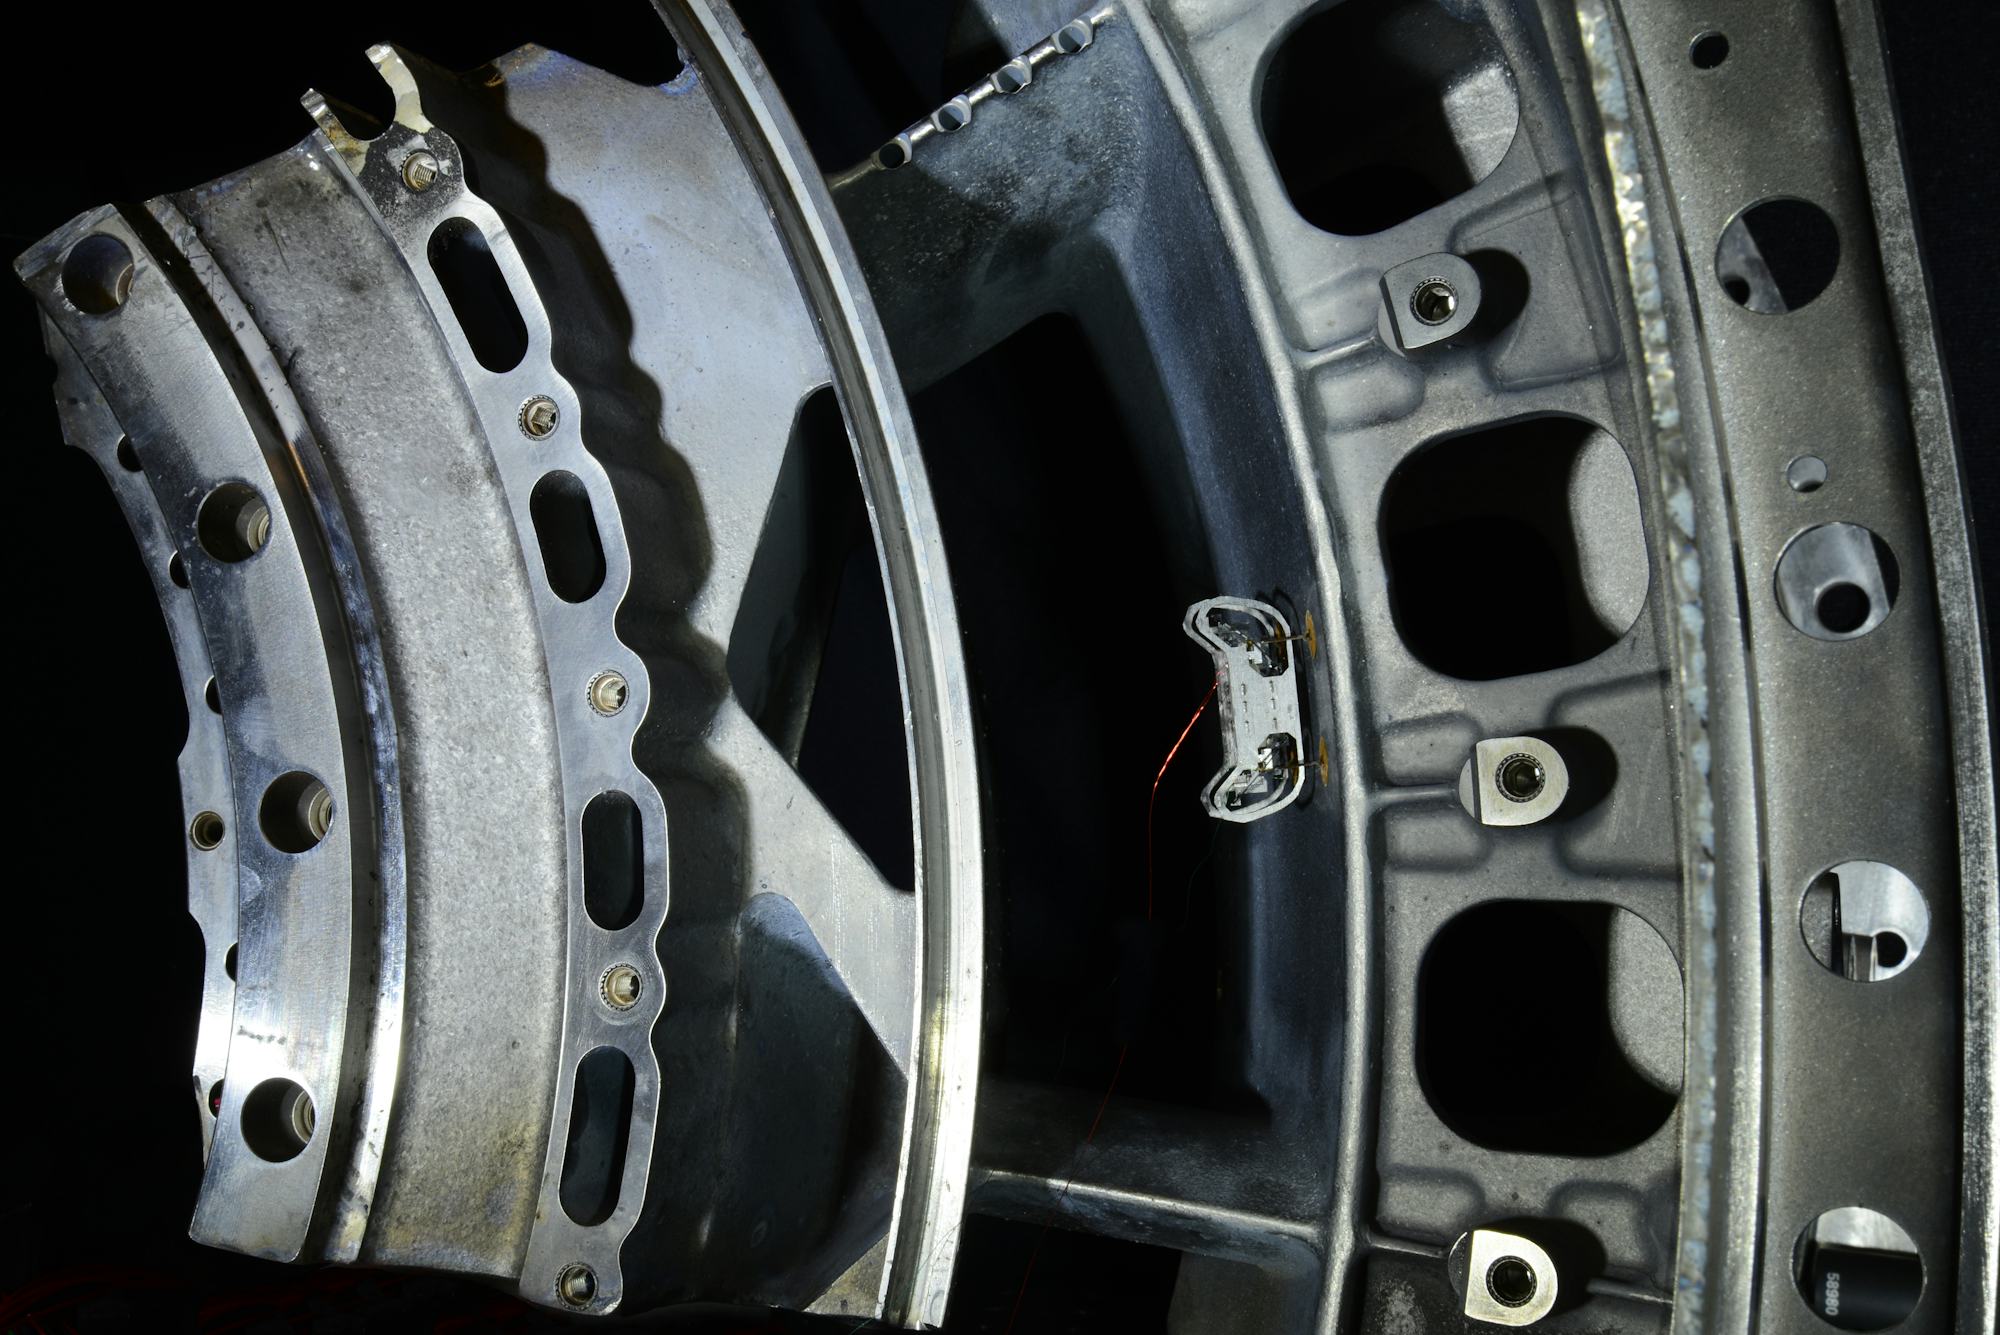
HAMR-E 在发动机曲面段内壁上的实验照片,可见供电/控制引线。▶1080p
Harvard · HAMR-E2018

HAMR-E:电黏附足垫在发动机内壁倒挂爬行

验证厘米级机器人在垂直、倒挂与曲面导电表面的运动能力。

有线爬行实验查看案例
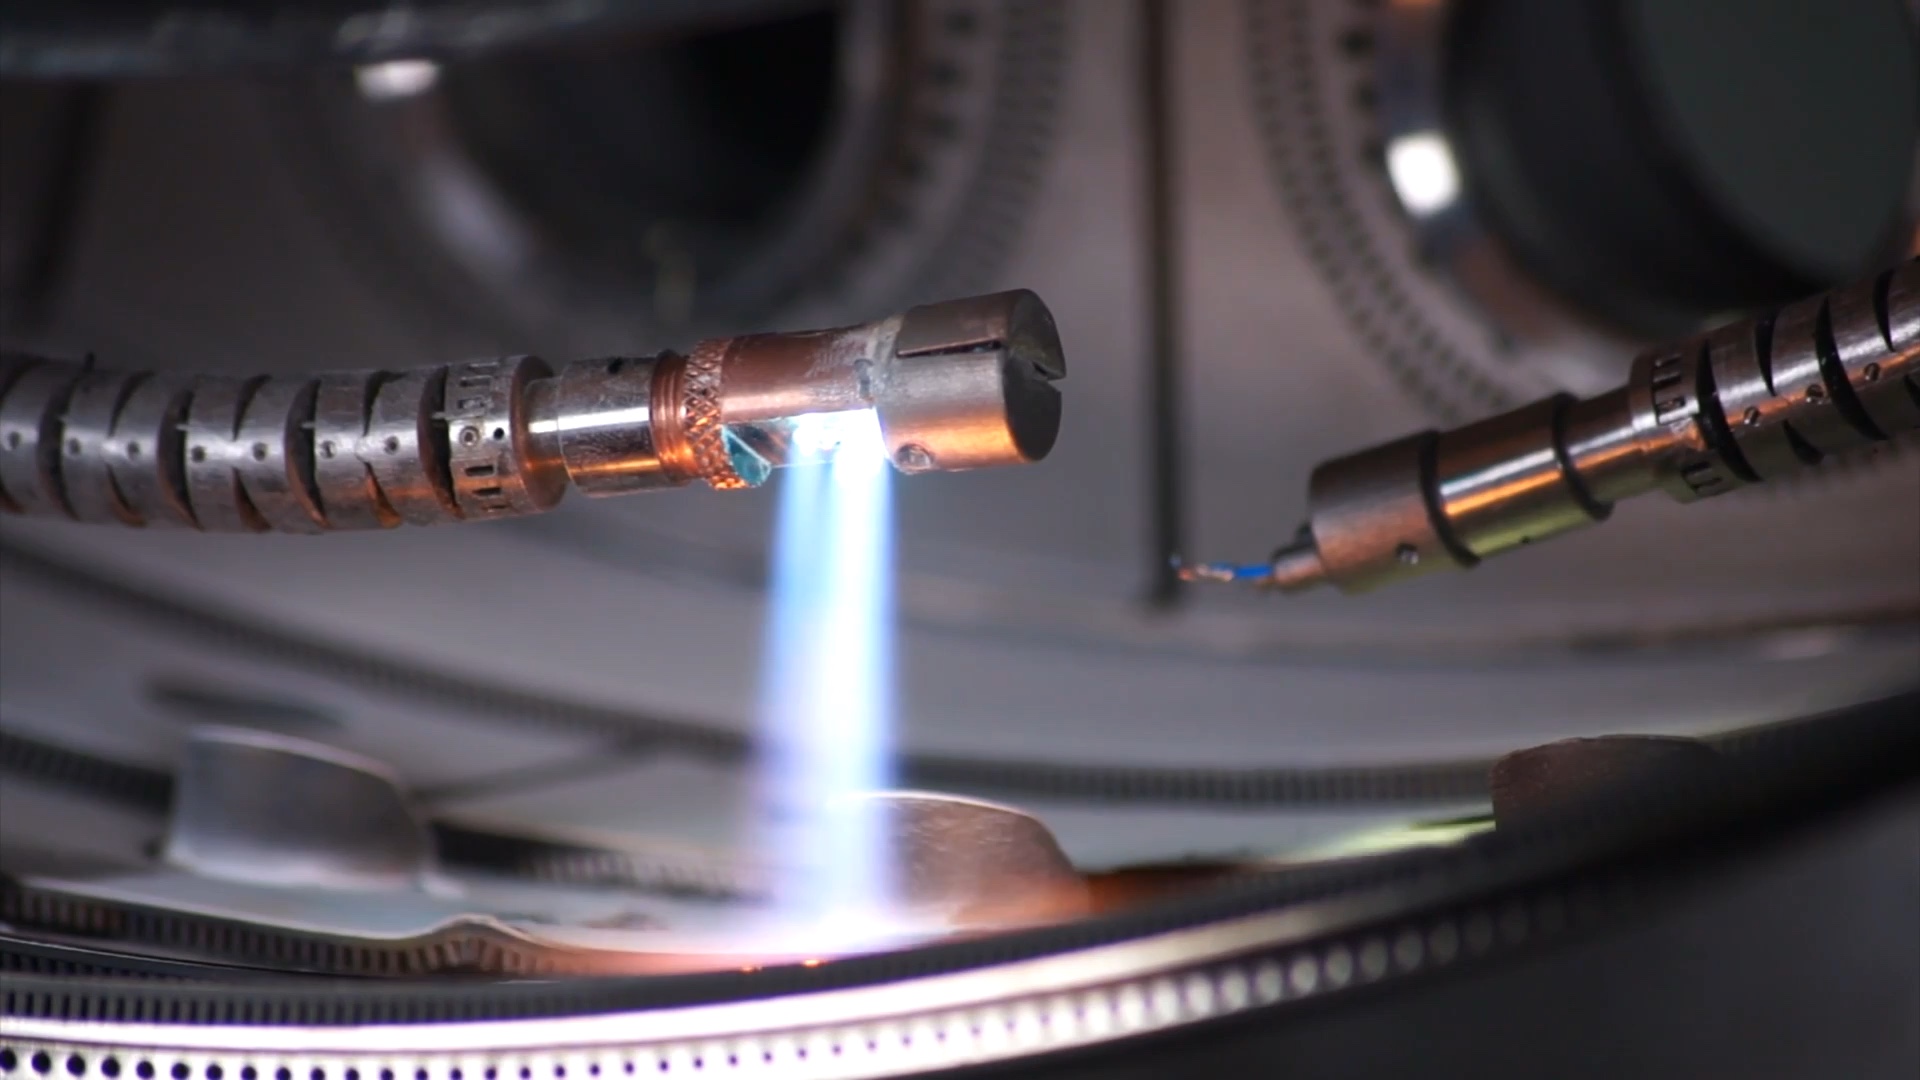
官方视频帧:FLARE 双蛇末端在燃烧室内进行火焰喷涂实验(01:50)。▶1080p
Rolls-Royce · FLARE2019

FLARE:双蛇机器人修补燃烧室热障涂层

经狭窄入口到达燃烧室衬层,检查局部缺损并实施陶瓷涂层修补。

实验室发动机测试查看案例
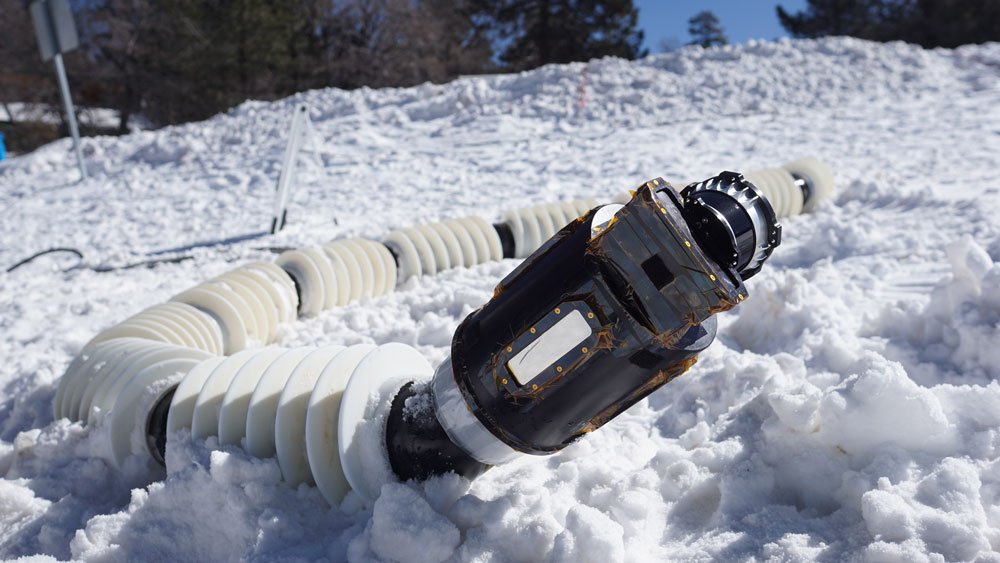
EELS 原型在南加州雪地中的测试,2023年2月。▶1080p
NASA JPL · EELS2024

EELS:面向冰下通道的蛇形机器人

分段机身通过旋转螺纹推进,在冰面、雪地和沙地测试运动与环境感知。

地面样机与冰川测试查看案例
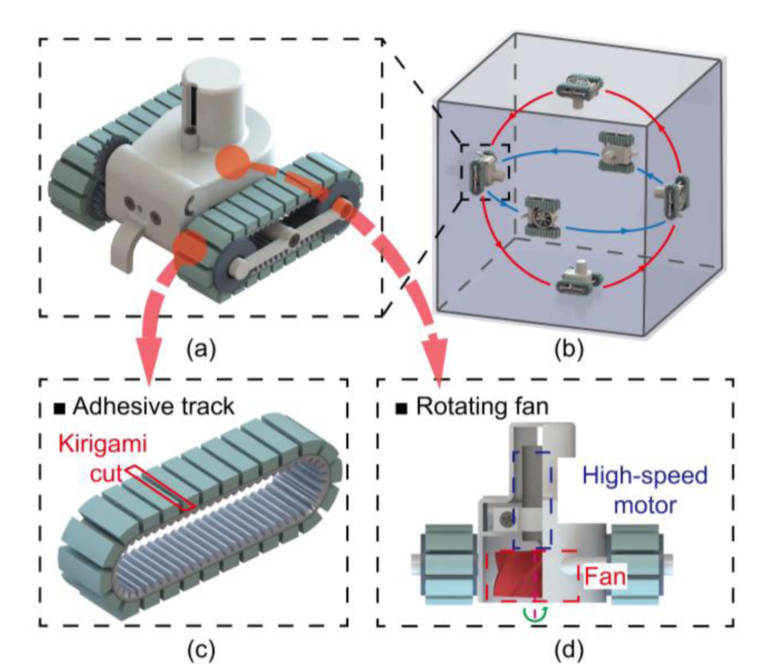
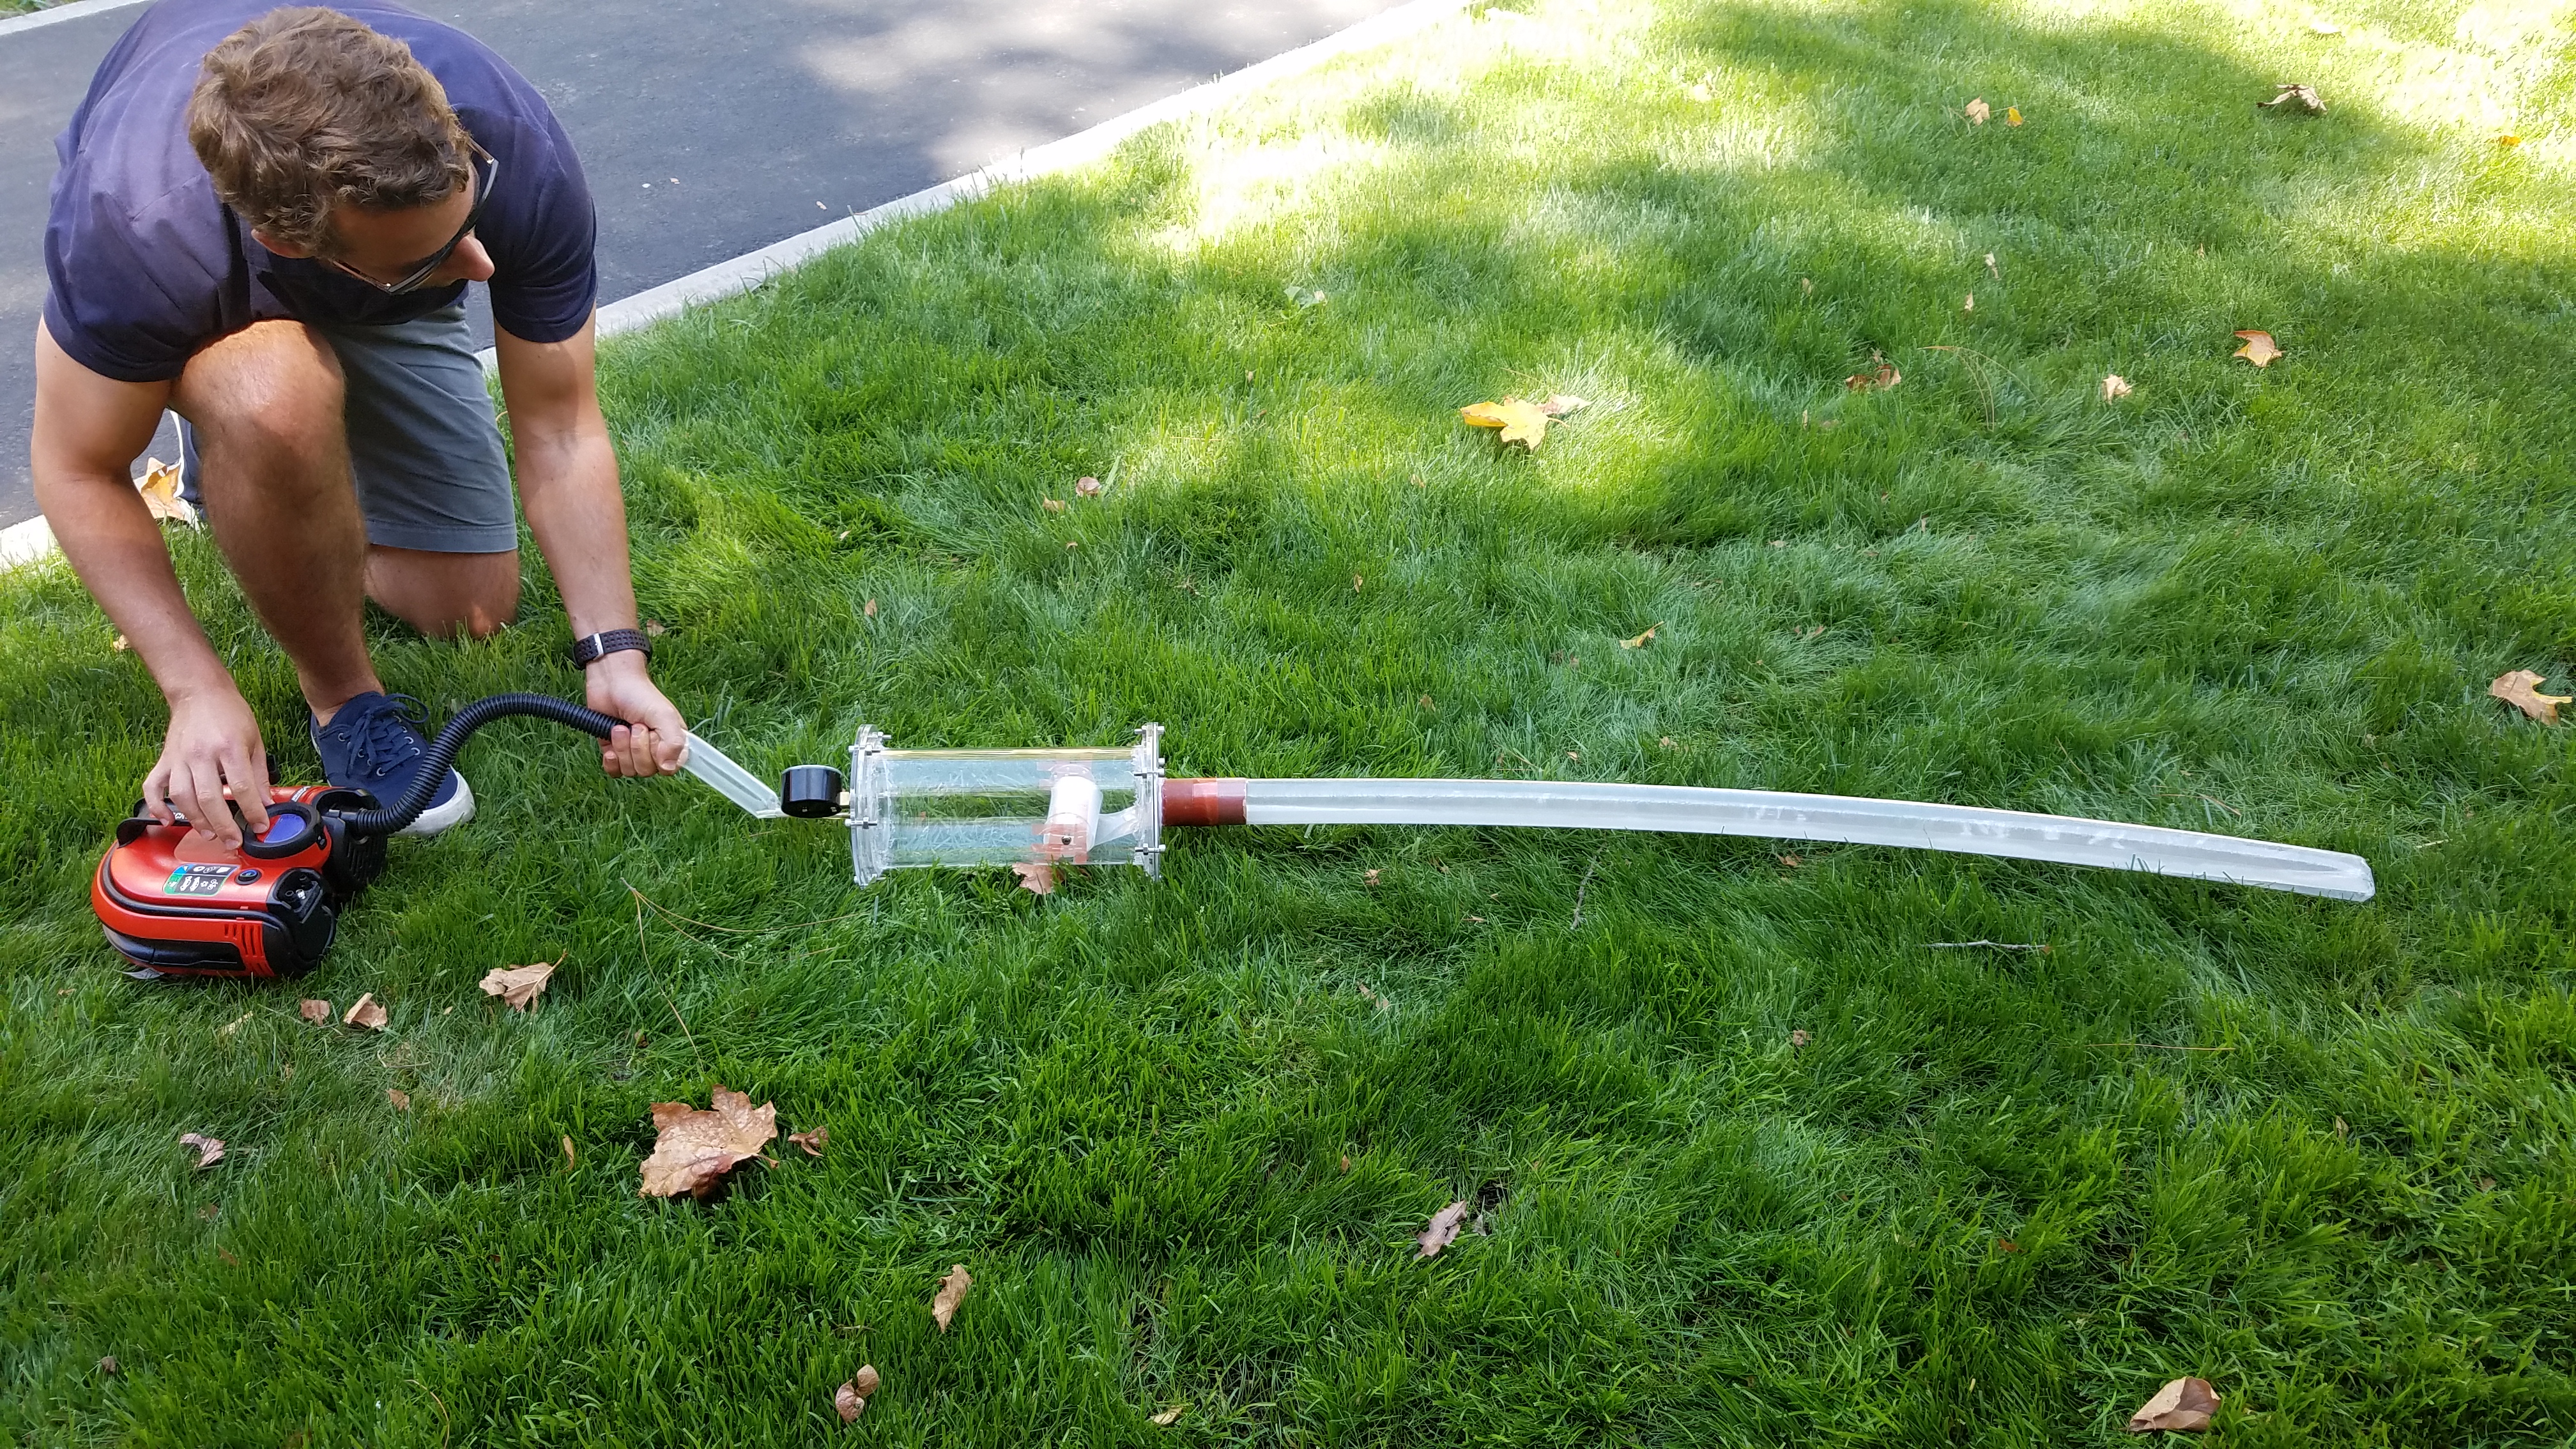
Sun 等,2026,K-Track Fig. 1:剪纸黏附履带、负压风机与跨壁面路径示意。
K-Track2026

跨壁面微型履带机器人

剪纸启发的黏附履带与负压协同,在曲率变化的壁面之间实现转移。

实验与发动机部件验证查看案例
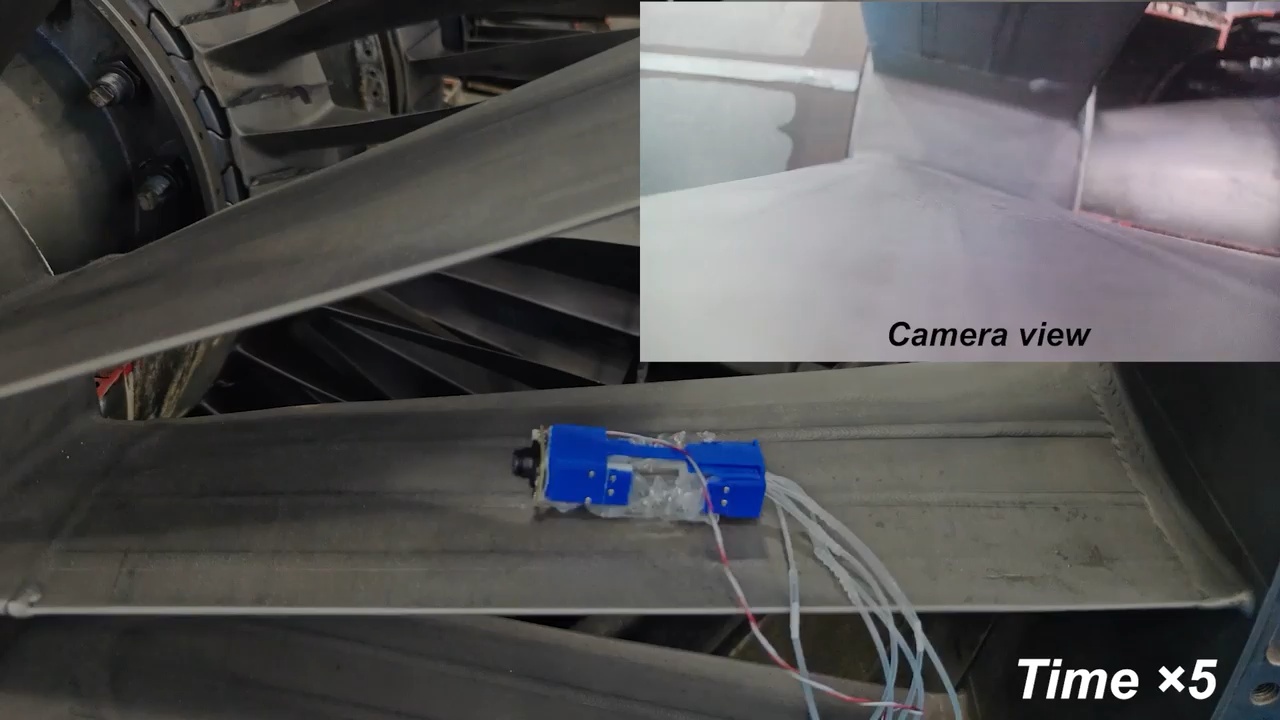
Guo 等,2026,论文补充视频 79.988 秒:微型爬行机器人在退役 JT8D 发动机叶片表面移动,右上角为机载相机视野。原视频标示 Time ×5。▶720p
TRACE2026

主动顺应微型攀爬机器人

以统一主动顺应机制适应多种表面,并在退役发动机内开展视觉检查实验。

实验与退役发动机验证查看案例
生长机器人草地演示,来自作者项目网站。▶1080p
Stanford · Vine robot2017

通过生长进入空间的软体机器人

柔性管状结构在尖端翻转生长,为绕过障碍、减少沿途摩擦提供另一种进入方式。

生长运动概念验证查看案例
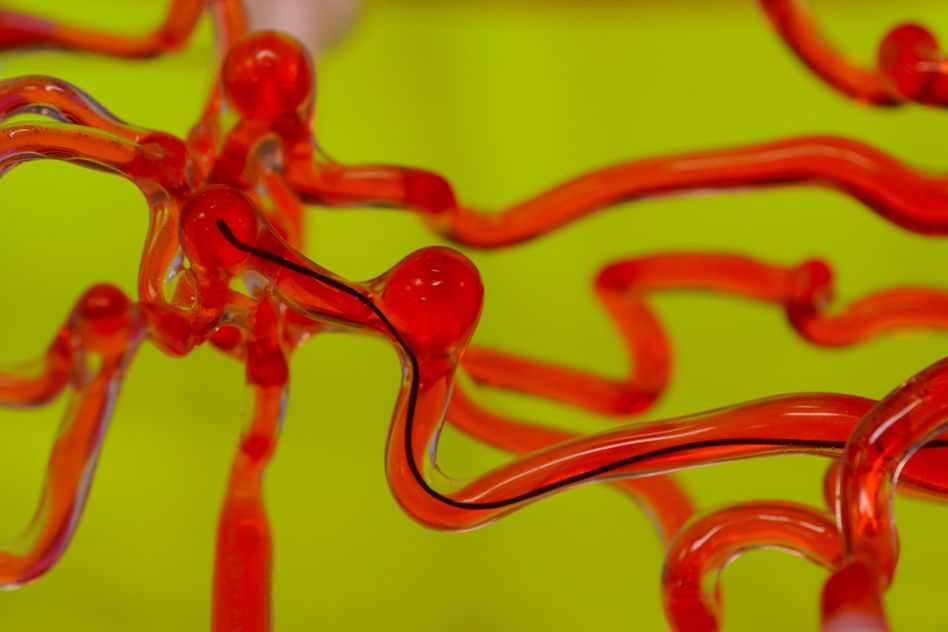
磁控导丝在硅胶血管模型内,并非人体内影像。▶4K
MIT · Robo-thread2019

磁控导丝,穿行脑血管模型

磁场引导细长导丝主动转向,水凝胶表层降低狭窄通道中的摩擦。

血管模型实验查看案例
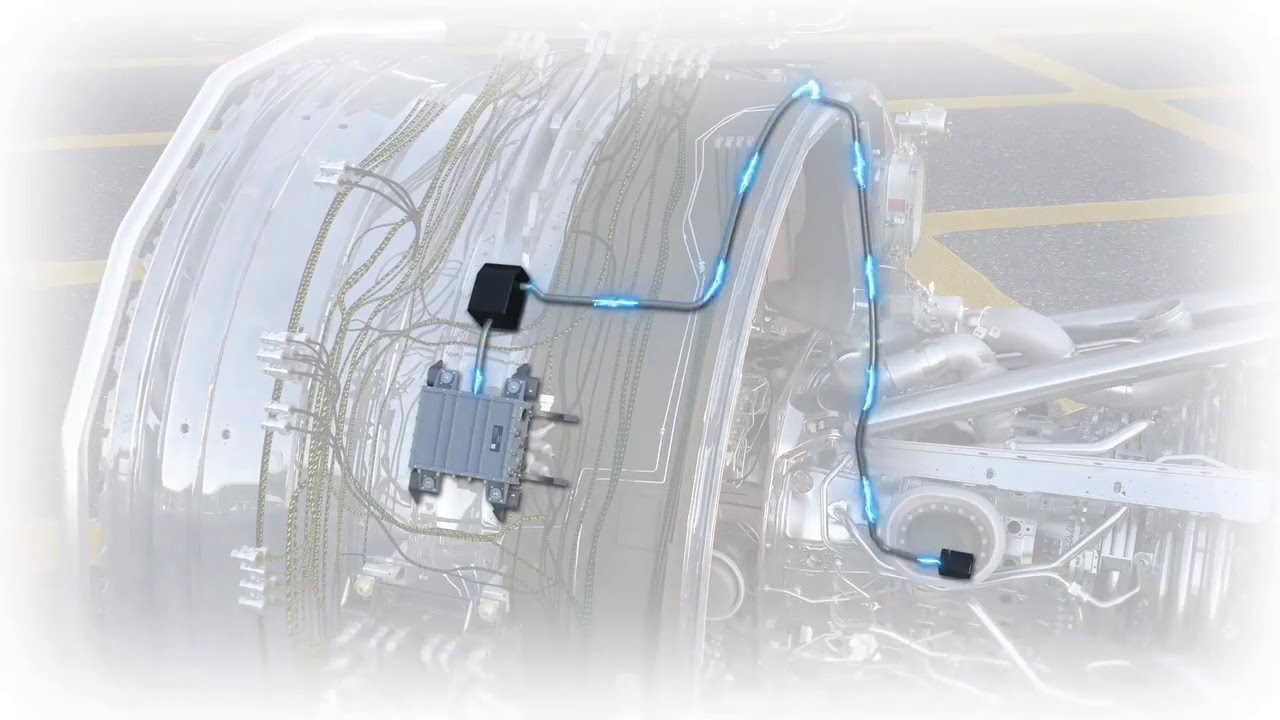
INSPECT 内置探头概念动画预览。▶720p
Rolls-Royce · INSPECT2019

INSPECT:从孔探接口伸出的内置光学探头

高频检查相邻压气机叶片前后缘,减少重复人工插探。

压气机试验台集成测试查看案例
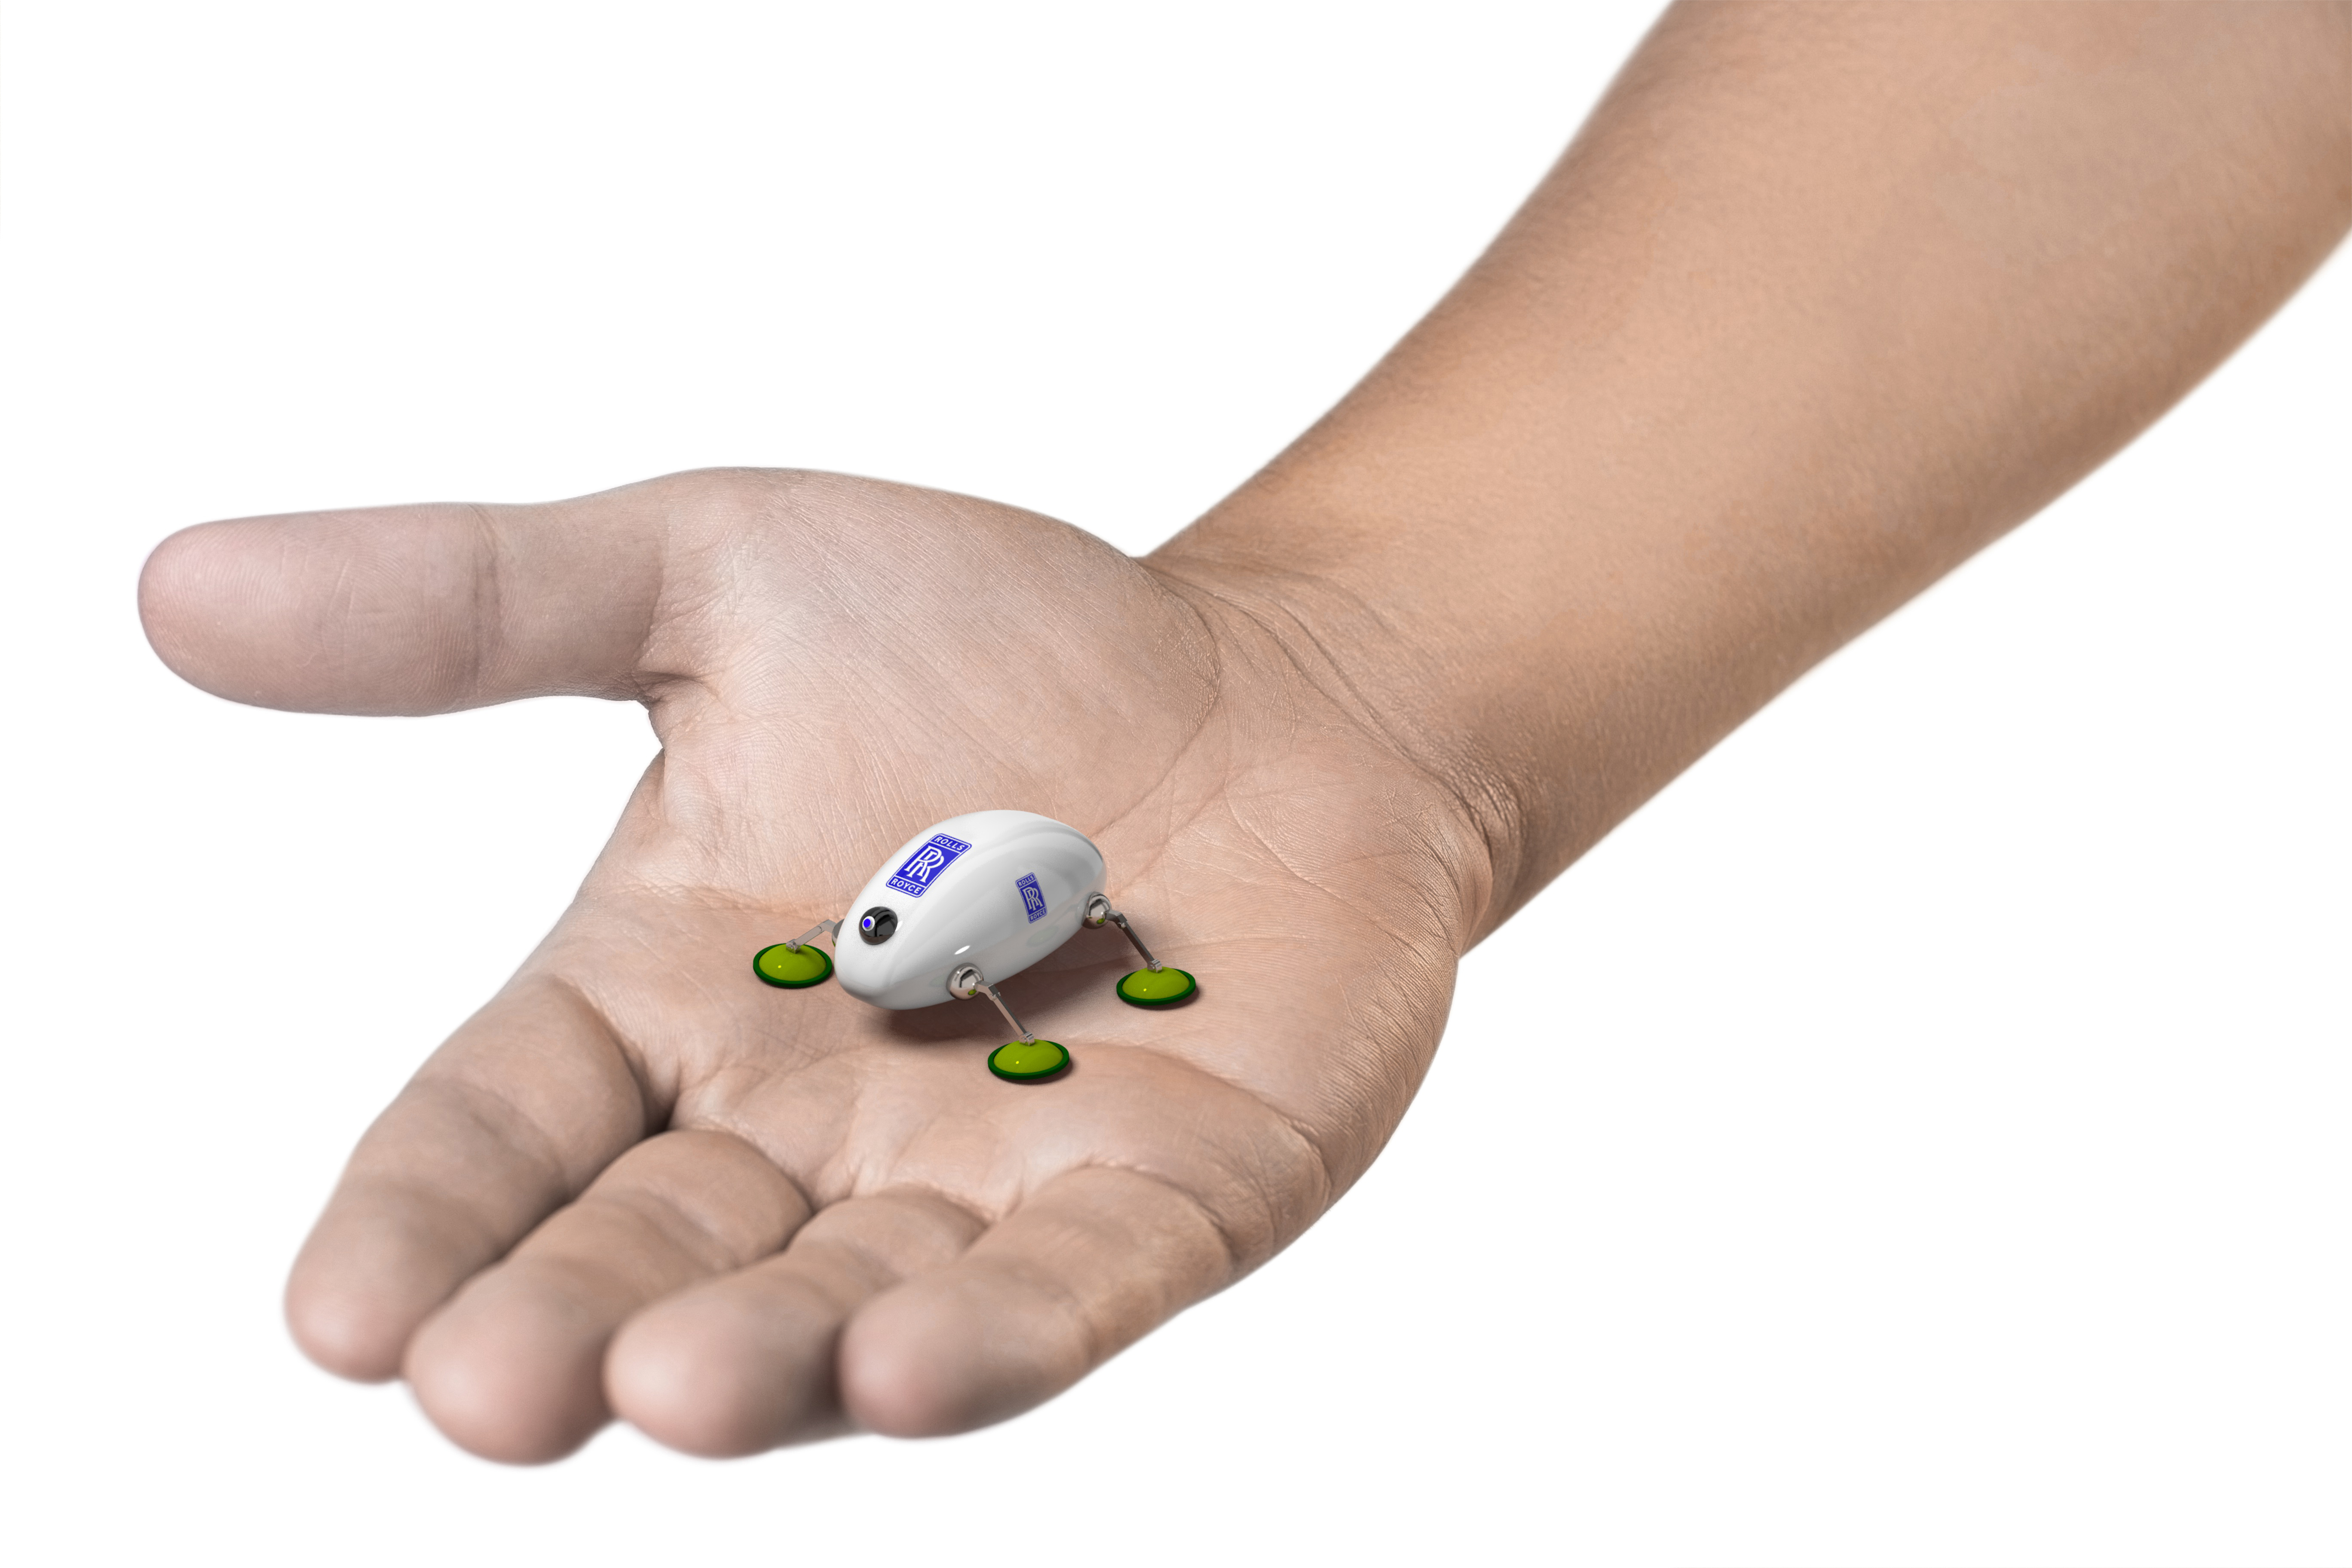
Rolls-Royce SWARM 概念效果图,非实物部署照片。▶1080p
Rolls-Royce · SWARM2018

SWARM:微型机器人进入发动机难达区域

拟检查传统孔探难覆盖的内部表面。

概念与运动原型查看案例
Stanford 展示环境中的 ReachBot 原型。▶视频
Stanford · ReachBot2024

ReachBot:用伸缩臂寻找岩壁锚点

伸缩臂末端的微刺抓手抓住岩面,为洞穴内的支撑和移动提供锚点。

室内样机与单臂野外测试查看案例
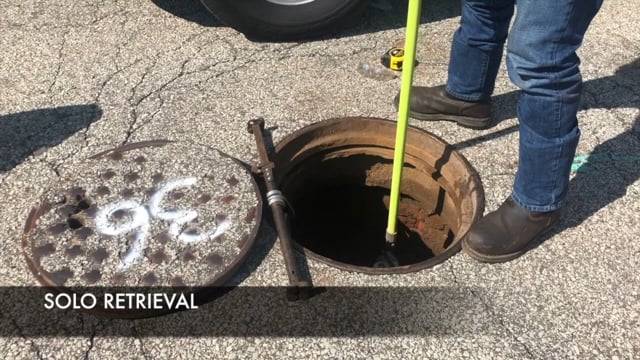
从检查井出发,观察管道内部▶720p
RedZone · SOLO2020

从检查井出发,观察管道内部

SOLO 履带机器人从检查井部署,以管道内部影像支持排水管状态评估。

厂商部署演示查看案例
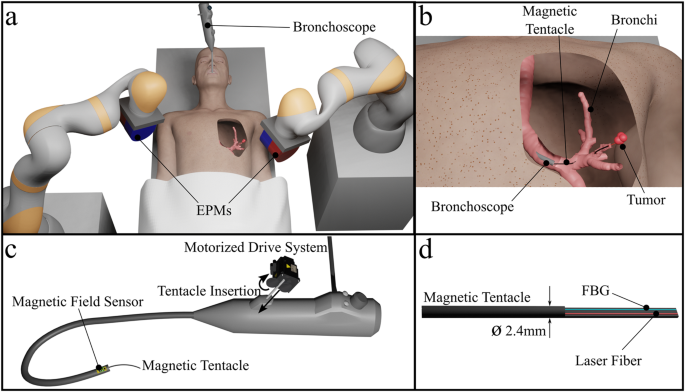
磁性触手平台示意与实验搭建,论文 Fig. 1。▶1080p
Leeds · Magnetic tentacles2023

磁性触手,抵达肺部深处

2.4 毫米柔性磁导管集成形状感知和光纤,探索末梢气道导航。

模型与离体组织验证查看案例
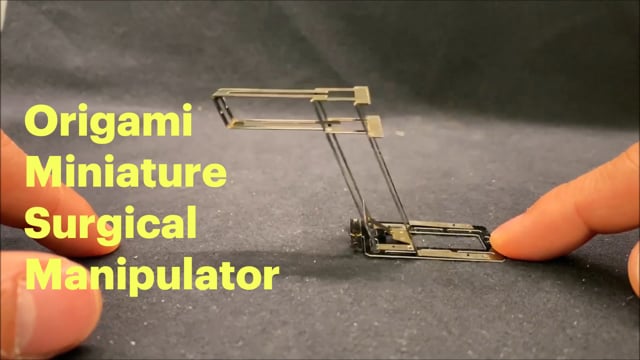
折纸机构,让精细操控更小▶1080p
Harvard · mini-RCM2020

折纸机构,让精细操控更小

mini-RCM 微型遥操作装置演示描迹与模拟视网膜静脉插管。

微操作台架实验查看案例
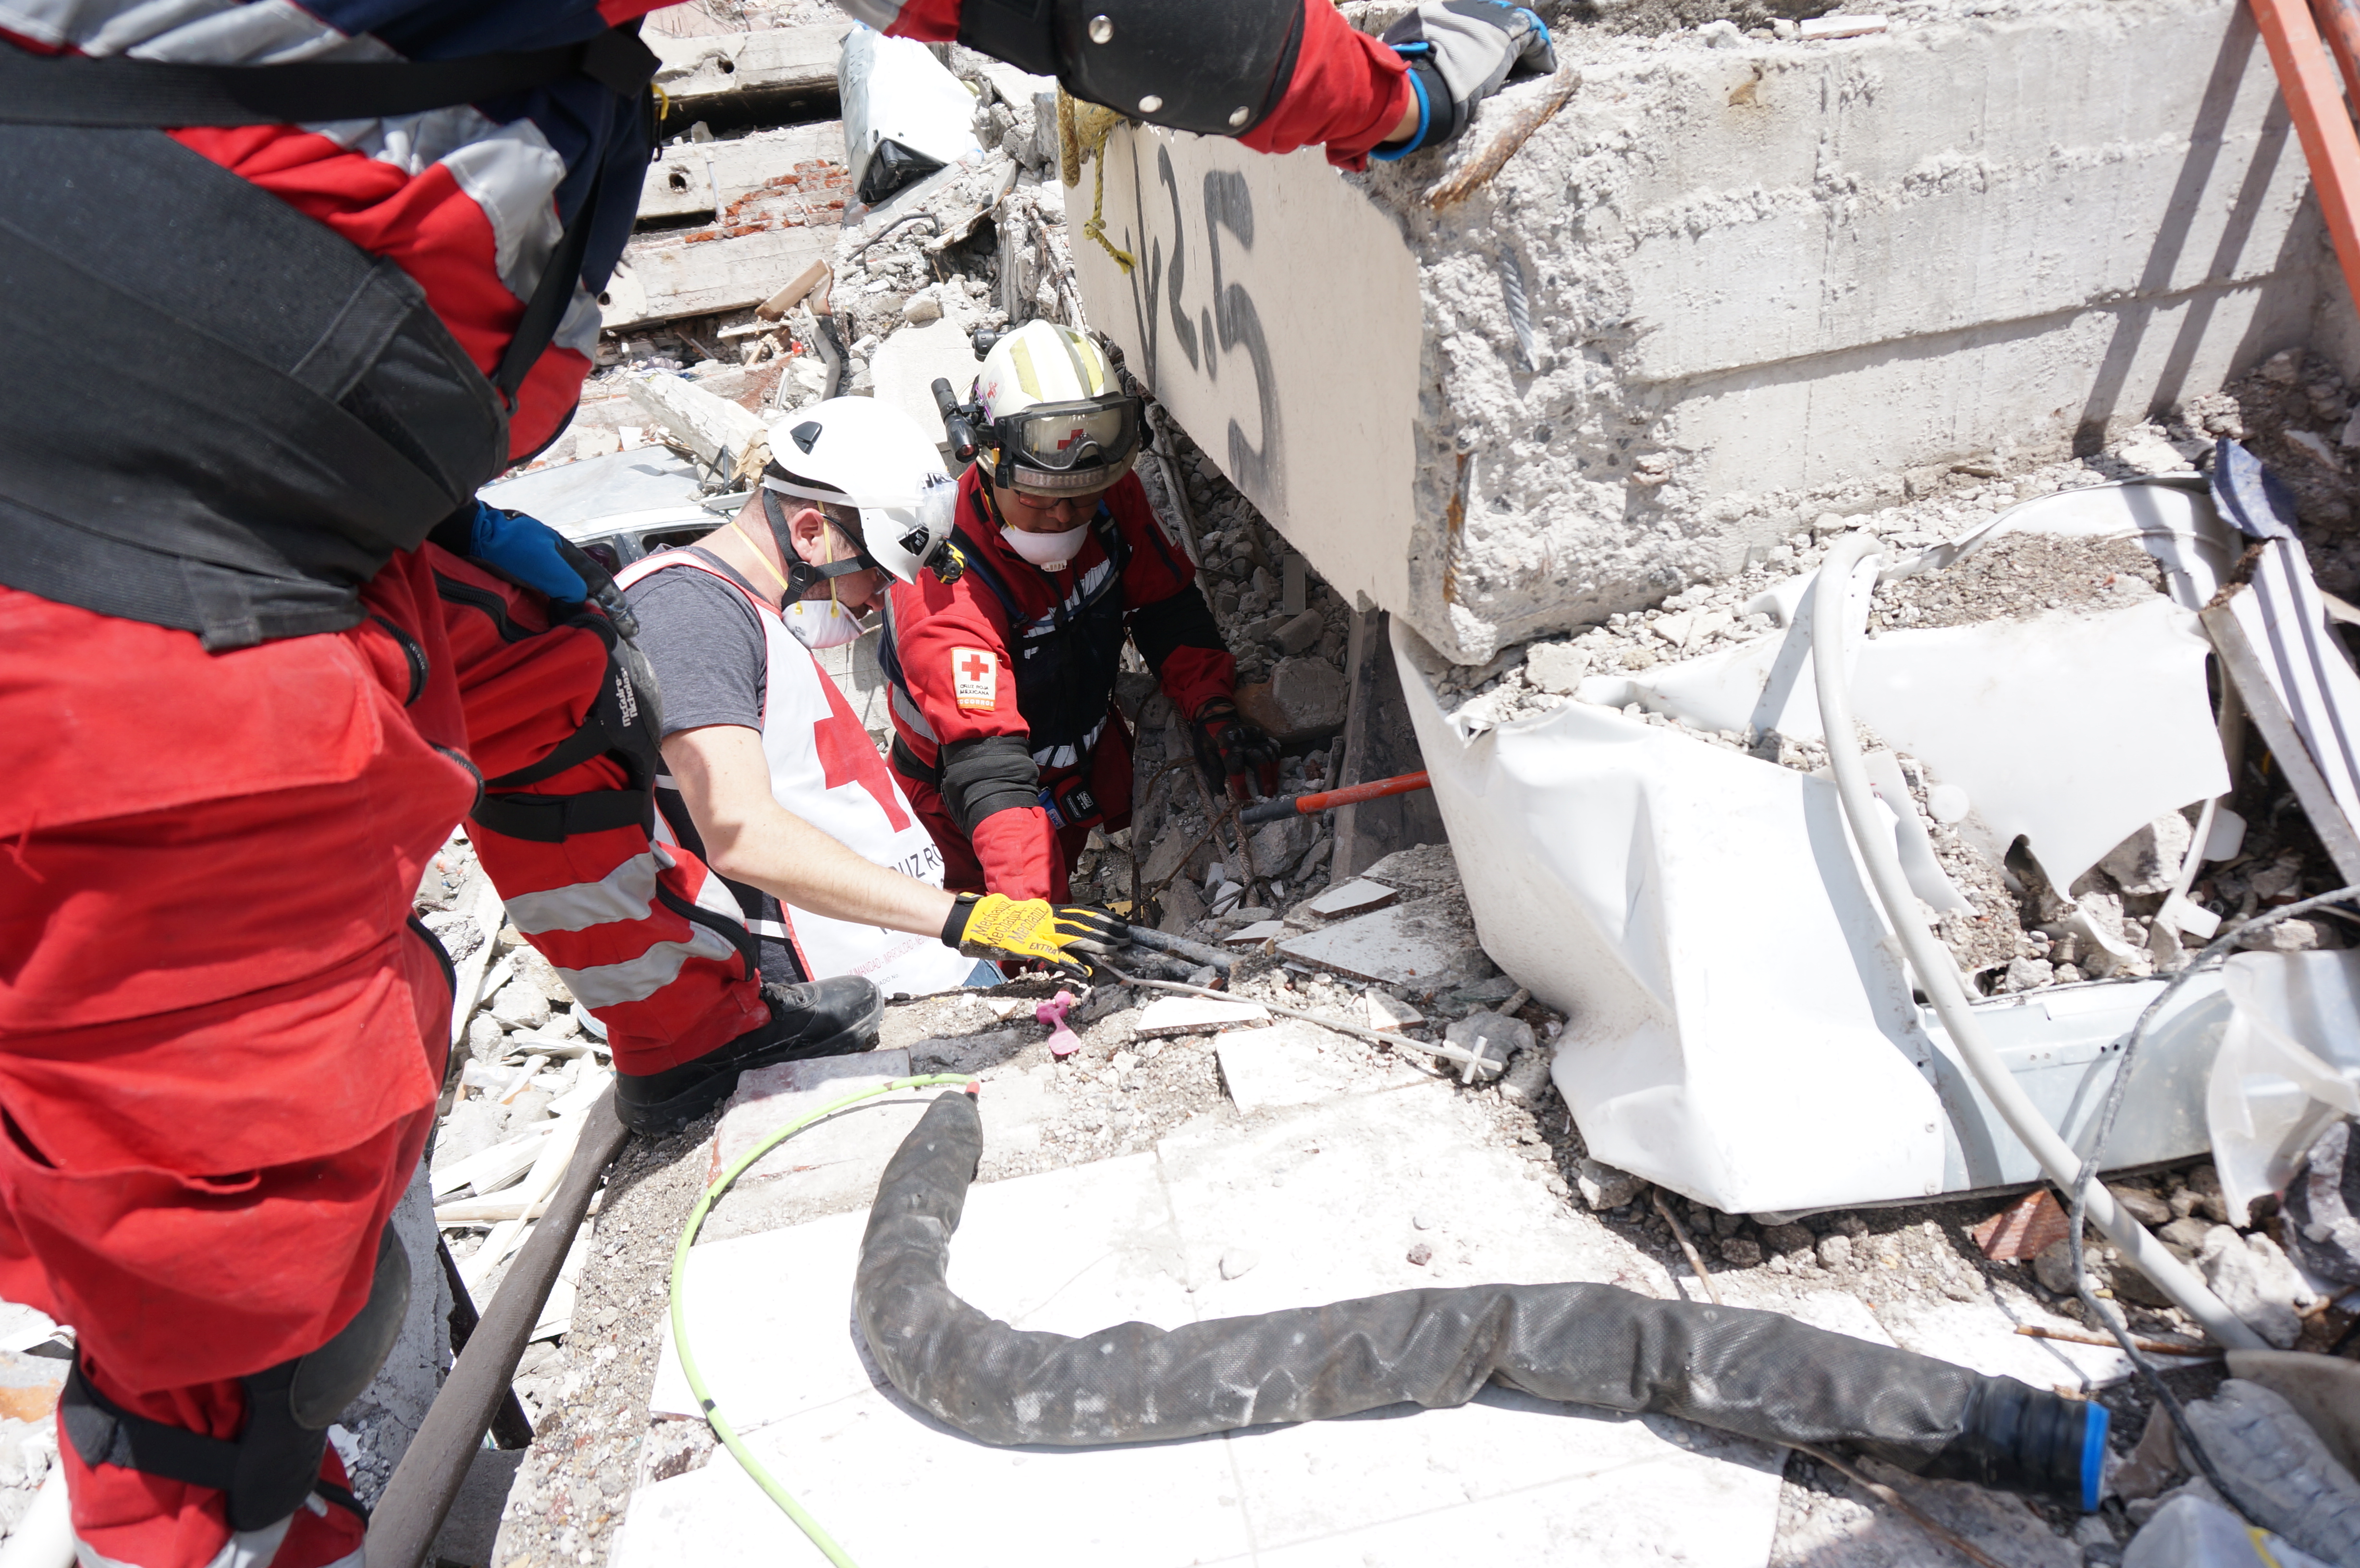
2017 年墨西哥城地震后的蛇形机器人现场部署。
CMU · Snake robot2018

蛇形机器人进入地震废墟

2017 年墨西哥城地震后,蛇形机器人提供了常规相机无法抵达的空隙内视野。

地震现场部署记录查看案例
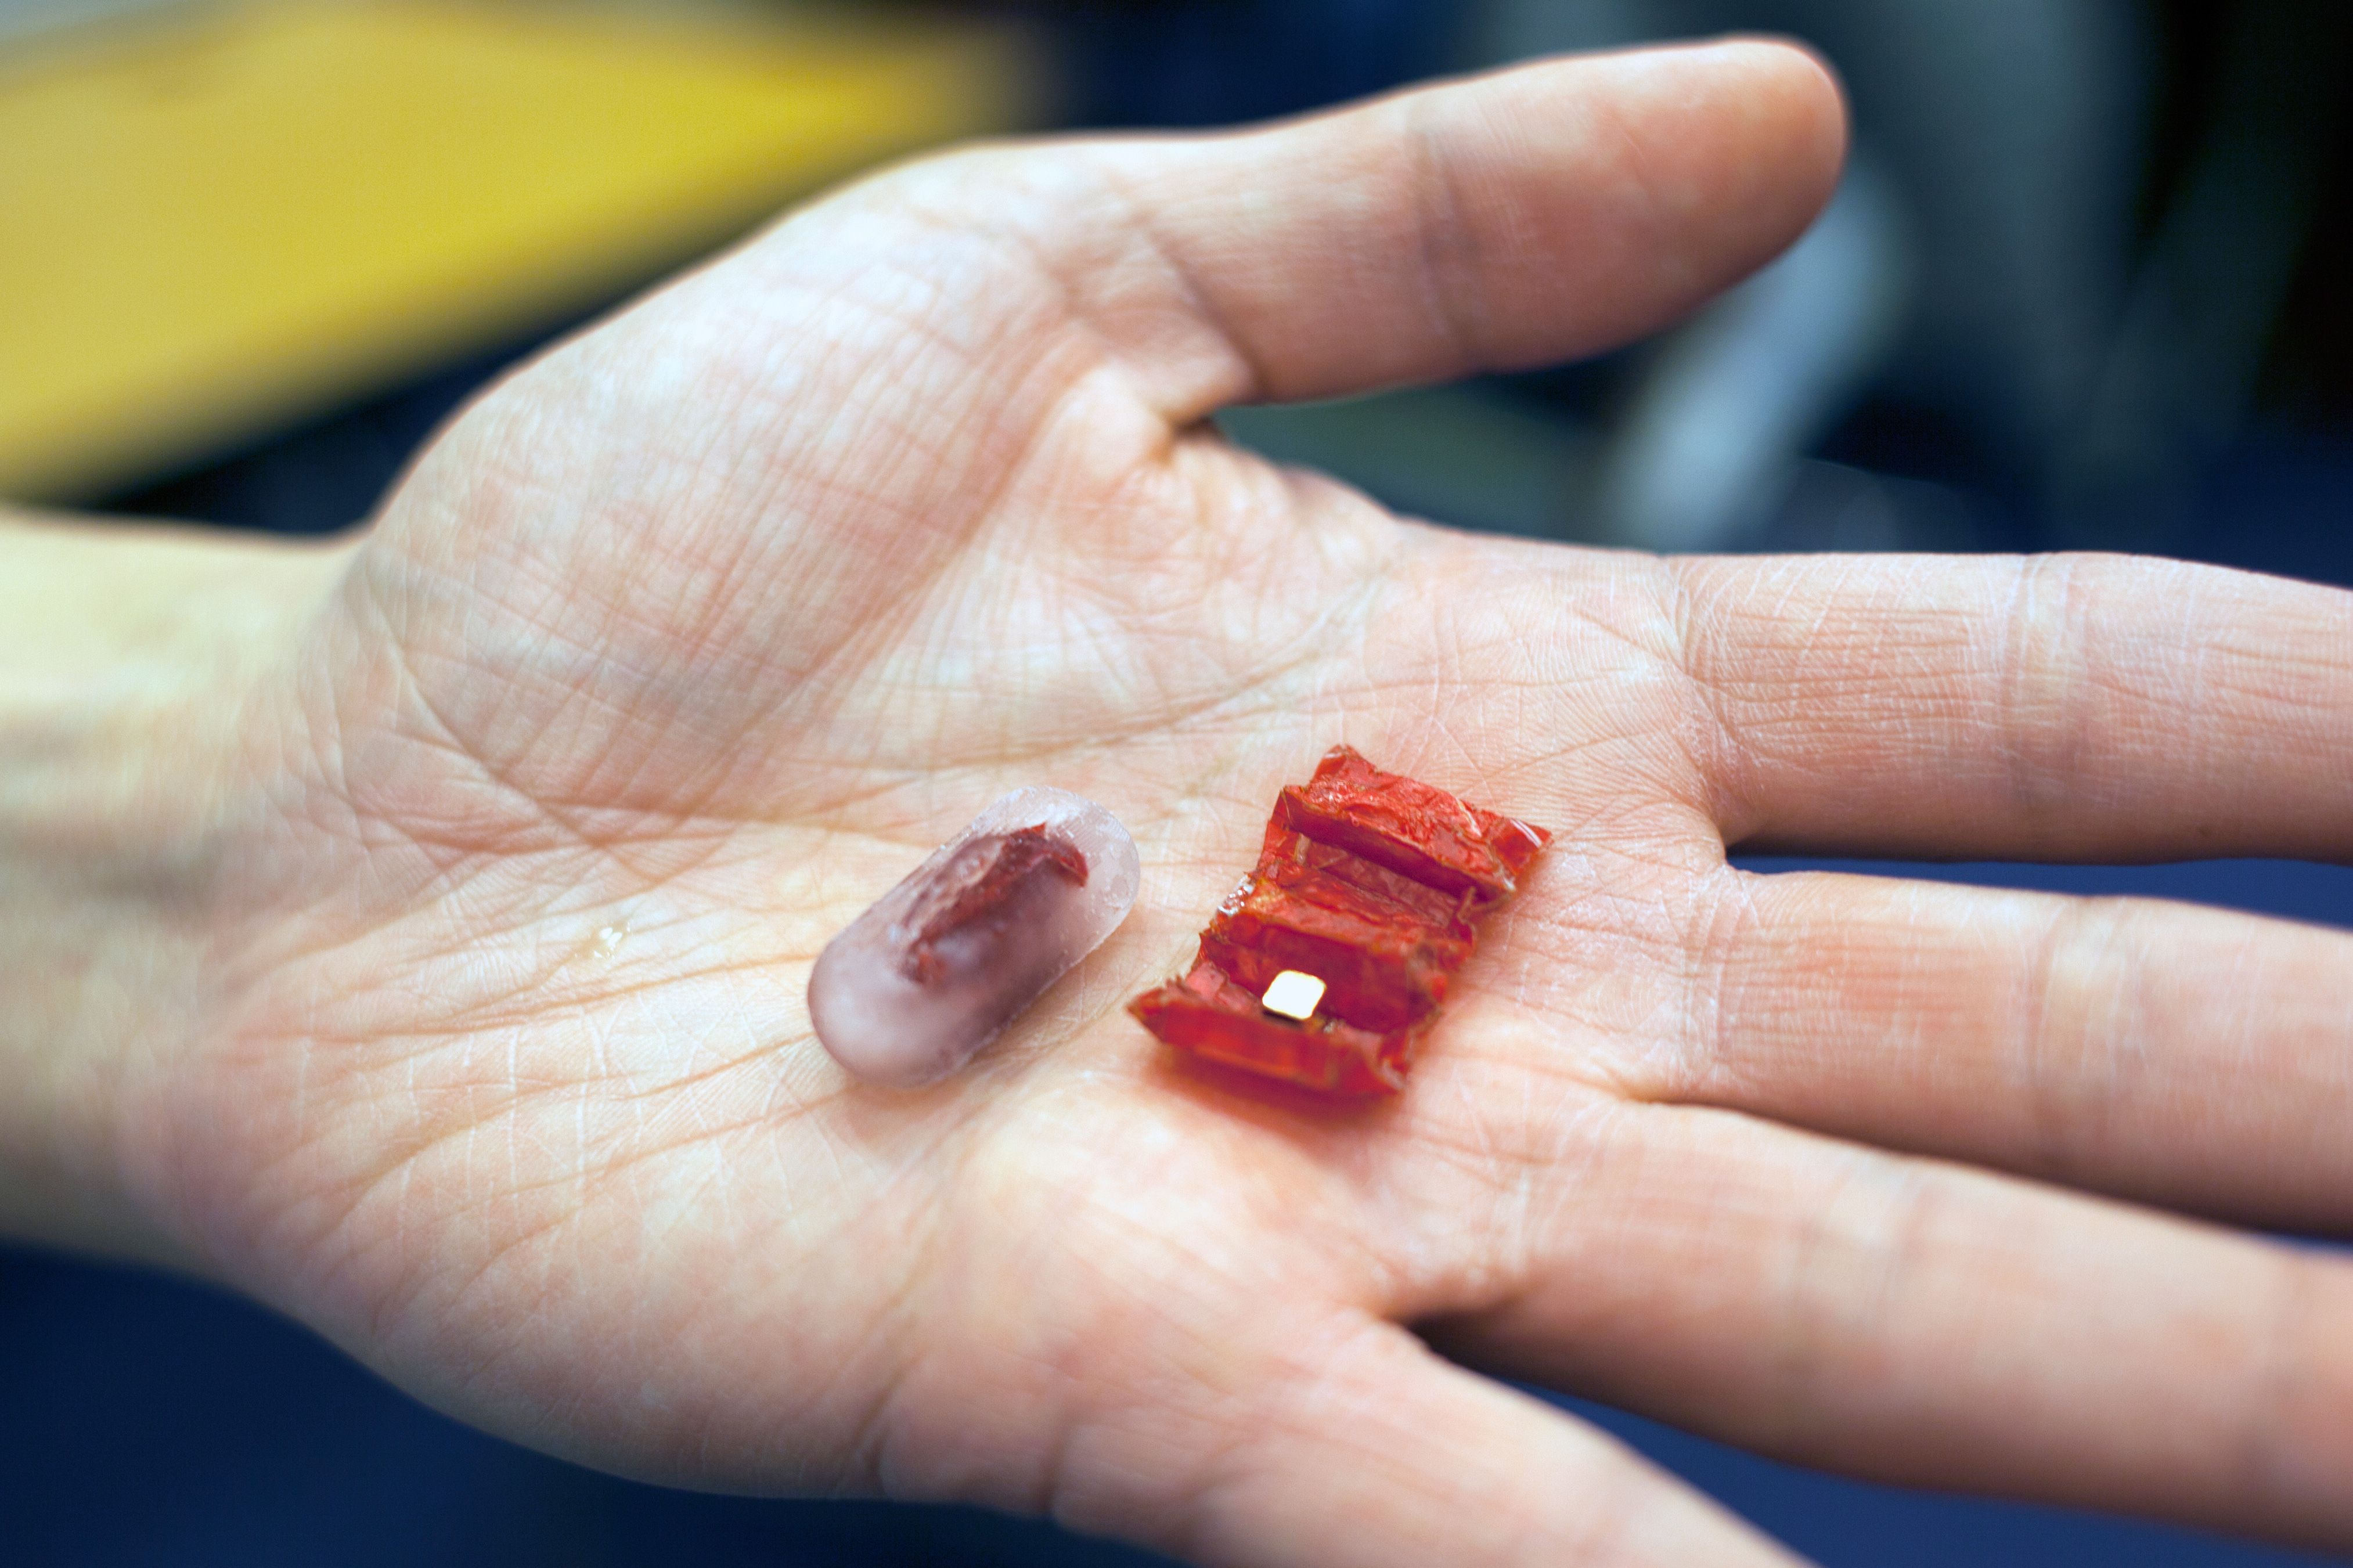
胶囊与展开的折纸机器人。▶1080p
MIT · Origami robot2016

可吞服折纸机器人,在模型中展开

从胶囊展开的微型机器人受磁场引导,在模拟胃部移除纽扣电池。

模拟胃部概念验证查看案例
Elios 3基础设施
▶视频
Flyability · Elios 3—

防碰撞无人机,进入封闭设施

Elios 3 以防护笼、视觉与 LiDAR 感知探索容器和封闭设施检查。

厂商产品演示查看案例
Millirobot医疗介入
Stanford · Millirobot2022

毫米尺度机器人与精准递送

磁驱动微型机器人探索体内移动与精准递送,连接软体结构、驱动和医学需求。

医疗方向研究原型查看案例
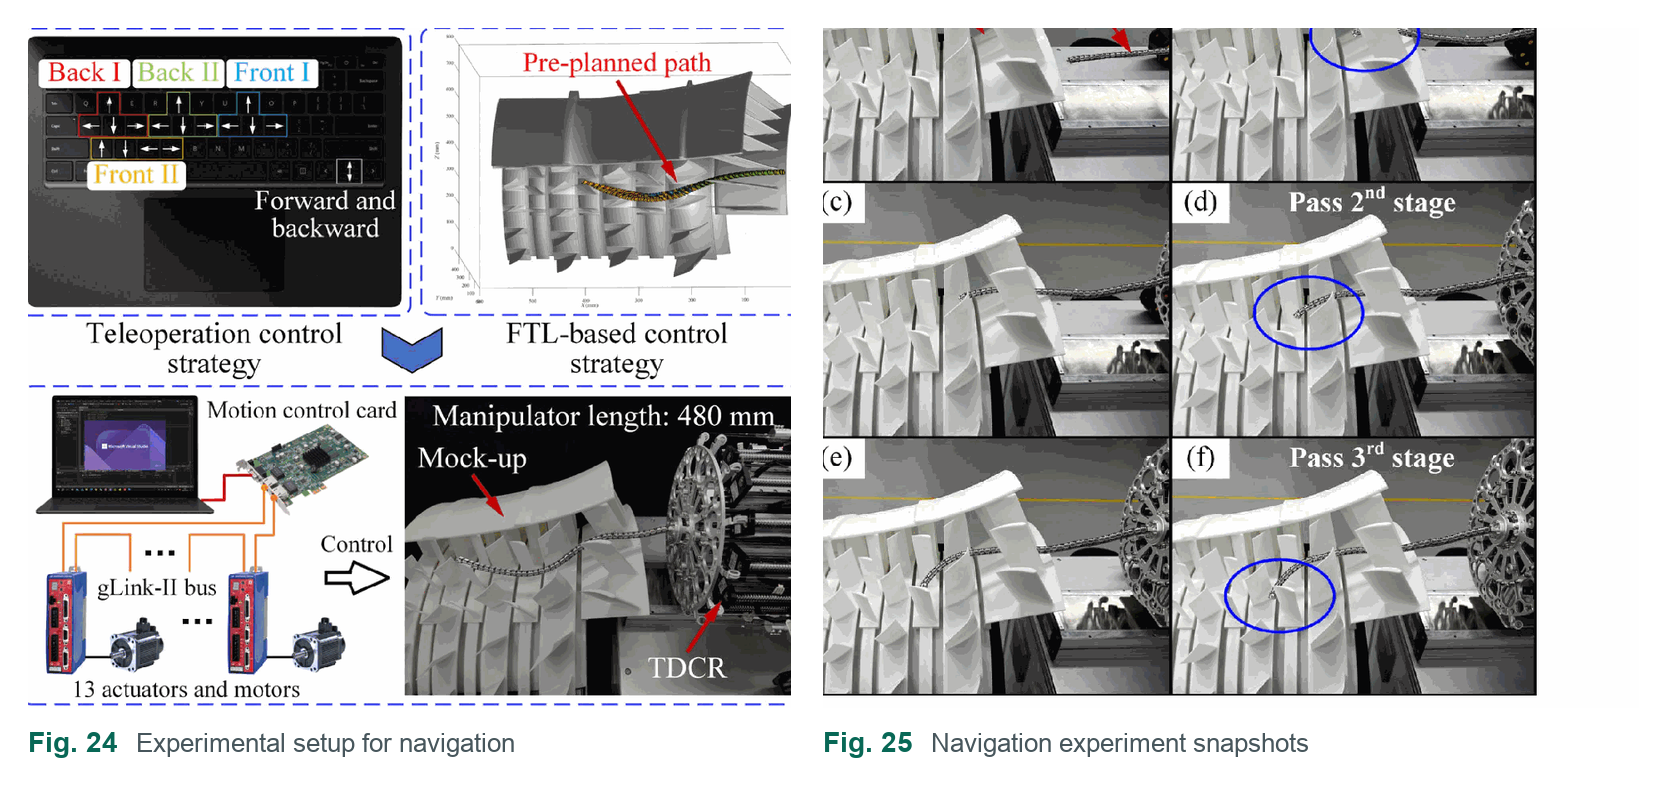
Yang 等,2024,Fig. 24–25:发动机叶片实验模型中的导航搭建与快照。▶480p
CACM2024

接触辅助连续体机器人

面向深腔路径的细长机械臂,通过接触辅助柔顺机构提高抗扭与抗失稳能力。

实验模型验证查看案例
Nested continuum机构与运动
Nested continuum2026

子母式连续体机器人

通过嵌套与轴向滑移组合连续体结构,探索形态与刚度的协同调节。

设计、建模与实验验证查看案例
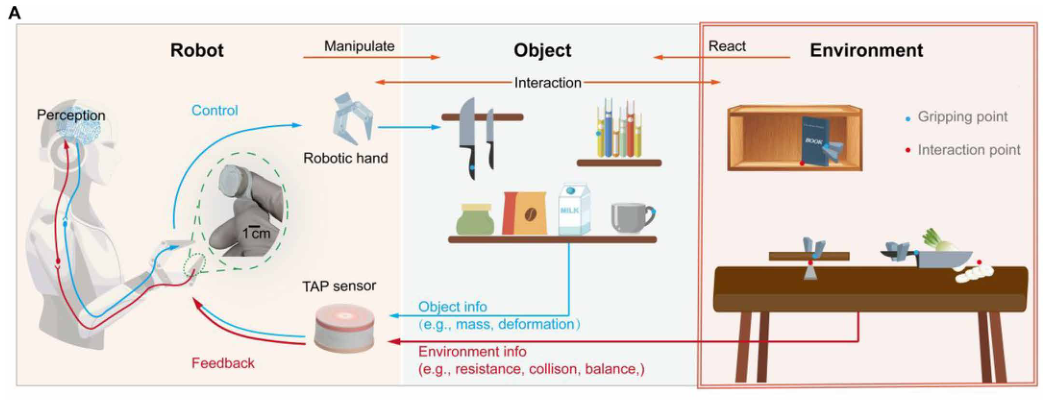
Wang 等,2026,Fig. 1A:TAP 触觉传感器将接触反馈引入环境交互控制。▶540p
TAP2026

力矩触觉与环境反馈操作

把力矩、角度和压力引入接触反馈,支持无视觉条件下的特定精细操作任务。

操作任务实验验证查看案例
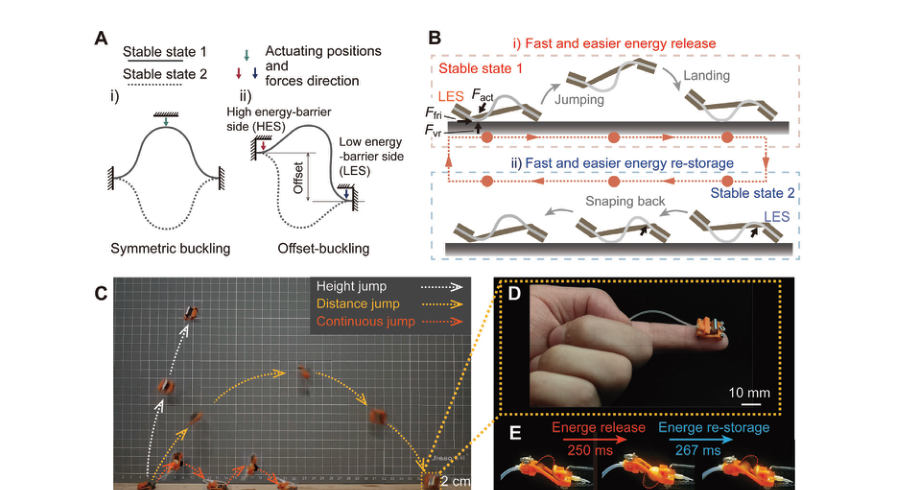
Guo 等,2024,Fig. 1A–E:双稳态机构、跳跃轨迹与指尖尺度实物。▶540p
BATE2024

昆虫尺度双稳态跳跃机器人

用可调能垒调节储能和释能,在微小尺寸下探索多种跳跃模式。

实验室原型查看案例
没有找到匹配案例。换个关键词,或调整筛选试试。

每个案例都附有论文或官方资料链接。实验条件、图片和代码的使用方式,可到原文查看。

入微OPENRUWEI

受限空间作业机器人社区。汇集装备检修、医疗介入、搜救探索与基础设施中的研究和案例。

贡献资料社区原则openruwei@163.com
© 2026 OpenRuwei · 受限空间作业机器人社区案例图像、视频与论文版权归各权利人。