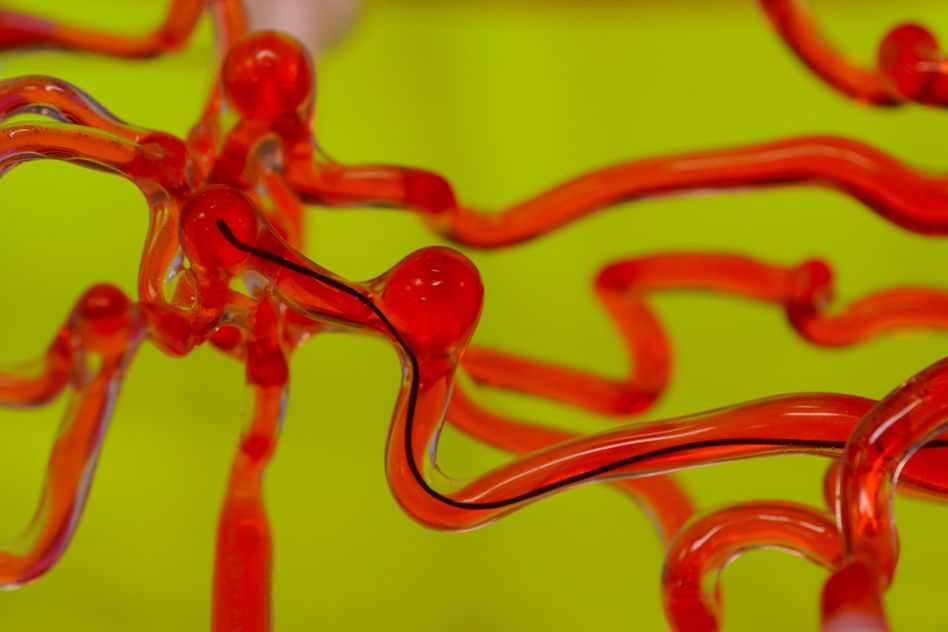
只读腱索信号,能否定位机身接触?
新预印本把已知障碍物几何加入移动窗估计,在两段连续体机器人的有限元测试中联合估计接触位置与接触力。
arXiv阅读动态 ↗
入微 OpenRuwei 是面向受限空间作业机器人的开放交流社区,连接装备检修、医疗介入、野外搜救、基础设施巡检与太空在轨作业。
新预印本把已知障碍物几何加入移动窗估计,在两段连续体机器人的有限元测试中联合估计接触位置与接触力。
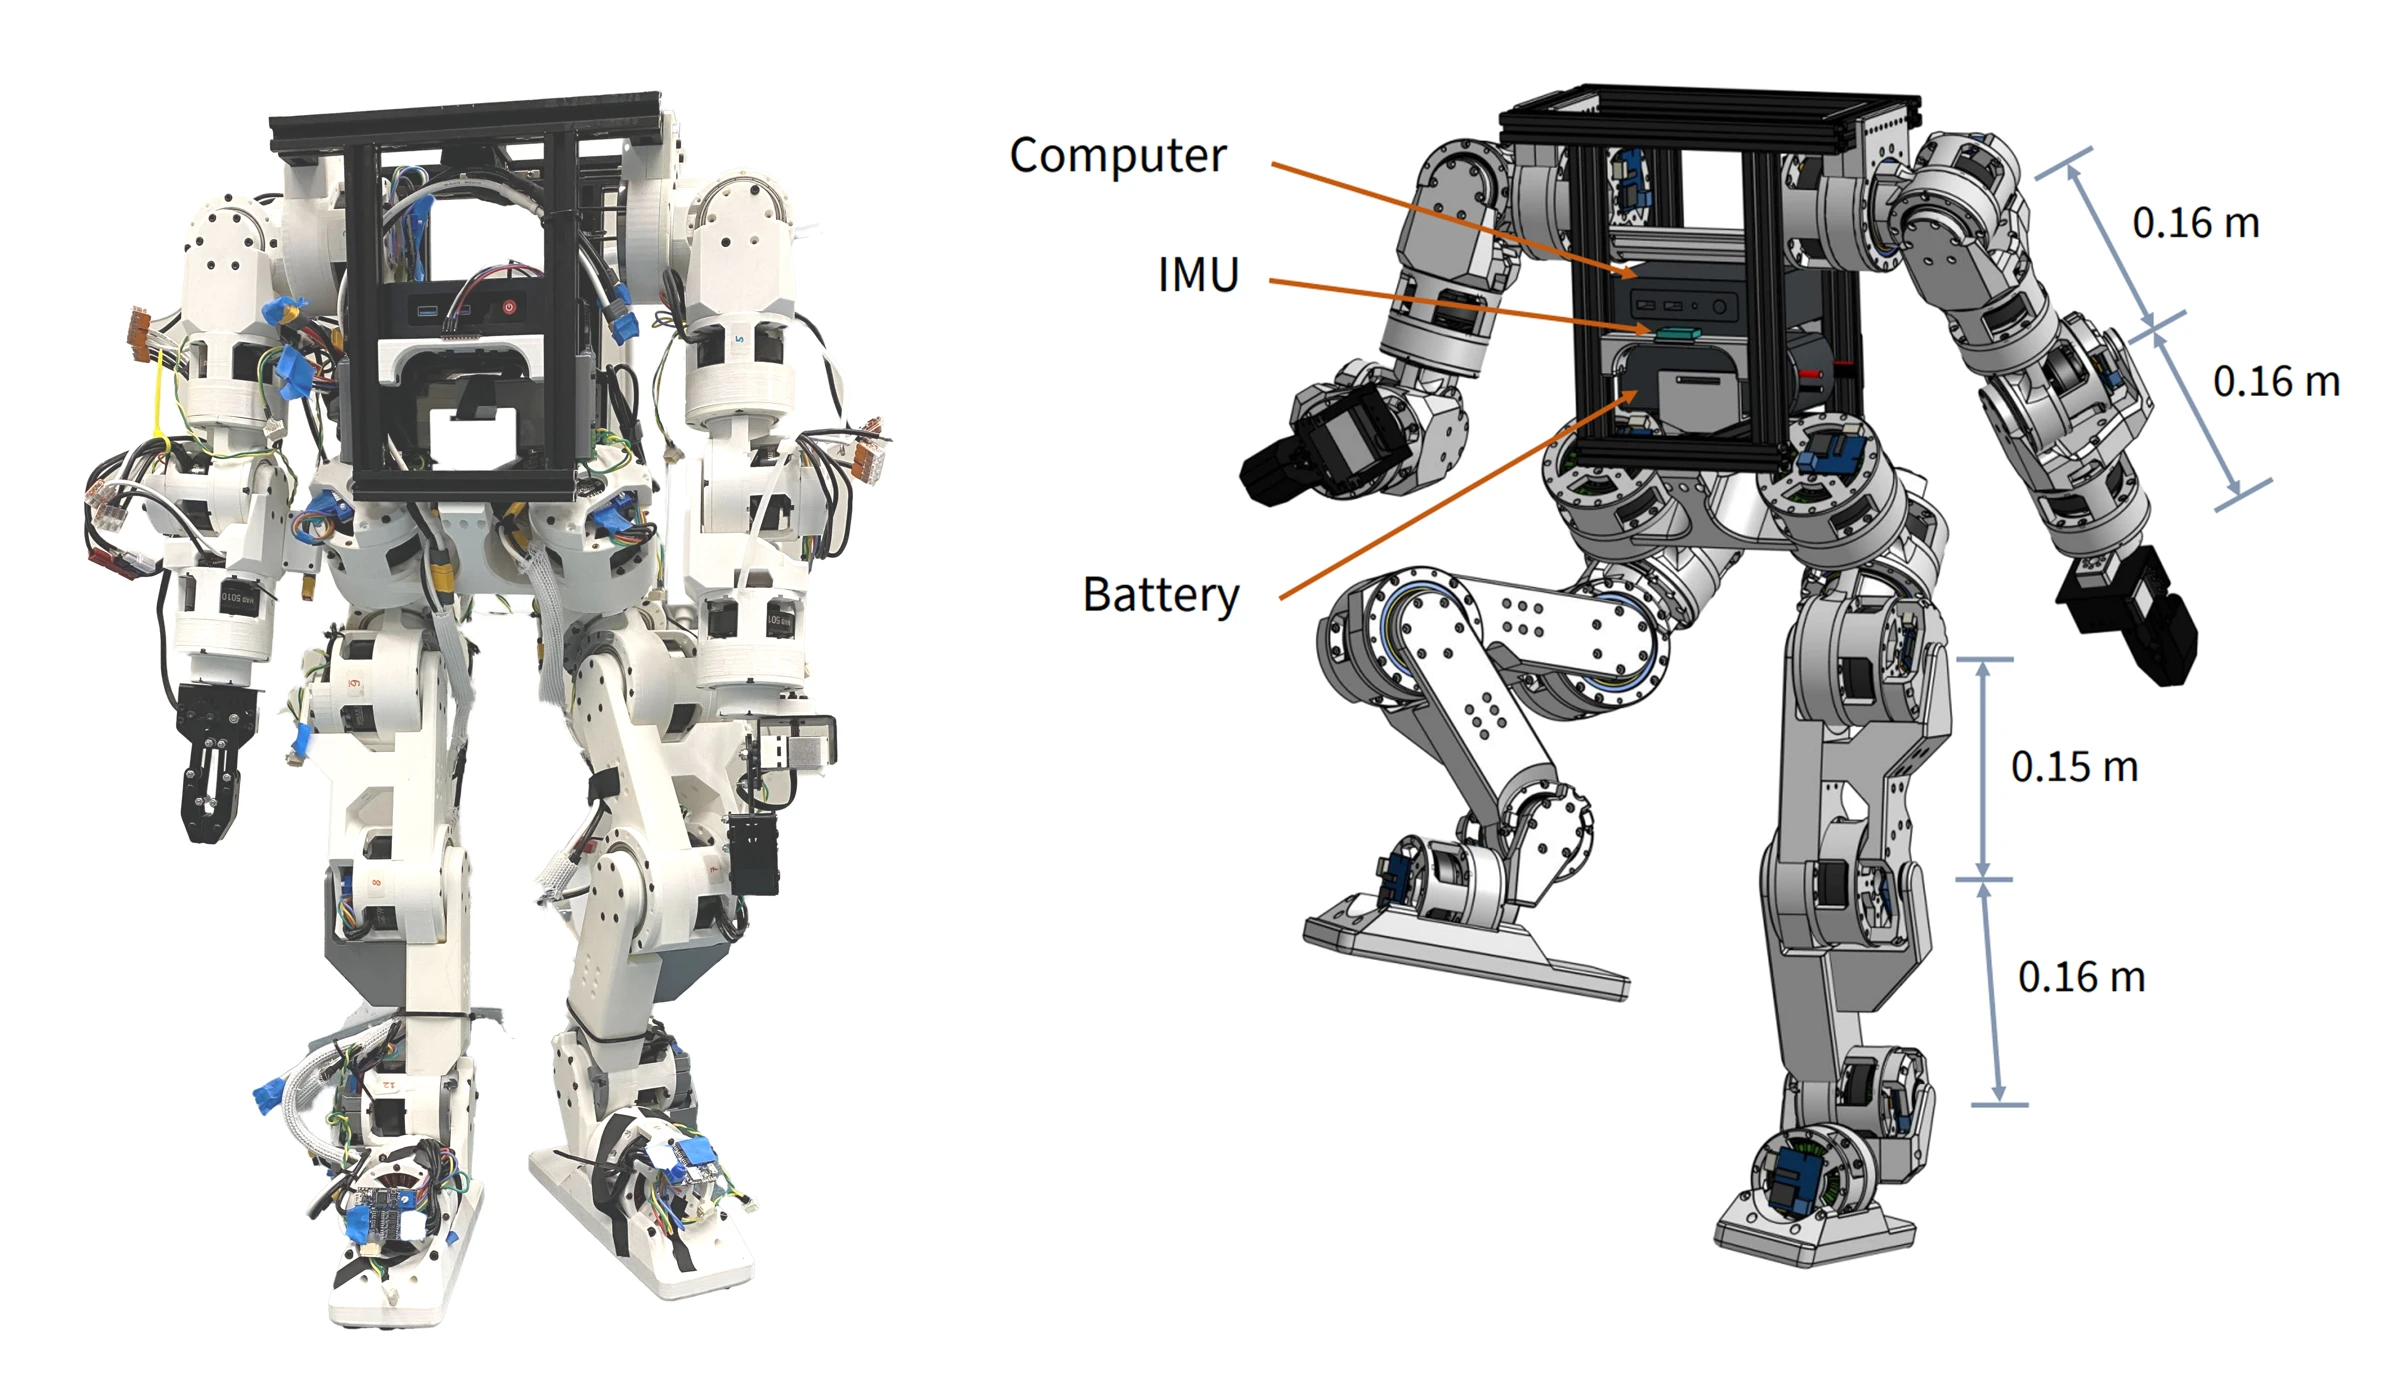
三方将围绕设施巡检和设备监测训练机器人技能,MITNETZ STROM 计划于 2027 年积累首批实际电网应用经验。
新研究把长时域轨迹规划与局部几何优化结合,让移动底座和柔性机械臂共同完成狭窄环境中的运动。
无需额外机械臂,机器人通过力与速度反馈估计表面方向,让机身搭载的工具贴住近竖直表面并沿面运动。
发动机的检测孔、体内的细小通道、废墟中的缝隙,限制着机器人的尺寸和动作。在工业设施与航天器上,接近设备、维持接触和远程操作同样需要专门设计。这里收集相关研究与现场案例,关注进入路径、运动方式,以及具体的检查或操作。
案例页附有论文、机构报道或现场记录。想了解机构设计、实验条件和测试结果,可以继续查阅原始资料。
按技术问题查找资料,或从一种机器人及其作业开始阅读。
结构怎样变形,驱动怎样传递,机身怎样承载。
观察内部环境,估计机身形状、位置与接触状态。
选择可行路径,协调运动,并根据反馈调整动作。
附着与摩擦、力反馈,以及工具对作业对象的作用。
从数据和交互中学习动作,检验策略在新条件下的表现。
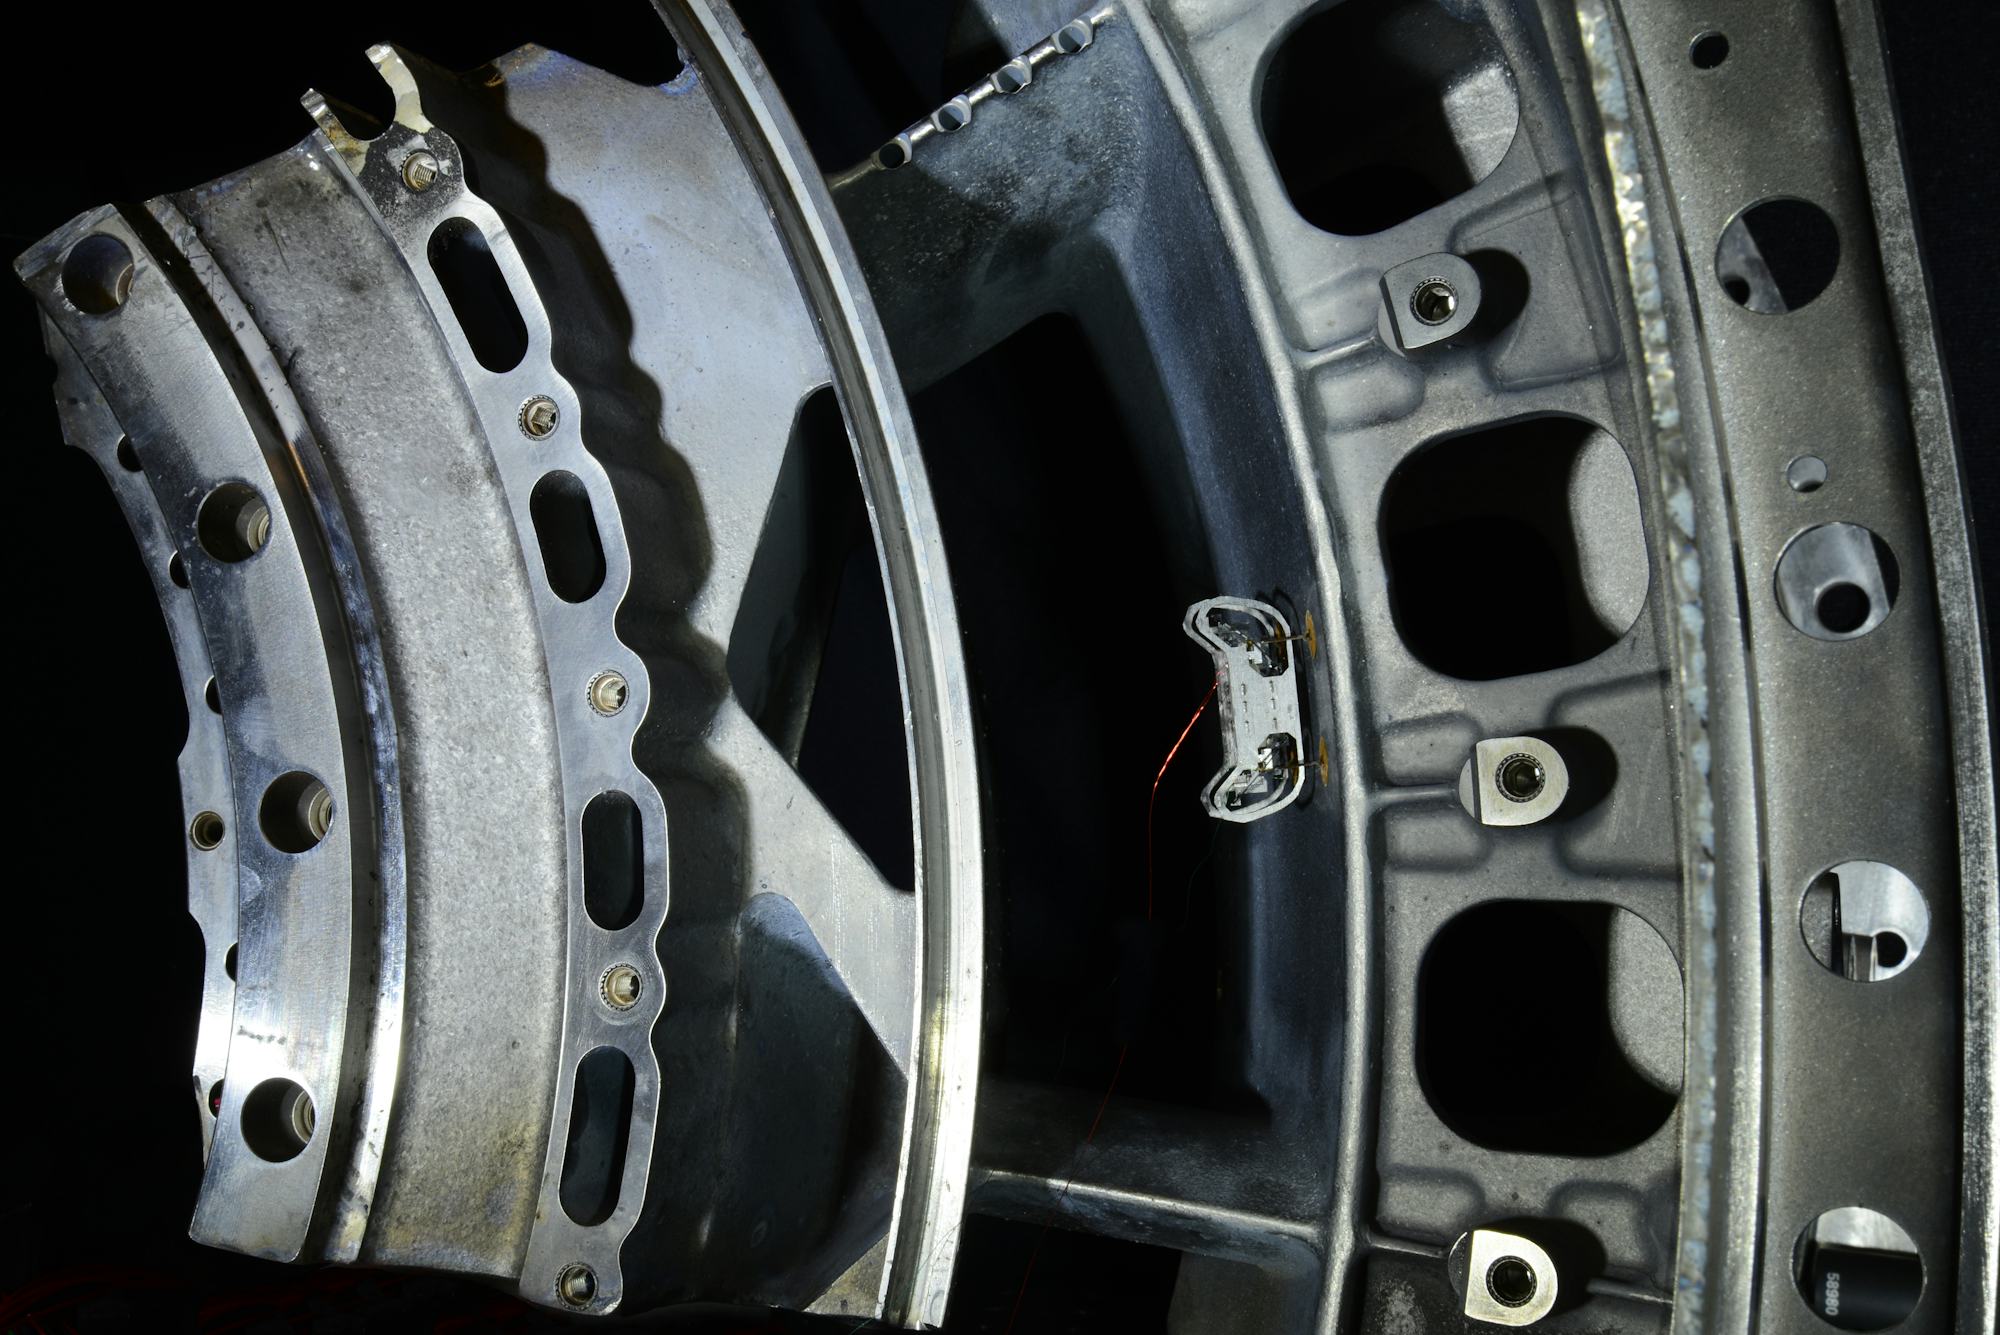
从发动机内壁到航天器表面,观察附着、移动与工具搭载。
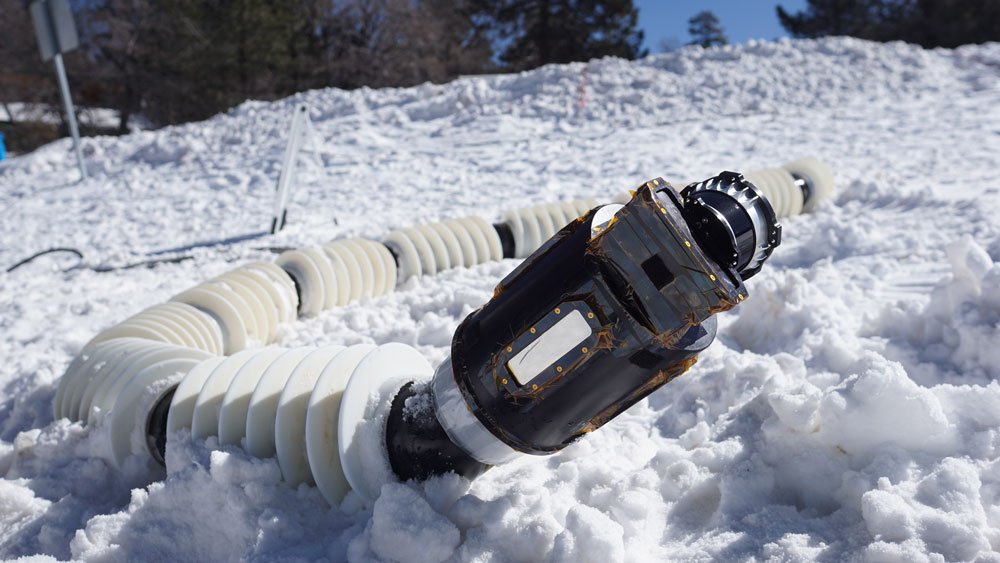
沿曲折路径进入,在有限空间中转向、观察与操作。
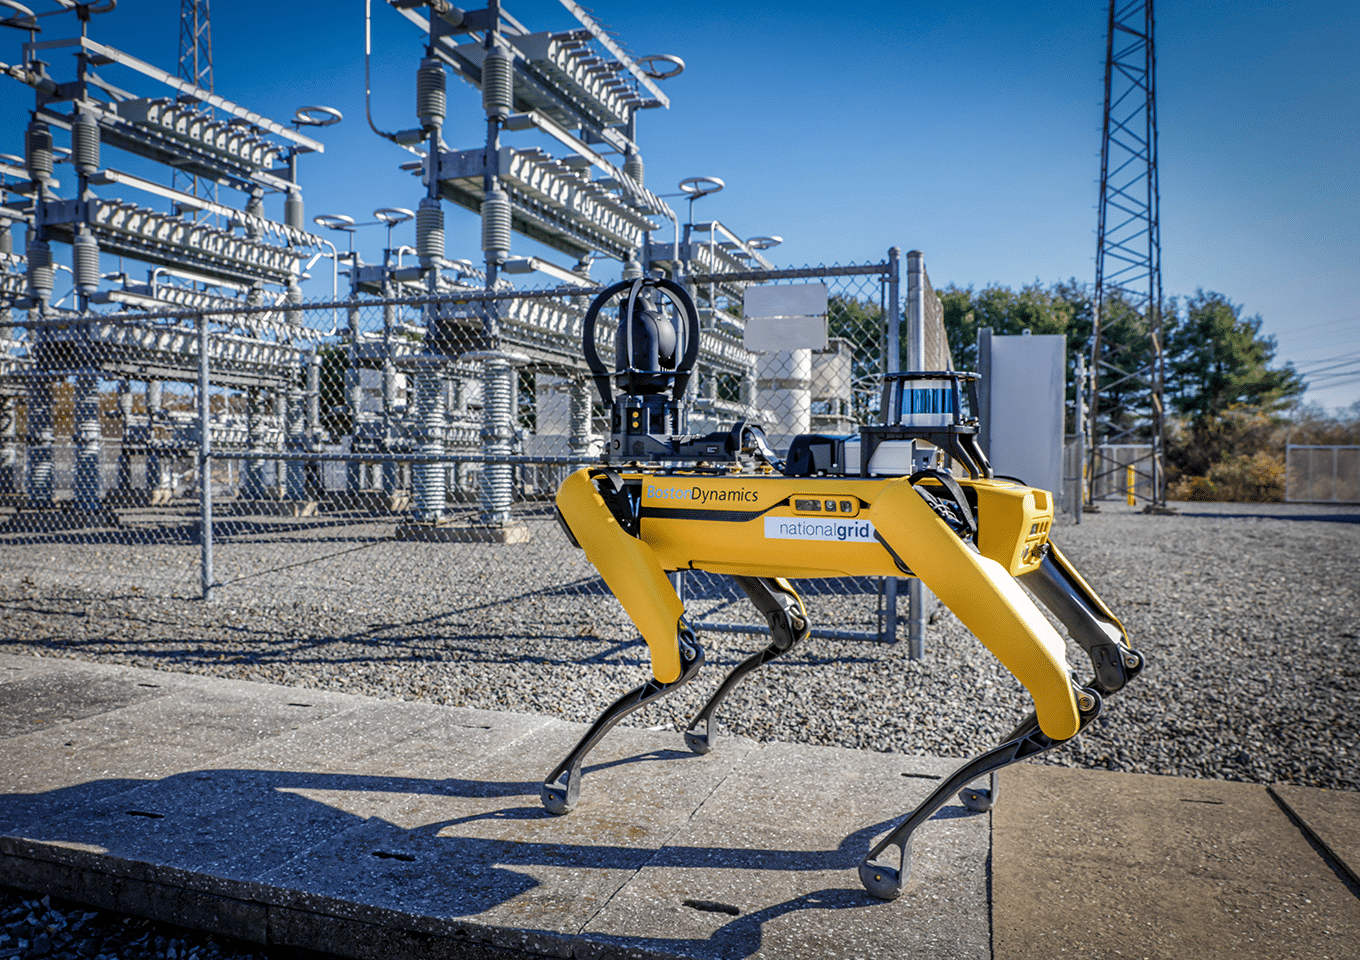
通过楼梯、格栅与设备通道,采集现场设备状态。
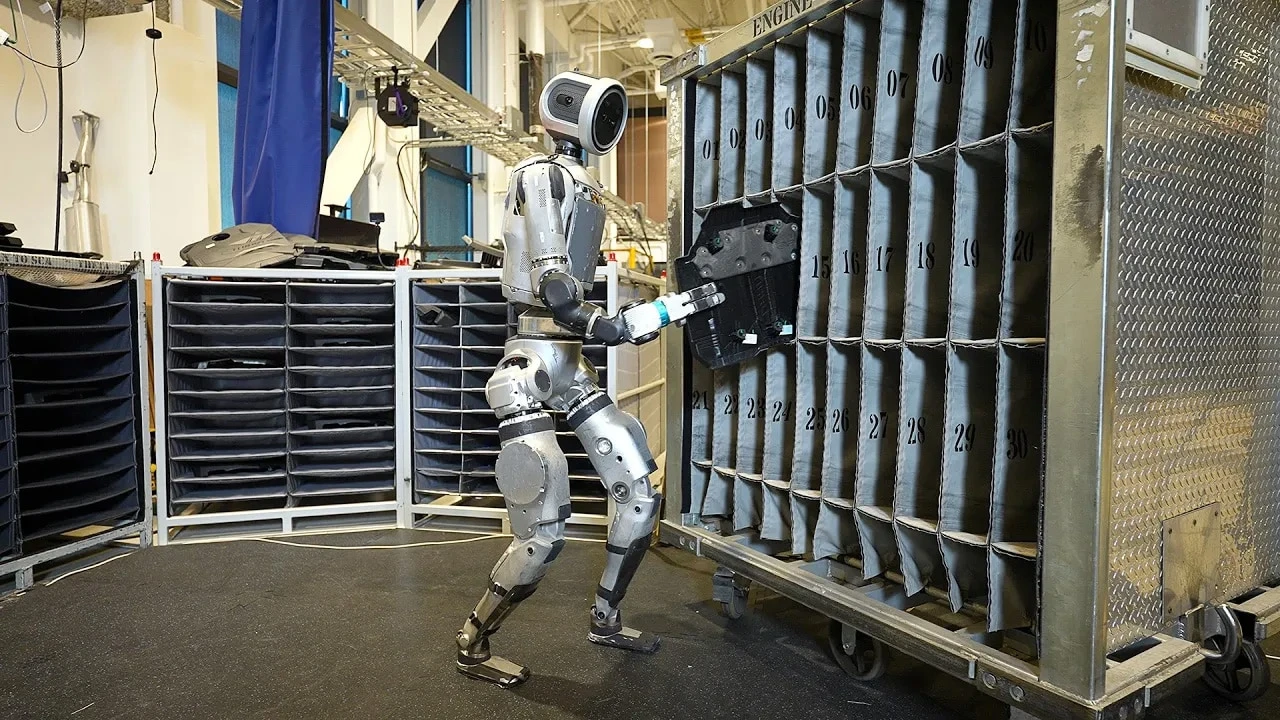
从公开硬件到全身控制,再看双臂操作与动作模型。
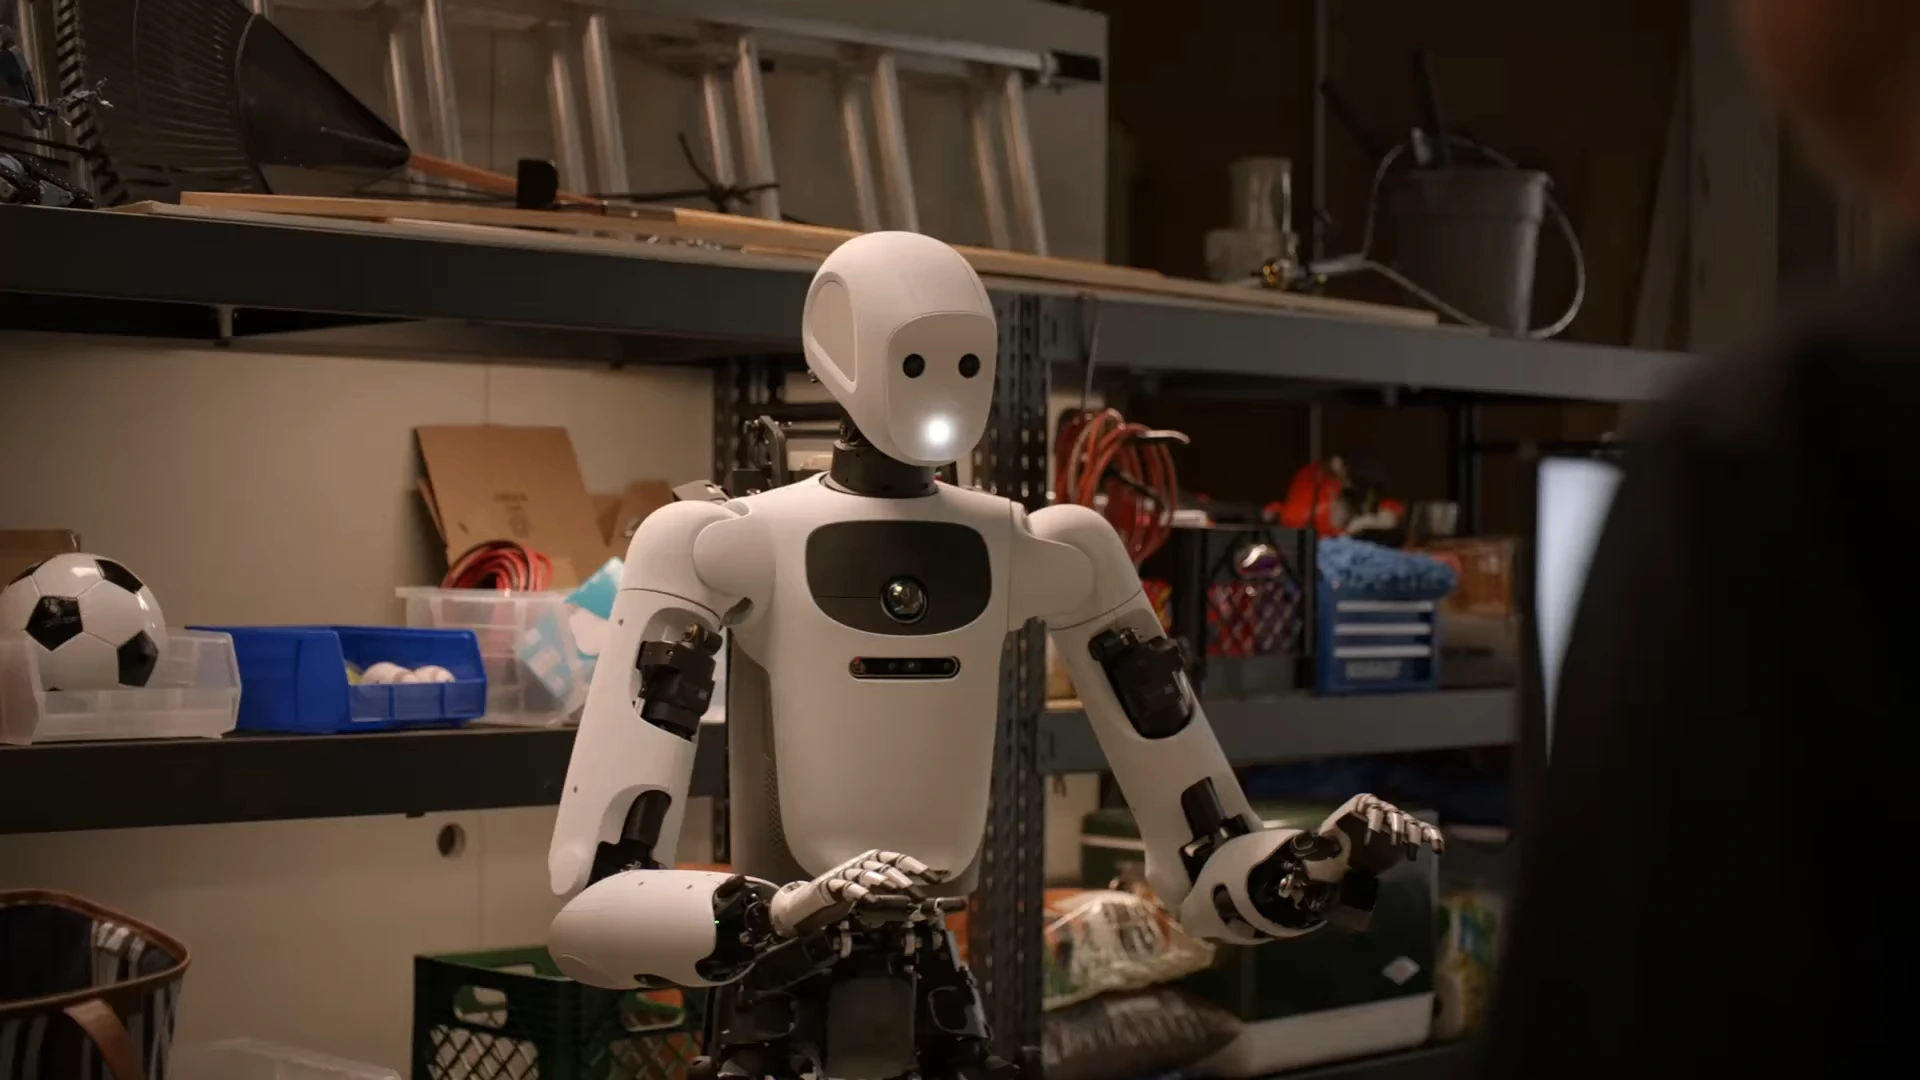
看机器人如何从示范、语言和交互中学习,再对照数据与代码。
写清目标与需要的协作,记录研究进展,并说明哪些资料可以共享。
前往项目池 ↗欢迎提供论文、实验视频、开源项目和应用需求。请附上资料链接,或说明正在遇到的具体困难。