观看视频
仿壁虎抓手、地面与抛物线飞行试验;JPL 官方介绍。 · NASA/JPL-Caltech
播放器无法加载时,可查看上方的原始来源。
01 / STUDY
机构与实验
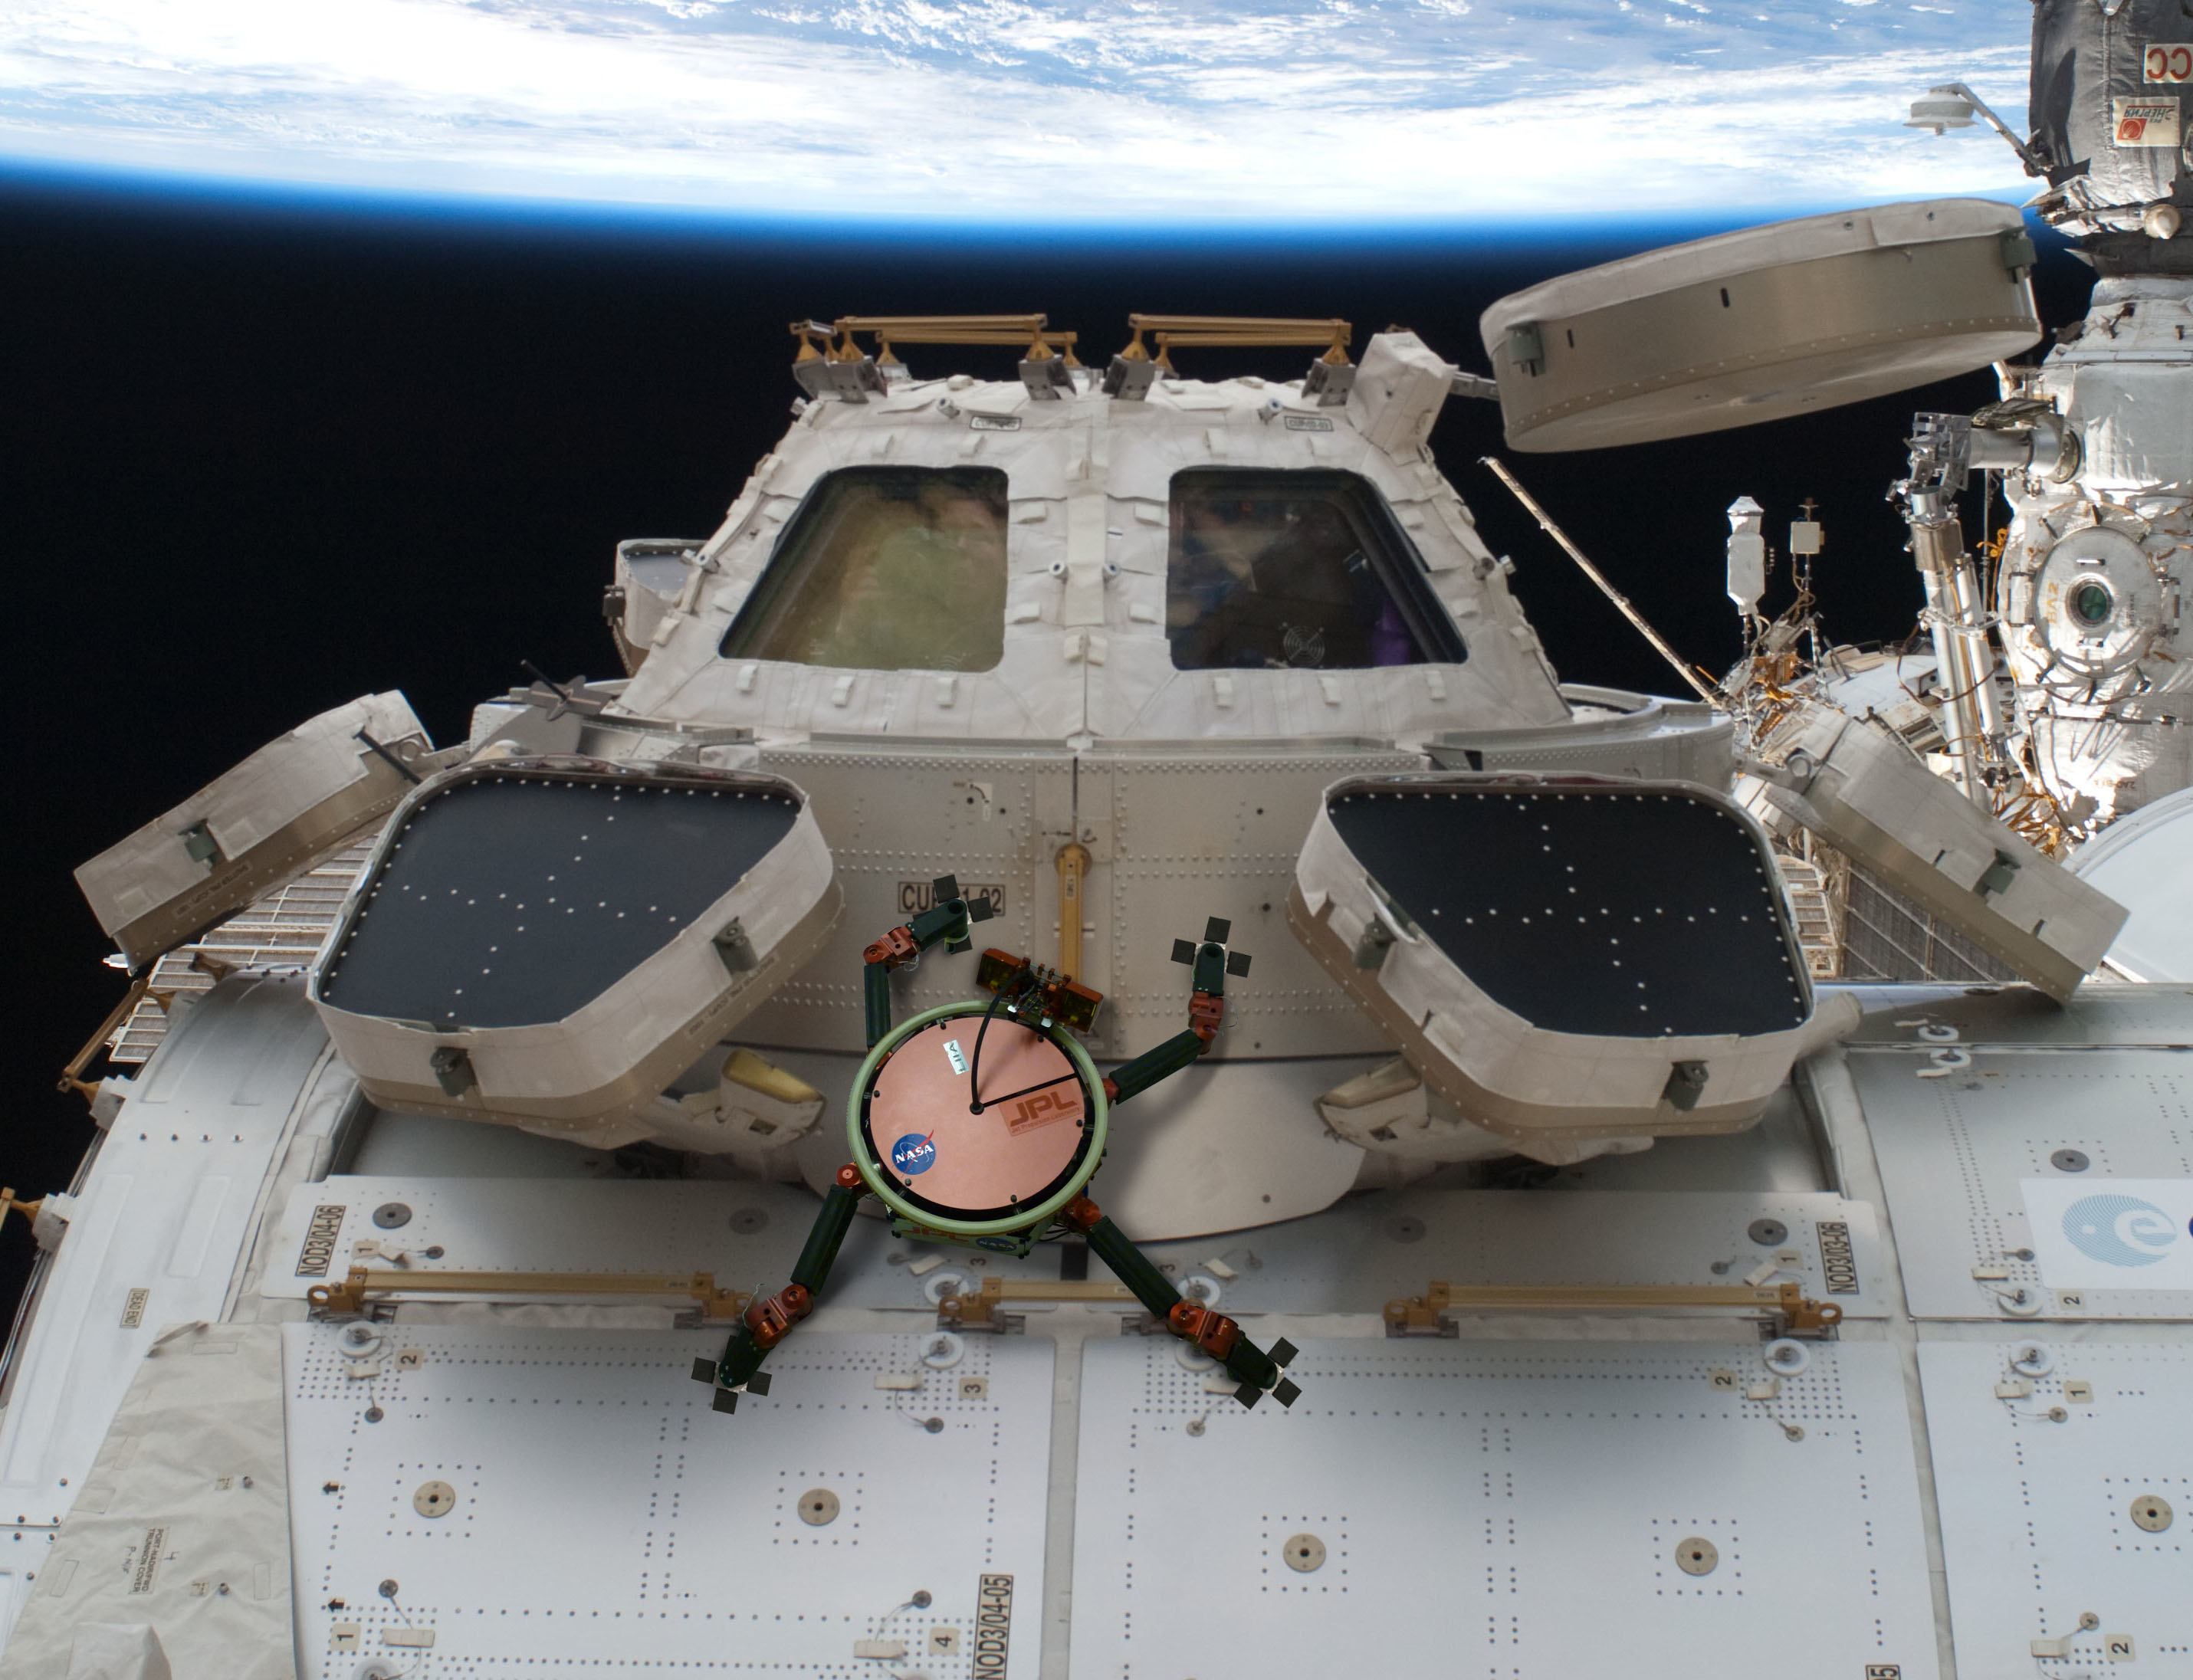
JPL 以仿壁虎附着抓手研究光滑表面的可控抓取。装配这类足端的 LEMUR 样机在模拟太阳能板和散热器上移动;相关抓手还接受了抛物线飞行微重力测试。
02 / CONTEXT
测试条件与应用范围
空间站外部巡检和维修是该方案的应用目标,公开演示集中于地面和模拟微重力条件。空间站配图为概念图。这里的仿壁虎附着抓手用于光滑表面,与岩壁爬行版本采用的微刺抓手不同。
03 / SOURCE