01 / STUDY
机构与实验
系统结合黏附履带、风机产生的负压预载与后部抗倾覆设计。论文报告了复杂变曲率表面及实际发动机静子部件上的跨壁面实验。
02 / CONTEXT
测试条件与应用范围
实验覆盖变曲率表面和实际发动机静子部件。具体可通行的壁面仍取决于转移几何、表面状态与污染条件。
03 / SOURCE
剪纸启发的黏附履带与负压预载协同,使微型机器人跨越曲率变化的壁面。
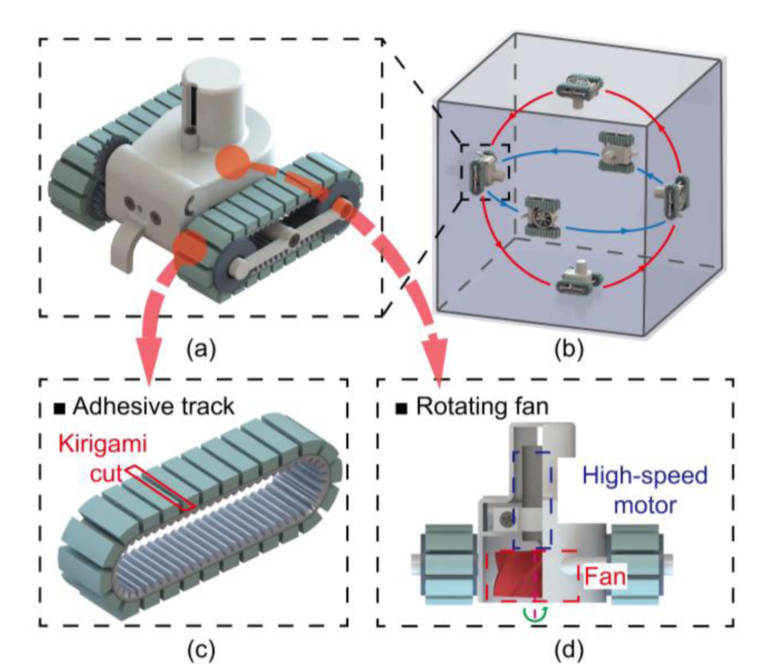
系统结合黏附履带、风机产生的负压预载与后部抗倾覆设计。论文报告了复杂变曲率表面及实际发动机静子部件上的跨壁面实验。
实验覆盖变曲率表面和实际发动机静子部件。具体可通行的壁面仍取决于转移几何、表面状态与污染条件。