观看视频
清华 SIGS 官方介绍;在轨试验内容见学校及央视报道。 · 清华 SIGS
播放器无法加载时,可查看上方的原始来源。
01 / STUDY
机构与实验
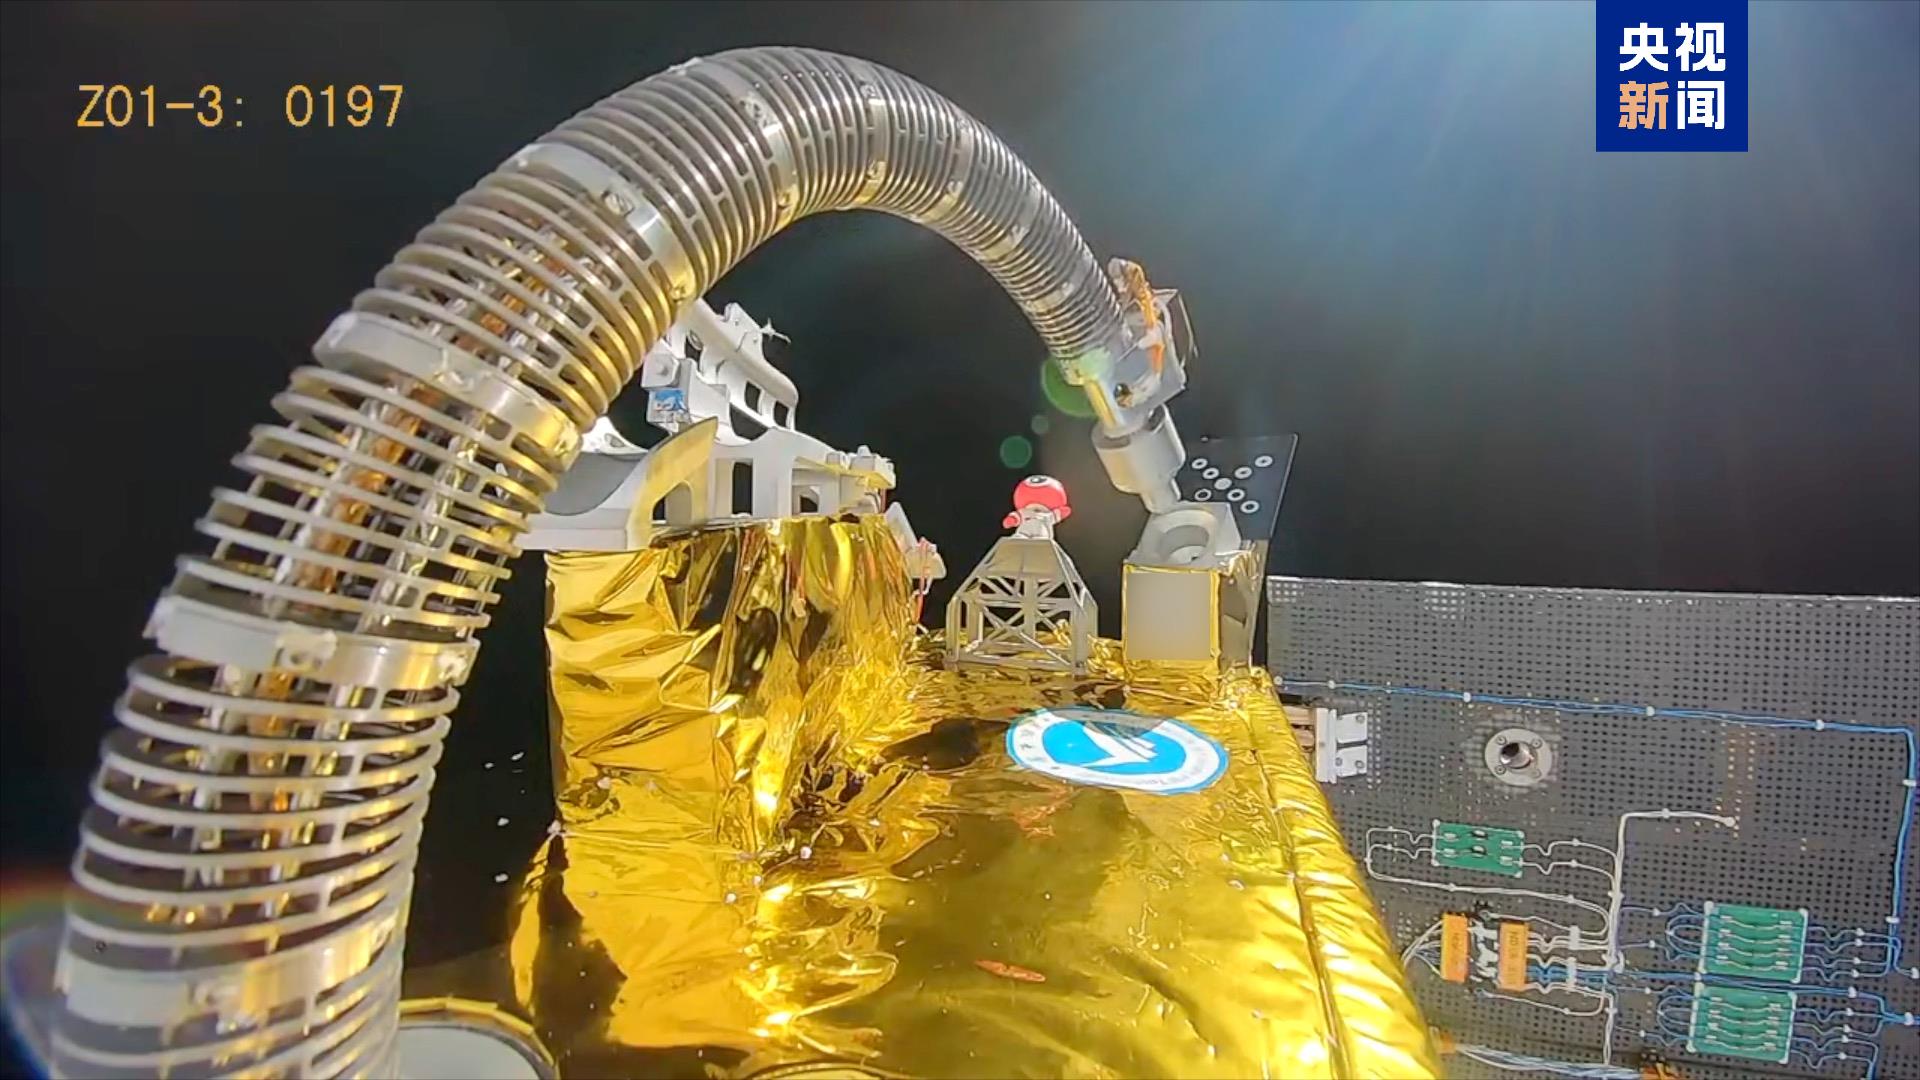
清华大学深圳国际研究生院牵头研制的空间柔性连续体机械臂,于 2026 年 3 月随西垣0号(驭星三号06星)入轨。臂体由柔性弹簧管串联,采用绳索驱动,以弯曲和扭转适应复杂作业空间。
02 / CONTEXT
测试条件与应用范围
学校报道确认完成了在轨关键技术验证,央视将试验内容进一步说明为模拟燃料加注与柔顺控制操作。现有资料没有报告向另一颗卫星实际补加推进剂。
03 / SOURCE