返回案例
CASE 03 / 搜救与探索

EELS:面向冰下通道的蛇形机器人

分段机身以旋转螺纹推进,结合环境建图,在冰雪、沙地与冰川通道开展地面测试。

NASA JPL · EELS2024
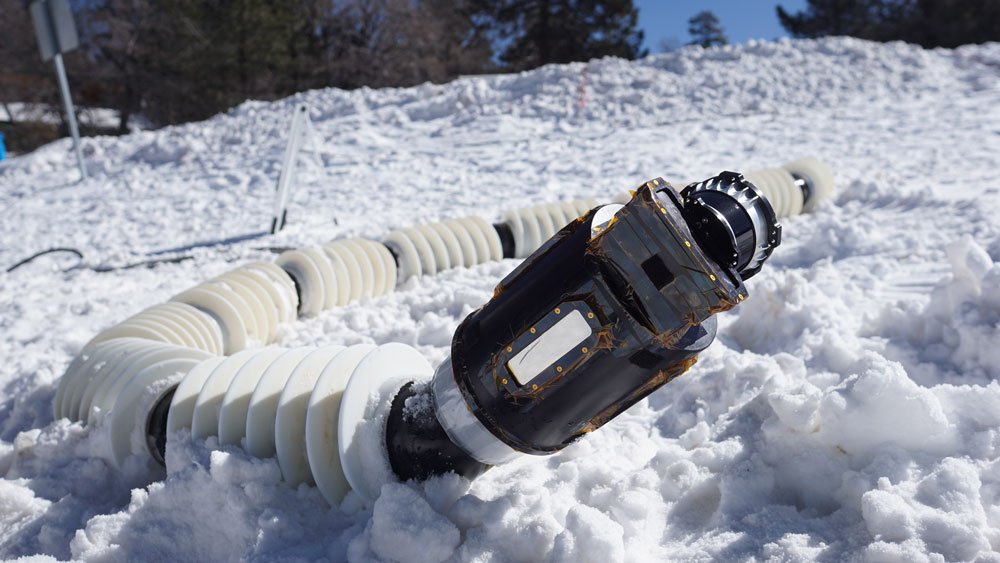
EELS 原型在南加州雪地中的测试,2023年2月。
EELS 原型在南加州雪地中的测试,2023年2月。Courtesy NASA/JPL-Caltech · JPL Image Use Policy

观看视频

地面样机测试;行星探测部分为任务设想。 · NASA/JPL-Caltech · 1080p 源视频

01 / STUDY

机构与实验

EELS 通过机身表面的旋转螺纹与周围环境接触,获得推进力和附着力。传感头集成激光雷达与立体相机,用于三维环境建图。JPL 已在地面开展多种冰雪和颗粒介质测试,并在加拿大 Athabasca 冰川测试不同版本的传感头与样机。

02 / CONTEXT

测试条件与应用范围

项目仍在研发。2022 年冰川测试使用的是传感头;2023 年的测试涉及不同版本样机,其中 1.5 版本用于地下自主性软件测试。土卫二冰下海洋探测仍是任务设想。

03 / SOURCE

论文与原始资料

EELS (Exobiology Extant Life Surveyor)
NASA Jet Propulsion Laboratory
NASA/JPL · robotics project and field-test records

更多资料

EXPERIMENT / IMAGES

实验图像

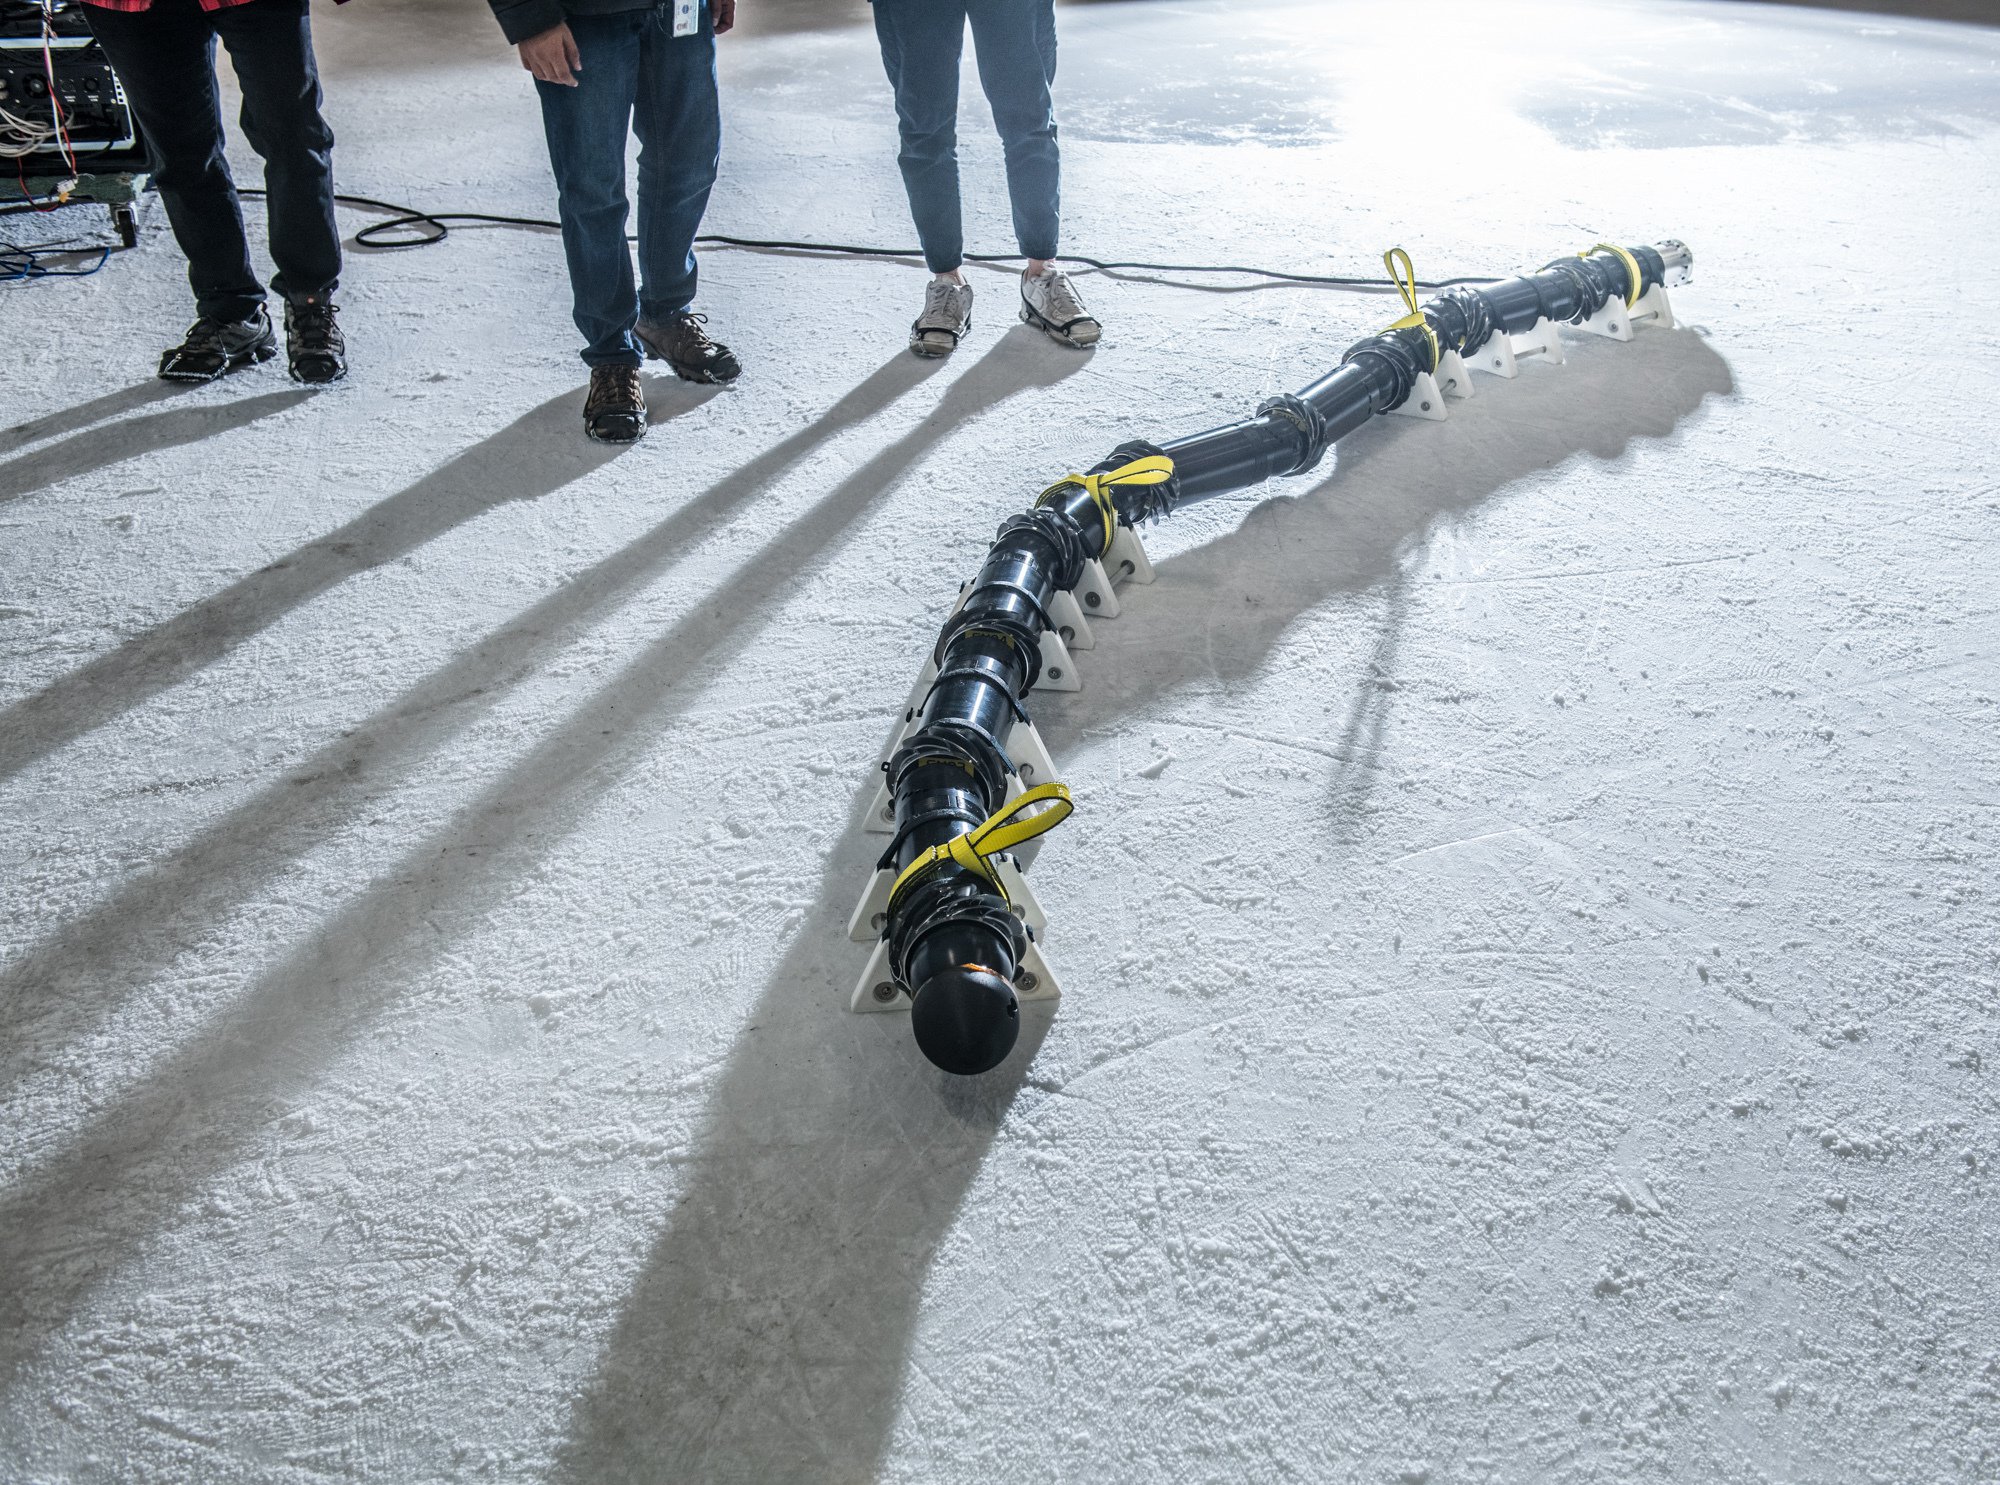
Pasadena 冰场上的早期 EELS 原型,2022年。
Pasadena 冰场上的早期 EELS 原型,2022年。Courtesy NASA/JPL-Caltech · JPL Image Use Policy
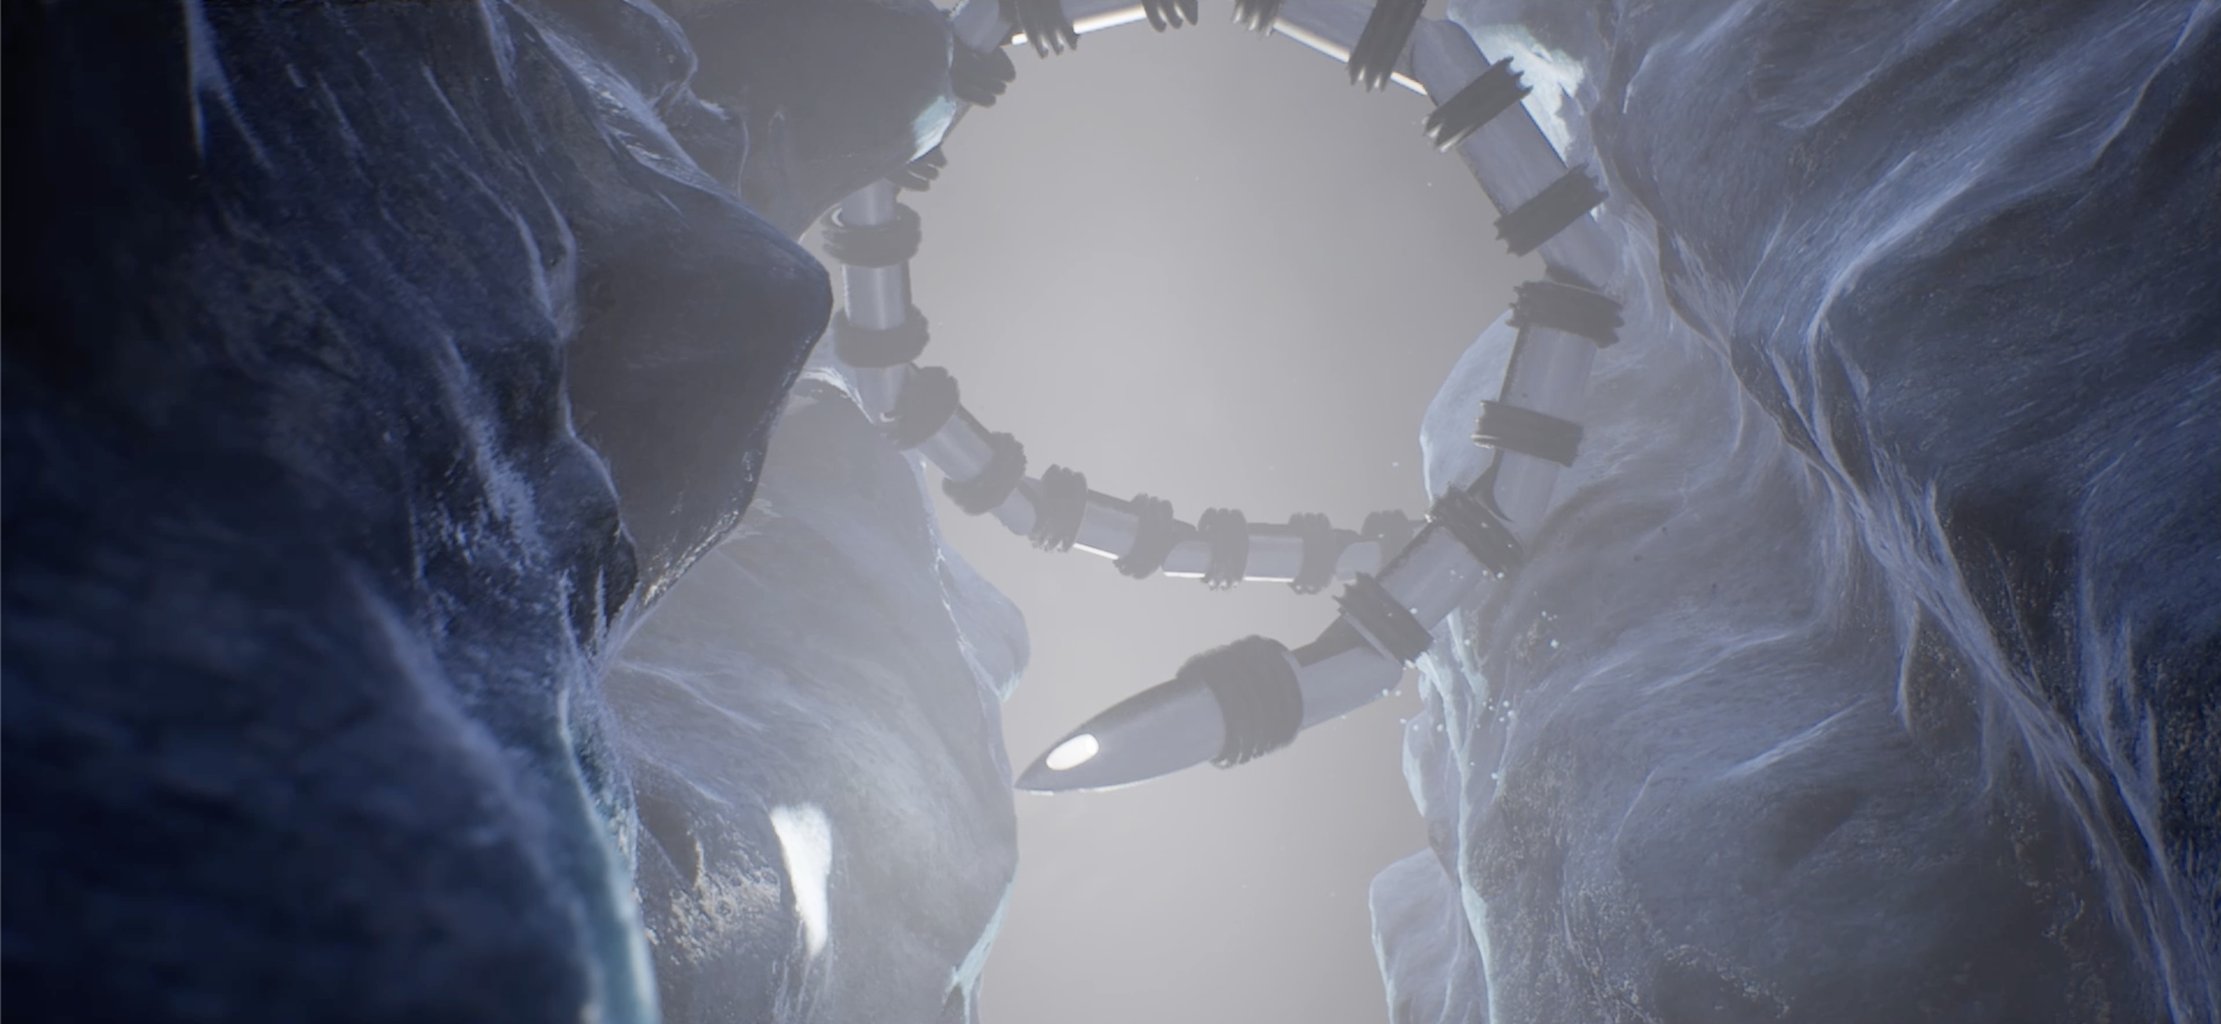
冰下通道探索的官方概念图。
冰下通道探索的官方概念图。Courtesy NASA/JPL-Caltech · JPL Image Use Policy