观看视频
论文相关演示:力矩触觉反馈与操作任务。 · Wang et al. · 540p 源视频
01 / STUDY
机构与实验
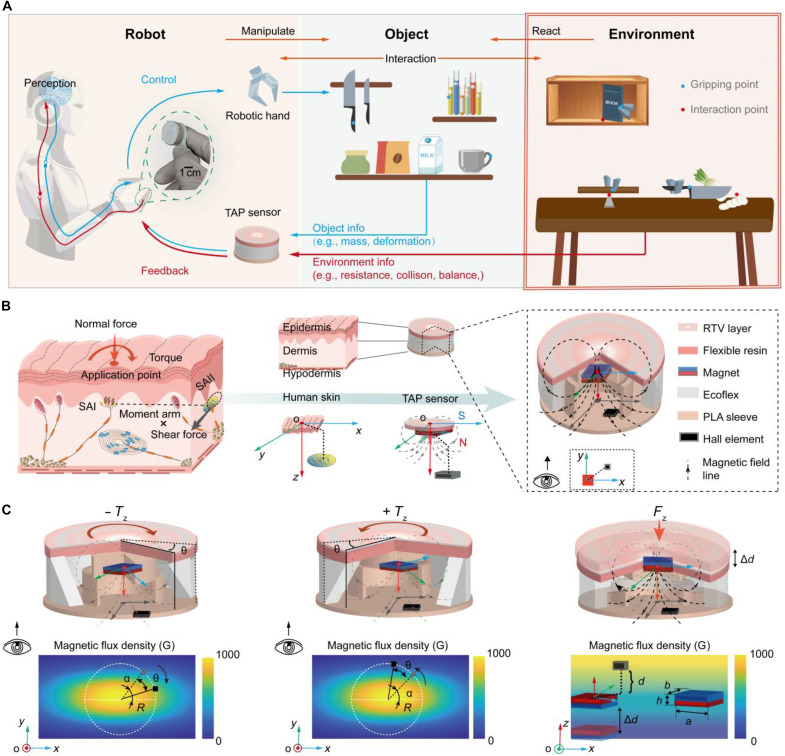
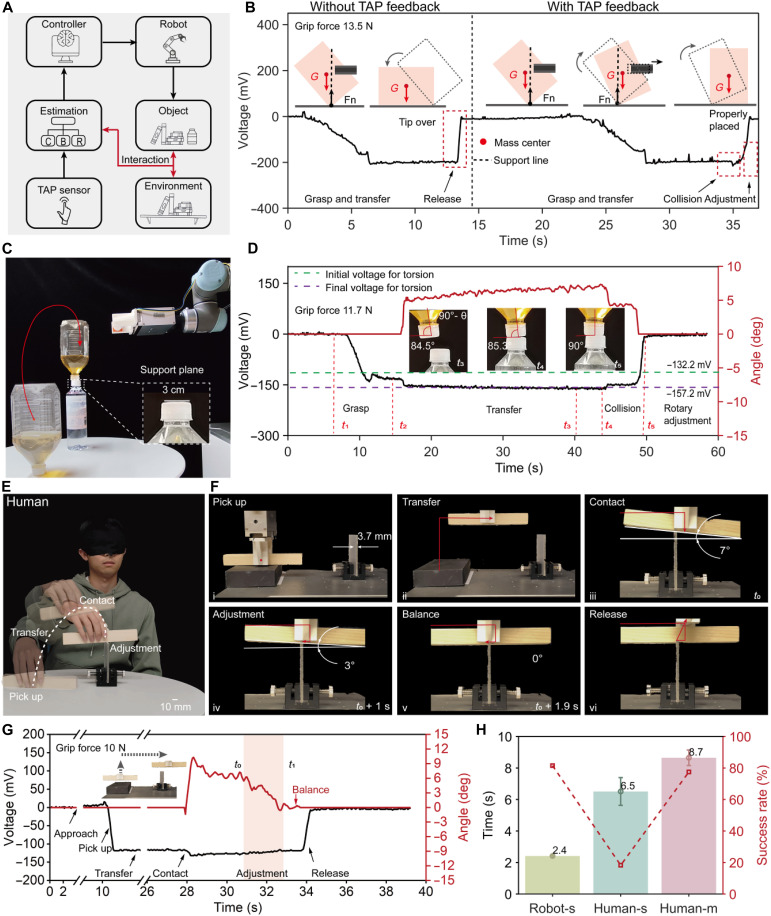
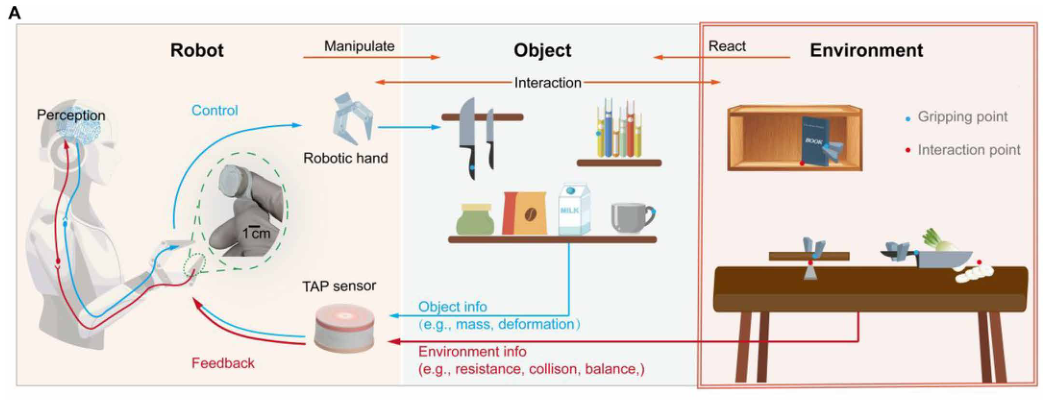
TAP 触觉传感器结合力矩、角度与压力信息,感知接触状态。论文演示了稳定放置、平衡梁堆叠与适应性切割等任务,可用于讨论受限空间作业中的接触感知与控制方法。
02 / CONTEXT
测试条件与应用范围
论文中的人类水平比较对应所测试的操作任务。传感器用于装备检修时,还需验证工具接触、负载与环境适应性。
03 / SOURCE
论文与原始资料
EXPERIMENT / IMAGES
实验图像