观看视频
双足样机步行实验,选自官方实验栏目。 · Hybrid Robotics · UC Berkeley · 720p 源视频
01 / STUDY
机构与实验
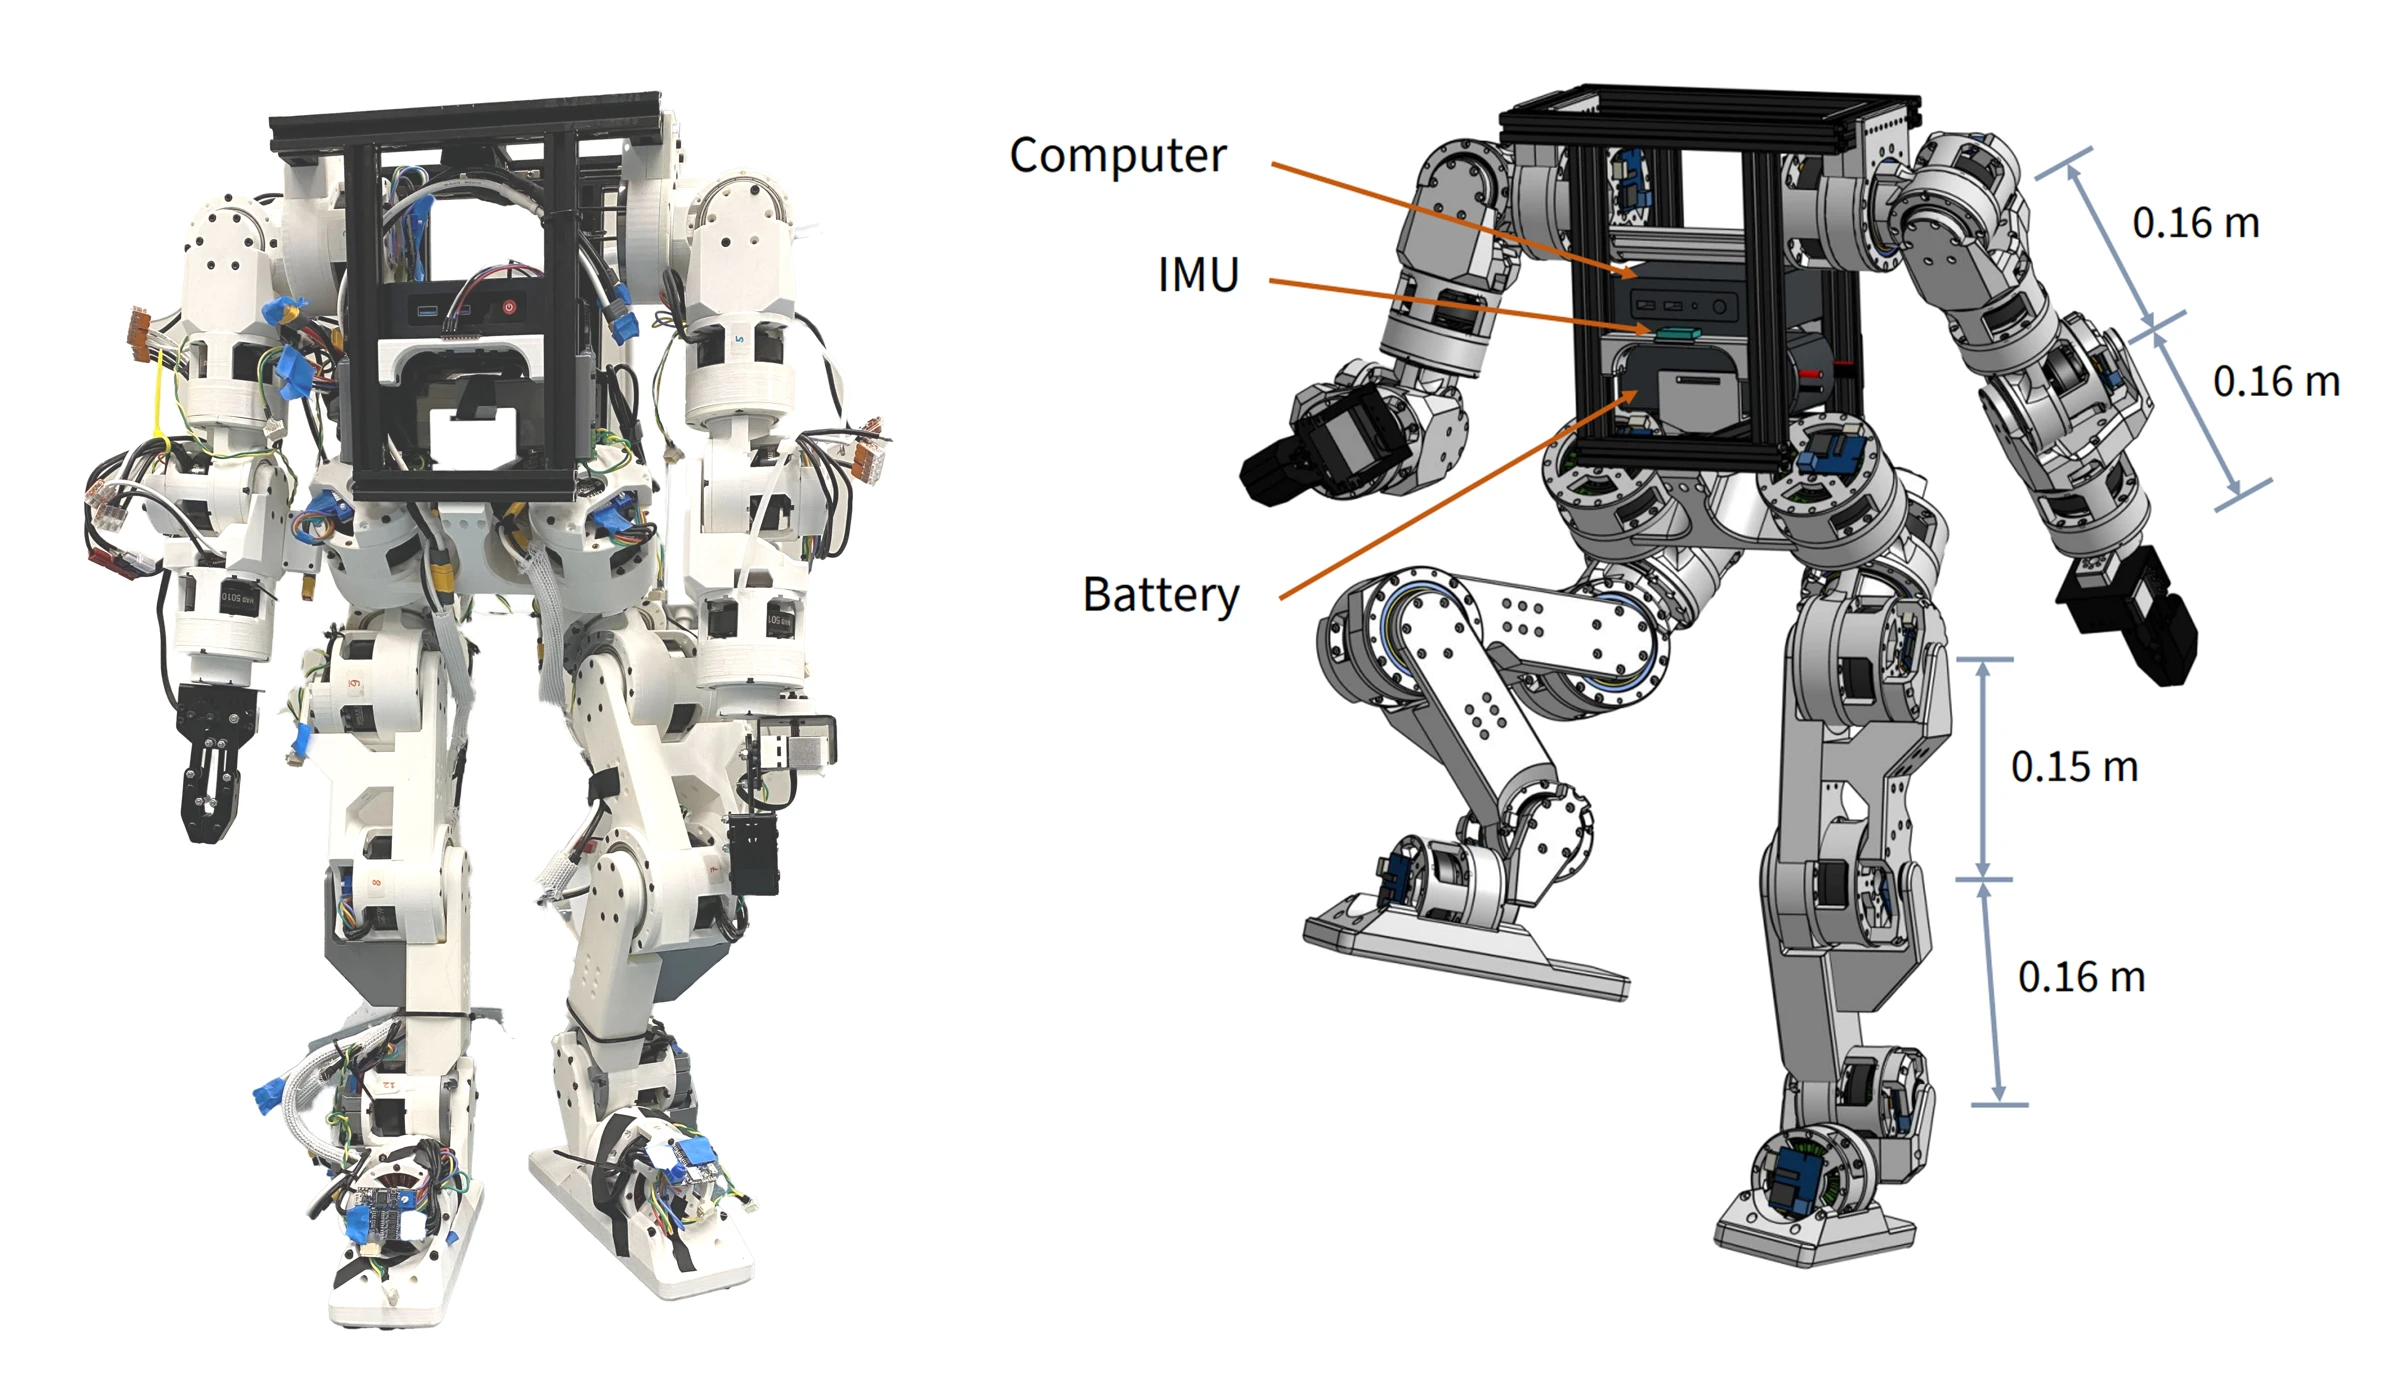
这款模块化人形机器人采用 3D 打印摆线减速器。公开演示包括双臂操作和双足行走;行走策略通过强化学习在仿真中训练,再迁移到实物。硬件、嵌入式软件、训练与部署代码均有官方入口。
02 / CONTEXT
测试条件与应用范围
不同构型分别展示操作与行走。复现时应核对构型、执行器参数与控制版本;视频中的桌面操作不代表已完成移动操作或工业维护。
03 / SOURCE