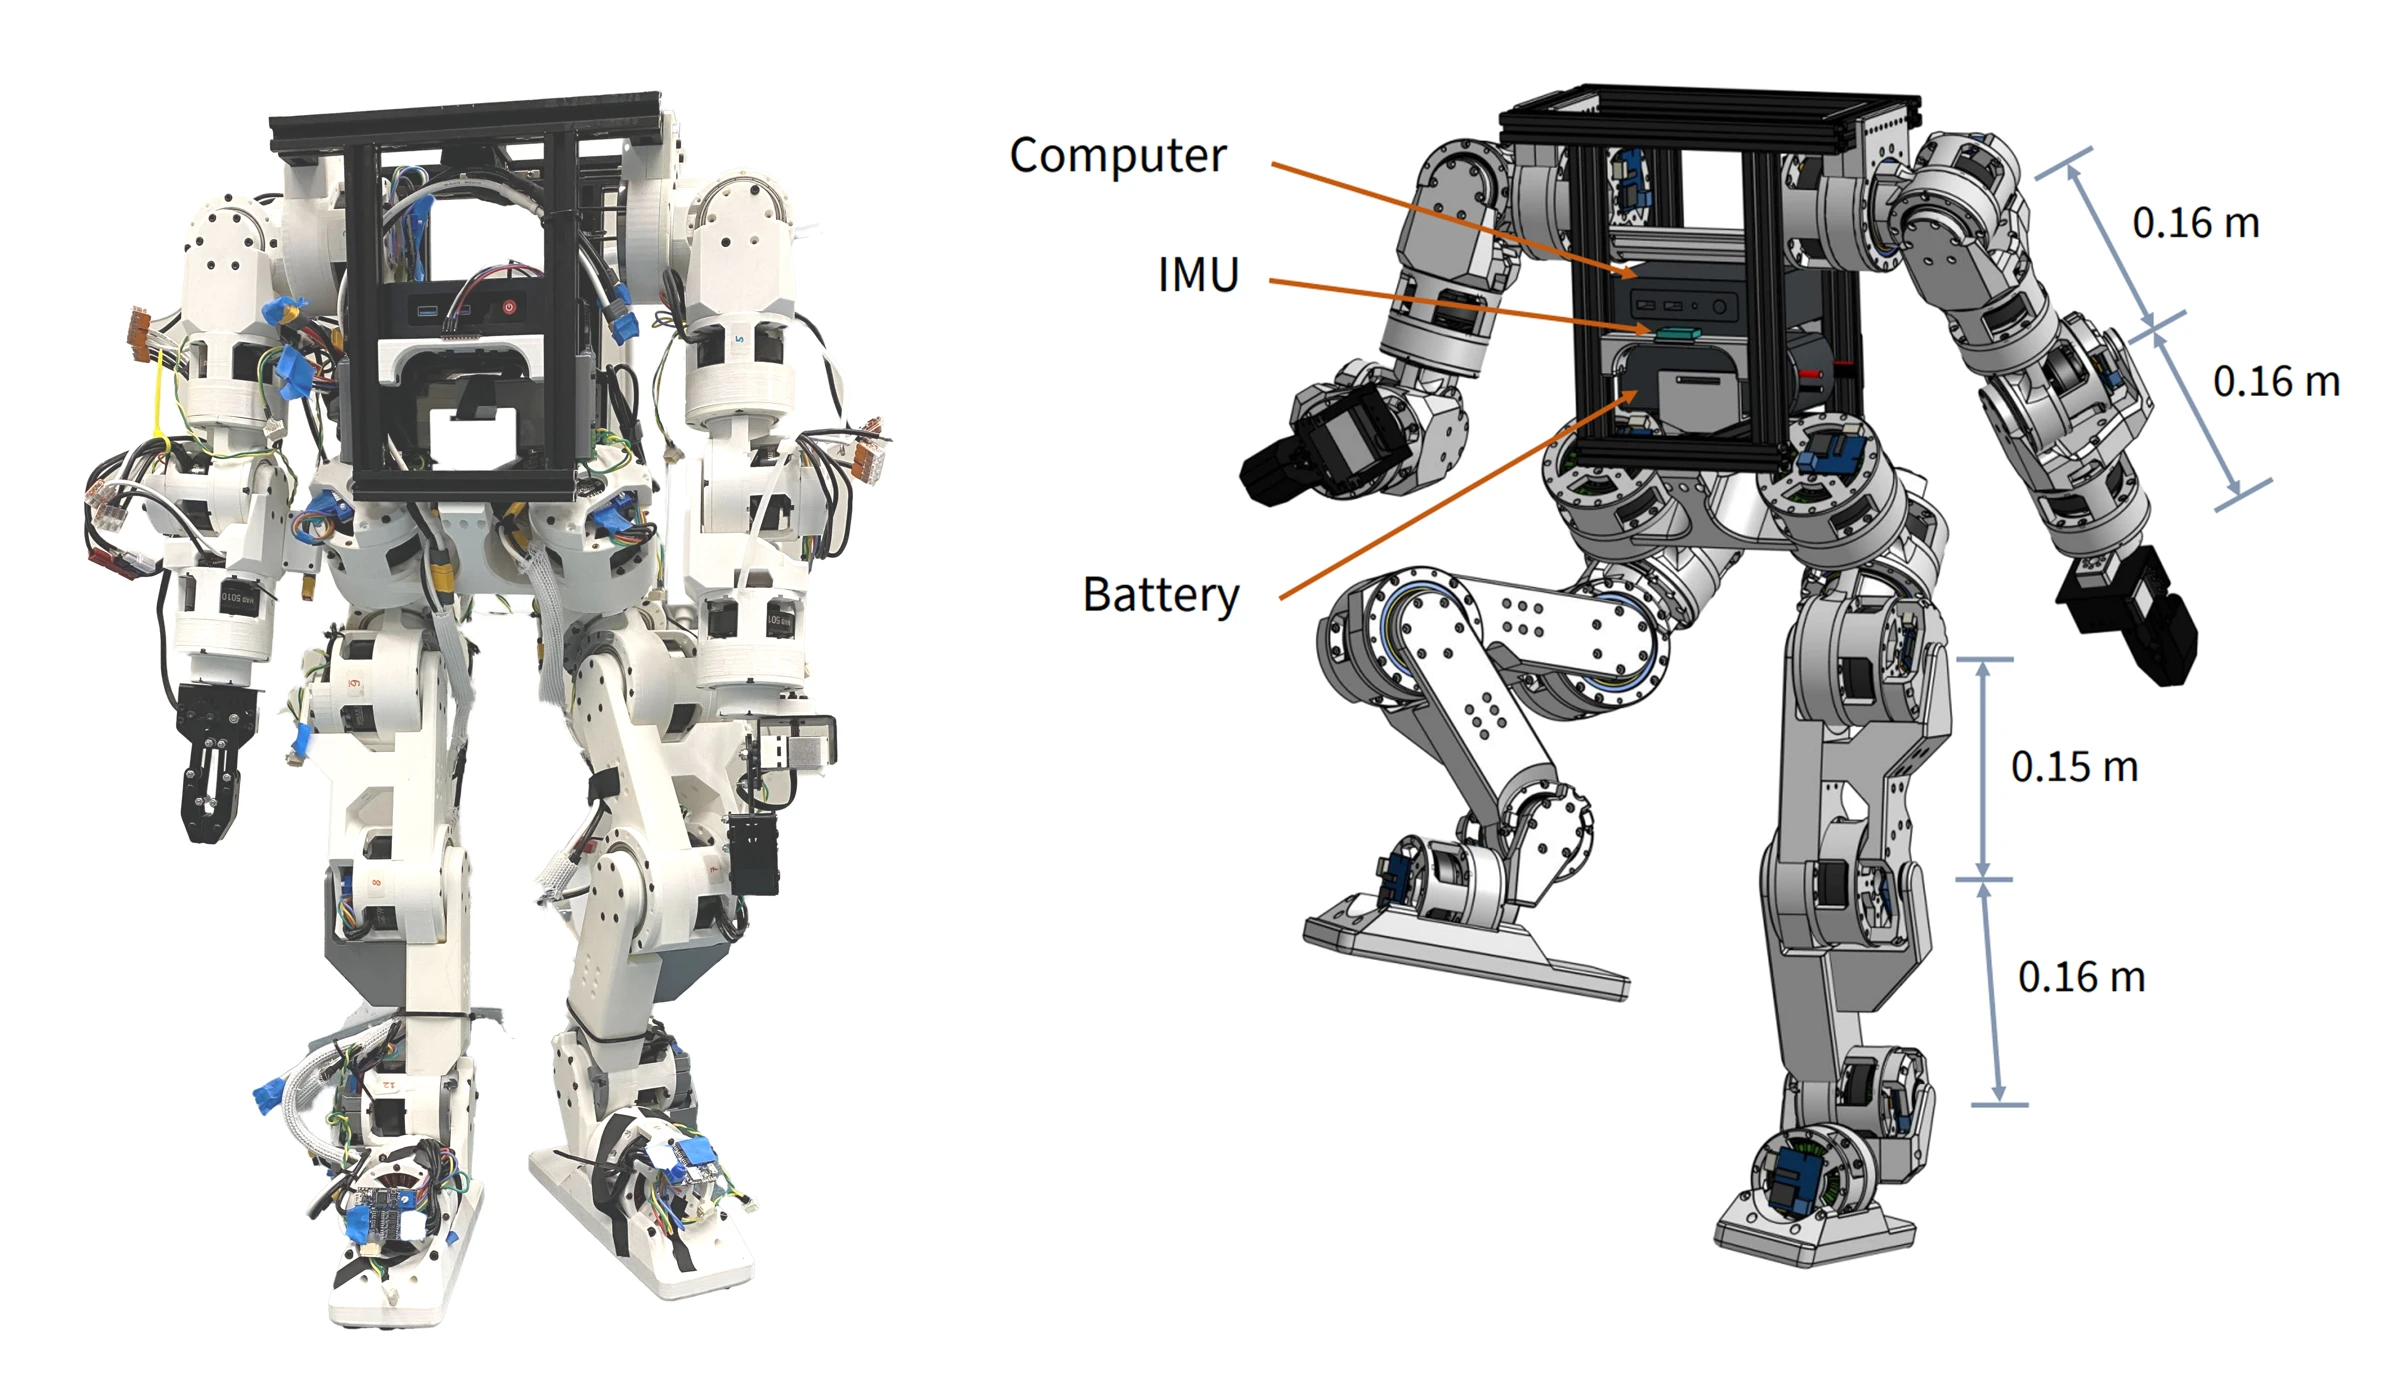
从硬件、控制到动作模型。
OpenLoong 与 Berkeley Humanoid Lite 提供硬件或控制软件的公开资料。NVIDIA GR00T 和 Gemini Robotics 则关注视觉、语言与动作之间的映射。前者有公开模型与代码入口,后者提供官方演示及测试计划;Gemini Robotics ER 还提供空间推理与任务规划接口。阅读这些资料时,先确定它们解决的是机构设计、运动控制,还是任务理解。
方法需要怎样的适配?
把全身控制或学习策略用于连续体、蛇形及微型机器人,需要重新核对机构自由度、驱动方式、观测量和接触模型。不同本体的数据与策略是否可迁移,应由明确的任务、基线和实验条件来检验。
从公开资料走向可复现研究。
有演示视频,可以观察动作过程;有代码,可以检查方法实现;有数据和实验说明,才有条件尝试复现。它们提供的证据不同。Tesla 的官方演示适合了解产业进展,开源硬件与学习框架则便于进一步试验。沿着具体任务查阅资料,比仅比较机器人外形更容易判断哪些方法值得借鉴。
资料来源
- OpenLoong · 青龙 / Qinglong
- OpenLoong · 文档中心 / Documents
- OpenLoong · Dynamics control
- Berkeley Humanoid Lite
- NVIDIA Isaac GR00T
- Google DeepMind · Gemini Robotics
- Google DeepMind · Gemini Robotics ER
- Tesla · AI / Optimus
事实描述依据所列公开资料;方法迁移与后续研究问题属于编辑讨论。