01 / STUDY
机构与实验
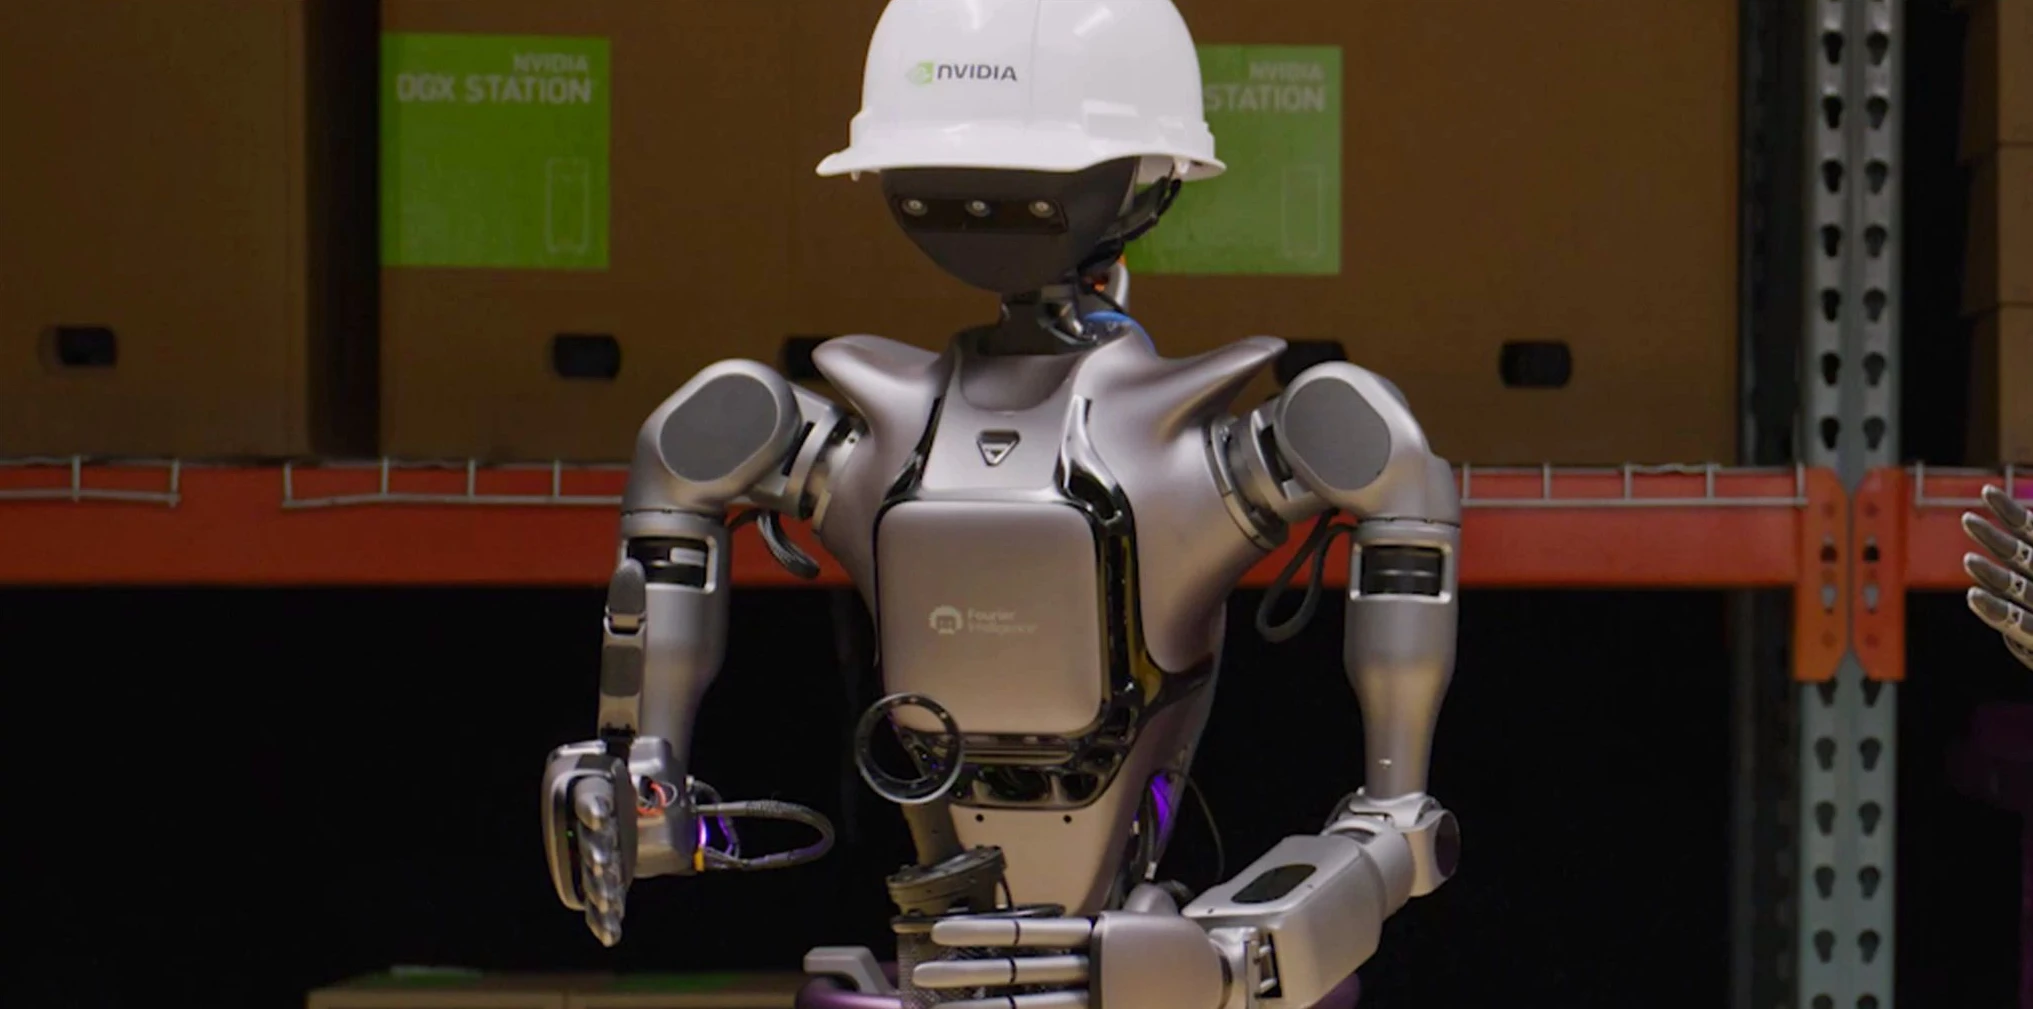
GR00T N1 将图像、语言和机器人状态映射为连续动作。2025 年公开研究在 Fourier GR1 等平台上验证了双臂操作,并提供模型、训练与推理资料。Isaac Lab 中的仿真任务用于生成数据和检查策略表现,实物演示则说明具体机器人上的操作结果。
02 / CONTEXT
测试条件与应用范围
本案例对应 N1 的公开实验,资源目录另链接持续更新的 GR00T 仓库。仿真和实物结果需分别阅读,旧版本演示不能直接代表当前模型或任意本体的能力。
03 / SOURCE