观看视频
有线机器人在垂直、倒挂与曲面上的运动实验。 · Harvard University · 1080p 源视频
播放器无法加载时,可查看上方的原始来源。
01 / STUDY
机构与实验
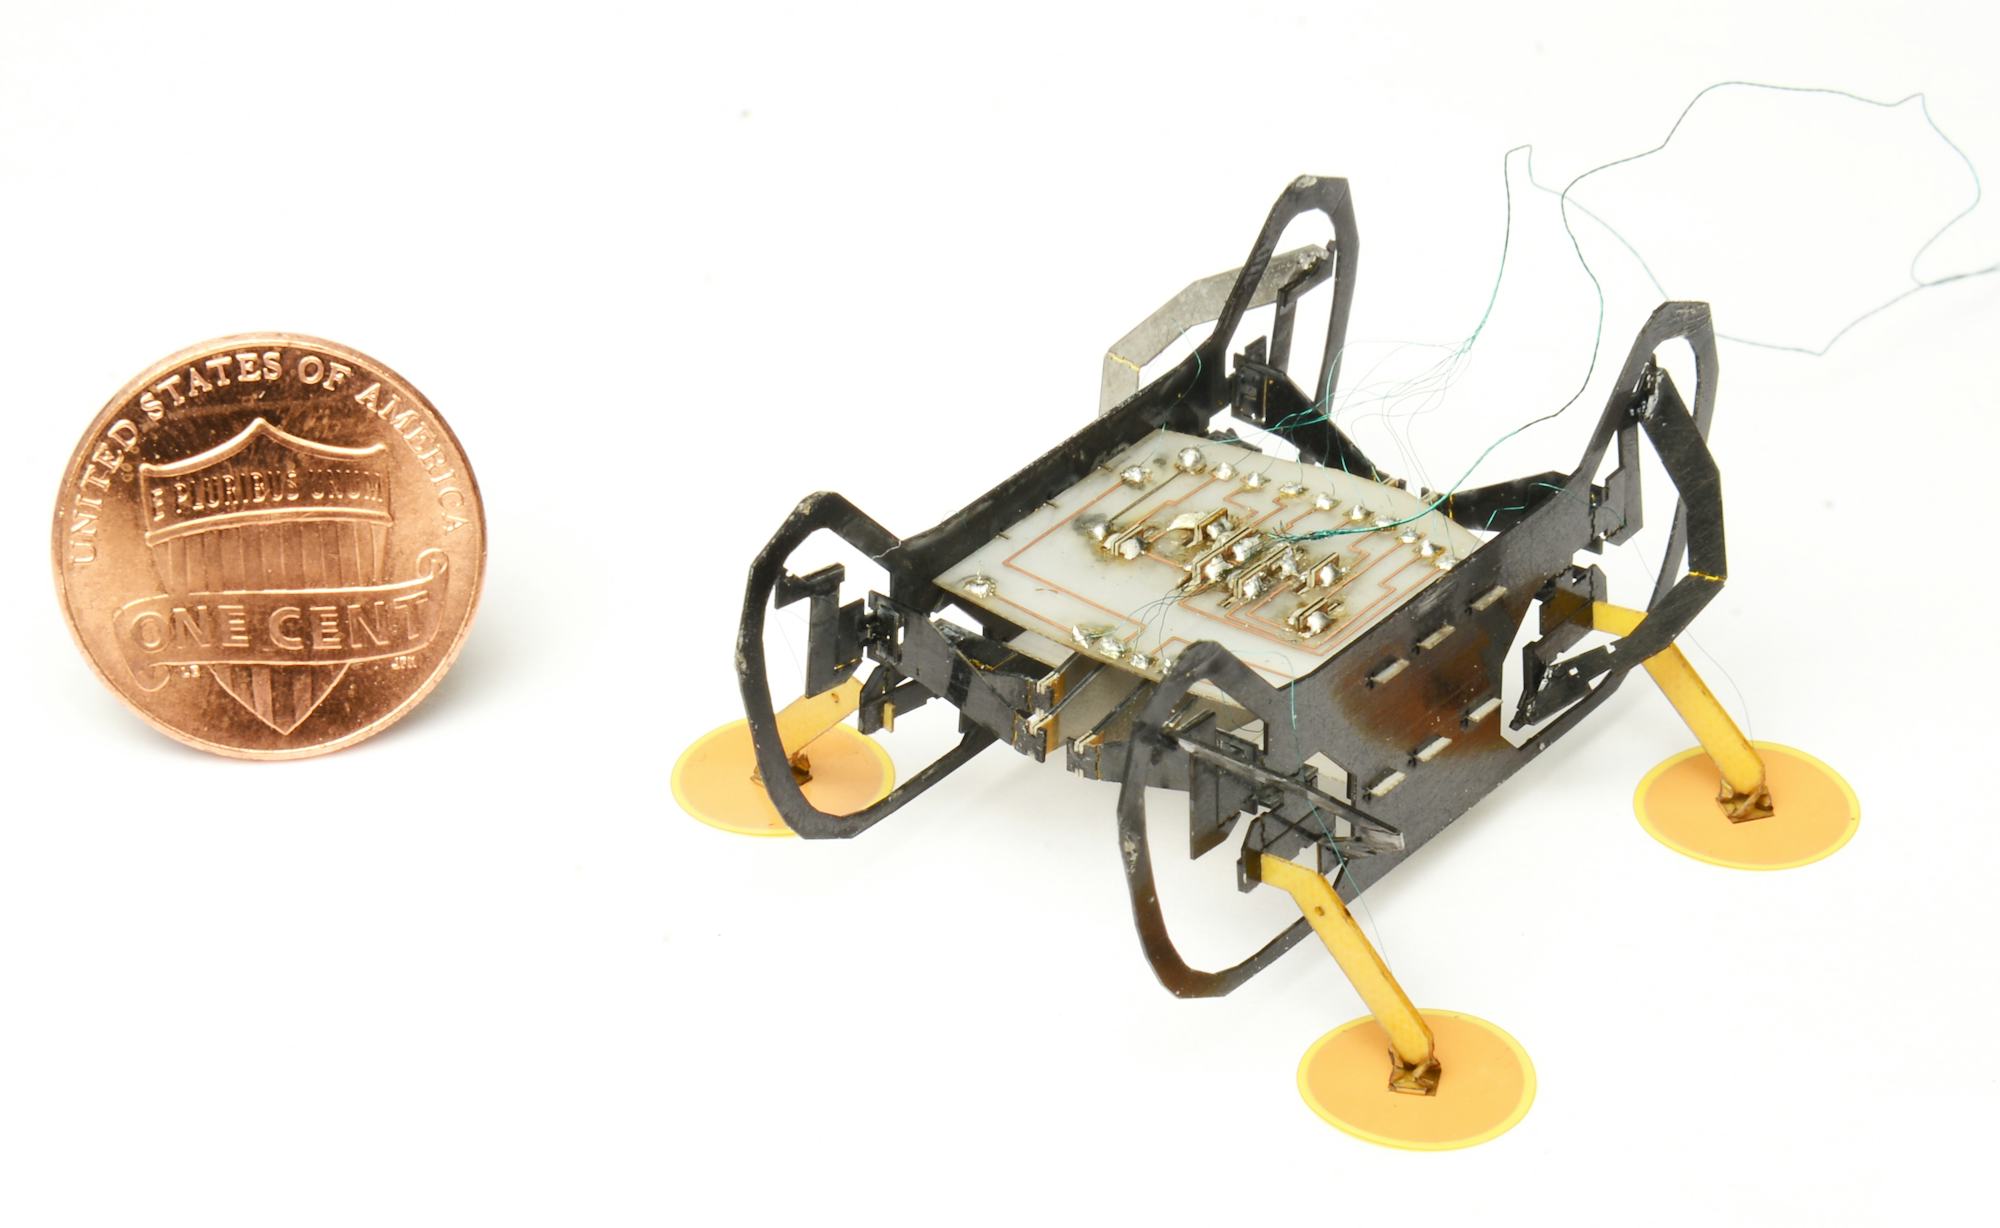
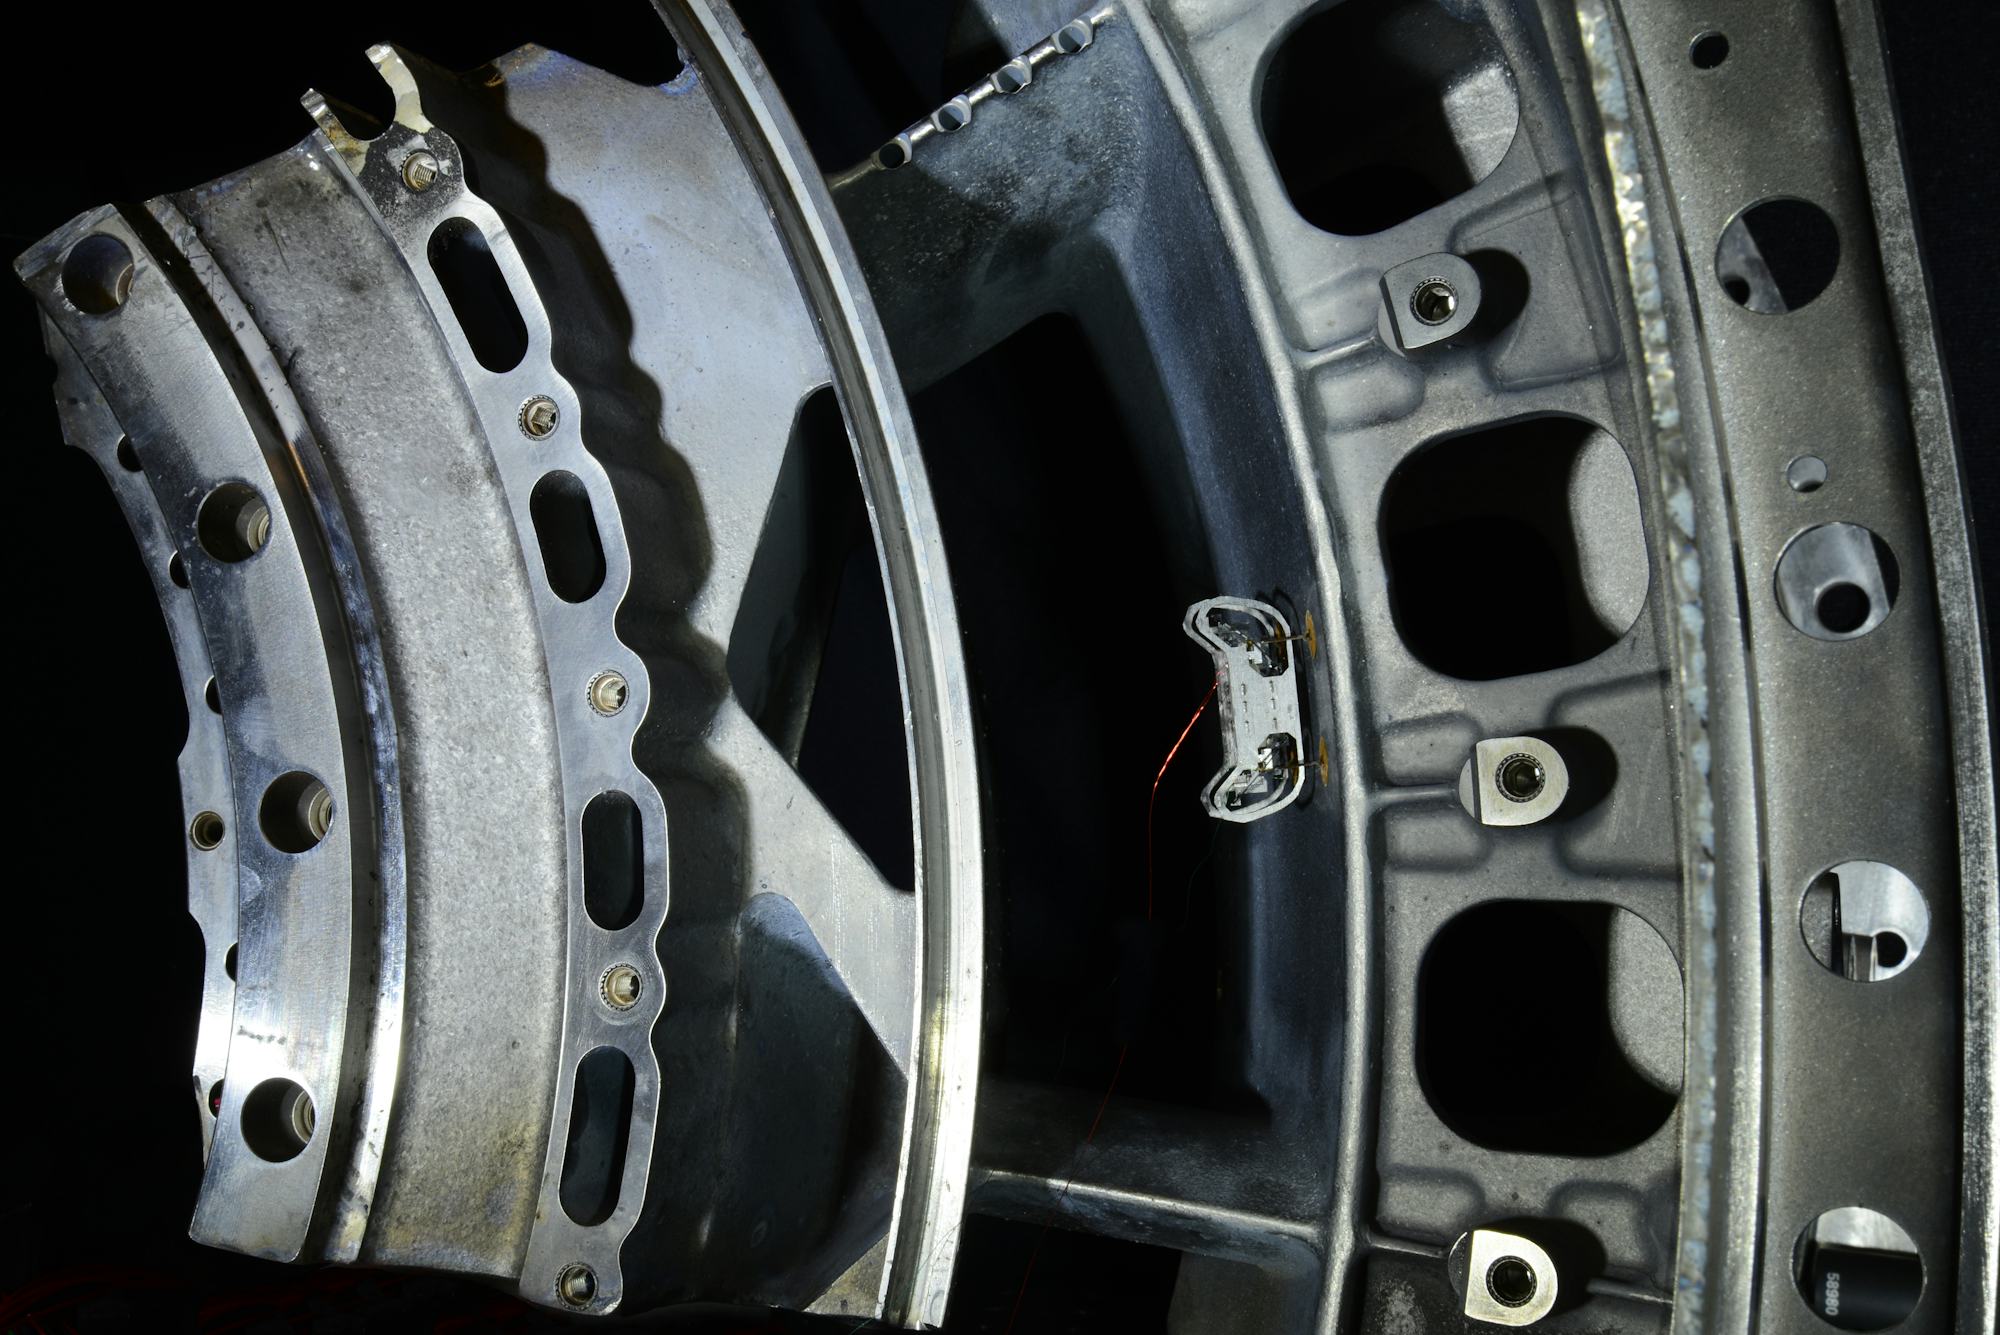
HAMR-E 以电黏附足垫锚定导电表面,并利用被动折纸踝关节适应局部曲率。样机长 4.5 cm、重 1.48 g,采用有线供电与控制。研究测试了垂直和倒挂爬行,以及发动机曲面部件上的运动。
02 / CONTEXT
测试条件与应用范围
实验展示了有线样机的爬行能力,搭载相机开展自主检查仍需验证。HAMR-E 与 SWARM 构想中的 10 mm 无线单元属于不同的系统。
03 / SOURCE
论文与原始资料
EXPERIMENT / IMAGES
实验图像