一只脚抬起,另外三只脚仍贴在壁面。
HAMR-E 的动作需要足垫吸附与抬腿时序配合。哈佛团队用电黏附足垫保持接触,用可被动转动的踝关节适应曲面。在研究视频里,可以观察单足脱离、前摆和重新吸附的过程。
实验展示了哪些能力?
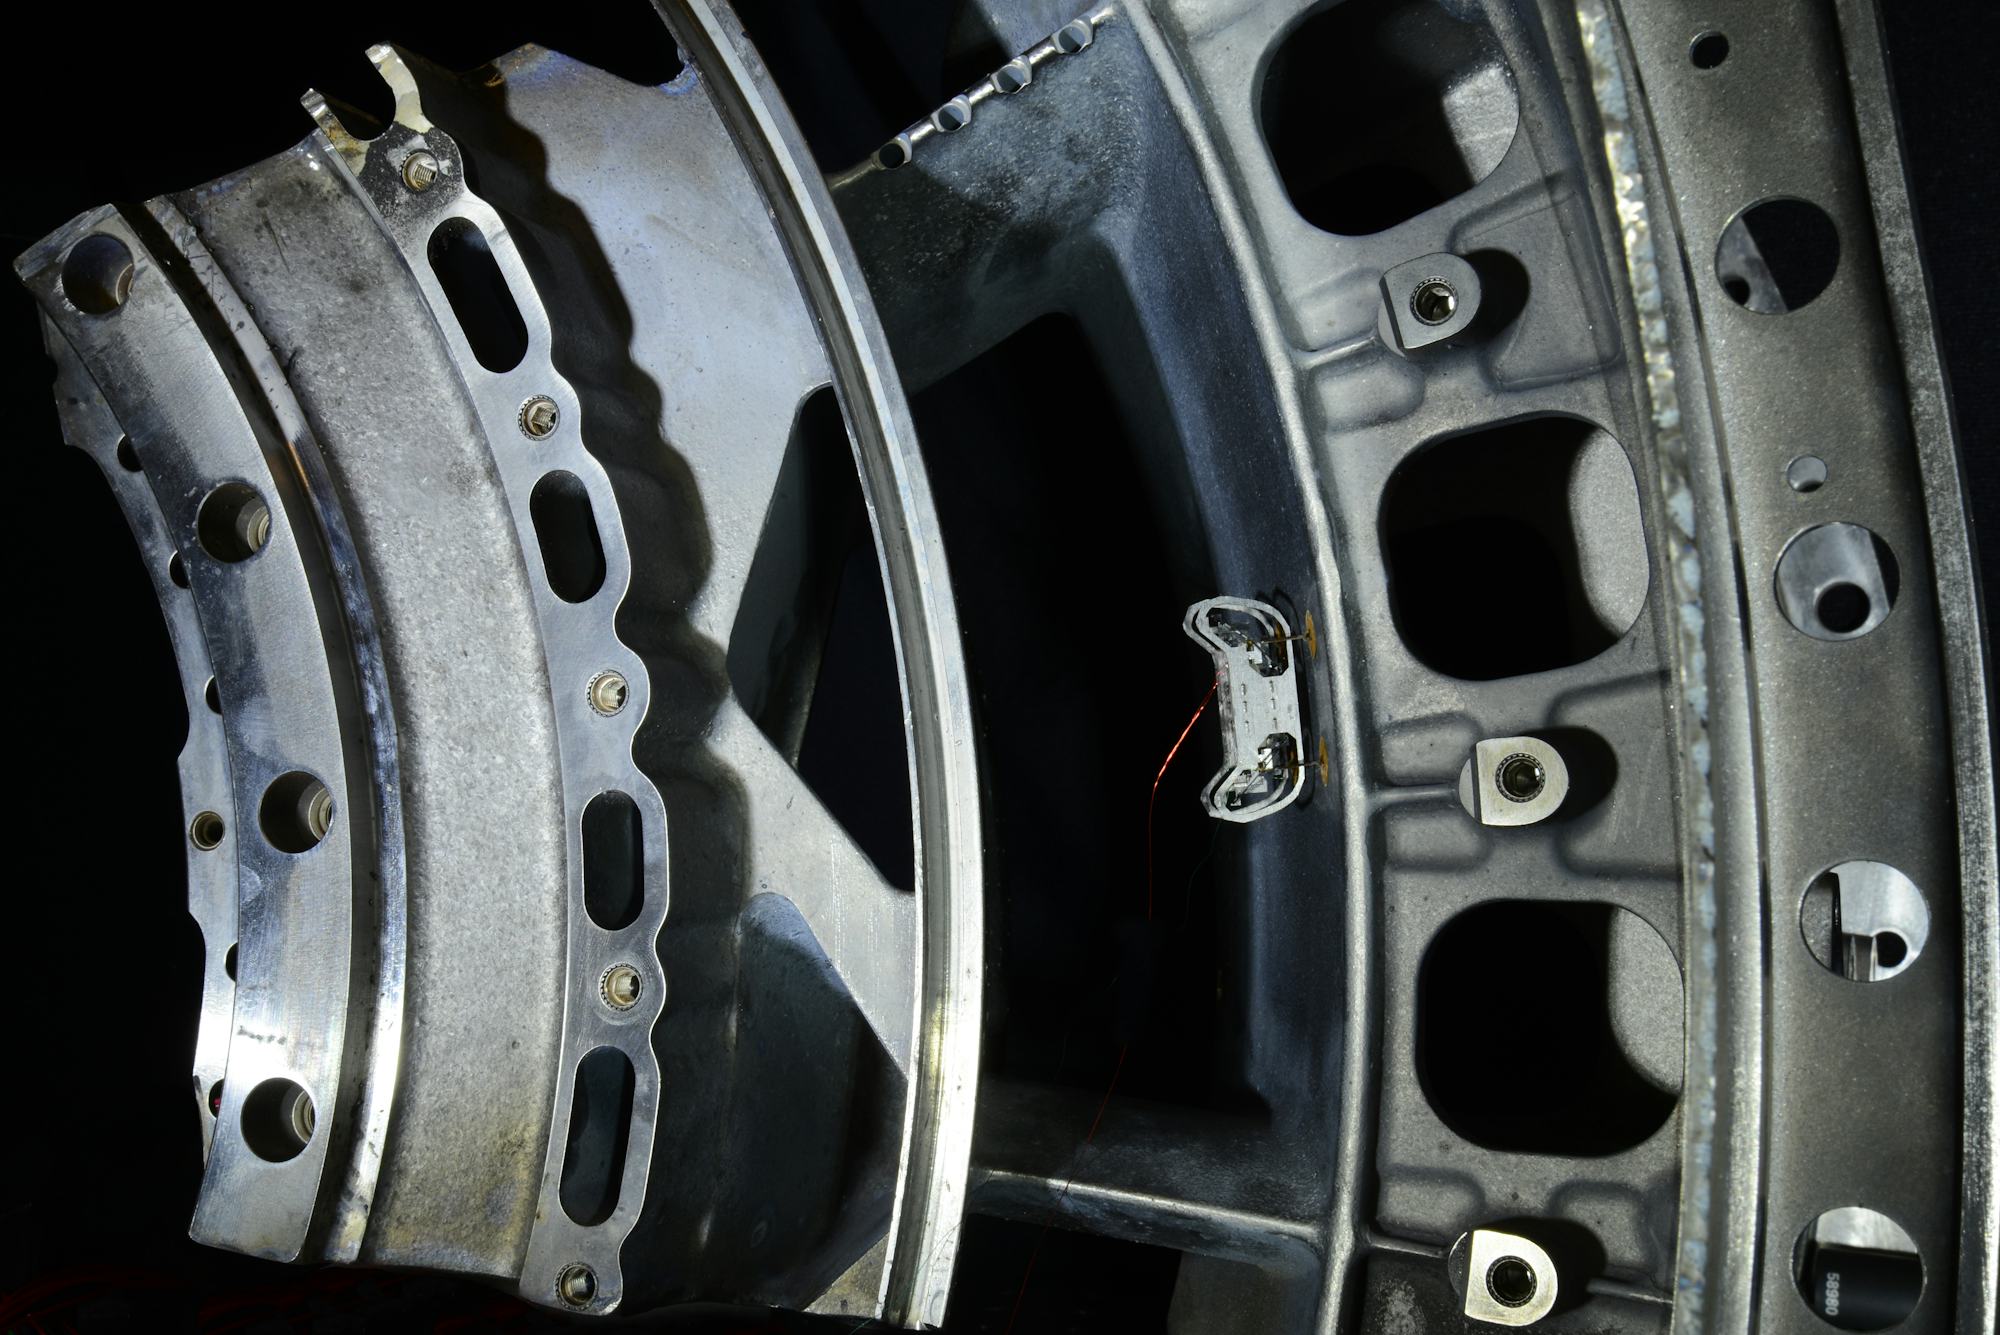
研究展示了有线样机的垂直、倒挂和曲面爬行,其中包括商业发动机曲面段内的实验。若要将这些爬行能力用于自主检查,还需测试相机搭载后的性能,以及完整的检查流程。
与 SWARM 构想一起阅读。
罗罗的 SWARM 资料讨论微型机器人如何送入发动机并在作业后回收。两份资料可以对照阅读:HAMR-E 展示有线样机的爬行实验,SWARM 讨论微型机器人的部署与回收方案。观看概念动画时,先核对哪些动作由实物完成,再看哪些环节仍是方案。
资料来源
事实描述依据所列公开资料;方法迁移与后续研究问题属于编辑讨论。