观看视频
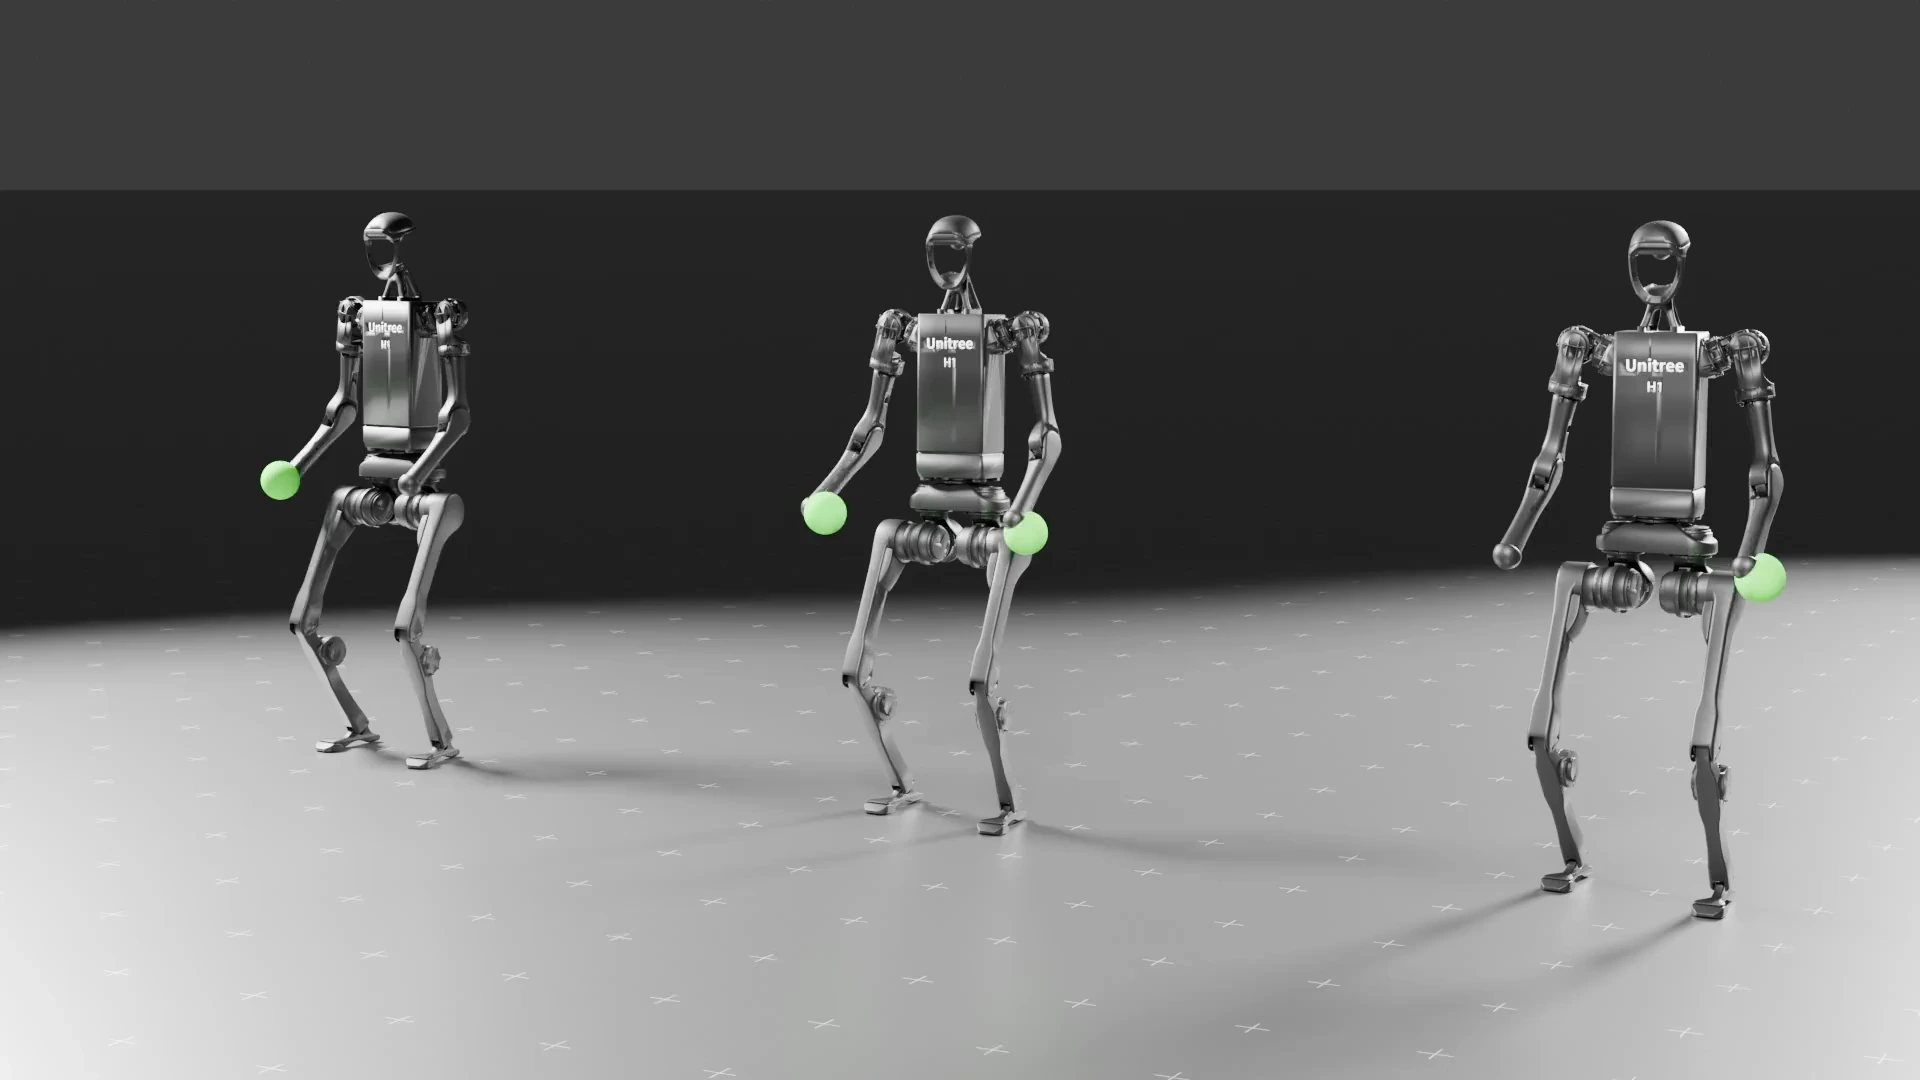
Unitree H1 平台左右手位置控制;不同控制输入的比较见原站。 · HOVER research team · 1080p 源视频
01 / STUDY
机构与实验
HOVER 把多种指令空间蒸馏到一个控制策略中。官方视频分别展示手部位置、关节角及根部运动等控制方式,并展示运行时的模式切换。研究覆盖 Unitree H1 系列及 Fourier GR1T2 等本体,论文与代码可公开查阅。
02 / CONTEXT
测试条件与应用范围
策略负责跟踪给定运动指令;遥操作与自主任务规划是不同环节。这里收录的是全身控制实验,不能据此推断机器人会自主选择维护任务。
03 / SOURCE