01 / STUDY
机构与实验
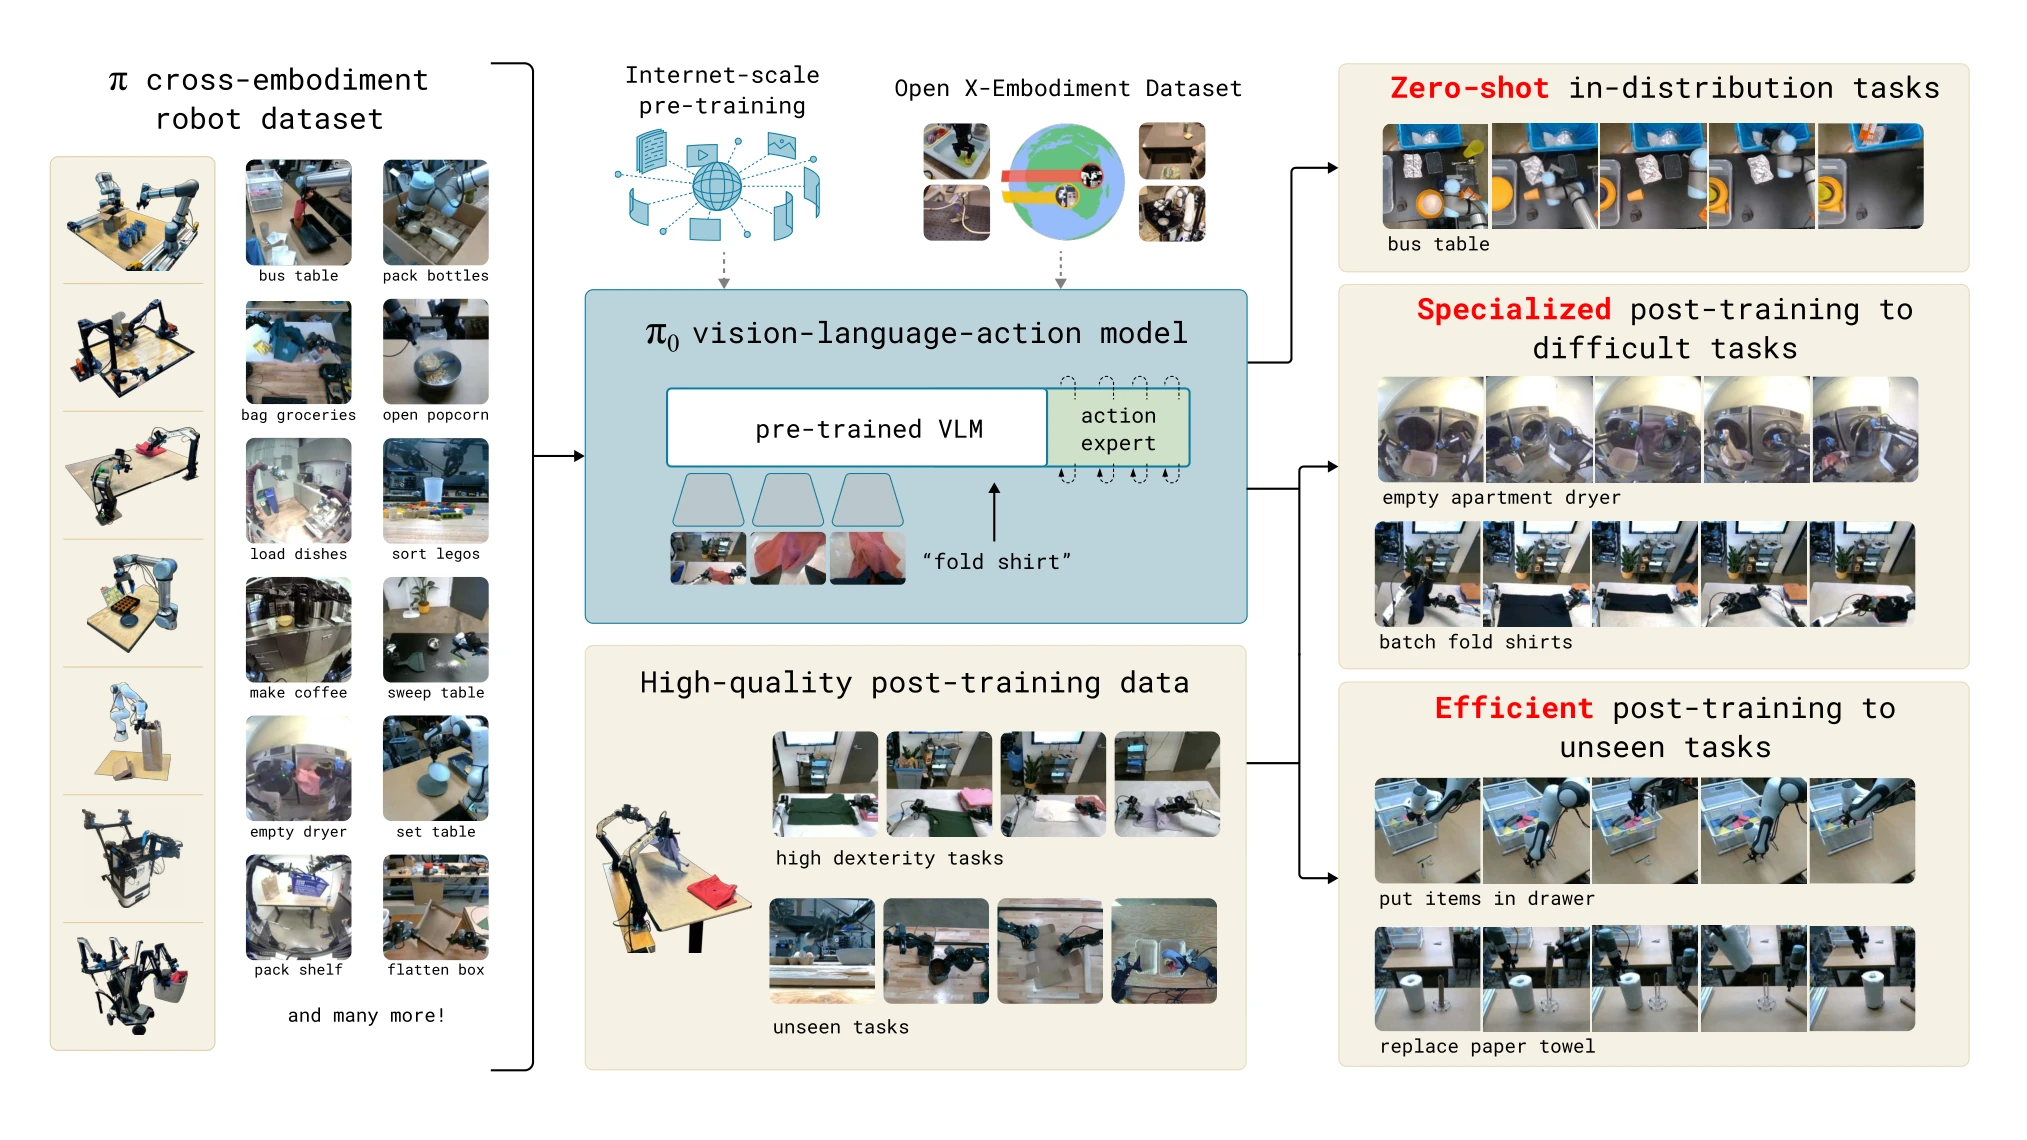
π₀ 在预训练视觉语言模型上加入流匹配动作模块,并使用多种机器人数据训练。论文展示了单臂、双臂及移动操作平台上的任务。公开的 openpi 仓库提供基础模型和若干任务检查点,例如面向 ALOHA 的毛巾折叠策略。
02 / CONTEXT
测试条件与应用范围
检查点对应特定本体与任务。更换相机、夹爪或控制接口时需要适配和验证;论文展示的完整任务集合也不等于所有训练数据均已公开。
03 / SOURCE
跨本体视觉—语言—动作模型,研究叠衣、清桌与纸盒装配等操作。
π₀ 在预训练视觉语言模型上加入流匹配动作模块,并使用多种机器人数据训练。论文展示了单臂、双臂及移动操作平台上的任务。公开的 openpi 仓库提供基础模型和若干任务检查点,例如面向 ALOHA 的毛巾折叠策略。
检查点对应特定本体与任务。更换相机、夹爪或控制接口时需要适配和验证;论文展示的完整任务集合也不等于所有训练数据均已公开。