← 最新动态
预印本 · 仿真与实机实验
移动底座与连续体机械臂,协同绕过障碍
新研究把长时域轨迹规划与局部几何优化结合,让移动底座和柔性机械臂共同完成狭窄环境中的运动。
- 原始发布
- 资料核对
- 2026-11-09
进展要点
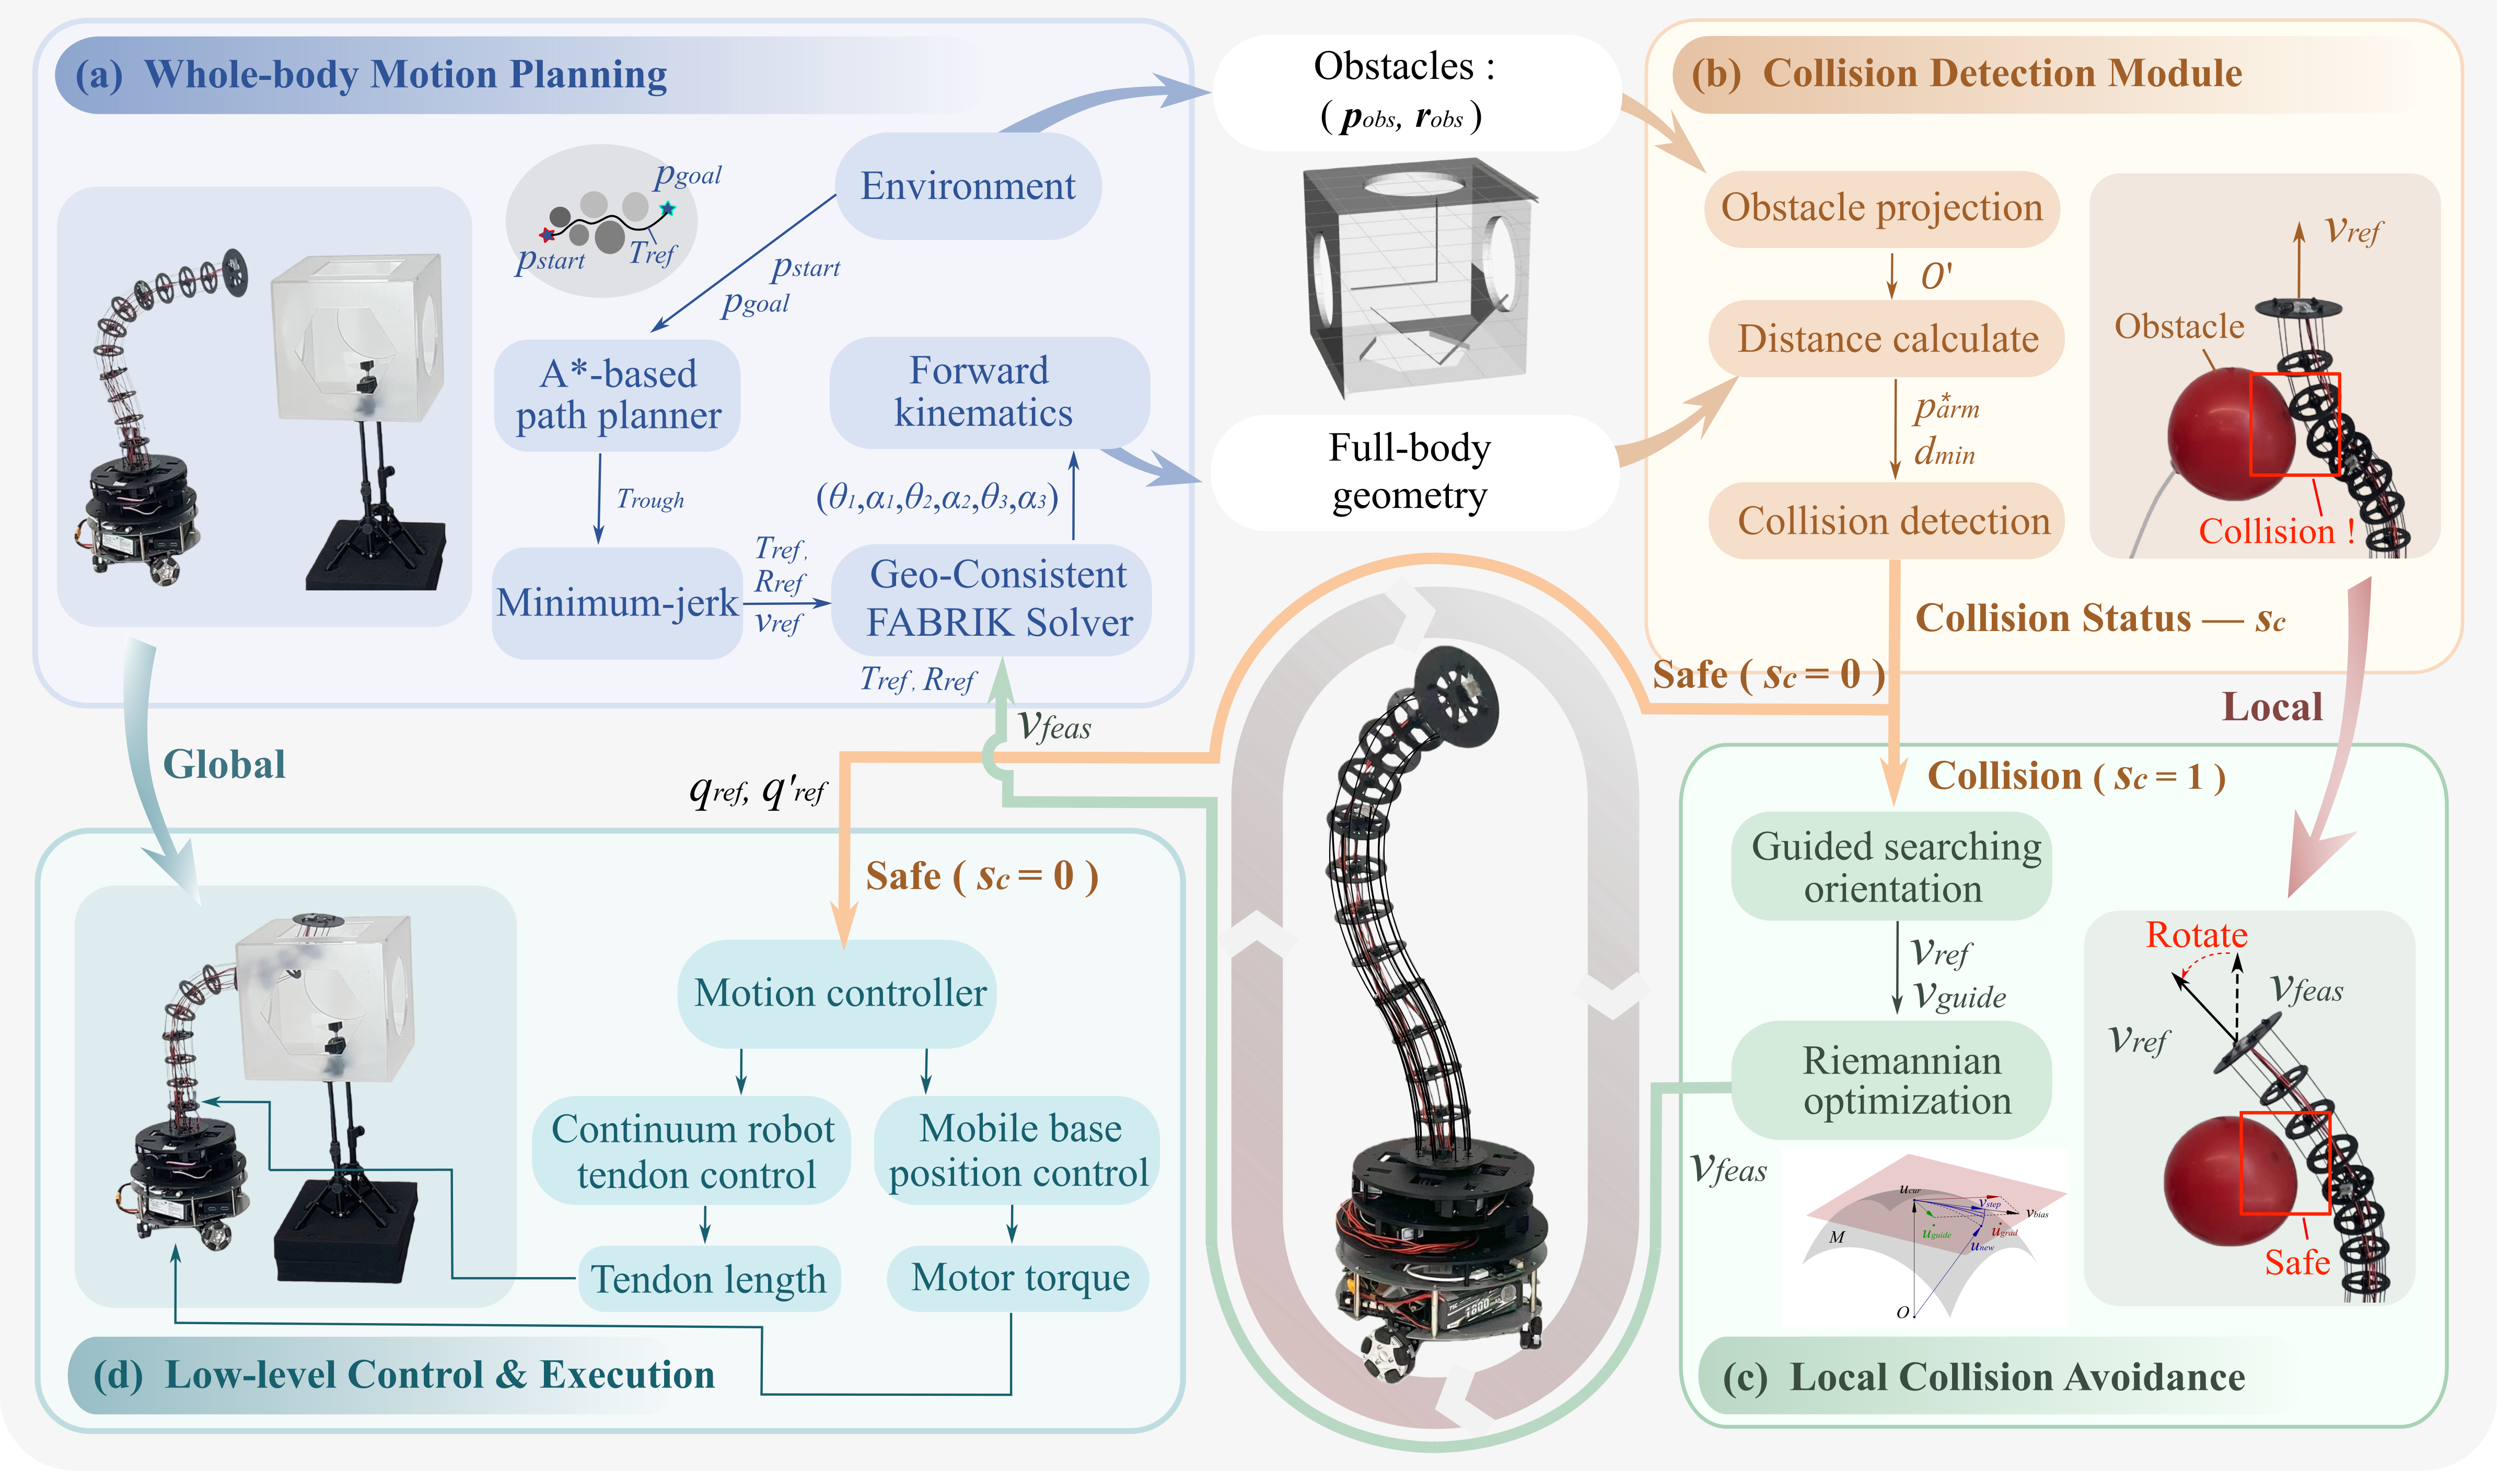
- 全局层使用 A* 与最小加加速度轨迹,局部层通过逆运动学和黎曼优化协调底座运动、机身变形与避障。
- 作者报告管道穿越仿真对比,以及密集障碍、受限空间操作等实机实验。
与受限空间作业的联系
整条机械臂与底座的可行性需要共同检查,末端抵达目标只是其中一部分。
入微编辑整理