 1080p
机器人与作业
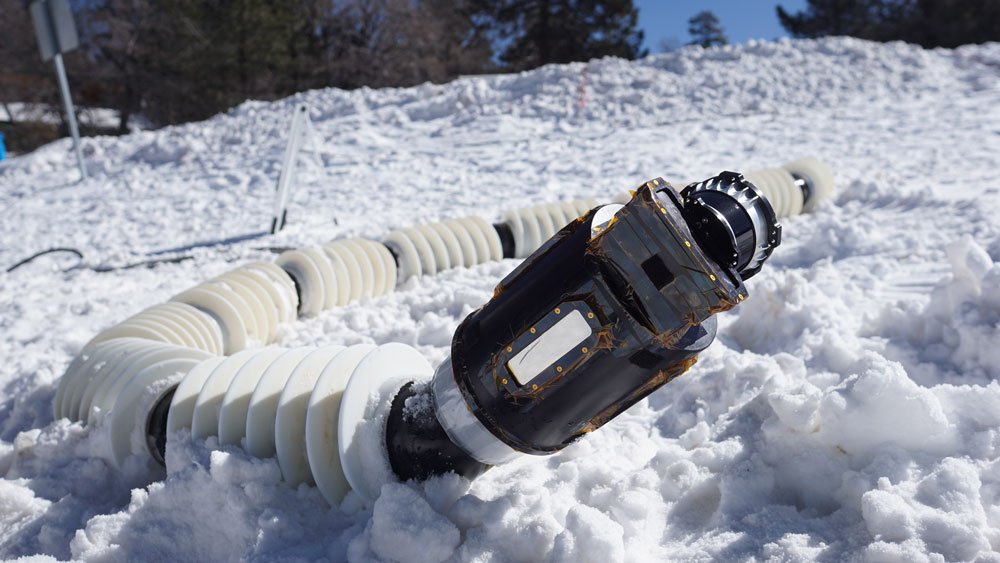
蛇形与连续体机器人
沿曲折路径进入,在有限空间中转向、观察与操作。
NASA/JPL-Caltech相关公开案例
研究解读
资料选读
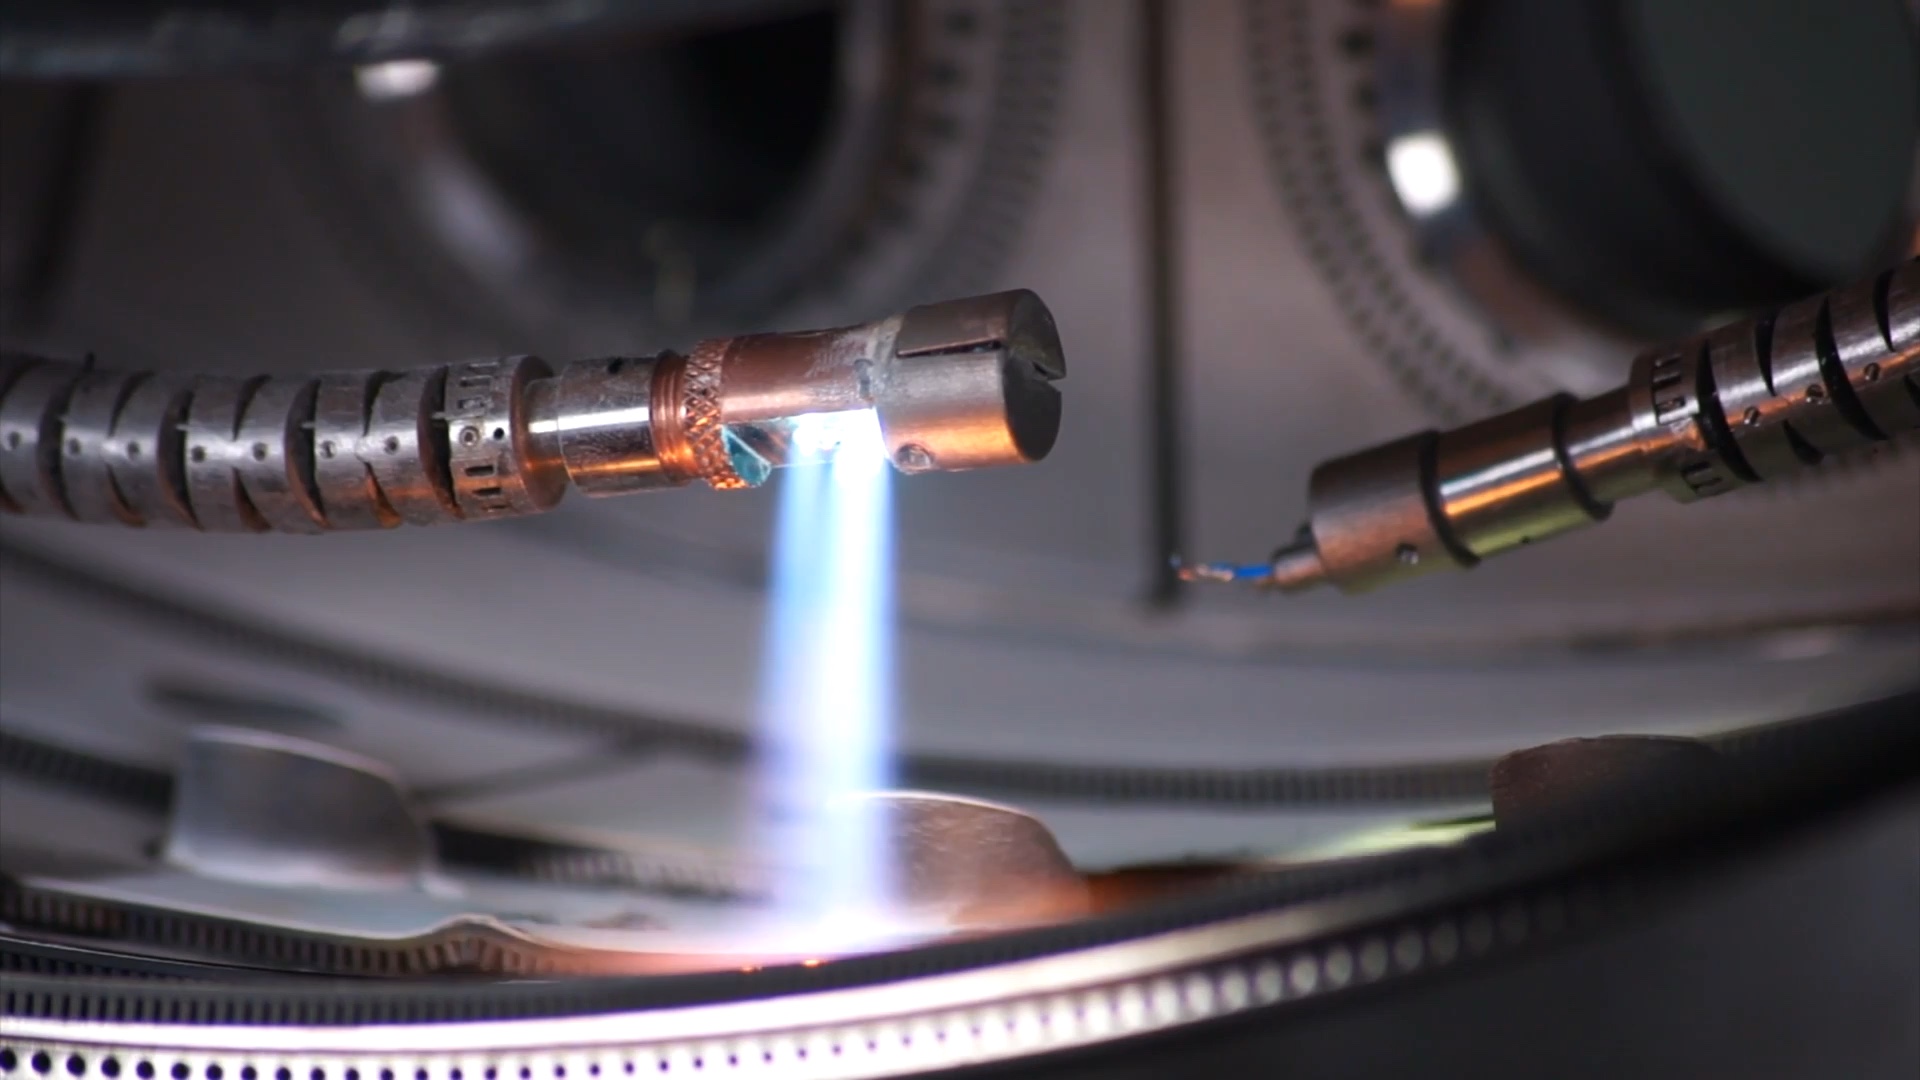
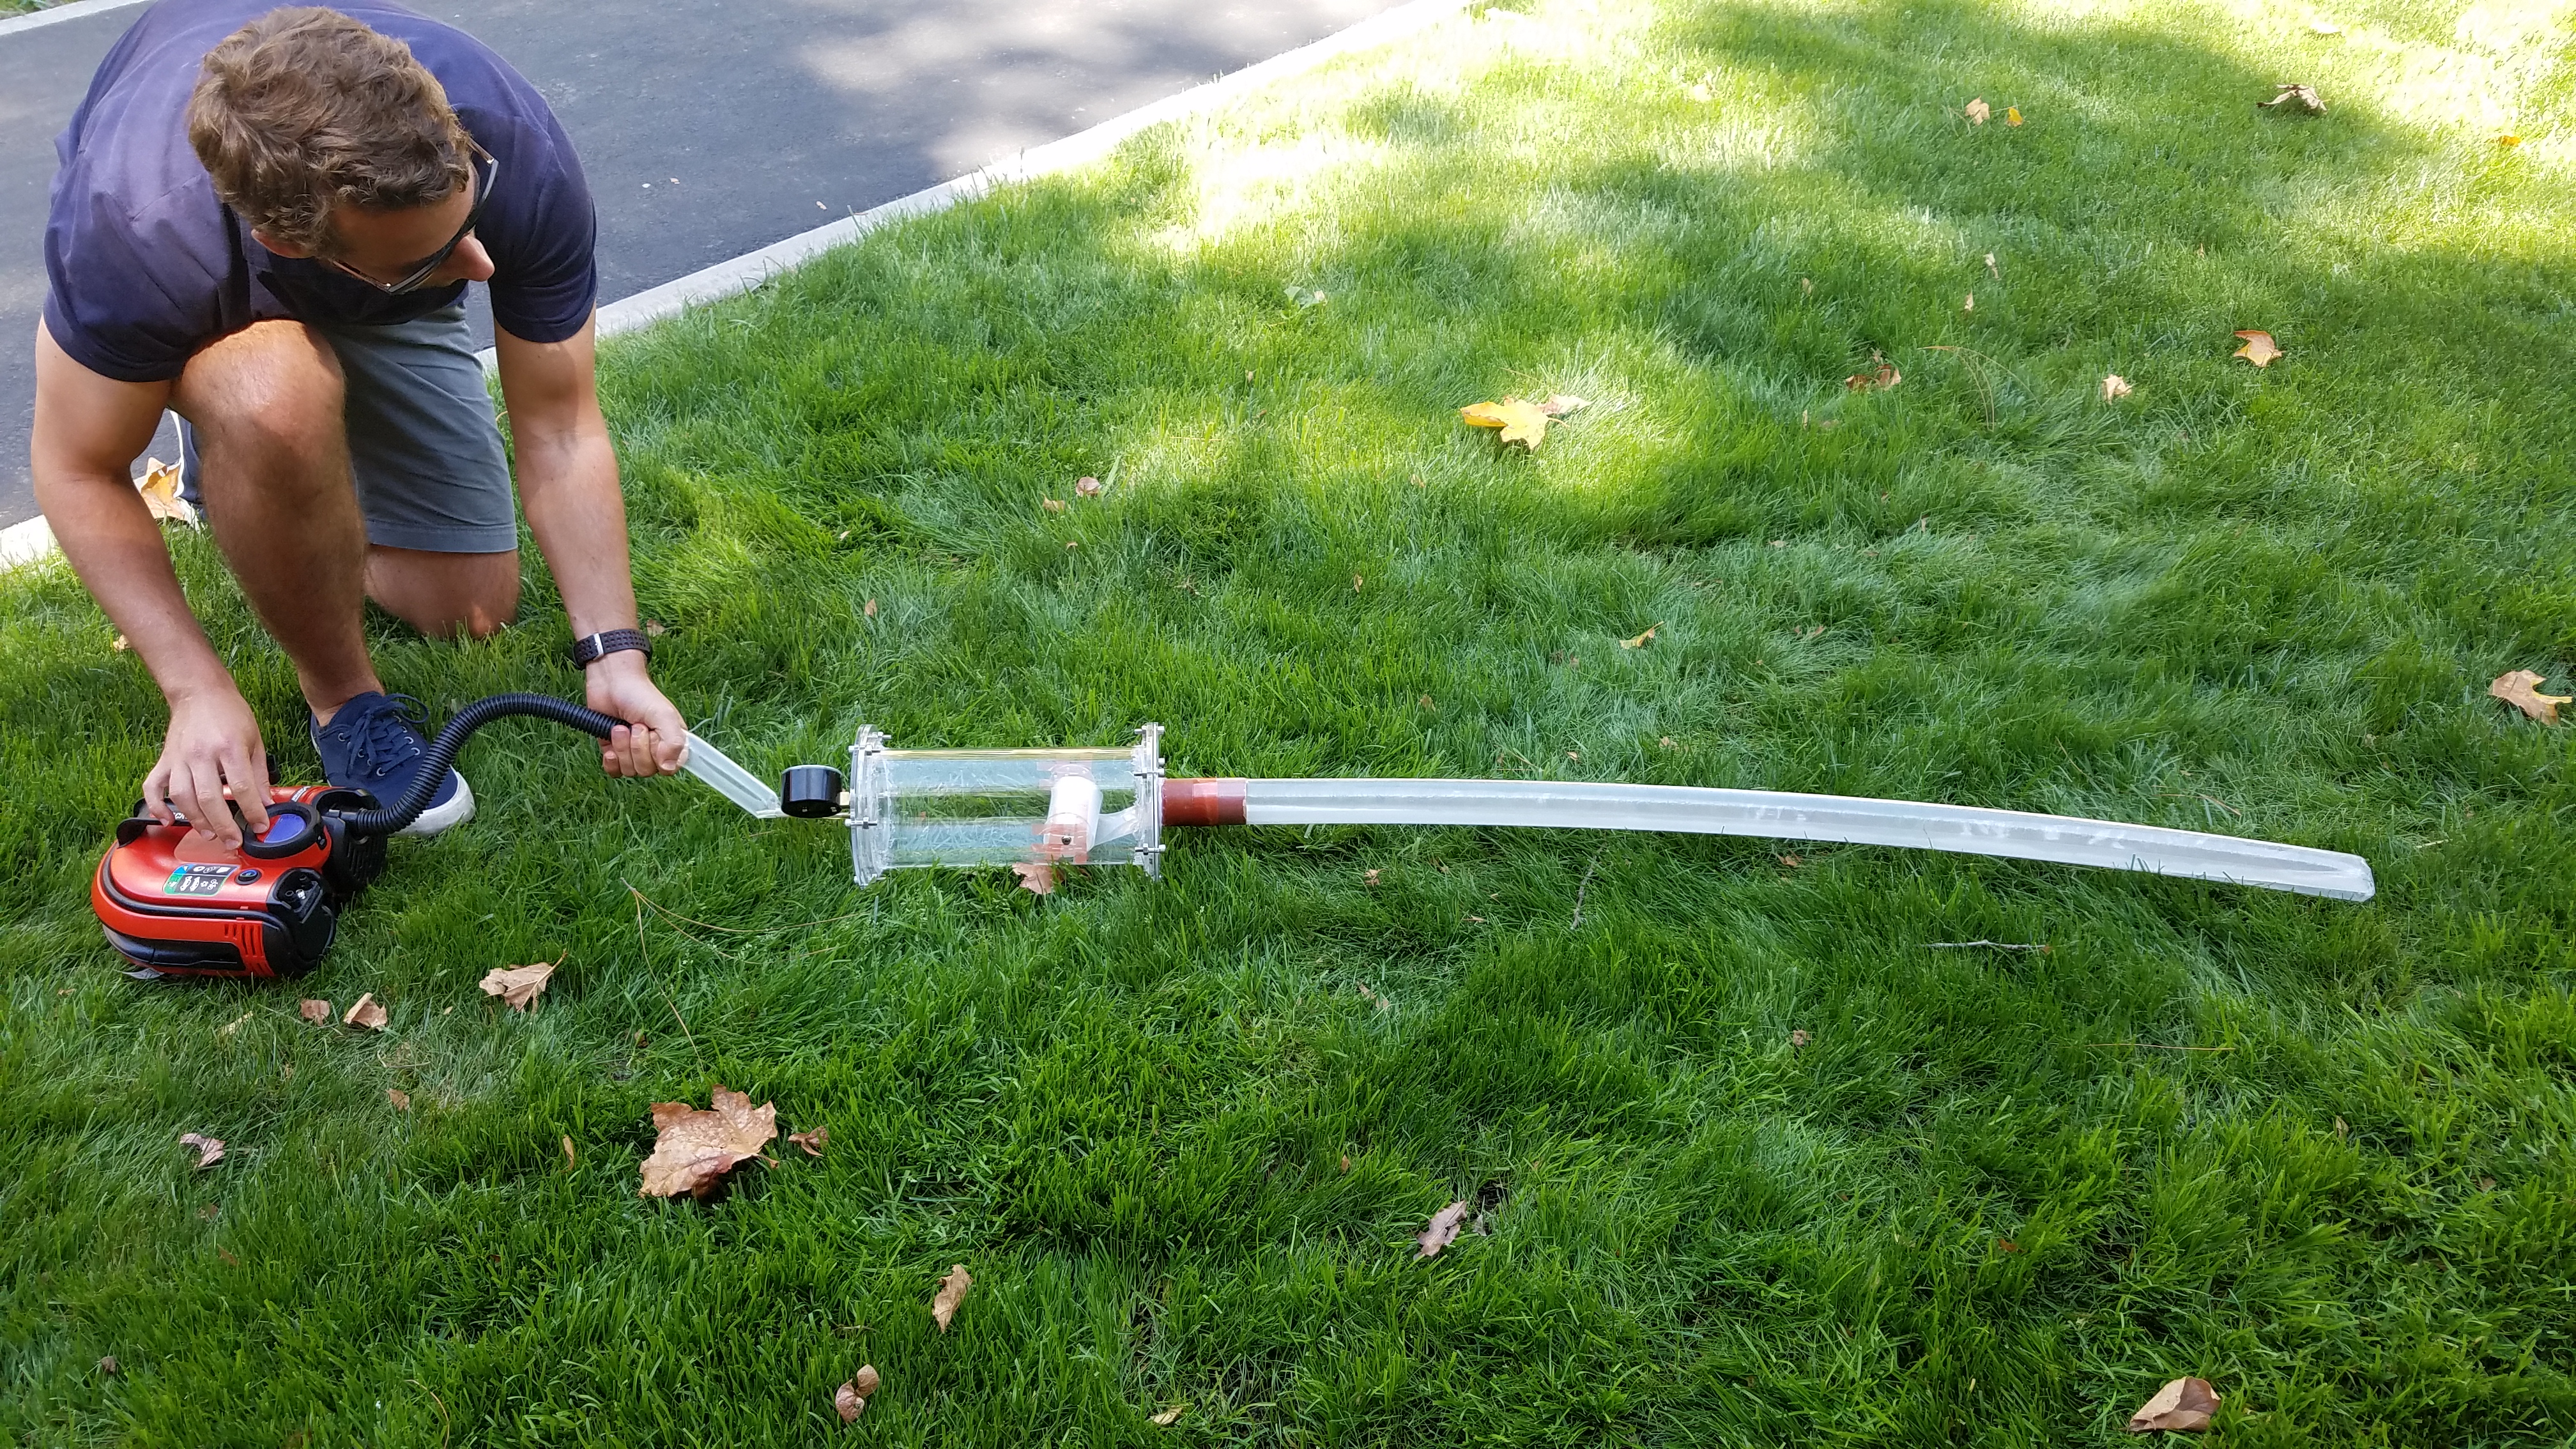
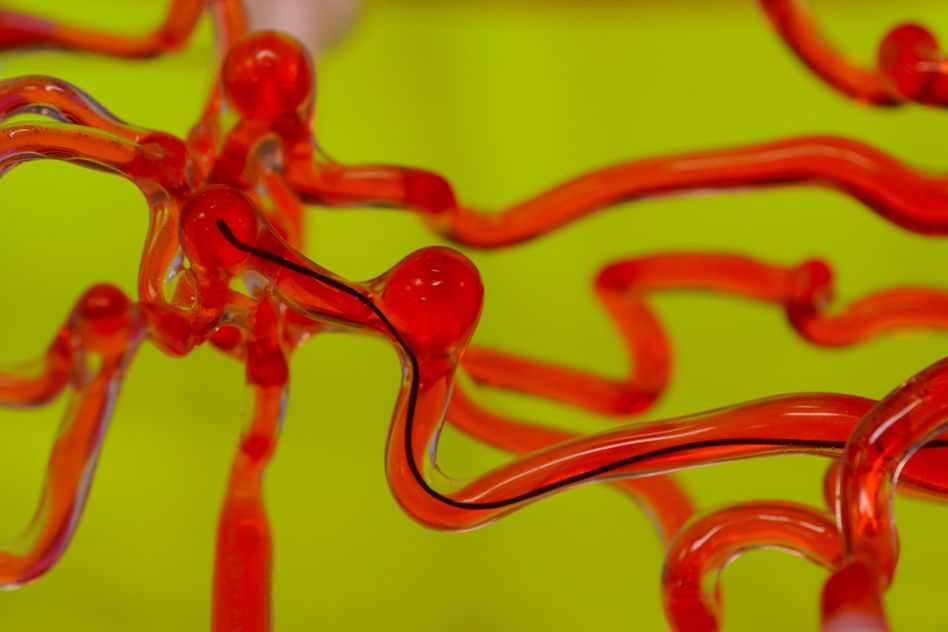
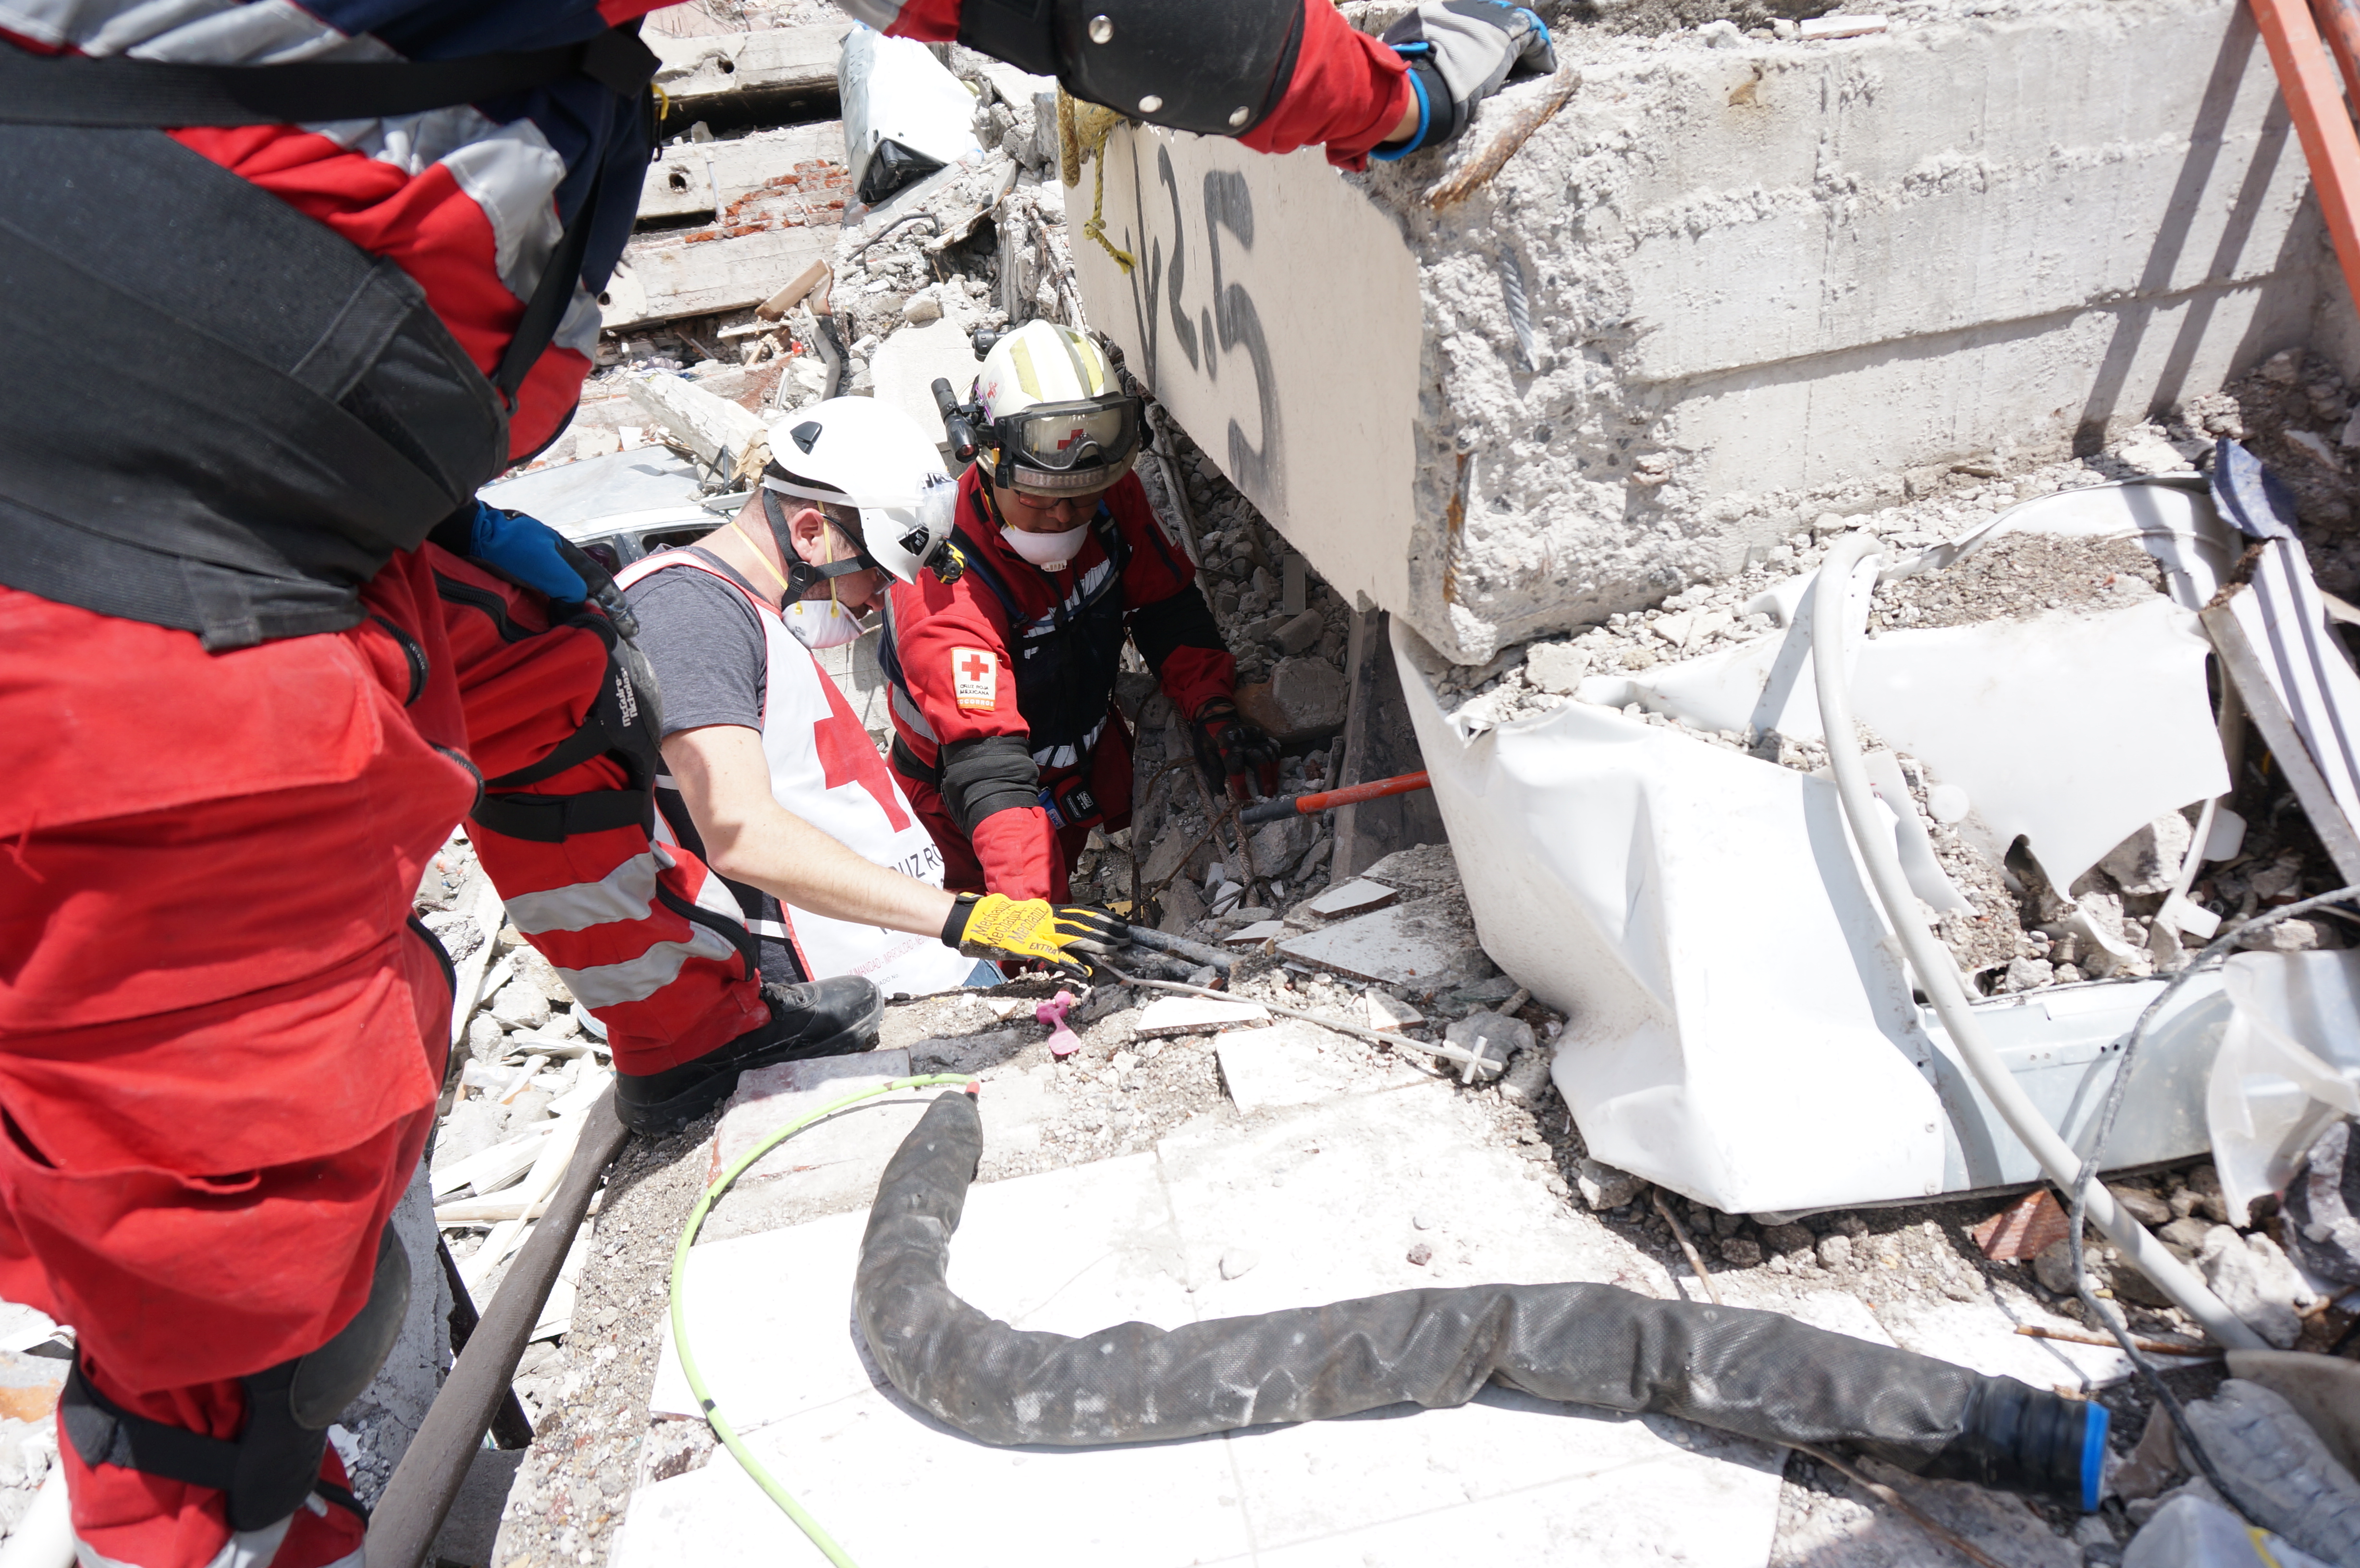
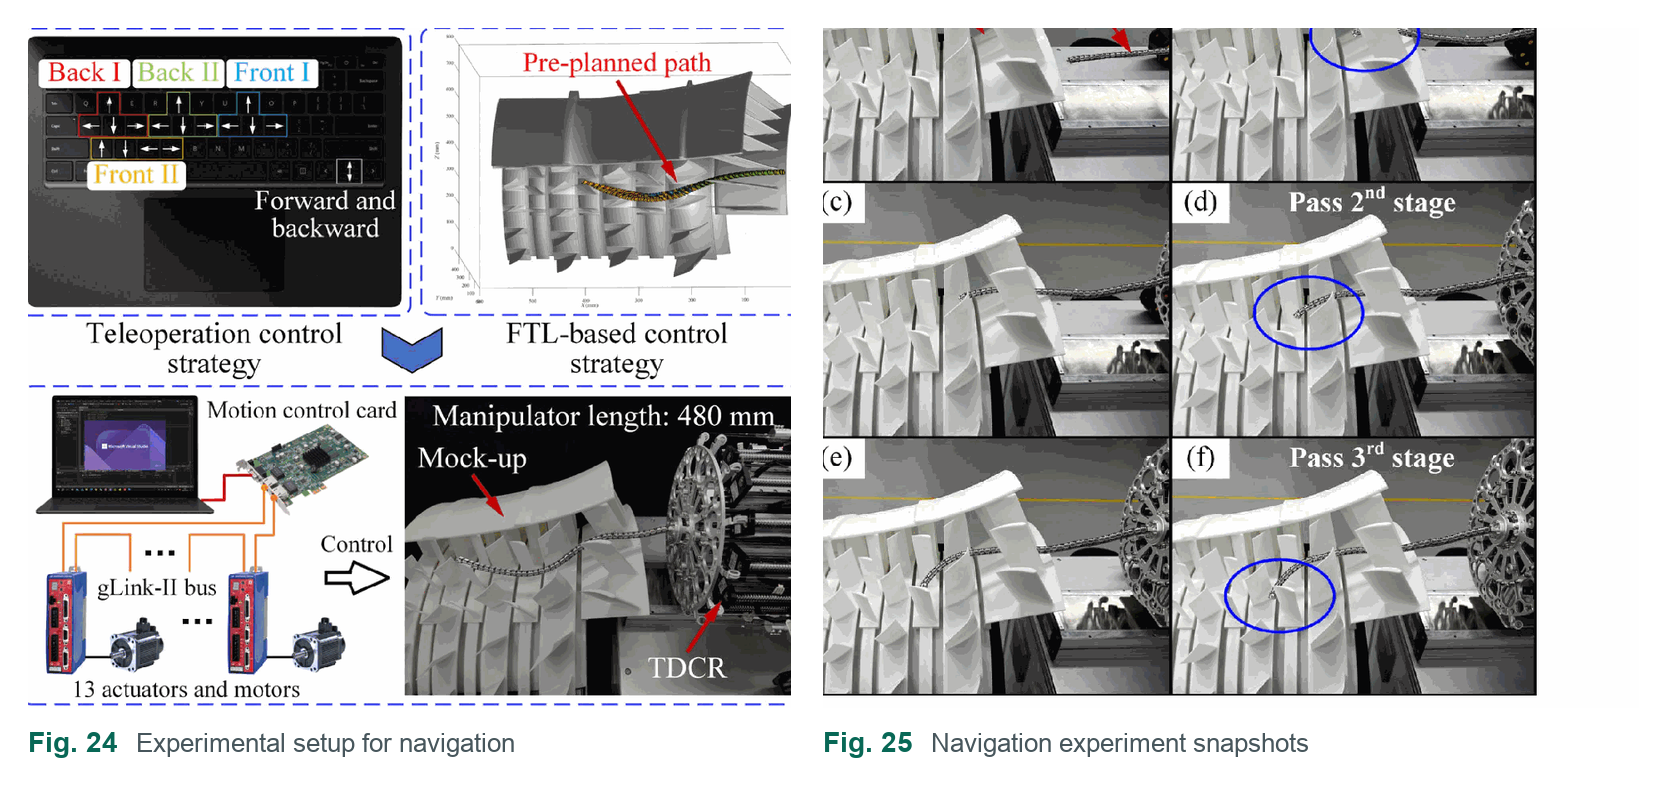
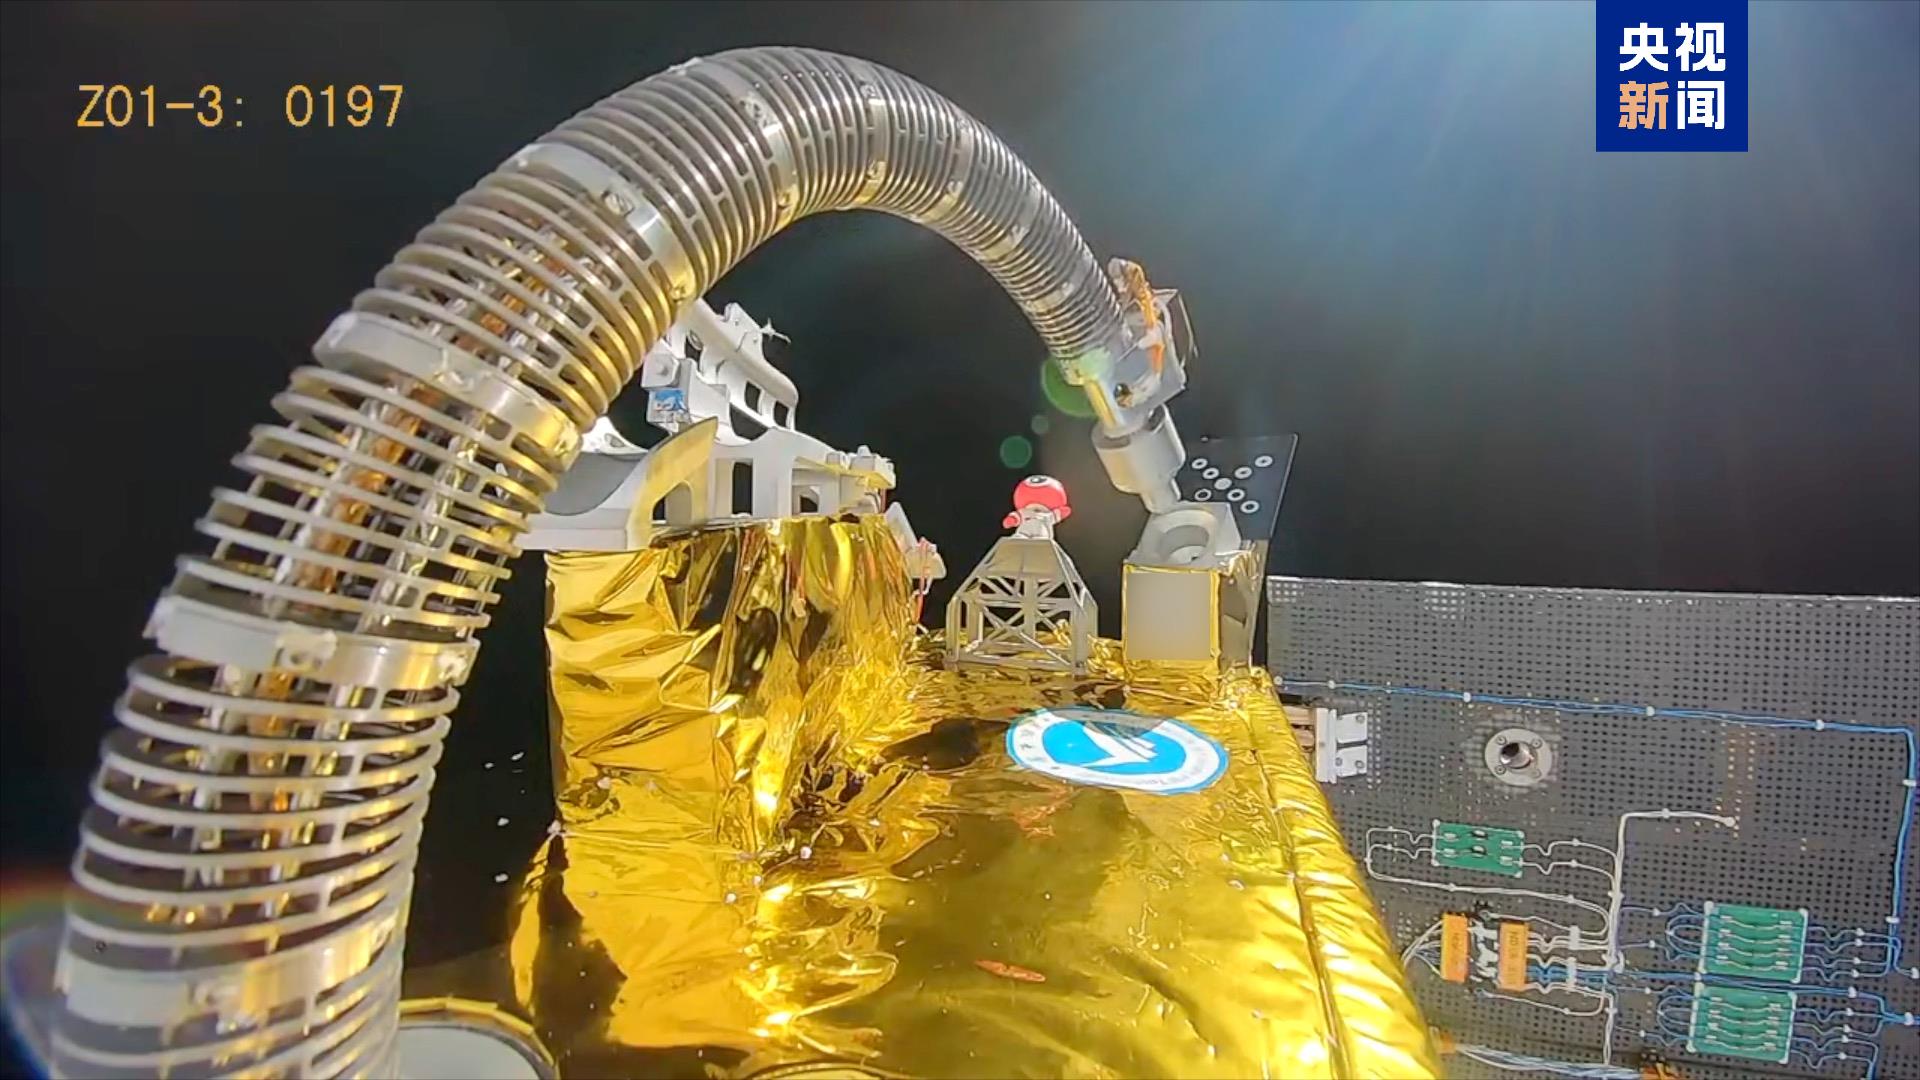
机构资料EELS (Exobiology Extant Life Surveyor)机构资料Stanford researchers develop a new type of soft, growing robot机构资料Robotic thread is designed to slip through the brain’s blood vessels机构资料Snake Robot Urban Search After the 2017 Mexico City Earthquake论文A Novel Contact-Aided Continuum Robotic System: Design, Modeling, and Validation机构资料子母式连续体机器人:设计、建模与验证机构资料如何给卫星“加油”?清华 SIGS 在轨柔性机械臂技术报道
蛇形描述外形与构形,连续体描述结构特征。两者有交集,案例中仍分别保留具体机构名称。
有相关研究或协作需求?可以提交项目,并说明目标、进展与资源范围。
前往项目池 ↗