← 最新动态
预印本 · 实机实验
SCRUB:四足机器人用机身工具沿壁面作业
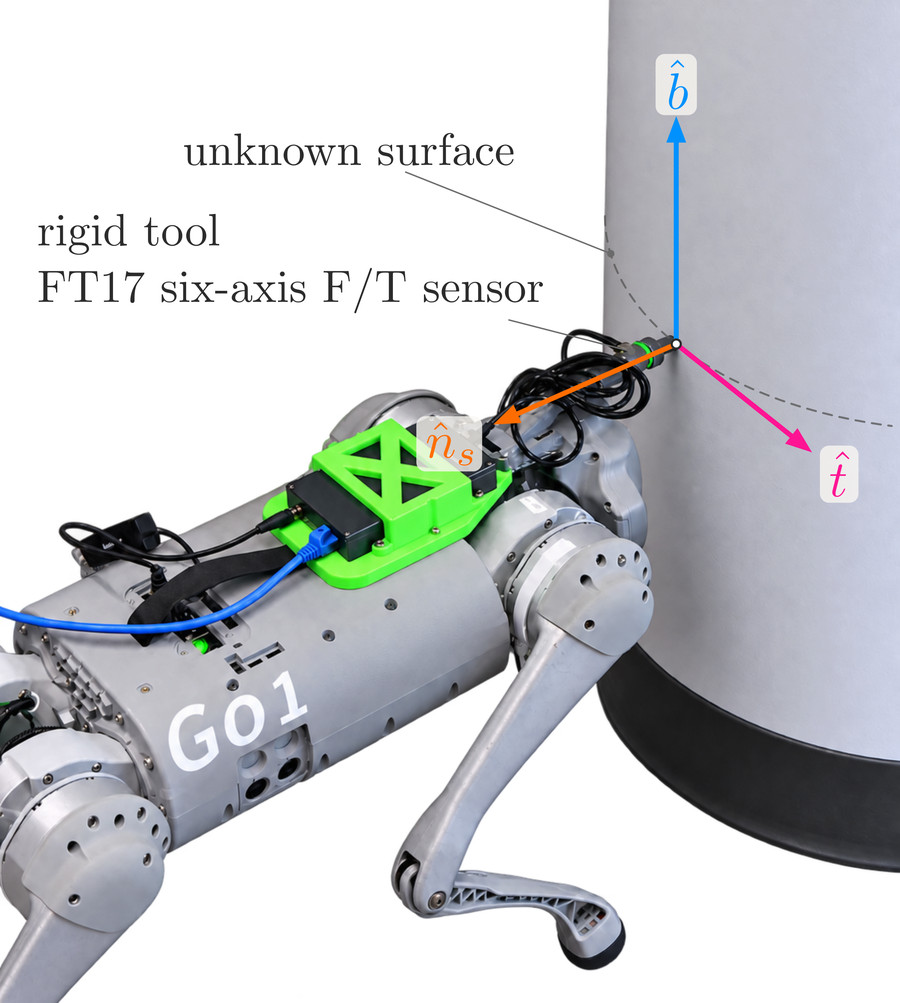
无需额外机械臂,机器人通过力与速度反馈估计表面方向,让机身搭载的工具贴住近竖直表面并沿面运动。
- 原始发布
- 资料核对
- 2026-11-09
进展要点
- 研究在 Unitree Go1 上验证沿墙行走和绕柱运动;表面法向通过接触信息估计。
- 控制器扣除指令压入速度,并按步态周期平均工具速度,减少步行对表面方向估计的干扰。
与受限空间作业的联系
对清洁、打磨和接触式检测,这项工作提供了“边移动、边维持工具接触”的研究路径。
入微编辑整理