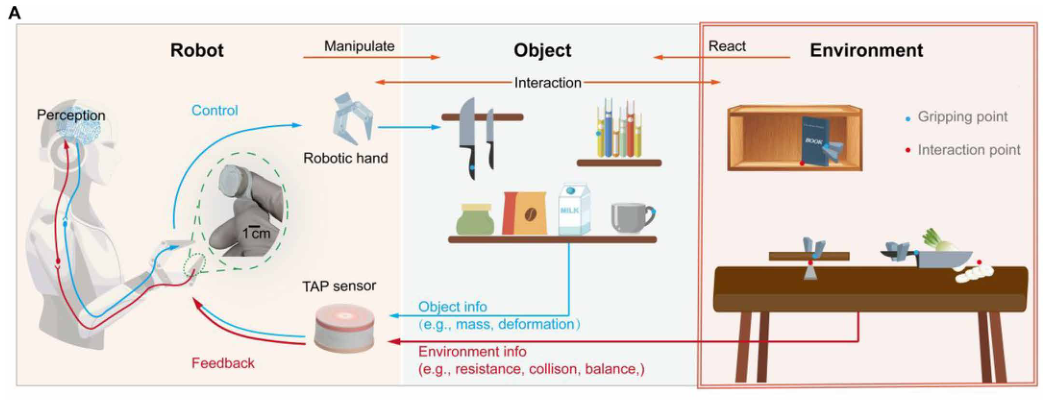
附着与摩擦、力反馈,以及工具对作业对象的作用。
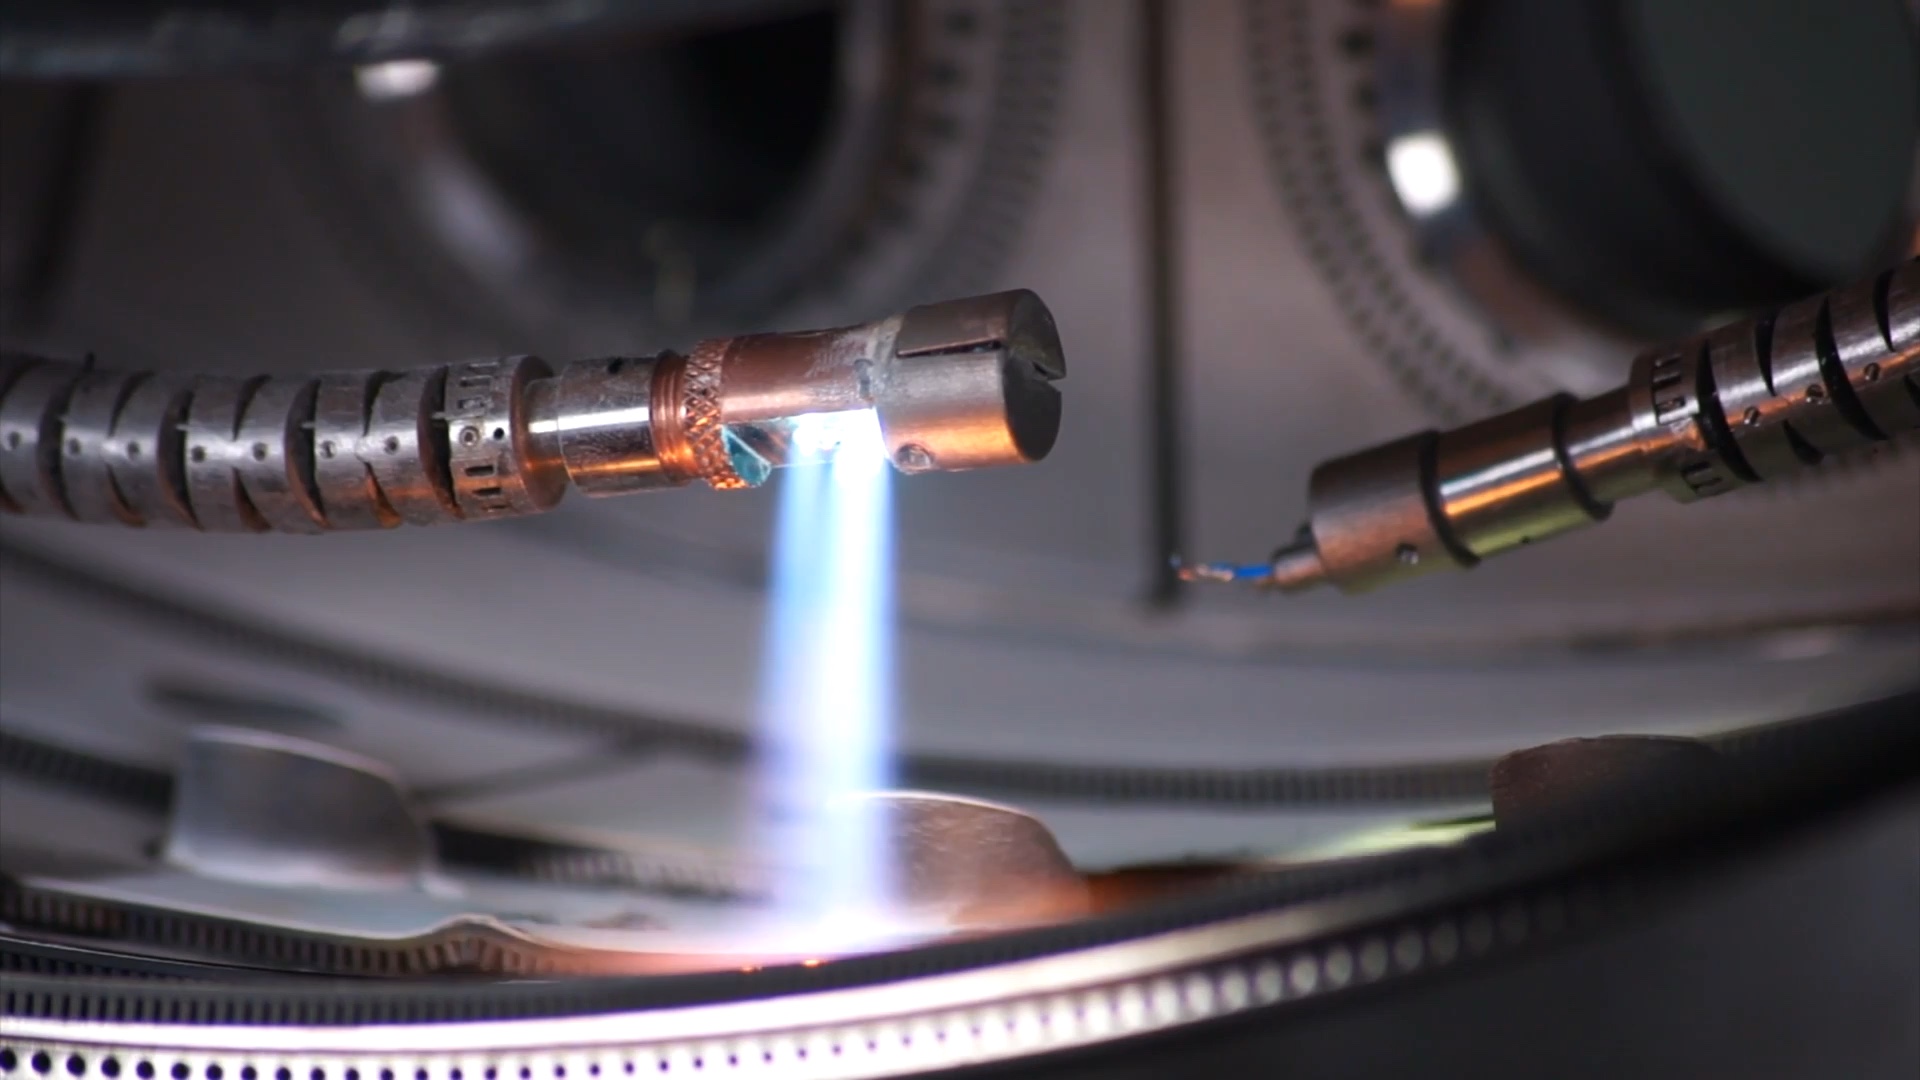
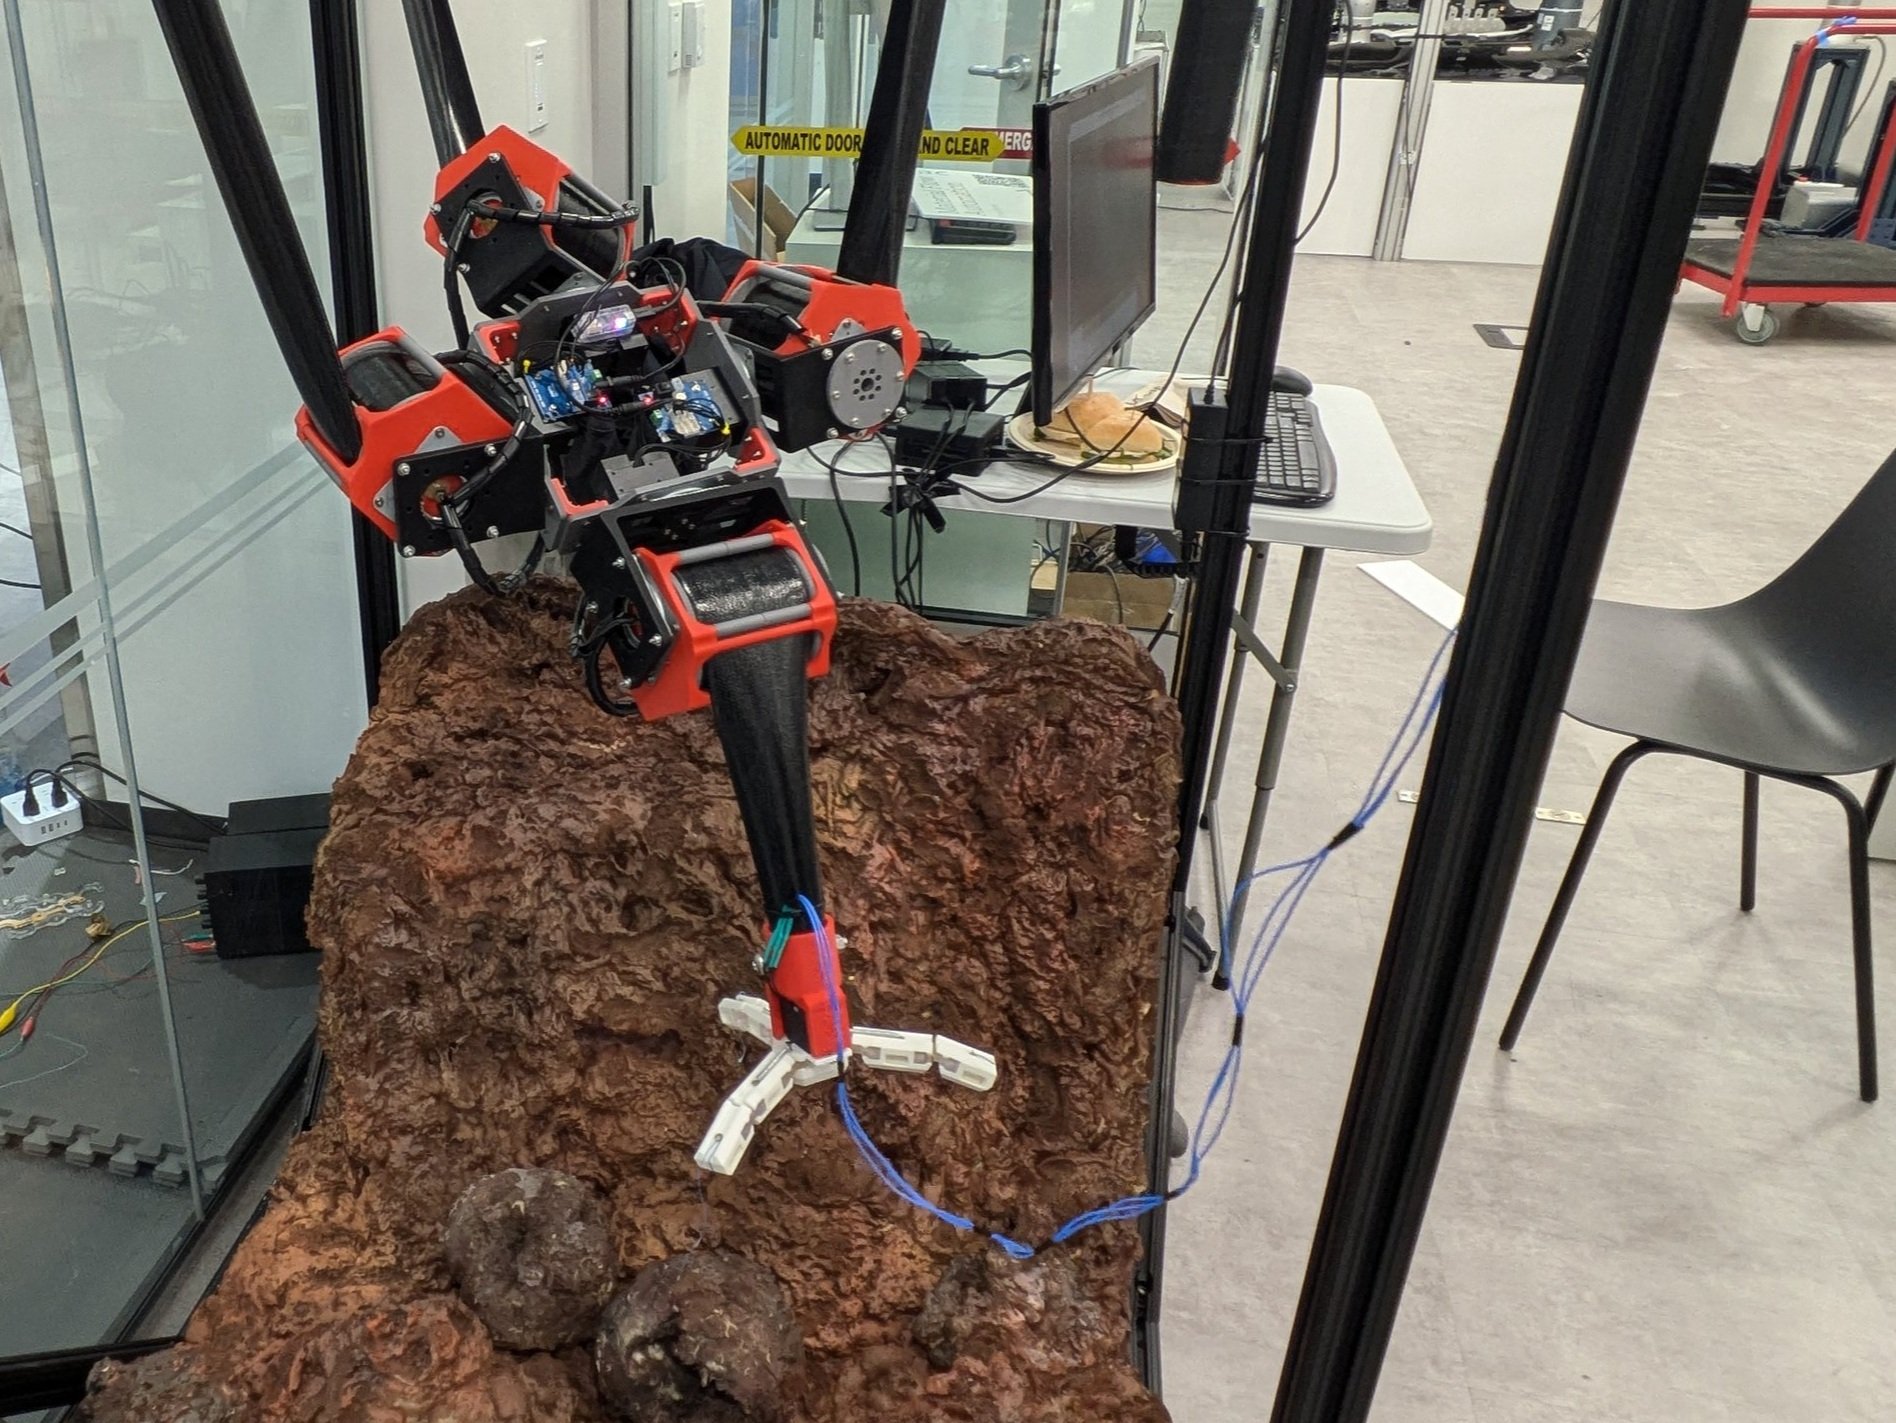
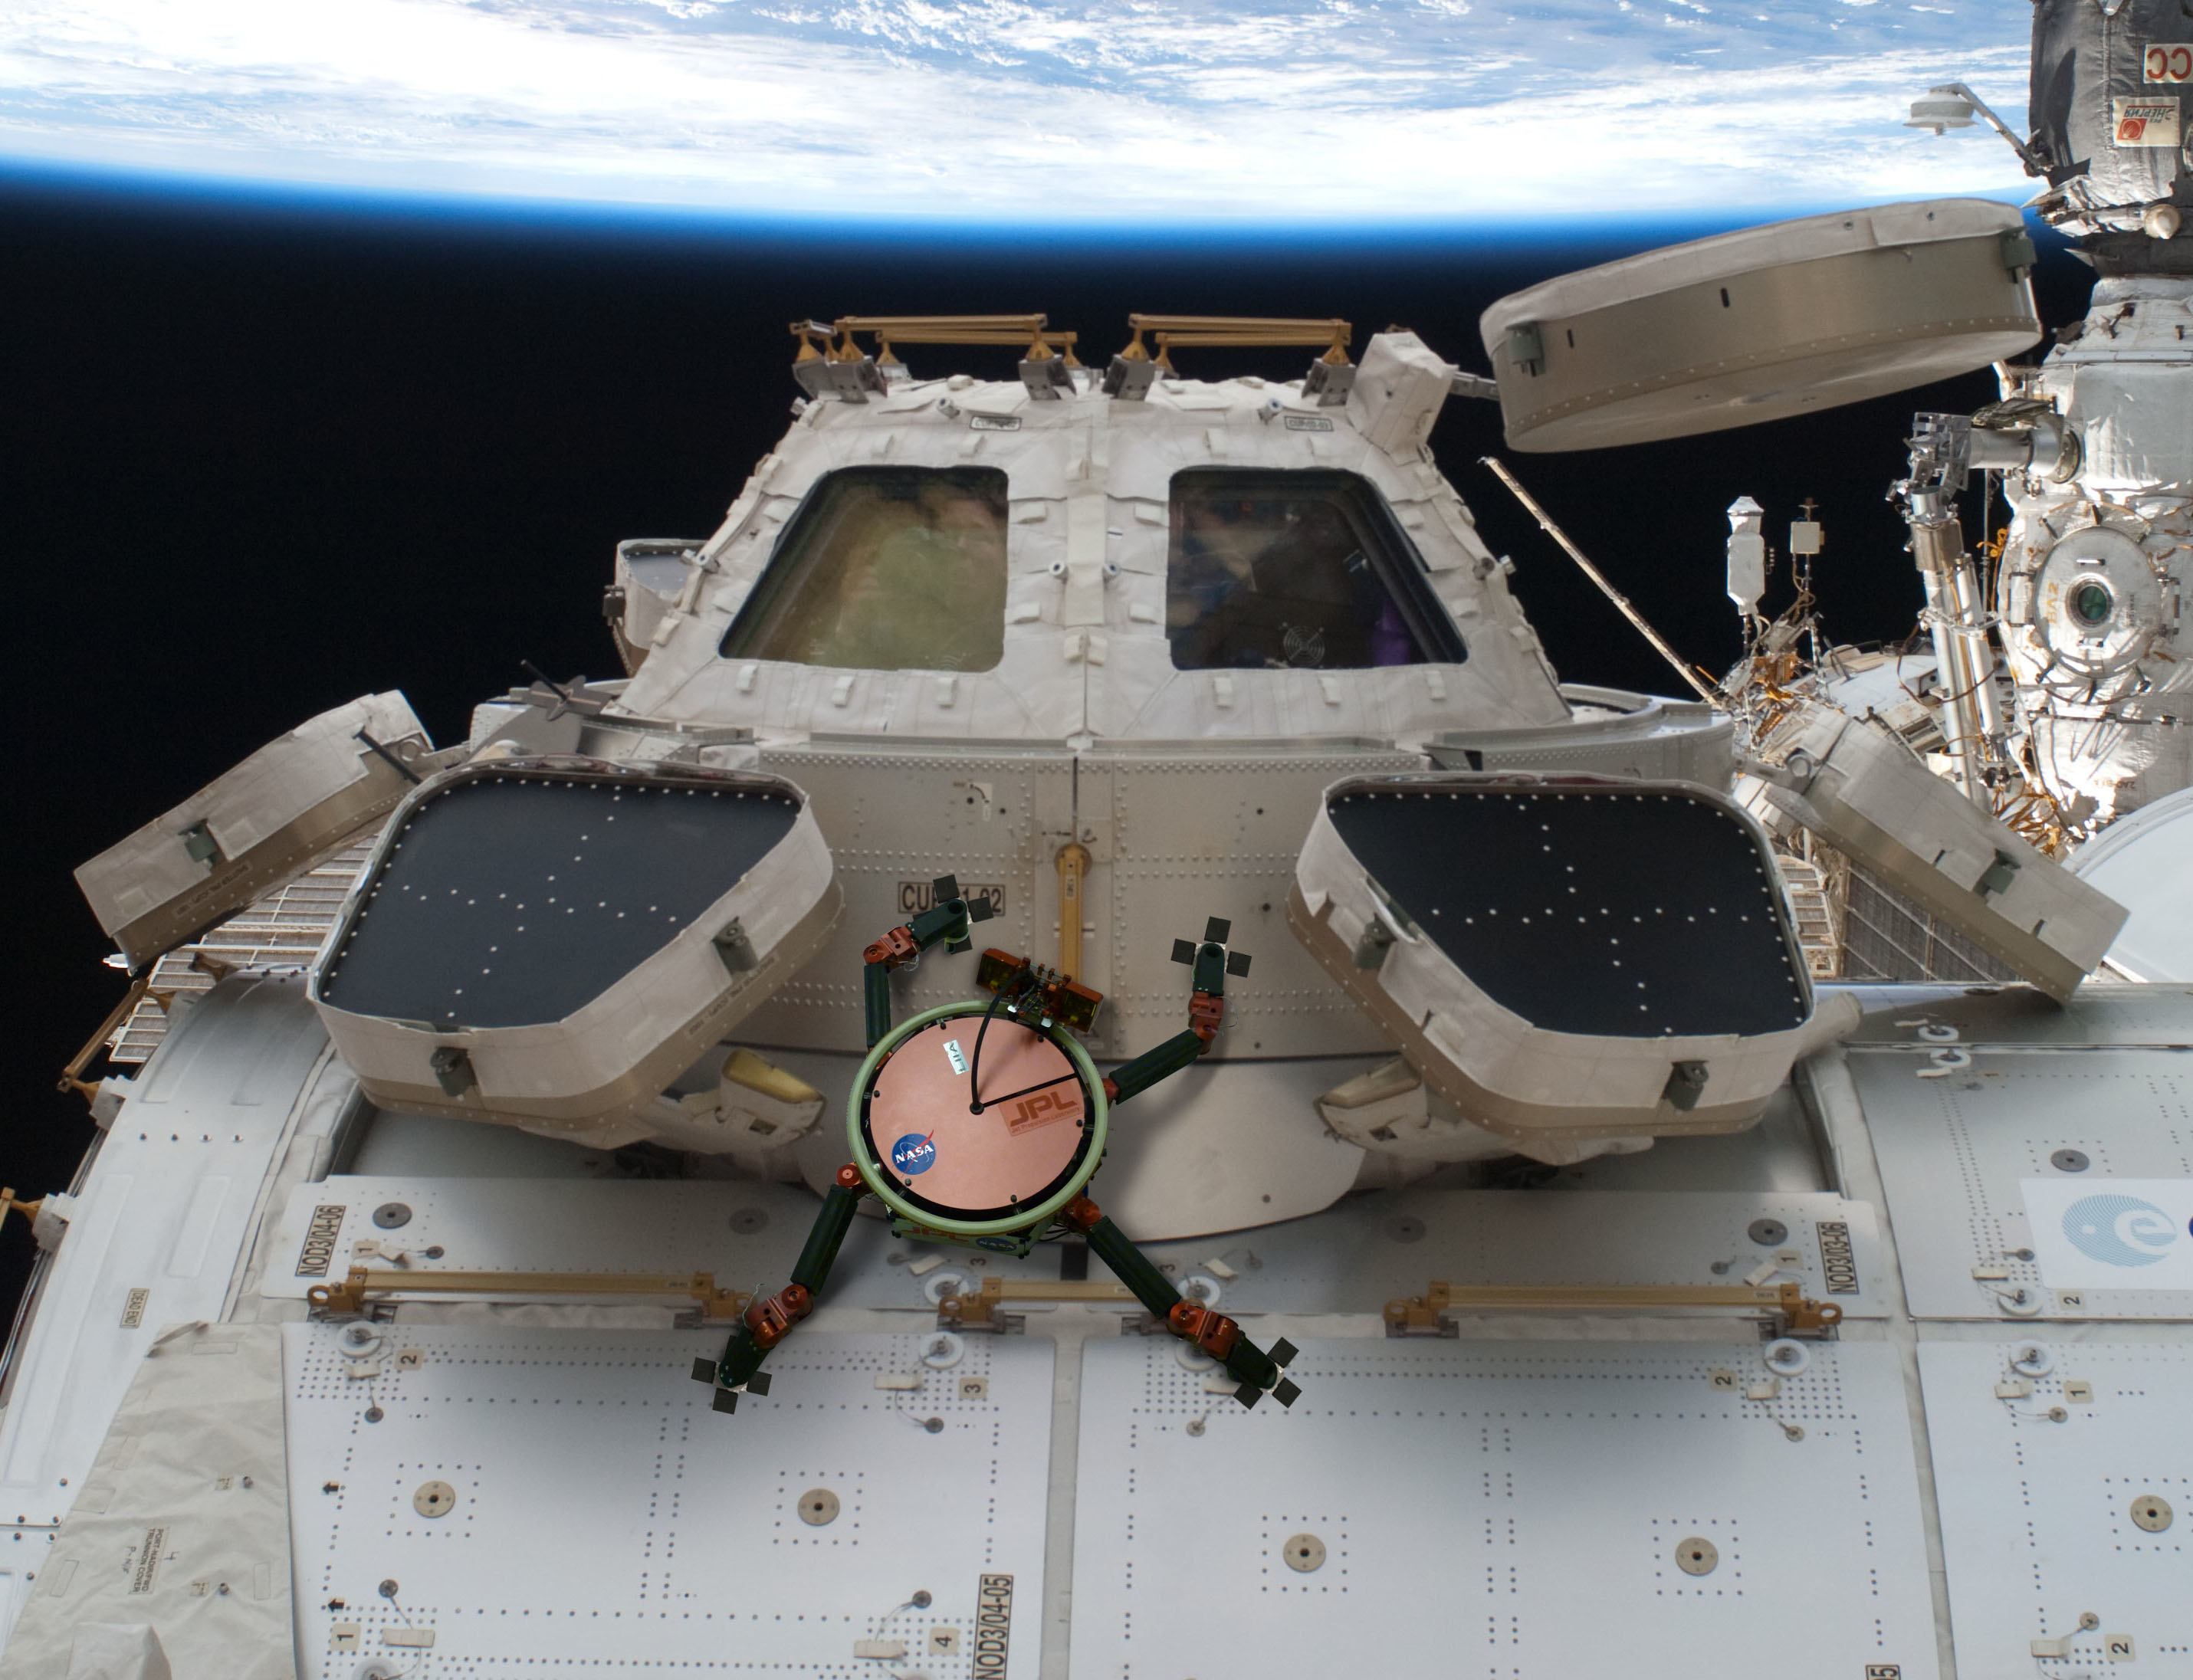
厘米级有线机器人借助电黏附足垫,在垂直、倒挂和曲面导电表面爬行。
两条蛇形机器人经有限入口抵达燃烧室,协同观察并修补局部热障涂层。
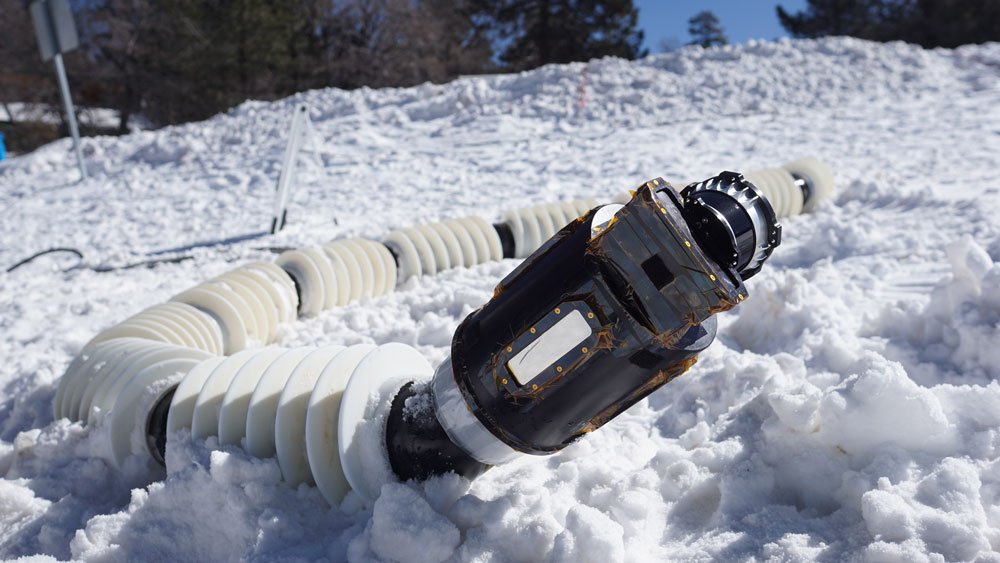
分段机身以旋转螺纹推进,结合环境建图,在冰雪、沙地与冰川通道开展地面测试。
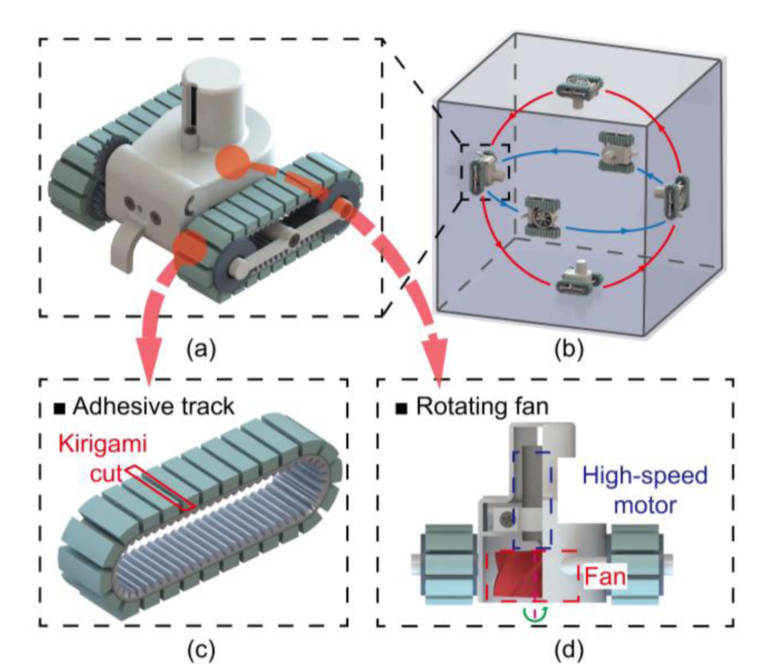
剪纸启发的黏附履带与负压预载协同,使微型机器人跨越曲率变化的壁面。
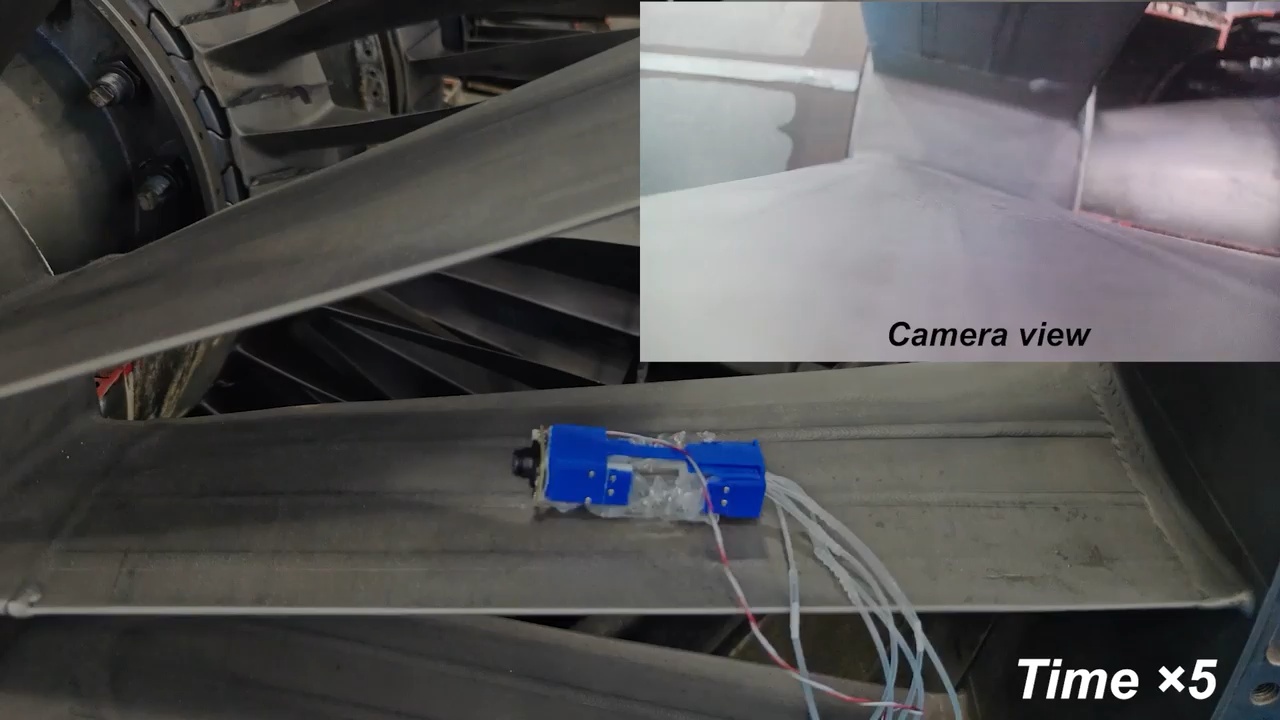
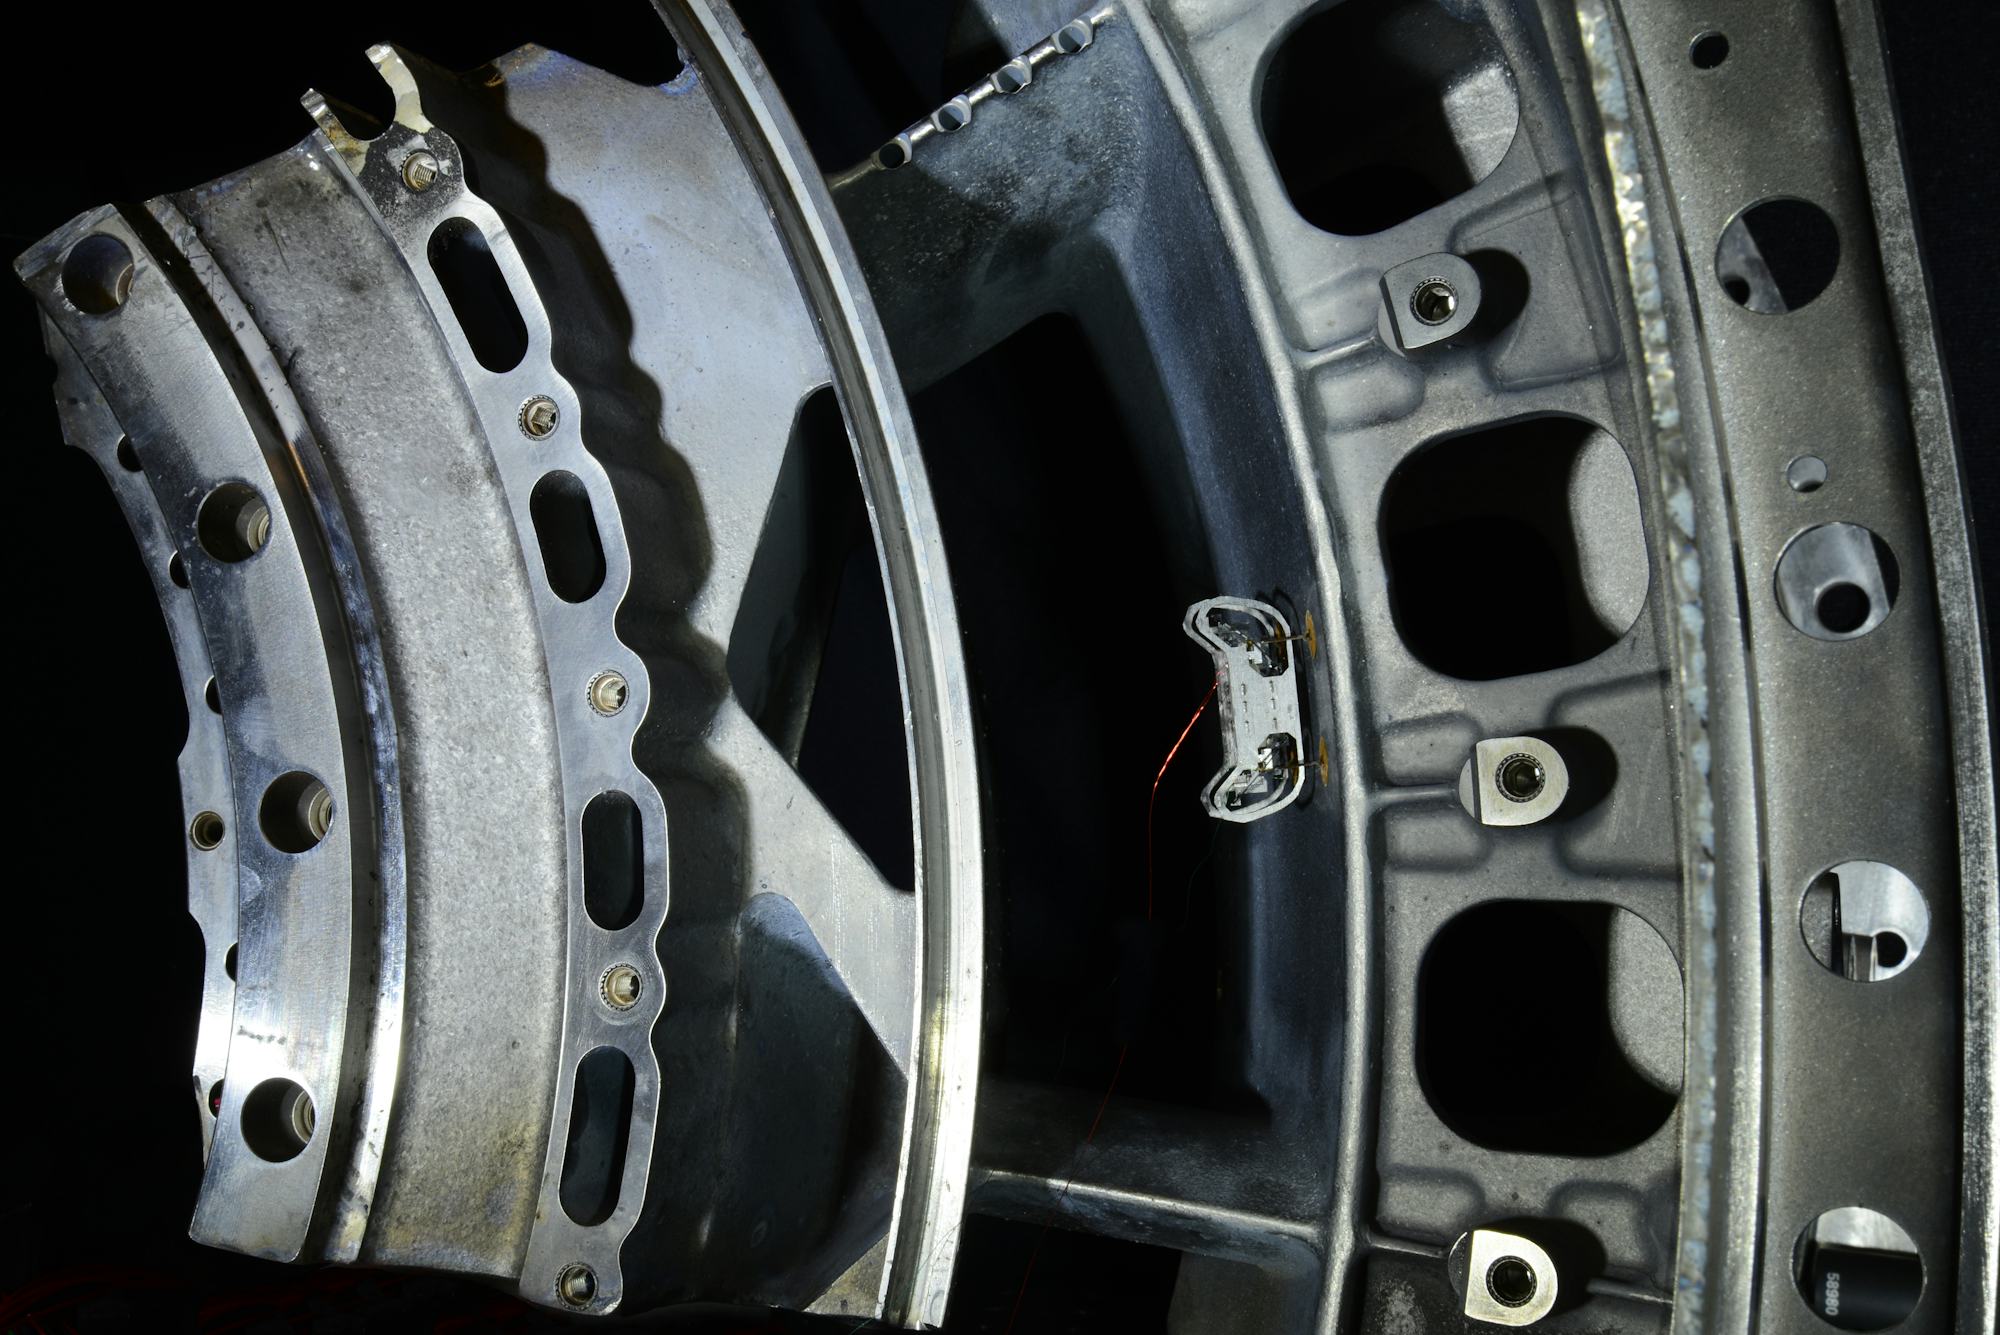
以统一主动顺应机制适应多种表面,并在退役发动机内开展视觉检查实验。
伸缩臂末端的微刺抓手抓住岩面,为洞穴内的支撑和移动提供锚点。
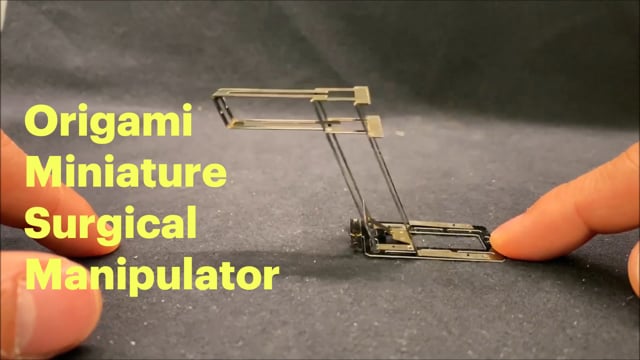
mini-RCM 微型遥操作装置演示描迹与模拟视网膜静脉插管。
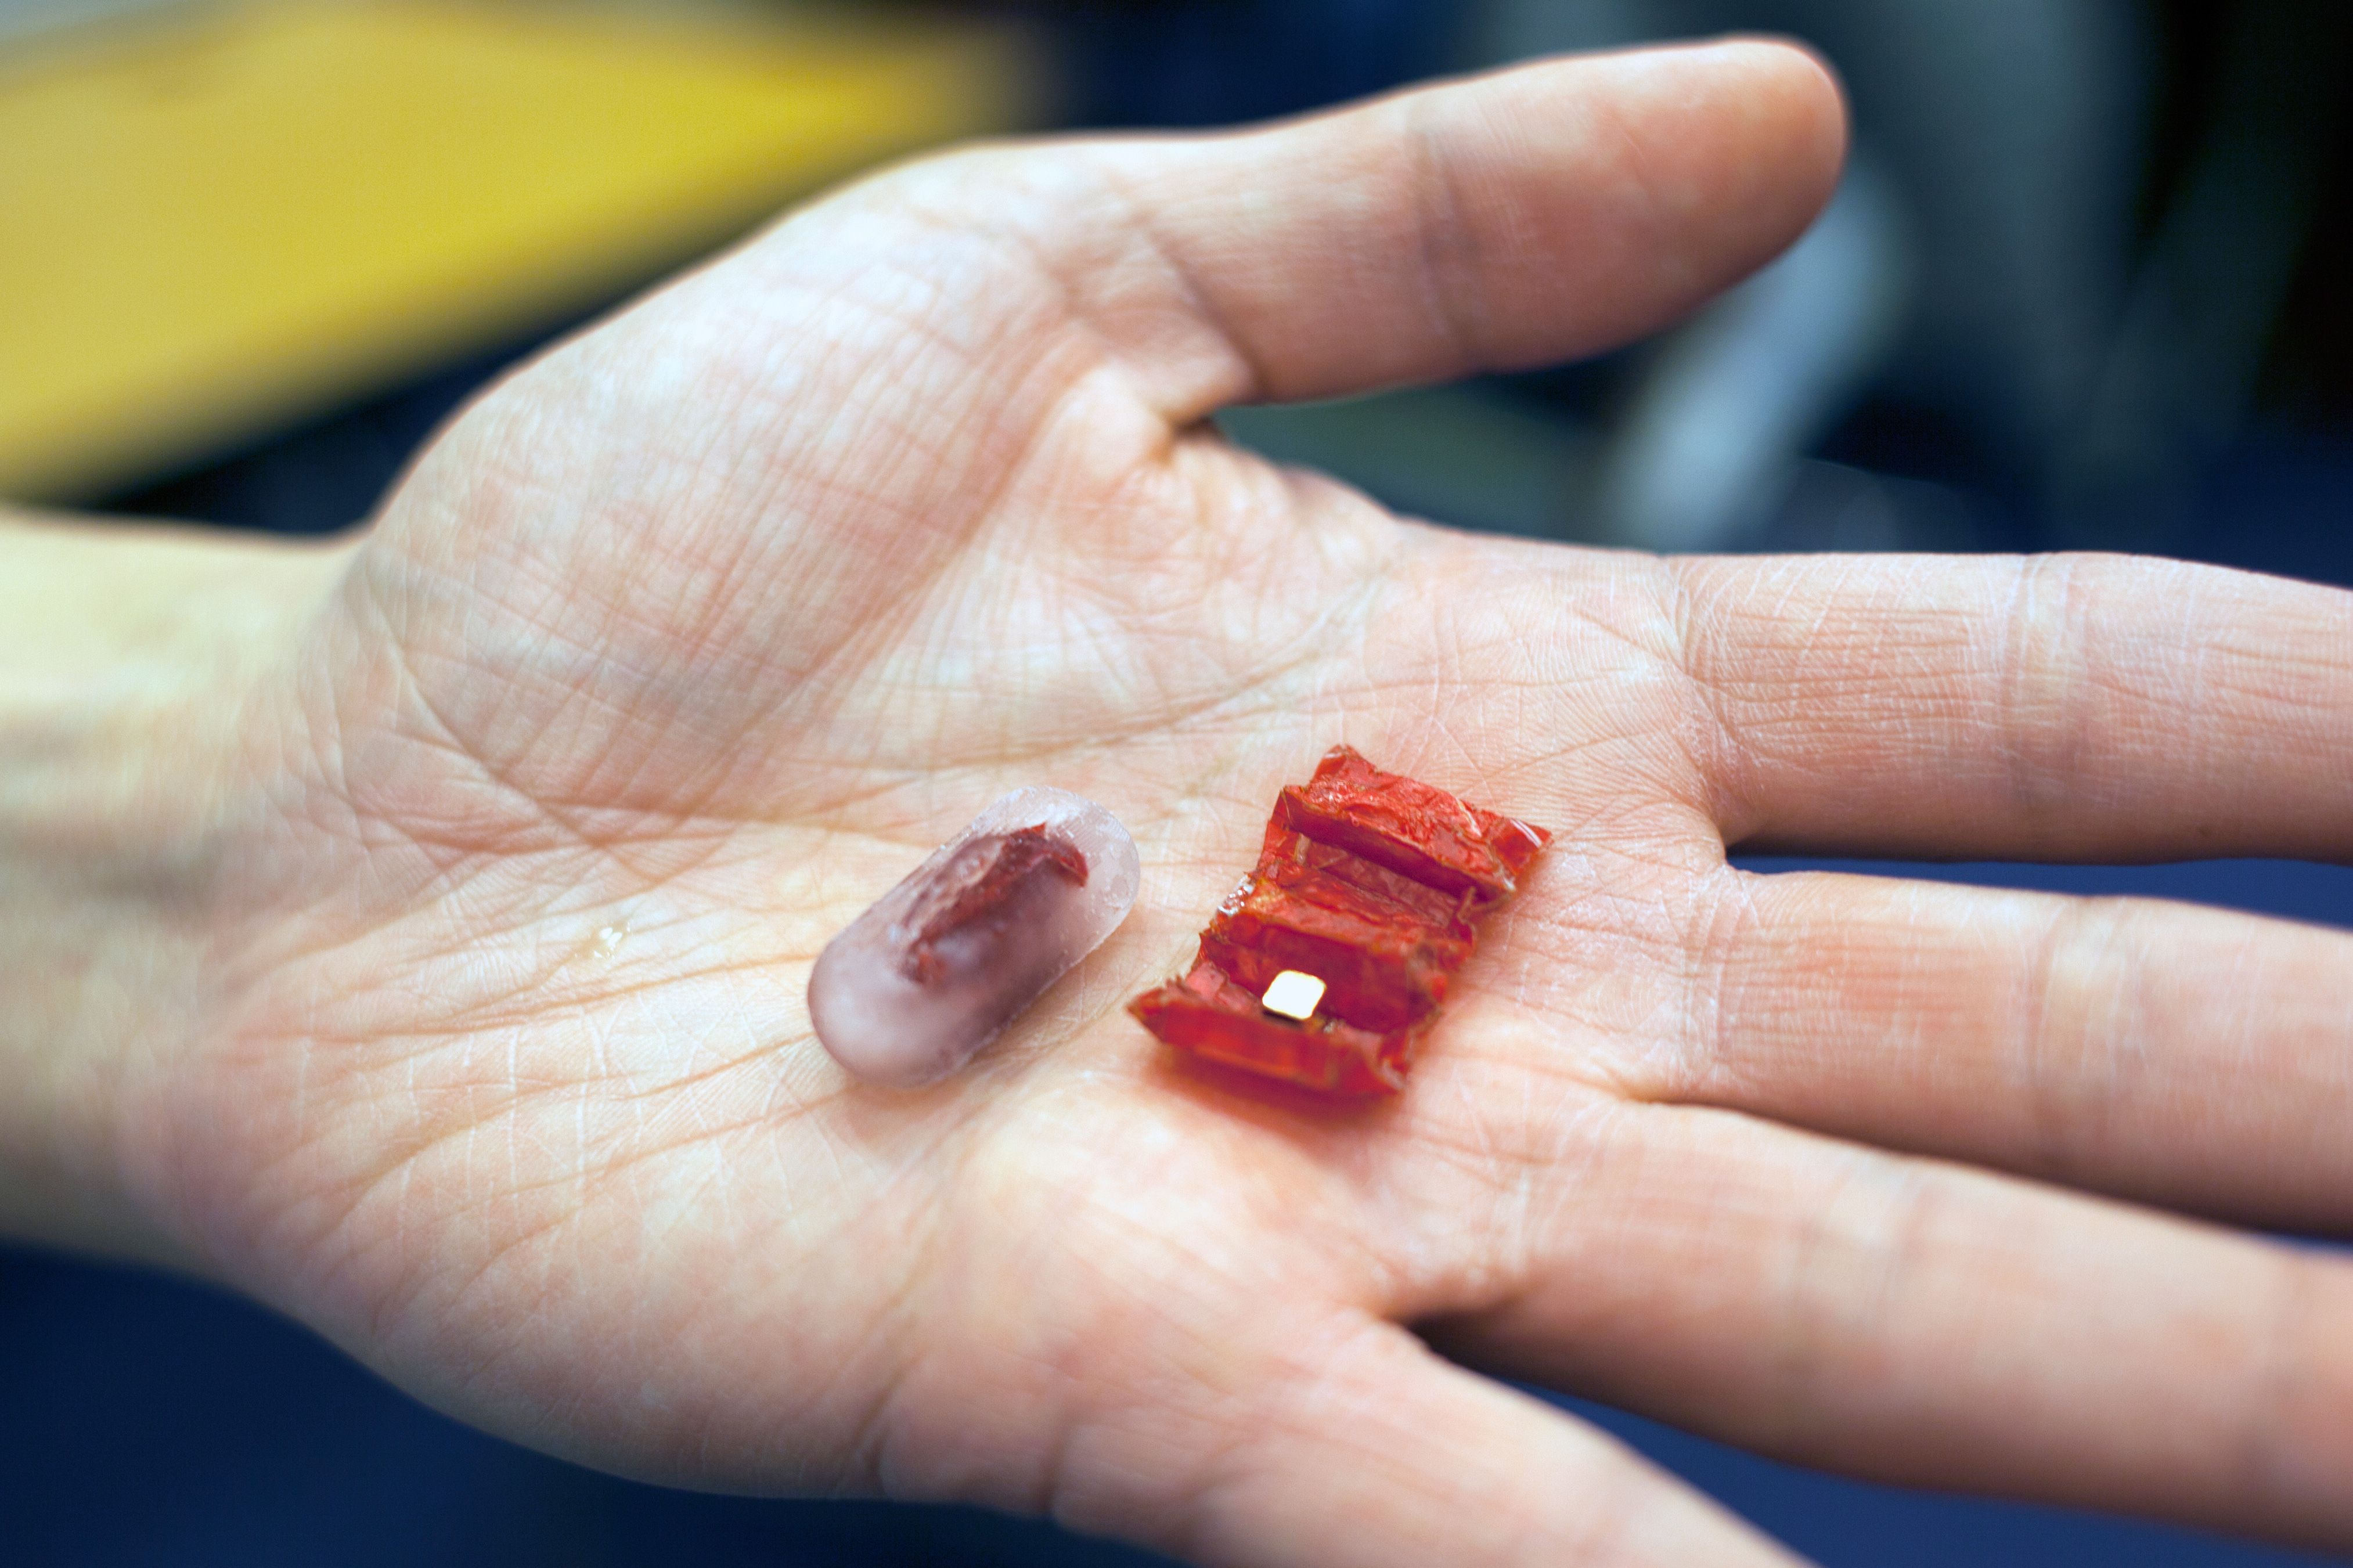
从胶囊展开的微型机器人受磁场引导,在模拟胃部移除纽扣电池。
联合触觉信息用于接触状态感知,支持无视觉条件下的放置、堆叠和切割实验。
在模拟太阳能板、散热器表面与微重力试验中,研究附着、移动和抓取。
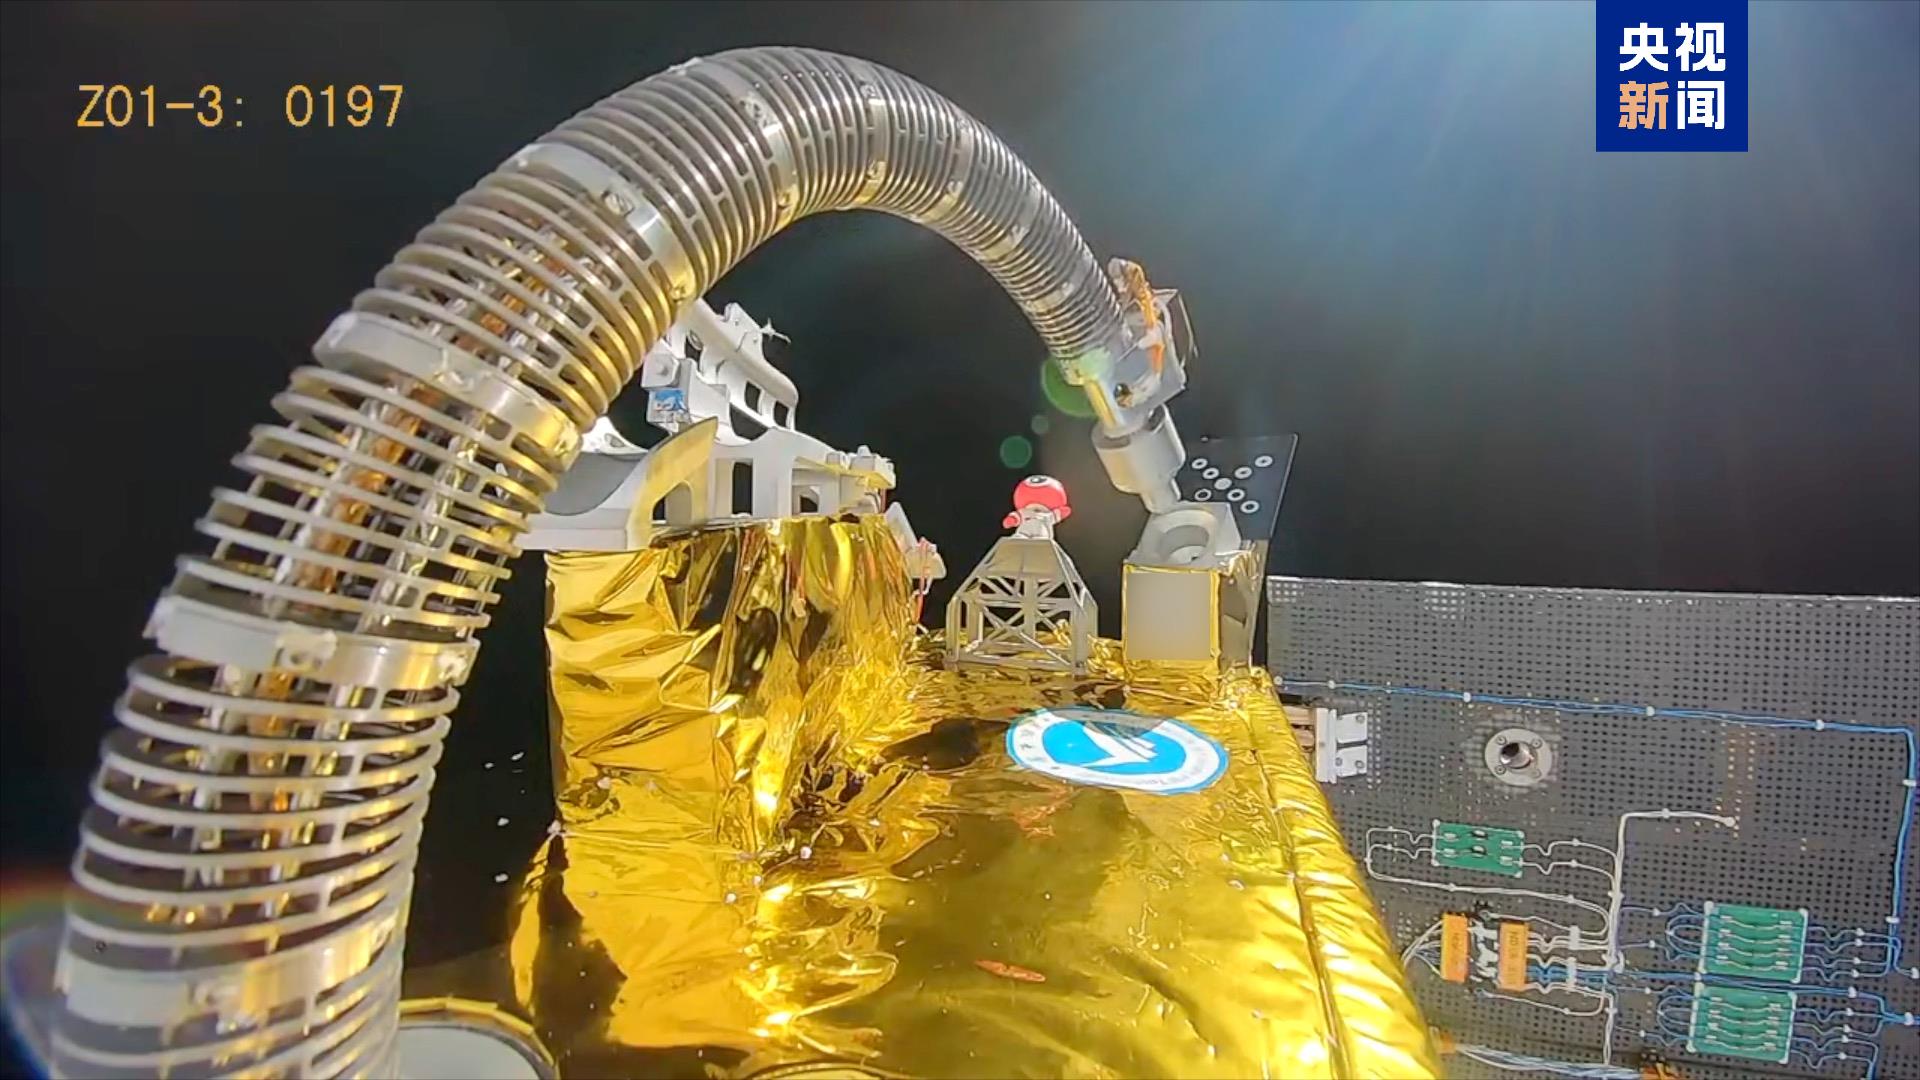
随西垣0号卫星入轨,开展模拟燃料加注与柔顺控制操作验证。
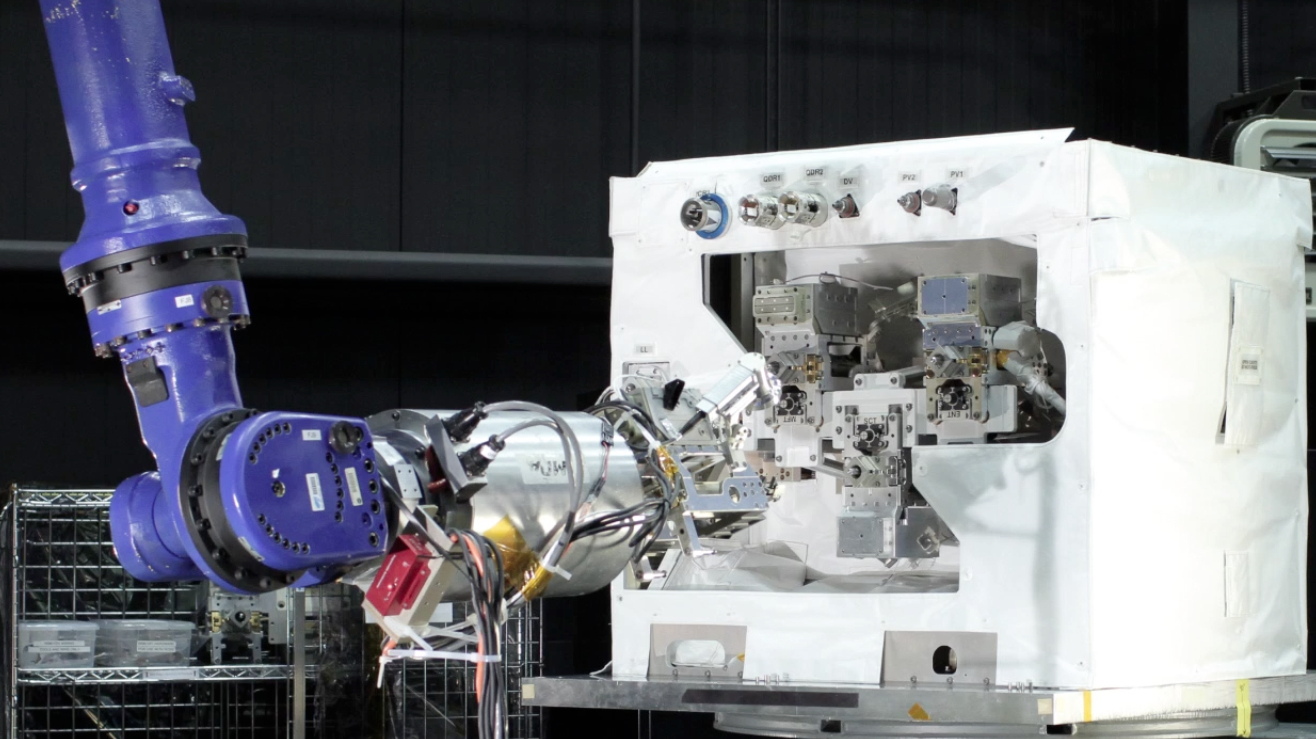
在空间站外部试验模块上拆除封盖、操作阀门,并传输乙醇替代液。
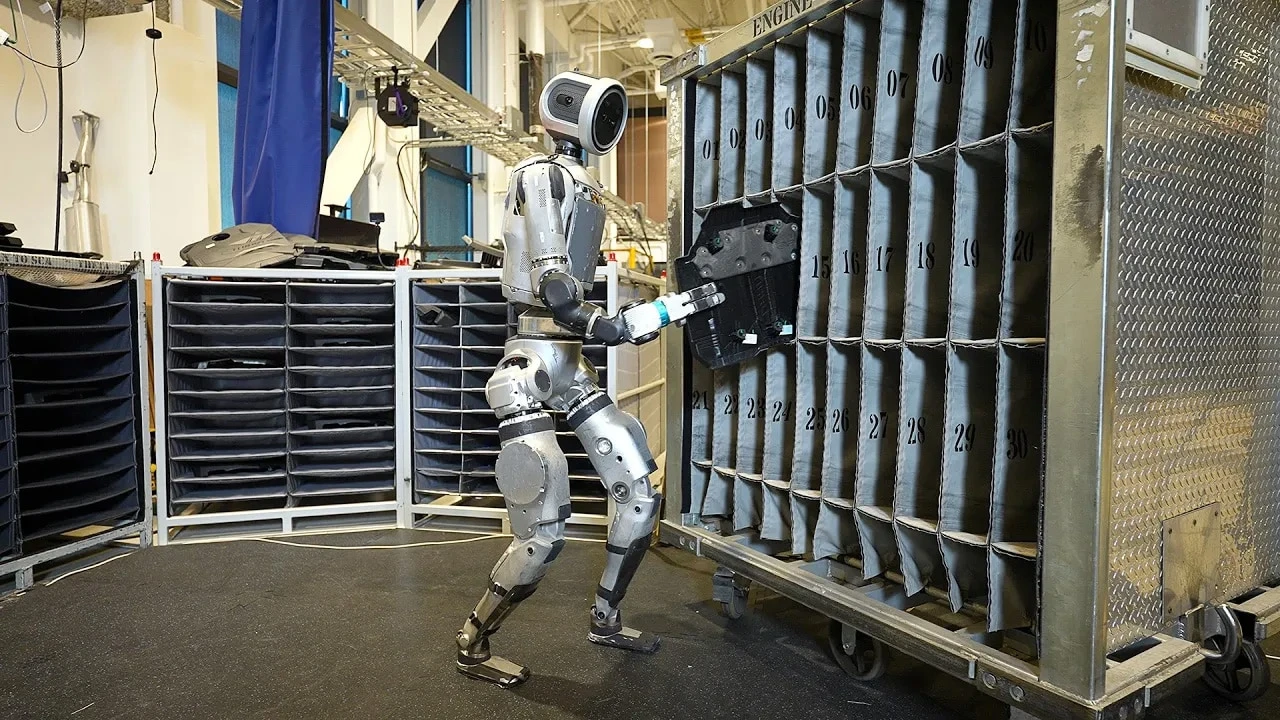
依据料箱位置清单,在供应容器和排序料车之间取放零件。
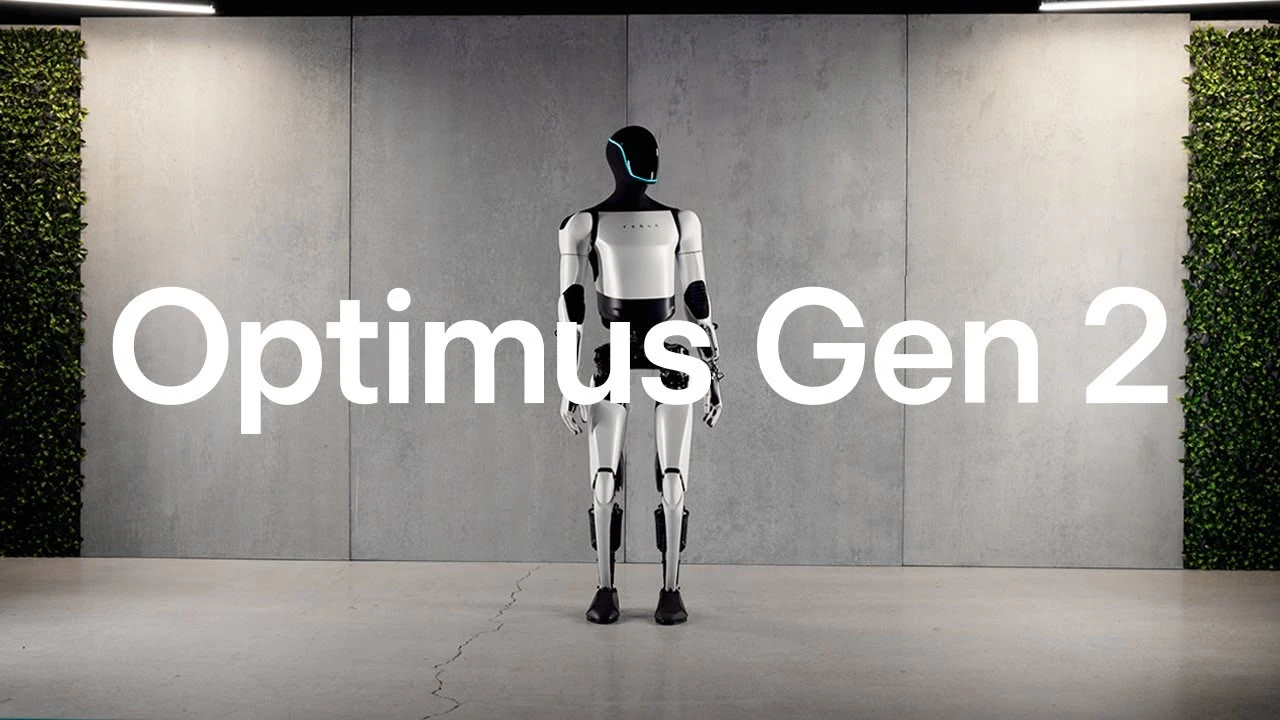
Tesla 官方视频展示更新后的执行器、步行与手部动作,包括轻拿鸡蛋。
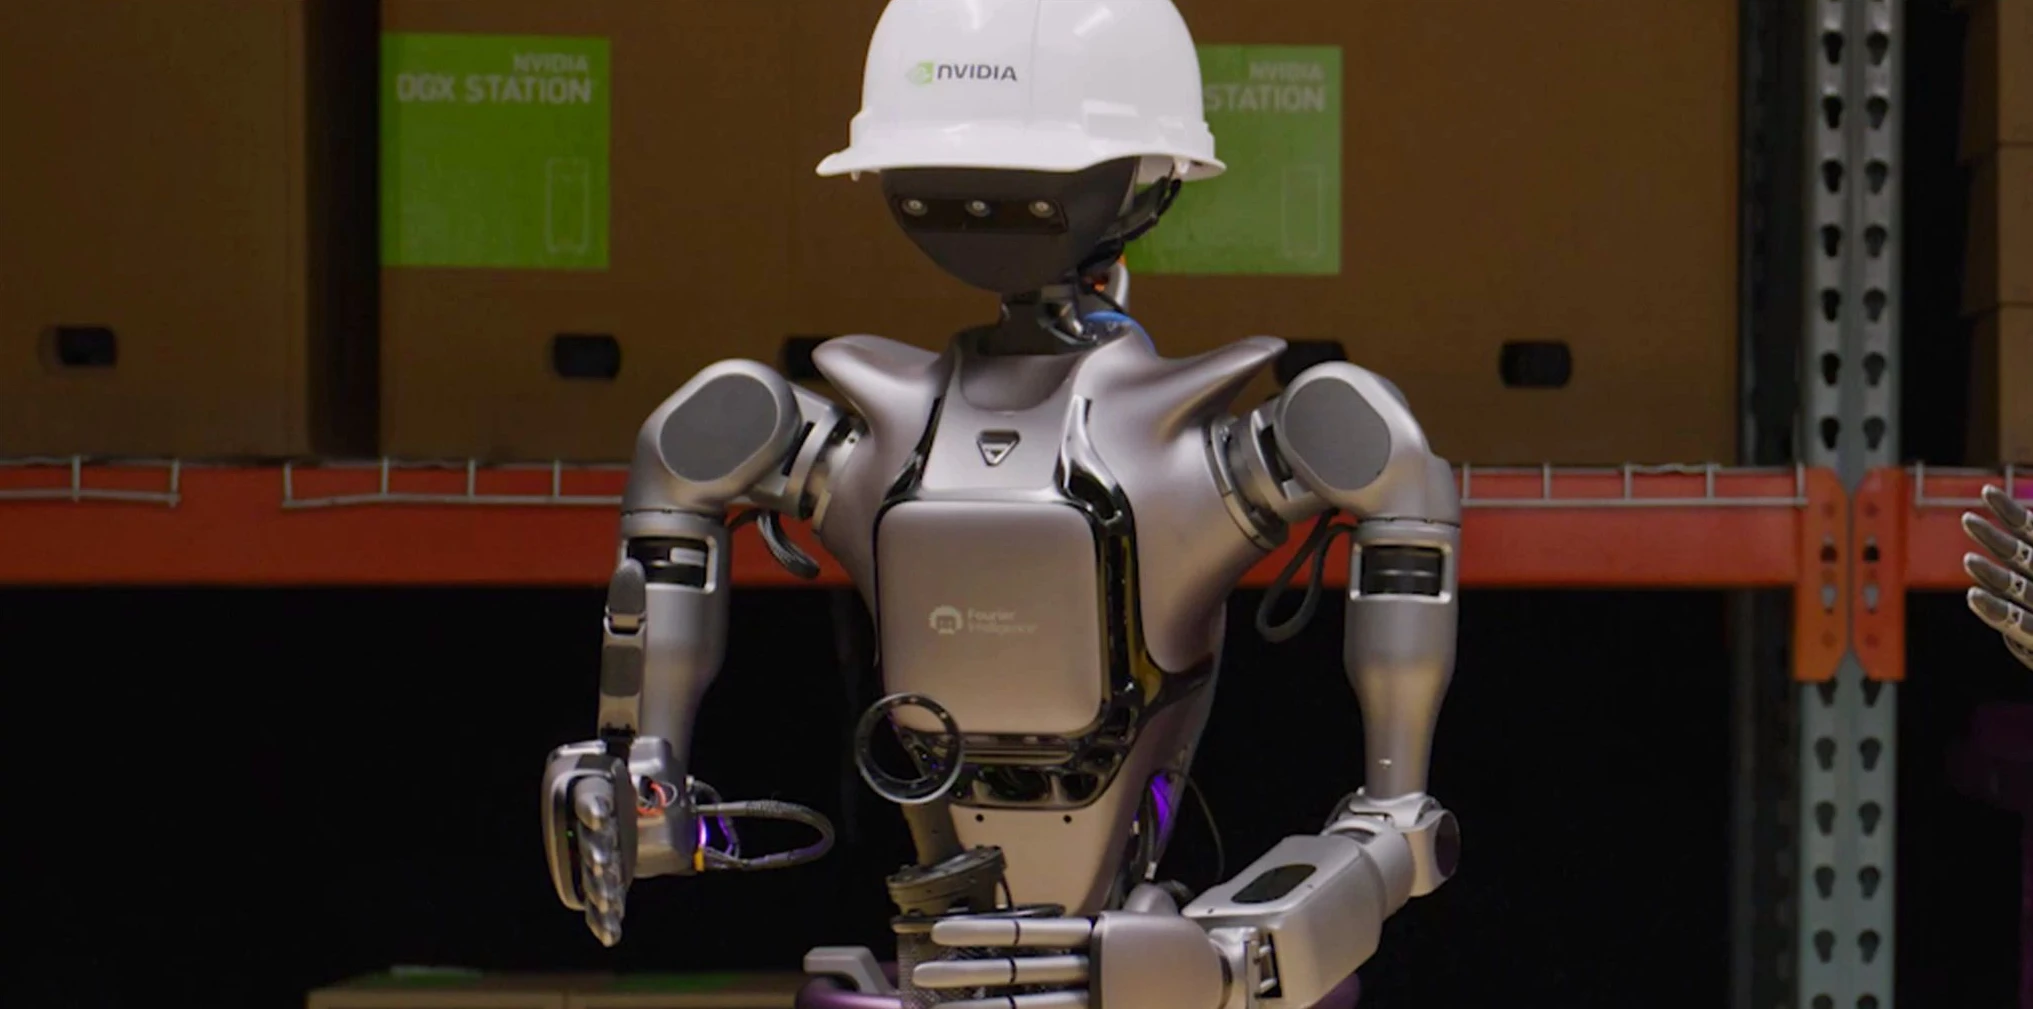
结合实物演示、仿真数据和任务微调,研究取放、交接与双臂协作。
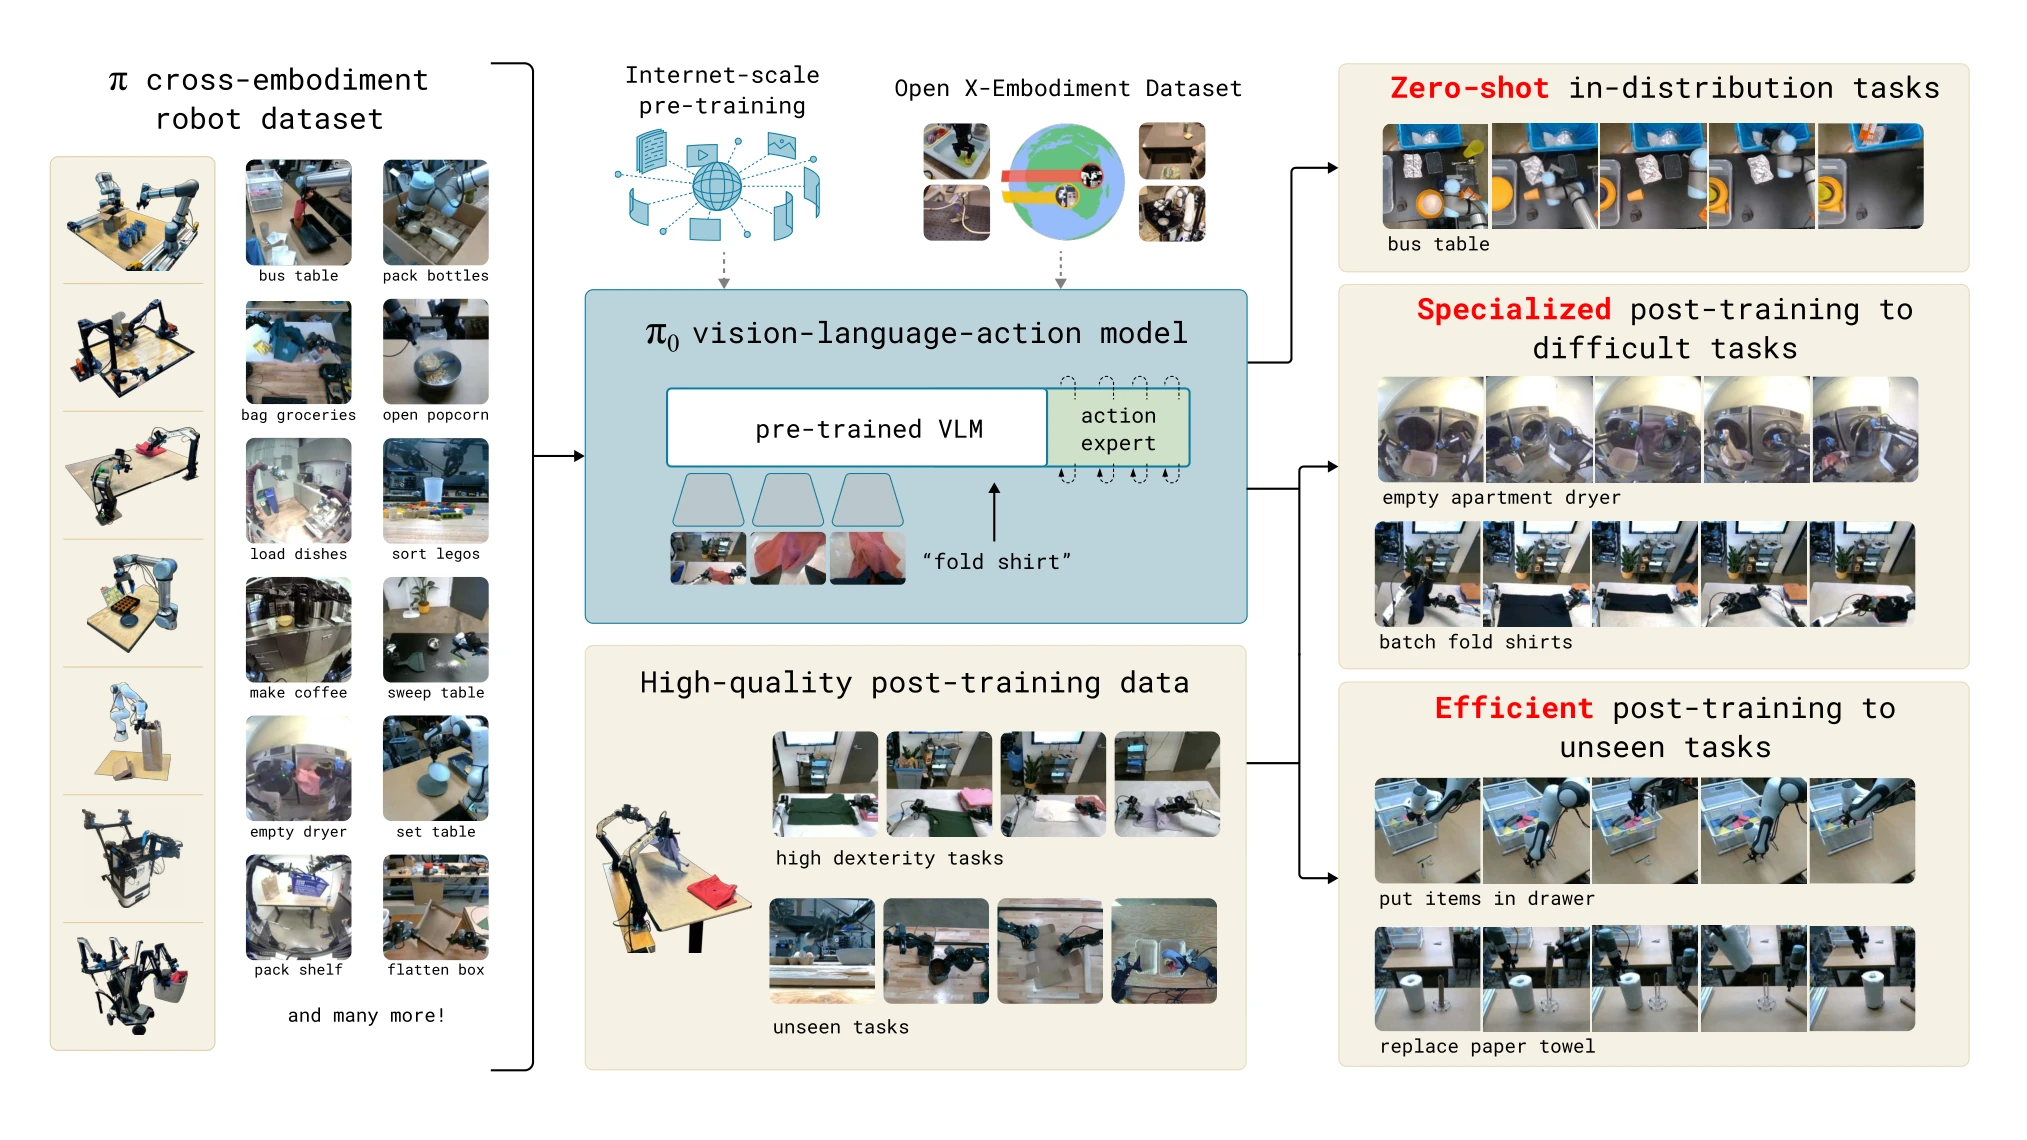
跨本体视觉—语言—动作模型,研究叠衣、清桌与纸盒装配等操作。
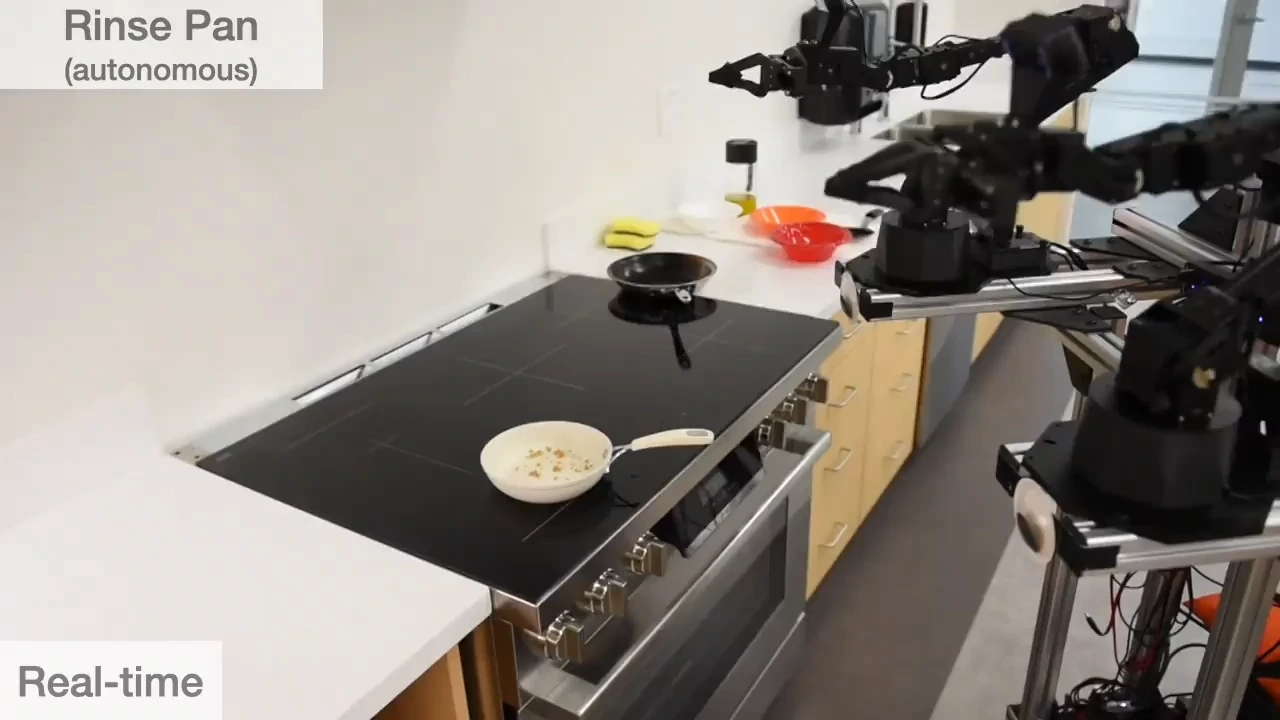
通过遥操作采集示范,学习开柜、清洗平底锅和烹饪等移动操作。
HAMR-E 怎样依靠电黏附足垫,在发动机内壁上爬行?
查阅完整资料目录 ↗
有相关研究或协作需求?可以提交项目,并说明目标、进展与资源范围。
 1080p