← 最新动态
预印本 · 平台与样机实验
统一驱动平台,减少连续体机器人重复搭建
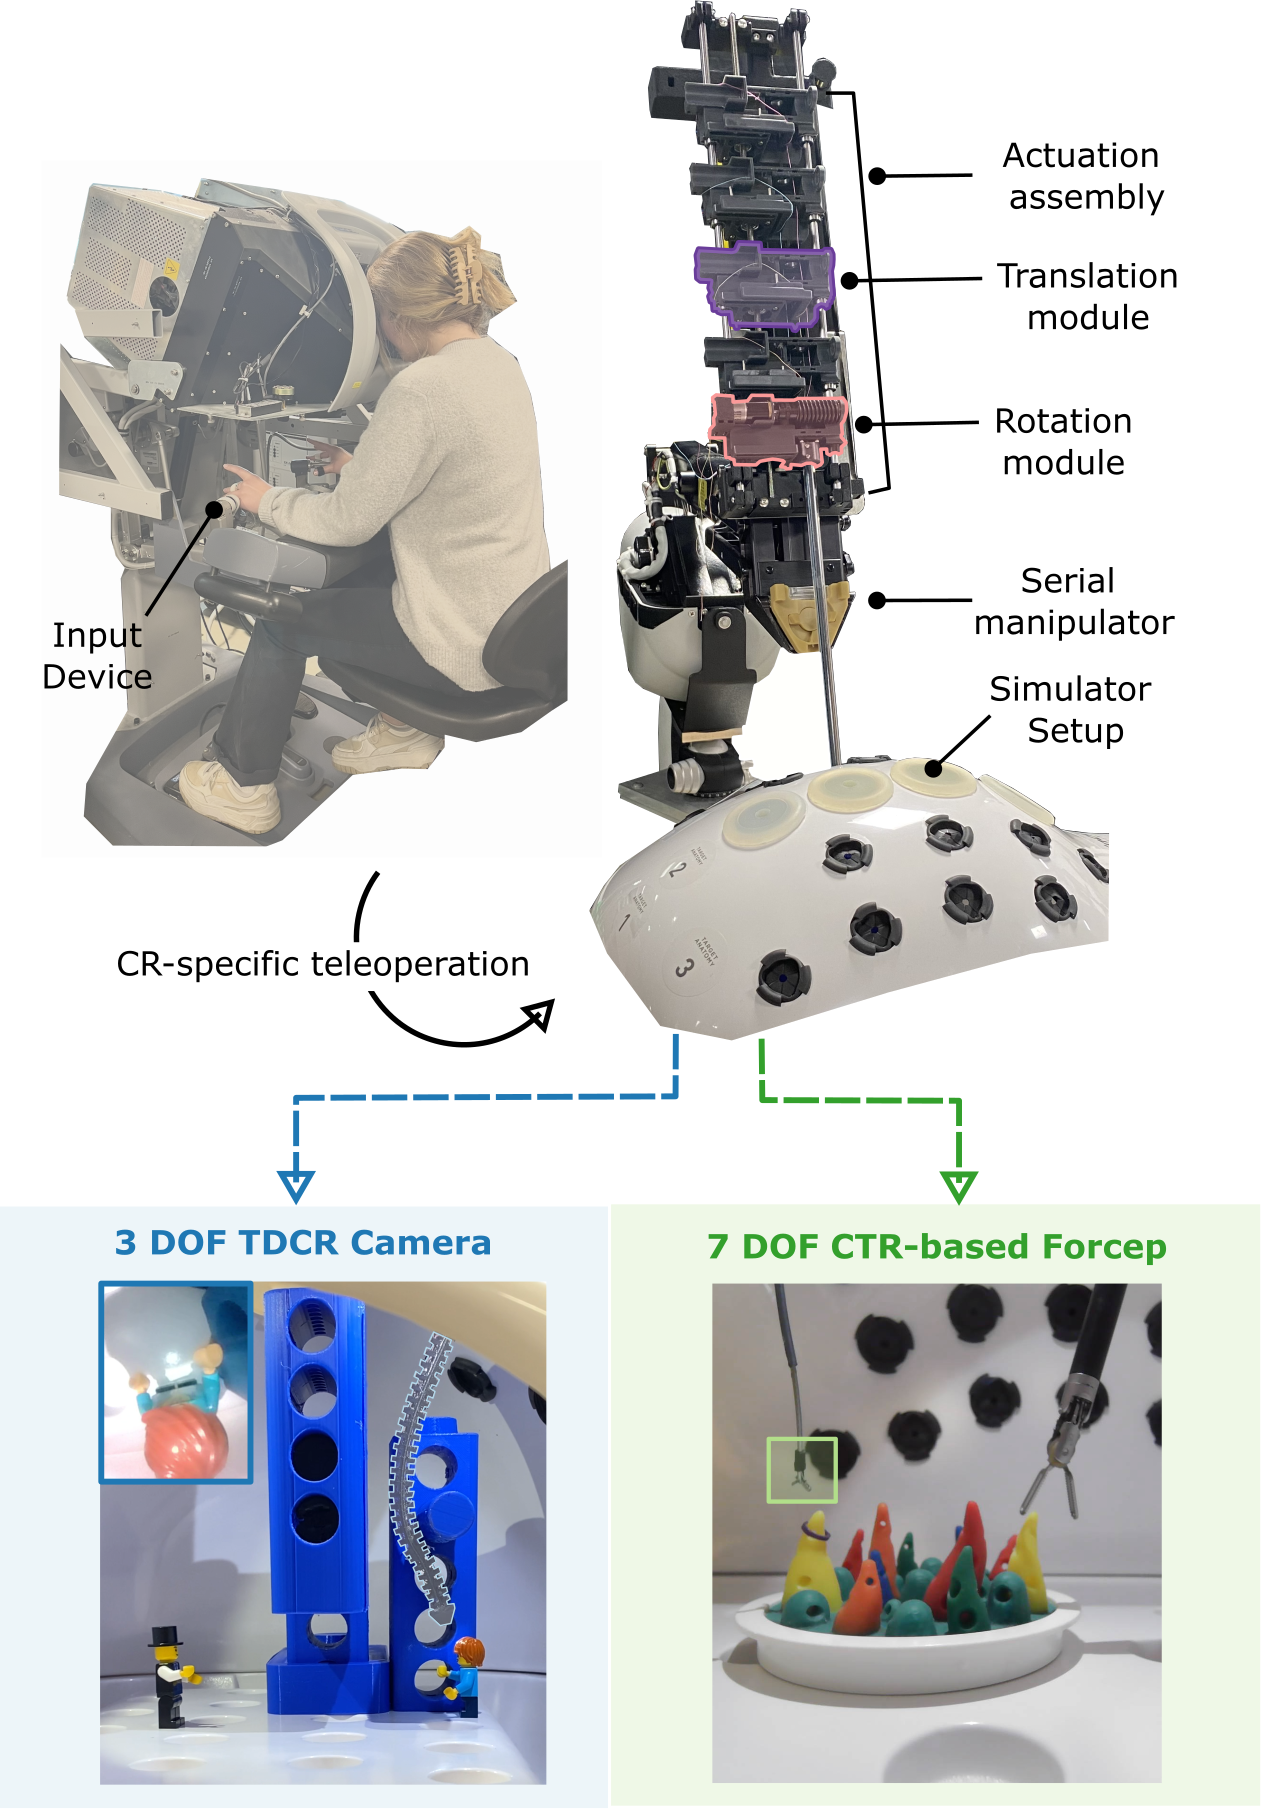
新预印本提出模块化驱动平台,把驱动硬件与软件从具体连续体结构中解耦,并演示相机遥操作与同心管钳双臂操作。
- 原始发布
- 资料核对
- 2026-11-09
进展要点
- 驱动模块在 30 mm 平移范围内报告亚毫米精度,在 180° 旋转范围内报告小于 5° 的误差。
- 作者声明公开硬件设计与基于 ROS 的软件;这些模块指标不等于手术末端的临床精度。
与受限空间作业的联系
统一接口和可复用驱动模块,有助于跨机构复现实验与比较不同连续体结构。
入微编辑整理