← 最新动态
预印本 · 实机闭环控制
IMU 与驱动反馈,让封闭空间中的机身形状可观测
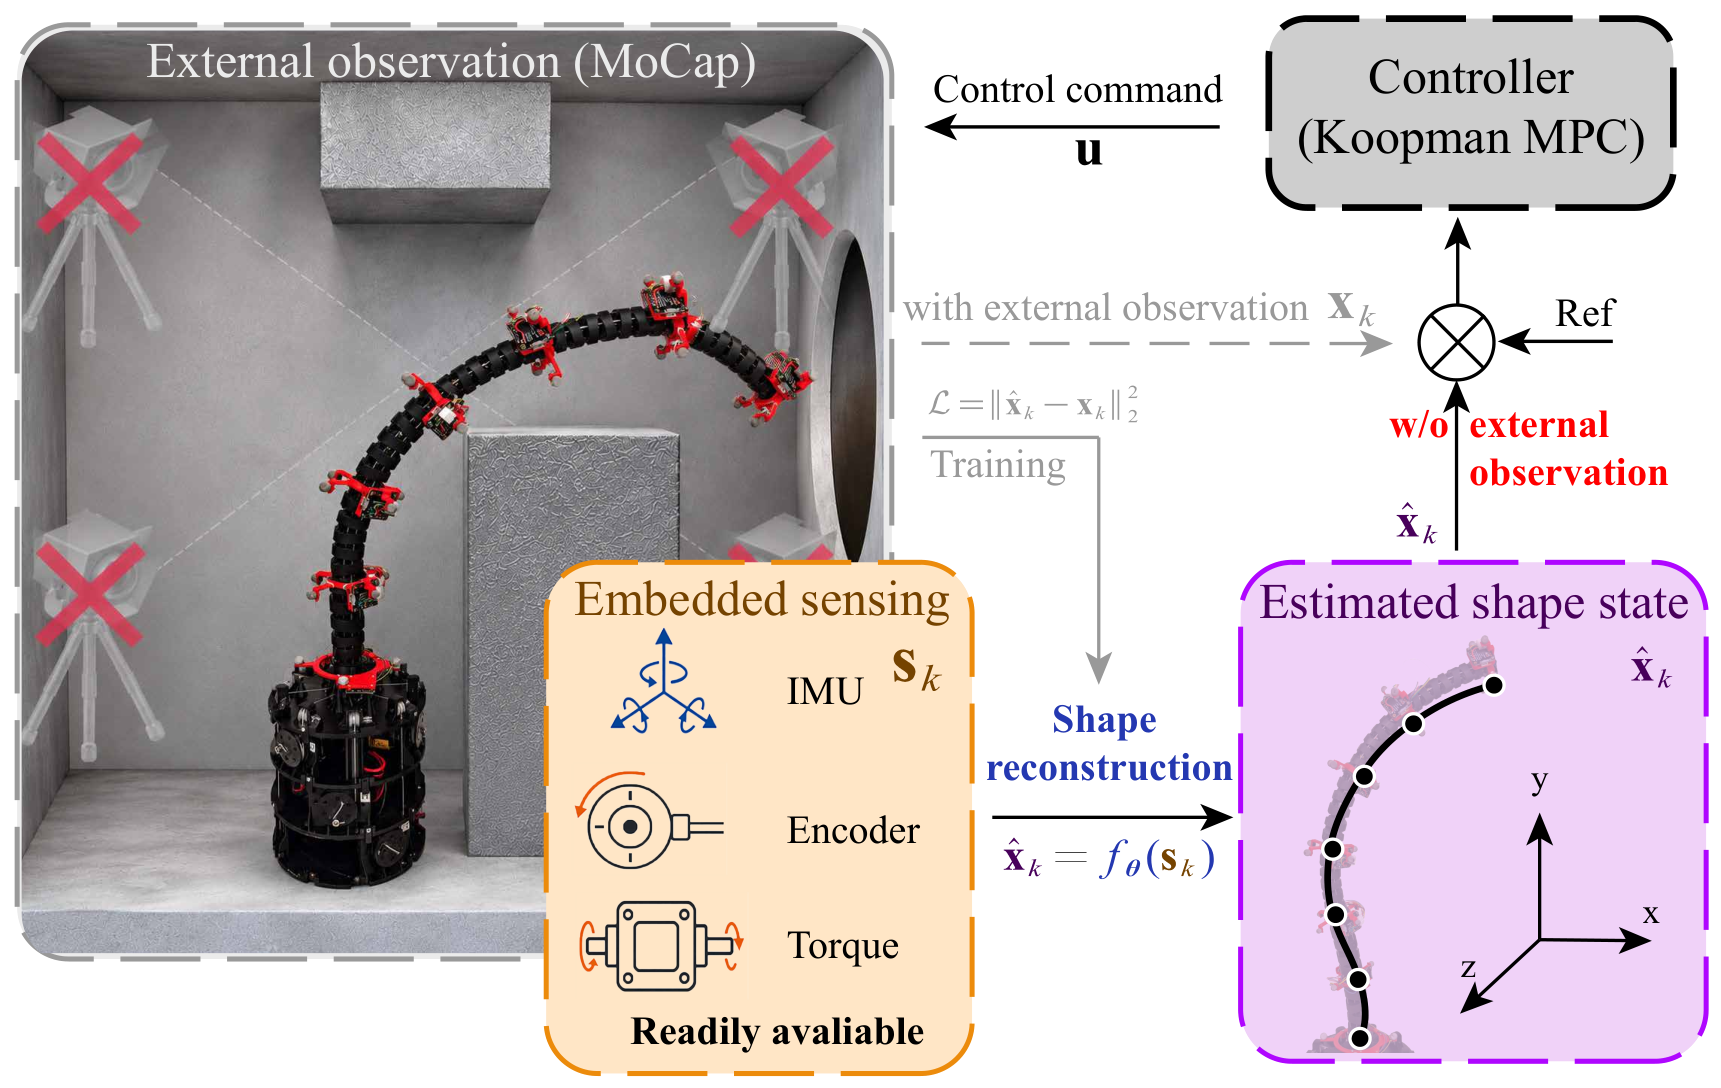
团队结合 IMU、驱动反馈与神经网络,为连续体机器人提供 400 Hz 形状反馈,并开展不依赖外部观测的封闭空间控制实验。
- 原始发布
- 资料核对
- 2026-11-09
进展要点
- 单段和三段系统的全局形状重建误差分别为 0.9%L、1.7%L,L 为机器人长度。
- 三段闭环形状控制误差为 2.3%L;重建误差与控制误差是不同指标。训练阶段仍使用外部动作捕捉提供真值。
与受限空间作业的联系
重点从“重建形状”推进到“用形状反馈控制”,与遮挡环境下的连续体机器人作业直接相关。
入微编辑整理