← 最新动态
预印本 · 原理样机
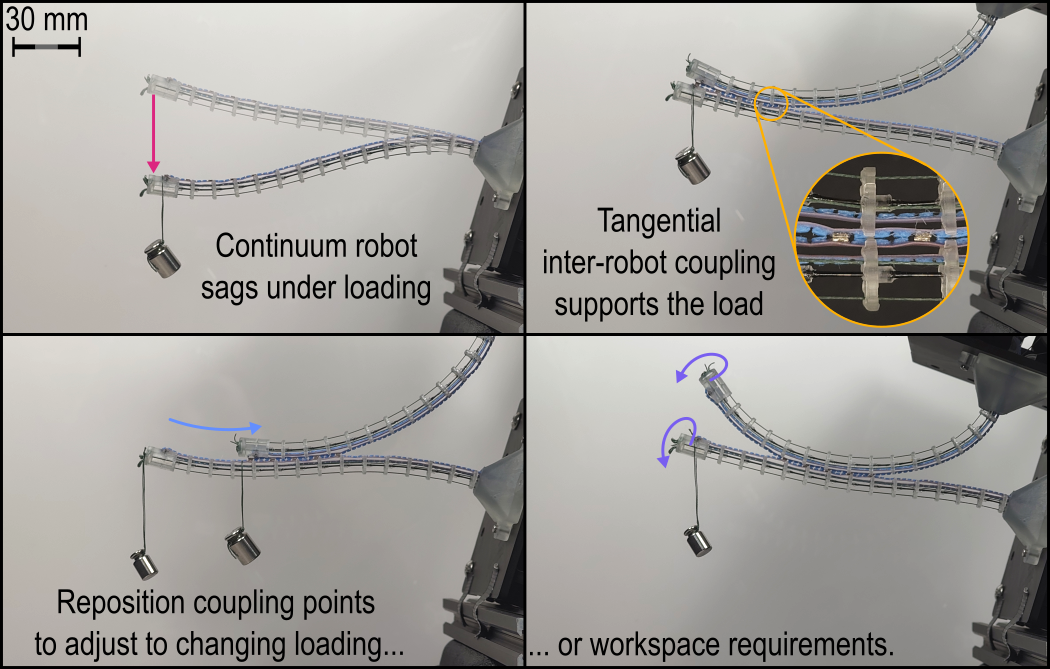
9 mm 连续体机器人,用输送带移动磁耦合点
研究把输送带机构集成到细径机身中,使功能元件能沿机器人移动,并用永磁体演示可重构的机器人间耦合。
- 原始发布
- 资料核对
- 2026-11-09
进展要点
- 直径 9 mm 的连续体机器人内最多集成三套输送带机构。
- 改变磁耦合点的位置与数量,可调整耦合系统的等效刚度。
与受限空间作业的联系
功能元件不必固定在末端;沿机身重新布置接触或耦合位置,为受限空间操作提供了新的机构思路。
入微编辑整理