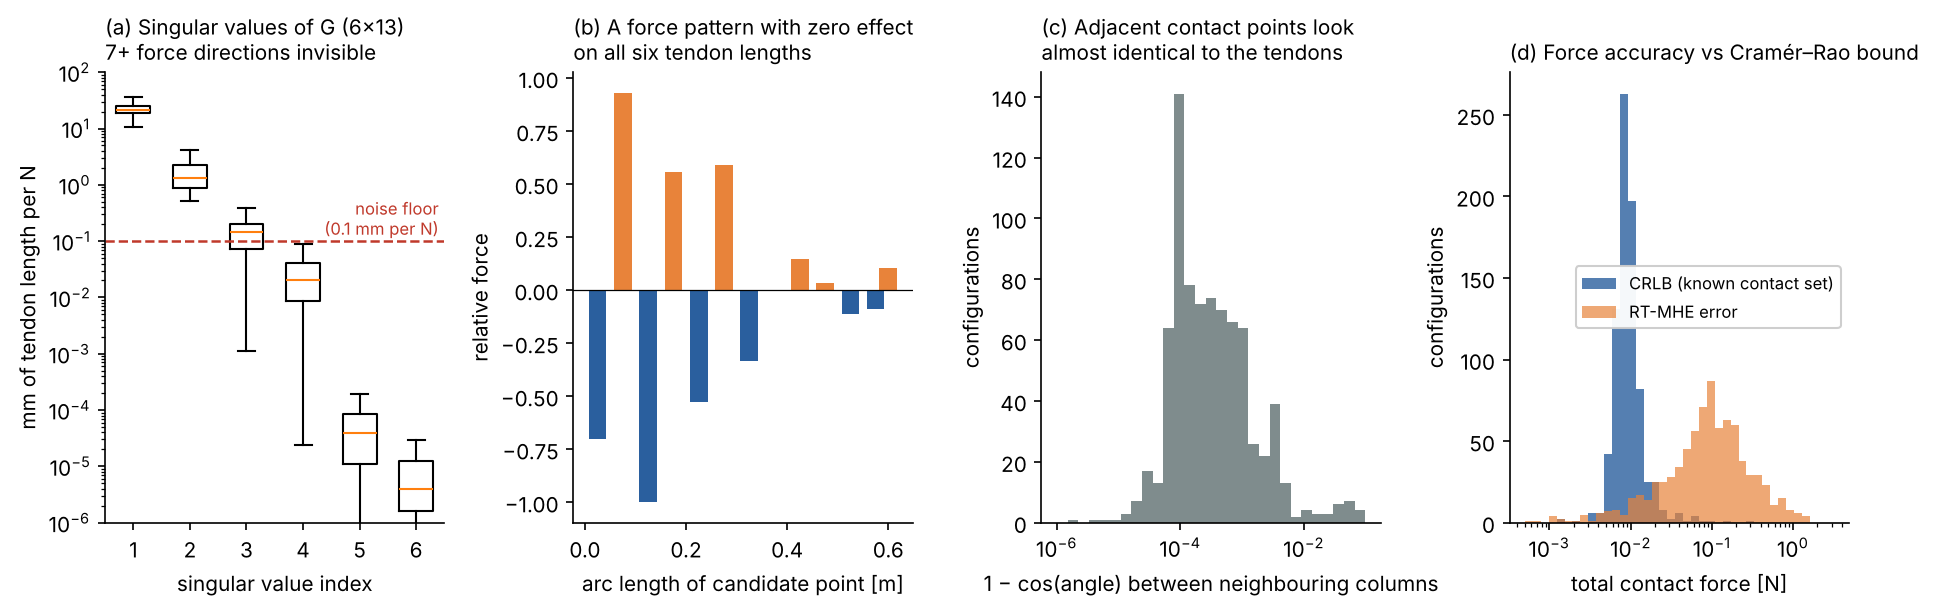
← 最新动态预印本 · 仿真验证只读腱索信号,能否定位机身接触?新预印本把已知障碍物几何加入移动窗估计,在两段连续体机器人的有限元测试中联合估计接触位置与接触力。原始发布2026-11-06资料核对2026-11-09原论文图 1:接触可辨识性示意。 查看原文图注 ↗进展要点有限元基准报告接触定位误差 0.9 mm、力估计误差 0.22 N;这些数值来自仿真,不是实机检测精度。方法利用已知障碍物的非穿透与互补约束,解决单靠腱索观测时接触信息不足的问题。与受限空间作业的联系对狭窄通道作业,值得关注的是怎样把环境几何先验转化为可用的接触反馈。入微编辑整理返回全部动态浏览案例库 ↗