 1080p
机器人与作业
爬行与爬壁机器人
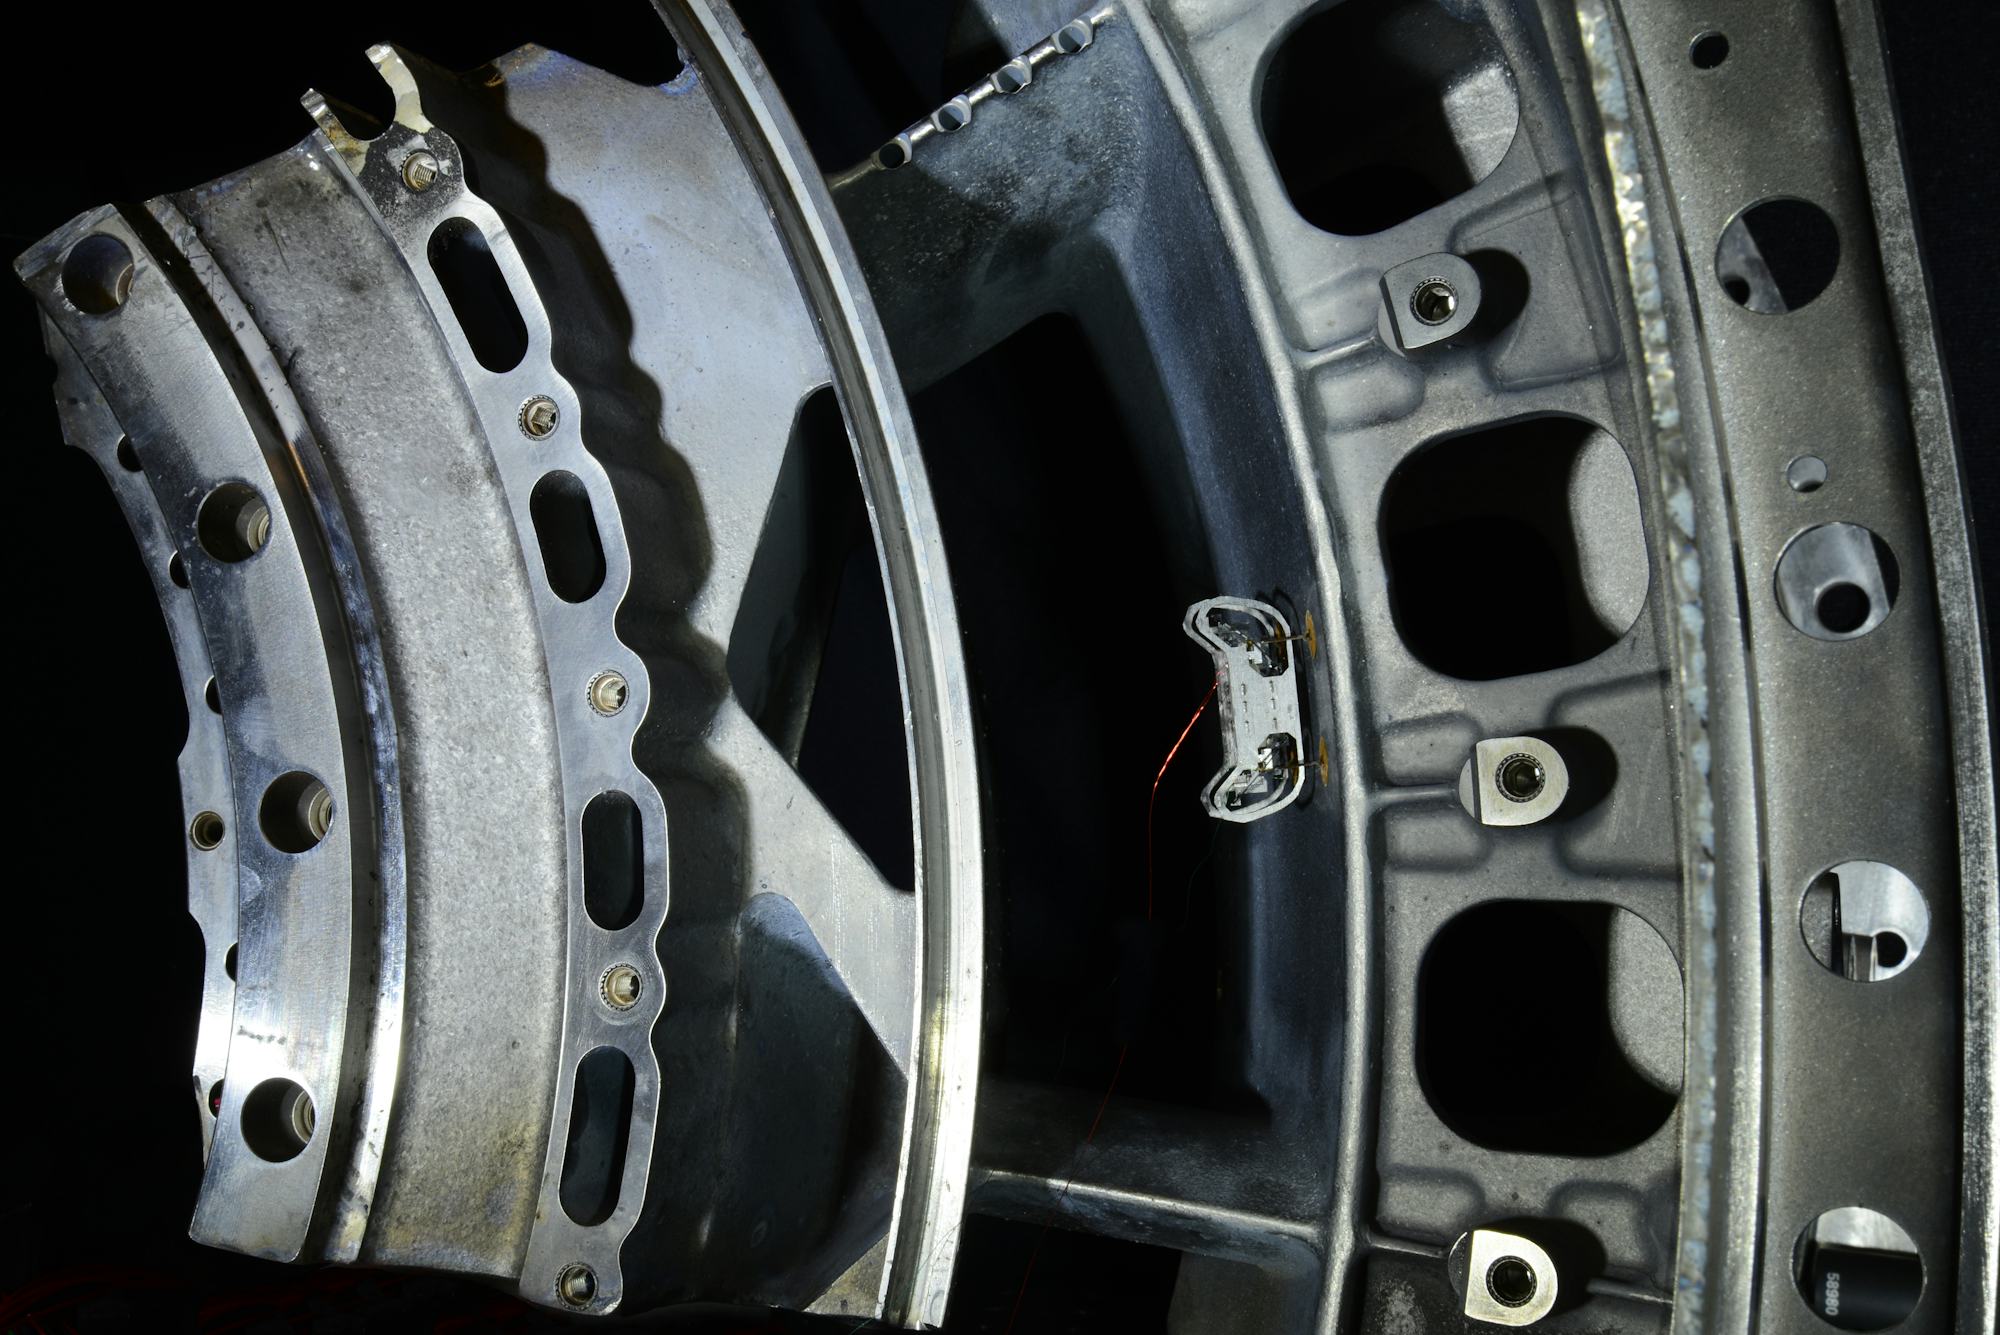
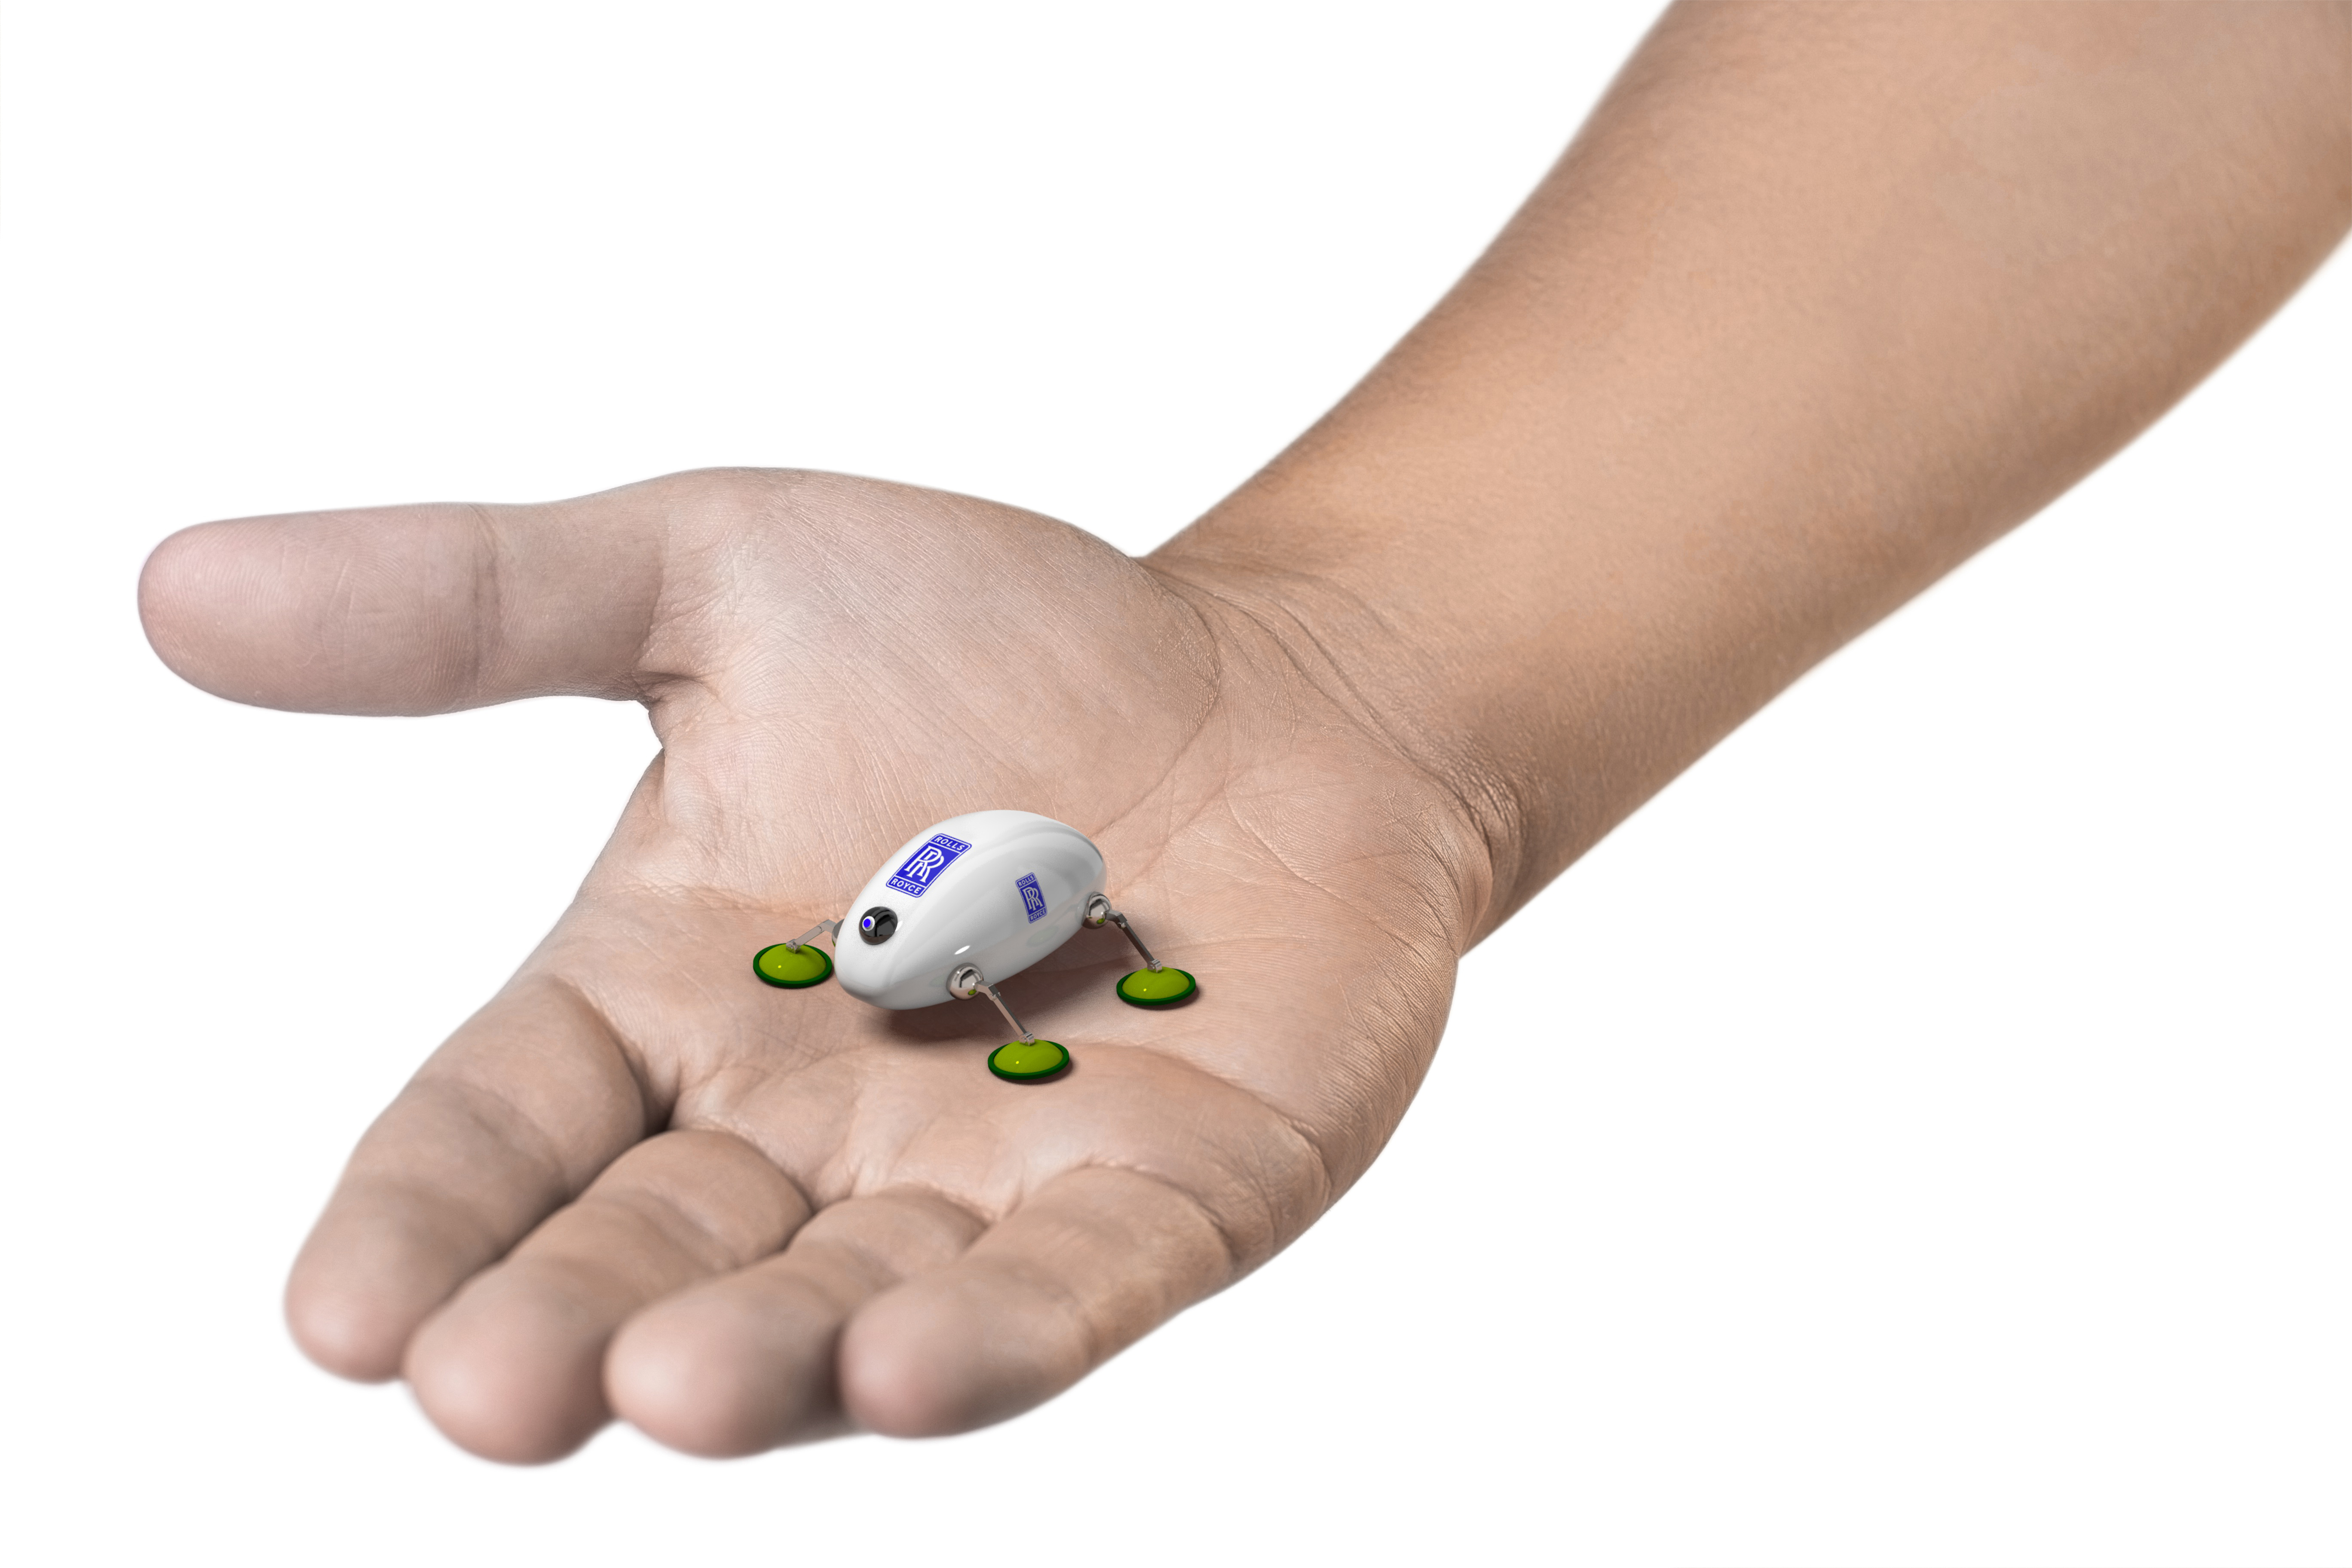
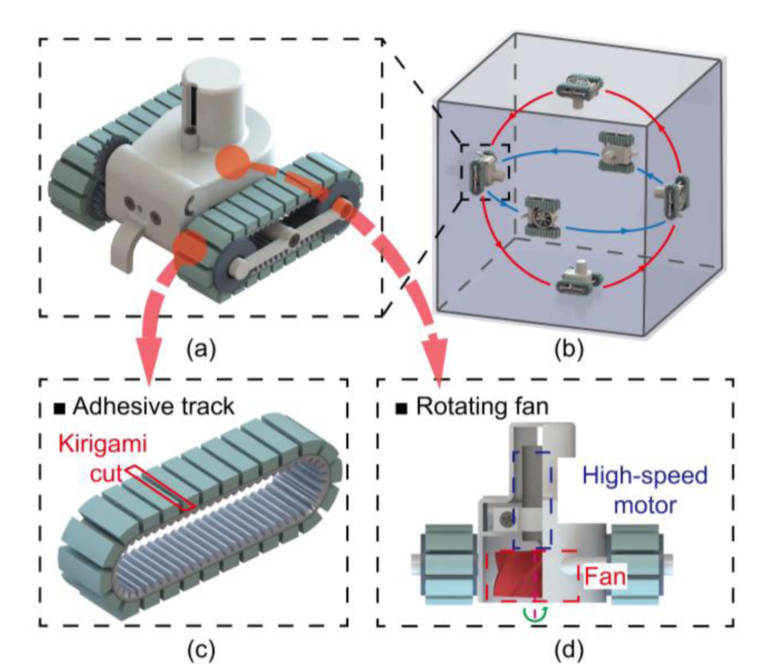
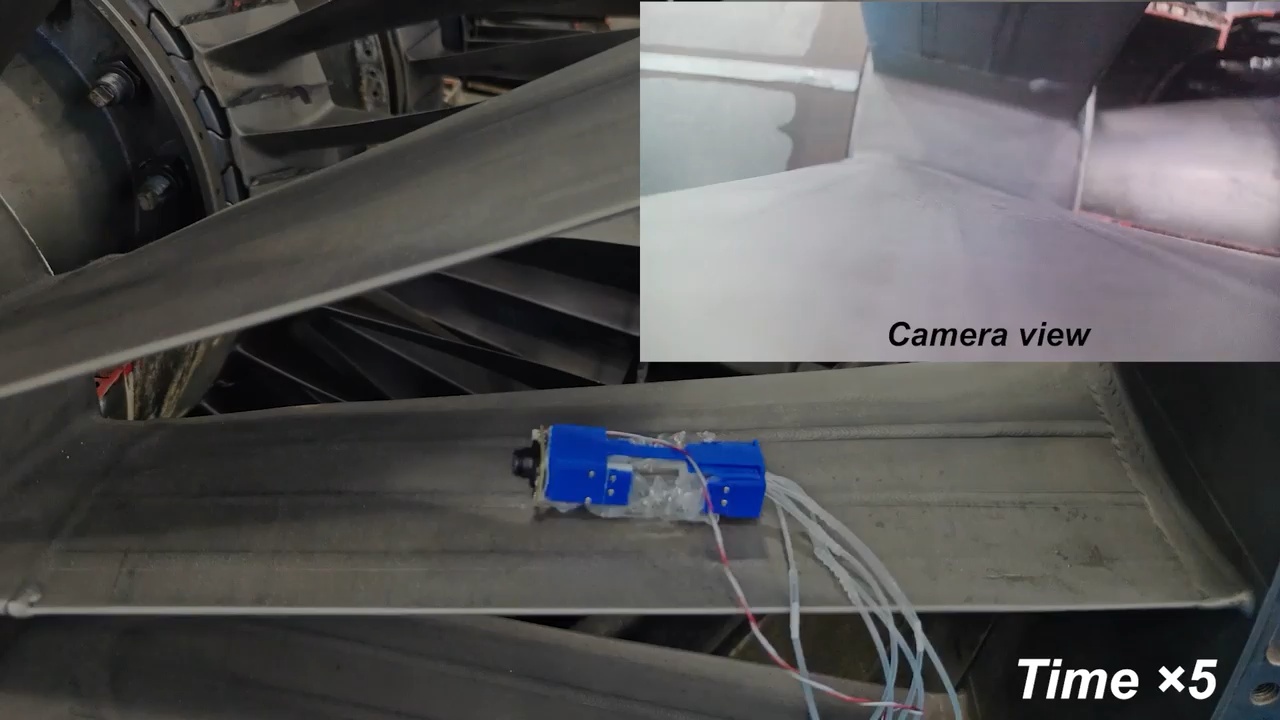
从发动机内壁到航天器表面,观察附着、移动与工具搭载。
Wyss Institute at Harvard University相关公开案例
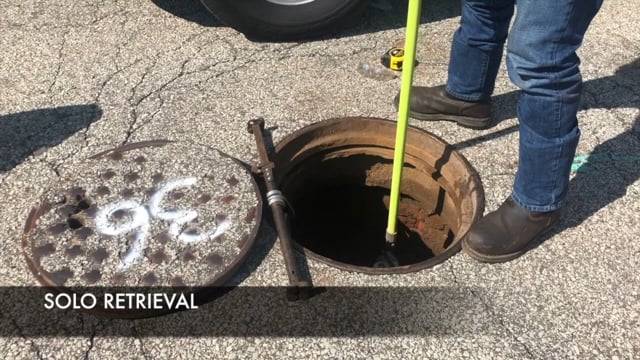
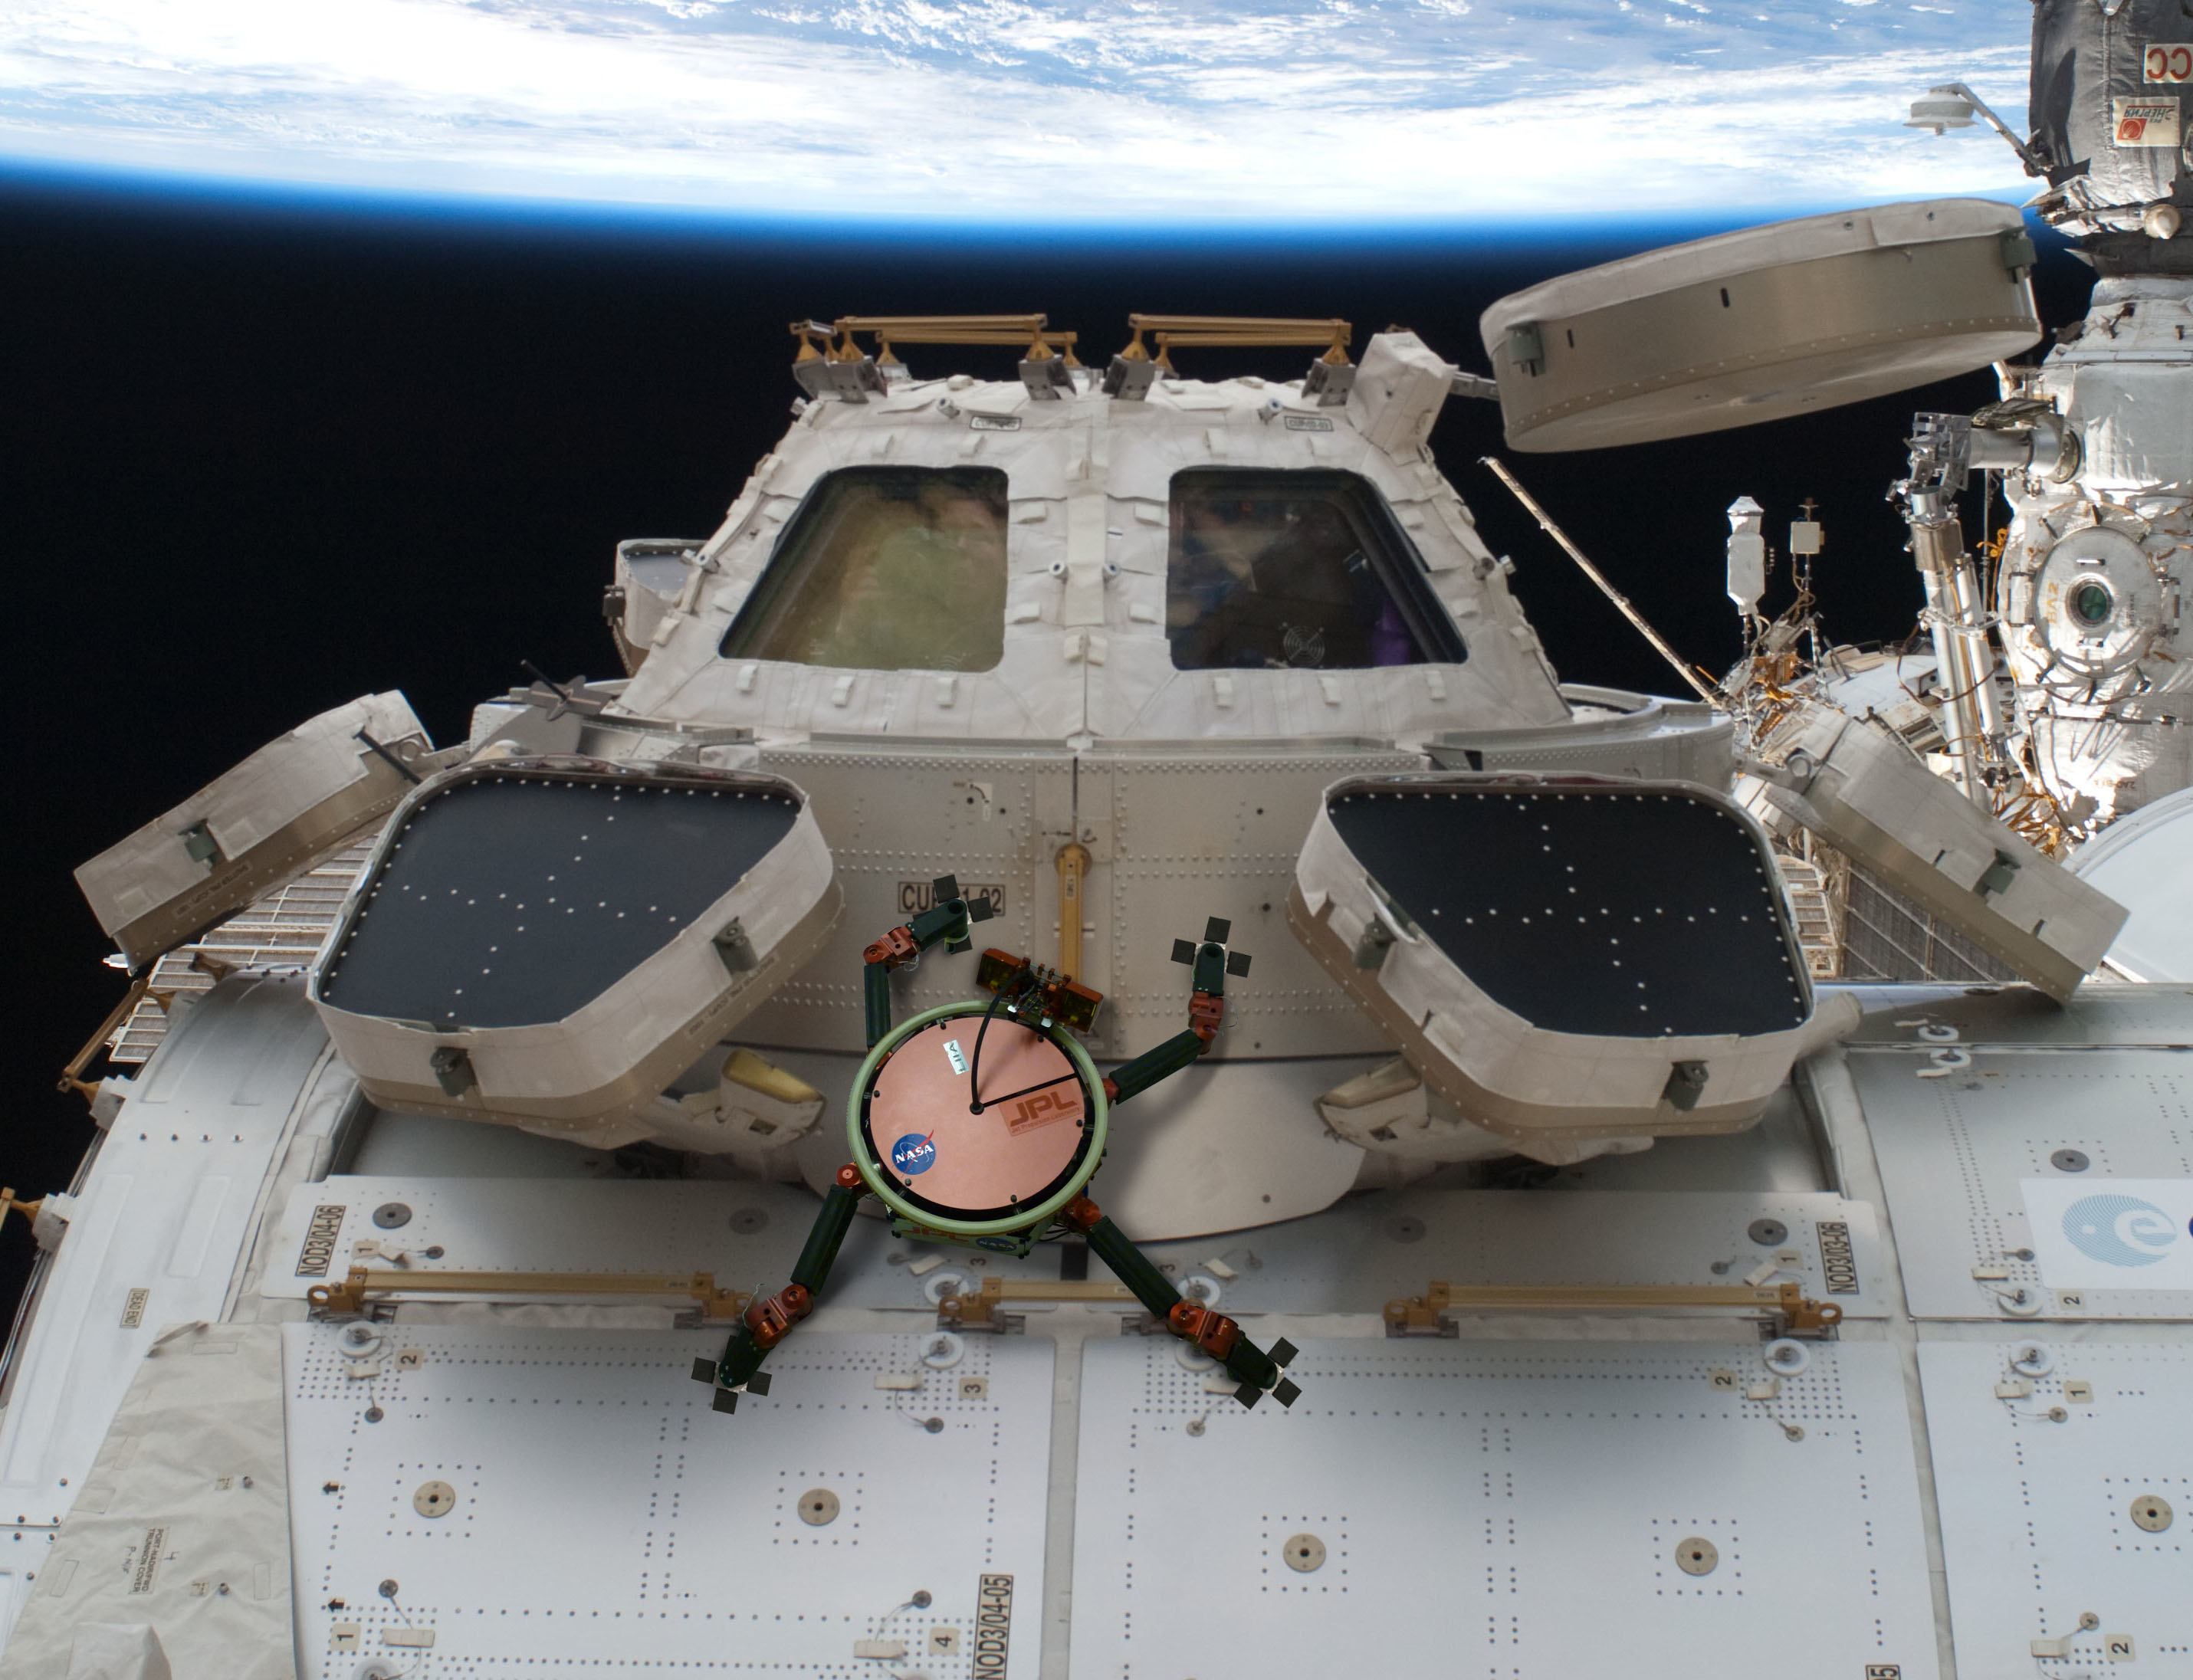
研究解读
资料选读
论文Harvard · HAMR-E · 研究论文机构资料Meet the robots论文K-Track: A Kirigami-Inspired Tracked Robot With Negative Pressure Co-operative Adhesion for Wall-to-Wall Transition论文Unified active compliance enables miniature robots to traverse diverse surfaces机构资料SOLO: Save Time, Save Money机构资料Gecko Grippers Moving On Up
有相关研究或协作需求?可以提交项目,并说明目标、进展与资源范围。
前往项目池 ↗