RESEARCH INDEX
研究方向与专题
从爬行、蛇形、四足与人形机器人,以及具身智能与物理 AI 开始阅读。
RESEARCH DIRECTIONS
研究方向与专题
按技术问题查找资料,或从一种机器人及其作业开始阅读。
技术与方法
01机构与驱动
结构怎样变形,驱动怎样传递,机身怎样承载。
感知与定位
观察内部环境,估计机身形状、位置与接触状态。
规划与控制
选择可行路径,协调运动,并根据反馈调整动作。
接触与操作
附着与摩擦、力反馈,以及工具对作业对象的作用。
学习与适应
从数据和交互中学习动作,检验策略在新条件下的表现。
机器人与作业
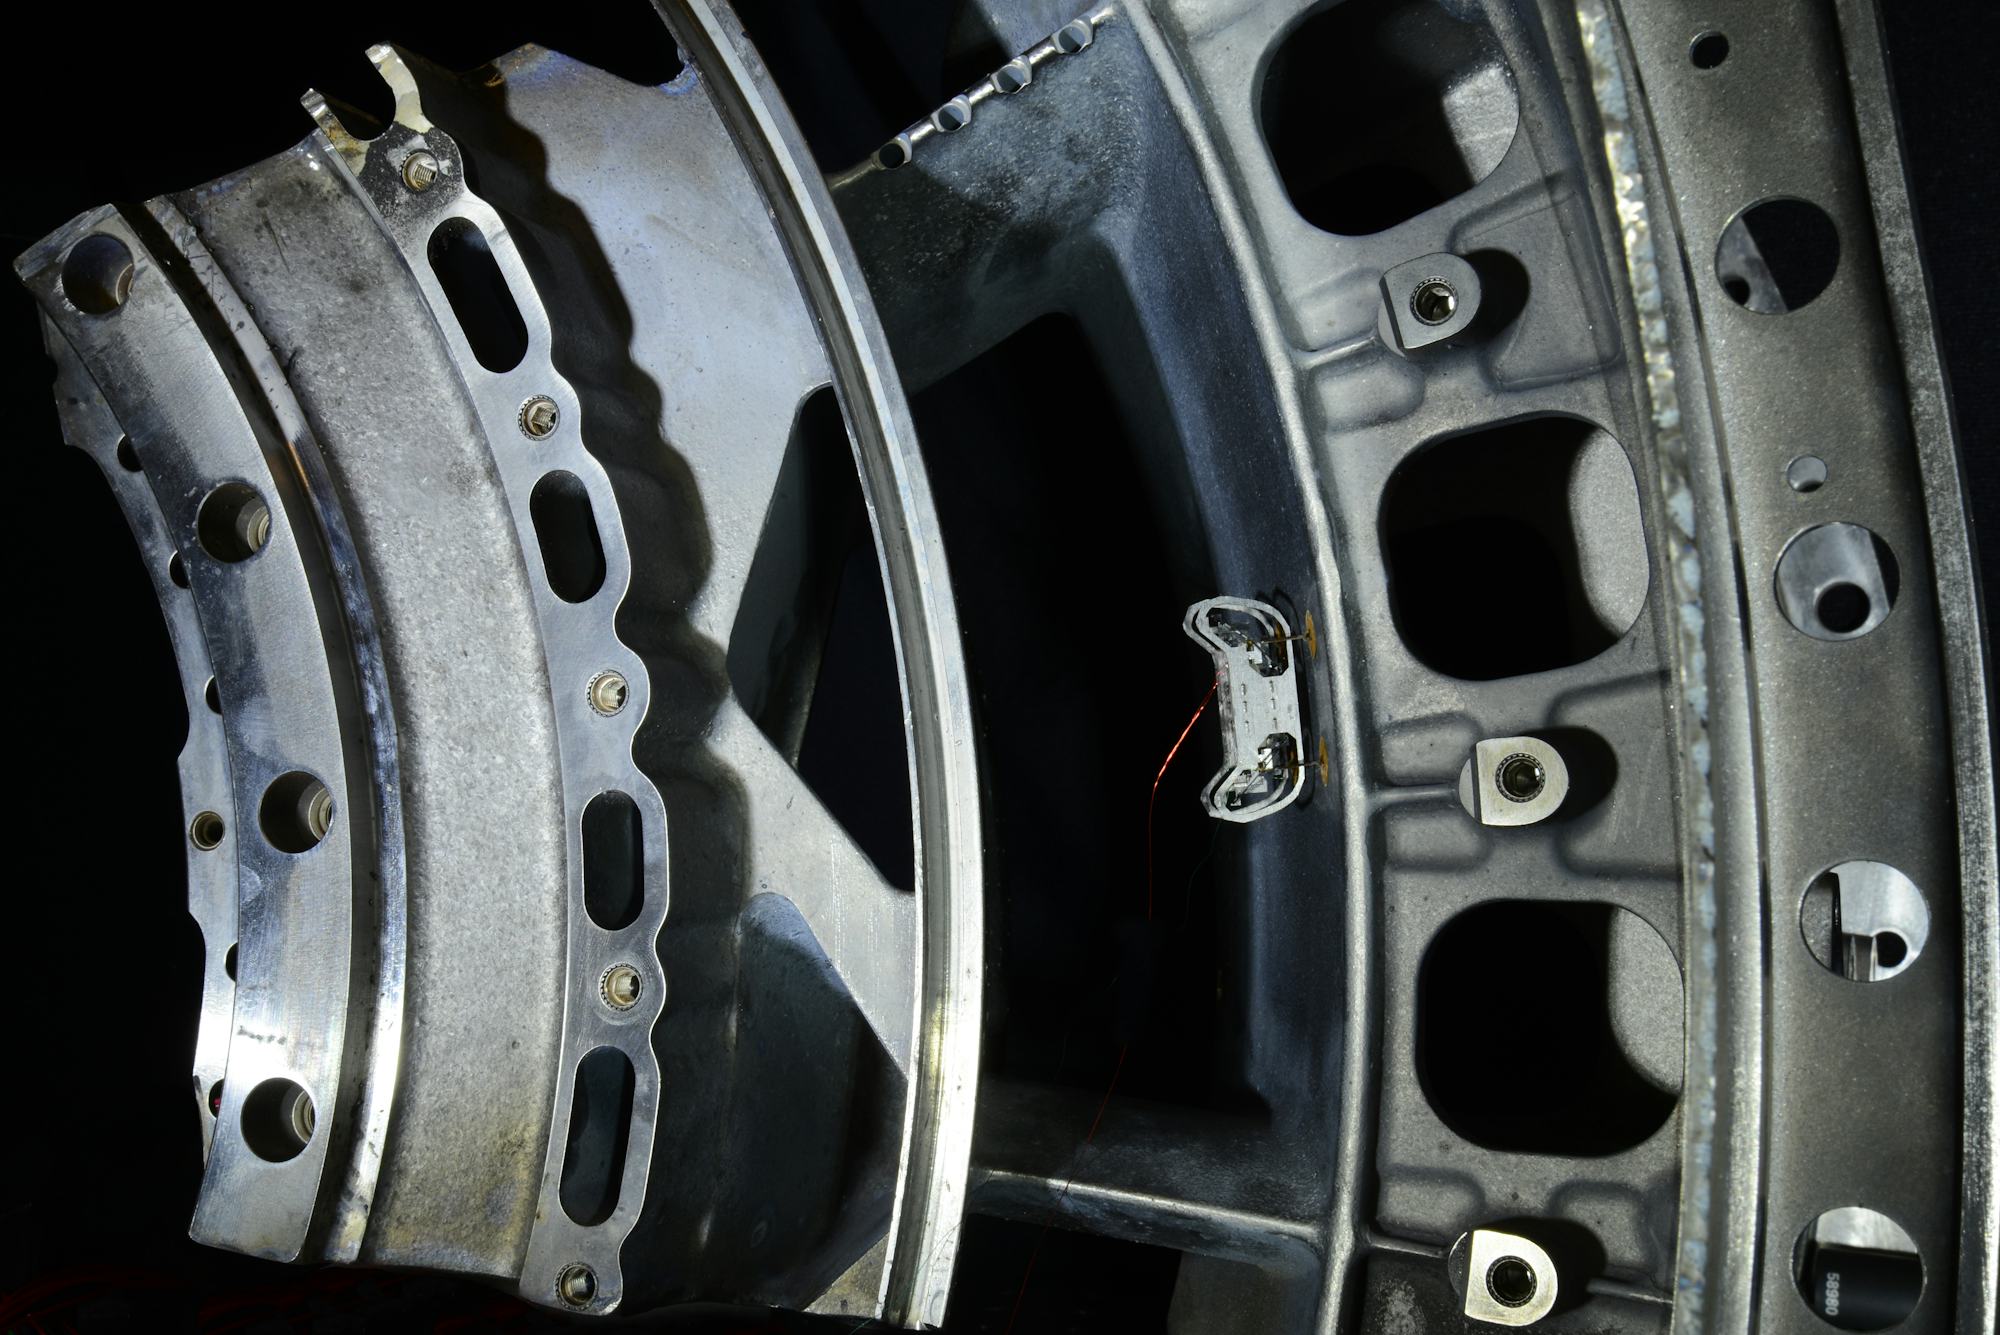
作业专题
爬行与爬壁
从发动机内壁到航天器表面,观察附着、移动与工具搭载。
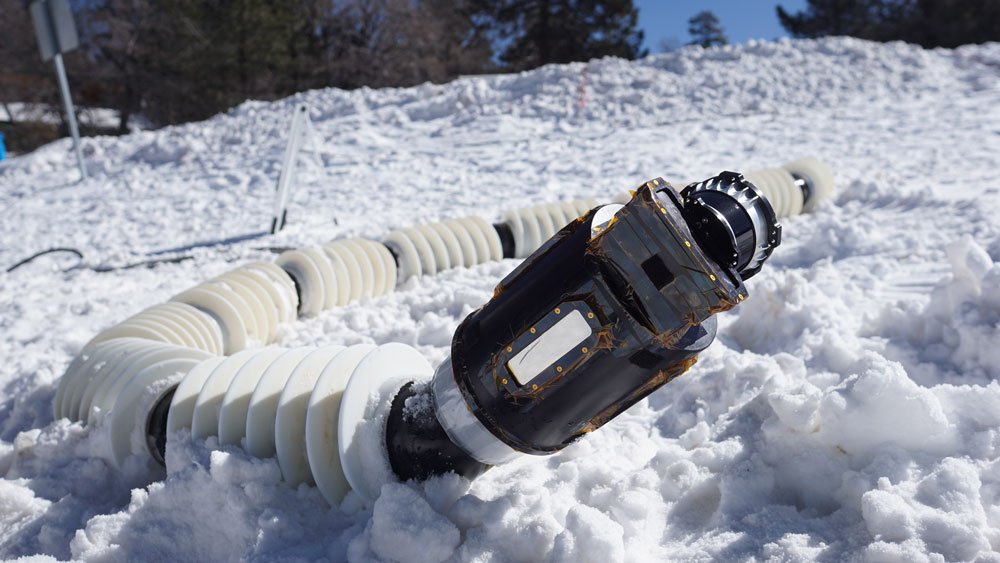
作业专题
蛇形与连续体
沿曲折路径进入,在有限空间中转向、观察与操作。
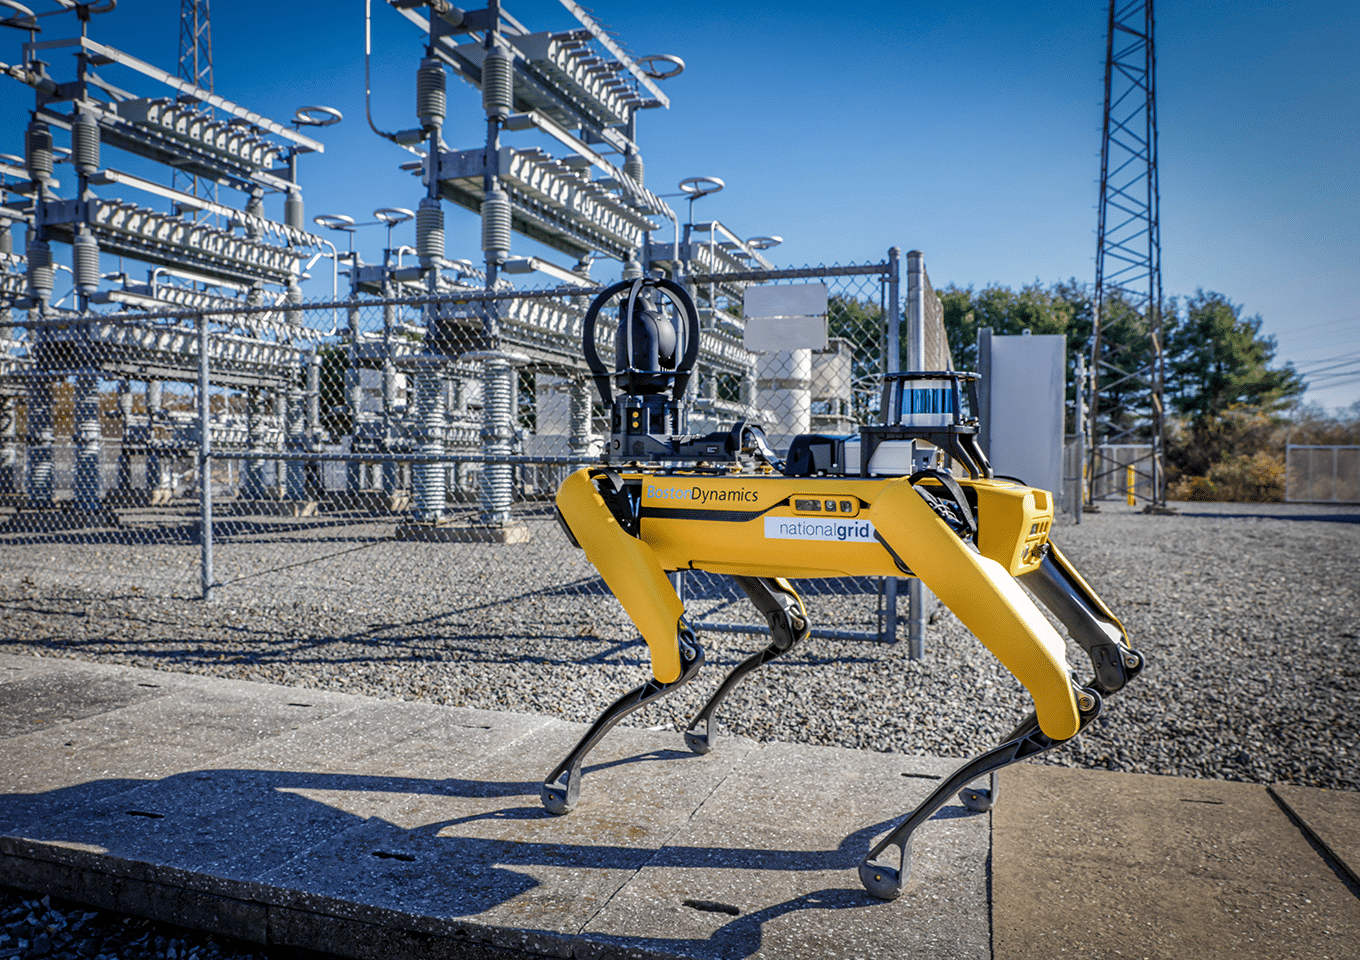
作业专题
四足与工业巡检
通过楼梯、格栅与设备通道,采集现场设备状态。
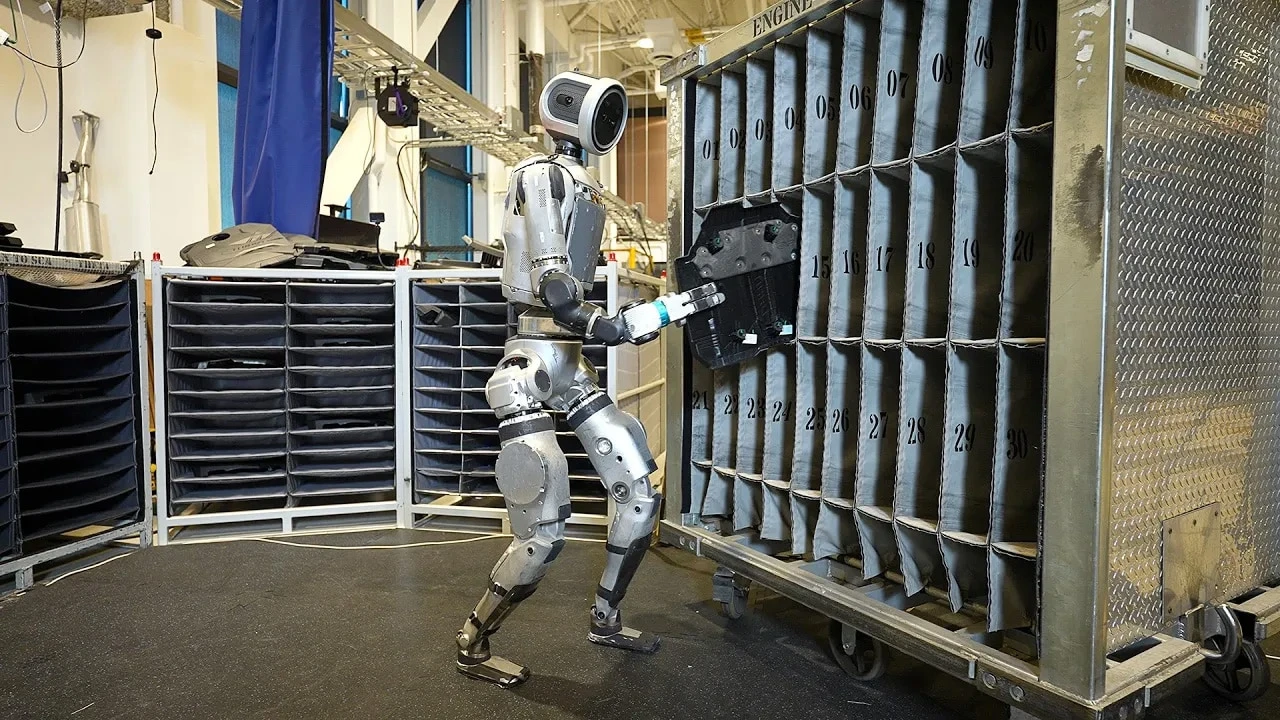
作业专题
人形机器人
从公开硬件到全身控制,再看双臂操作与动作模型。
学习与仿真
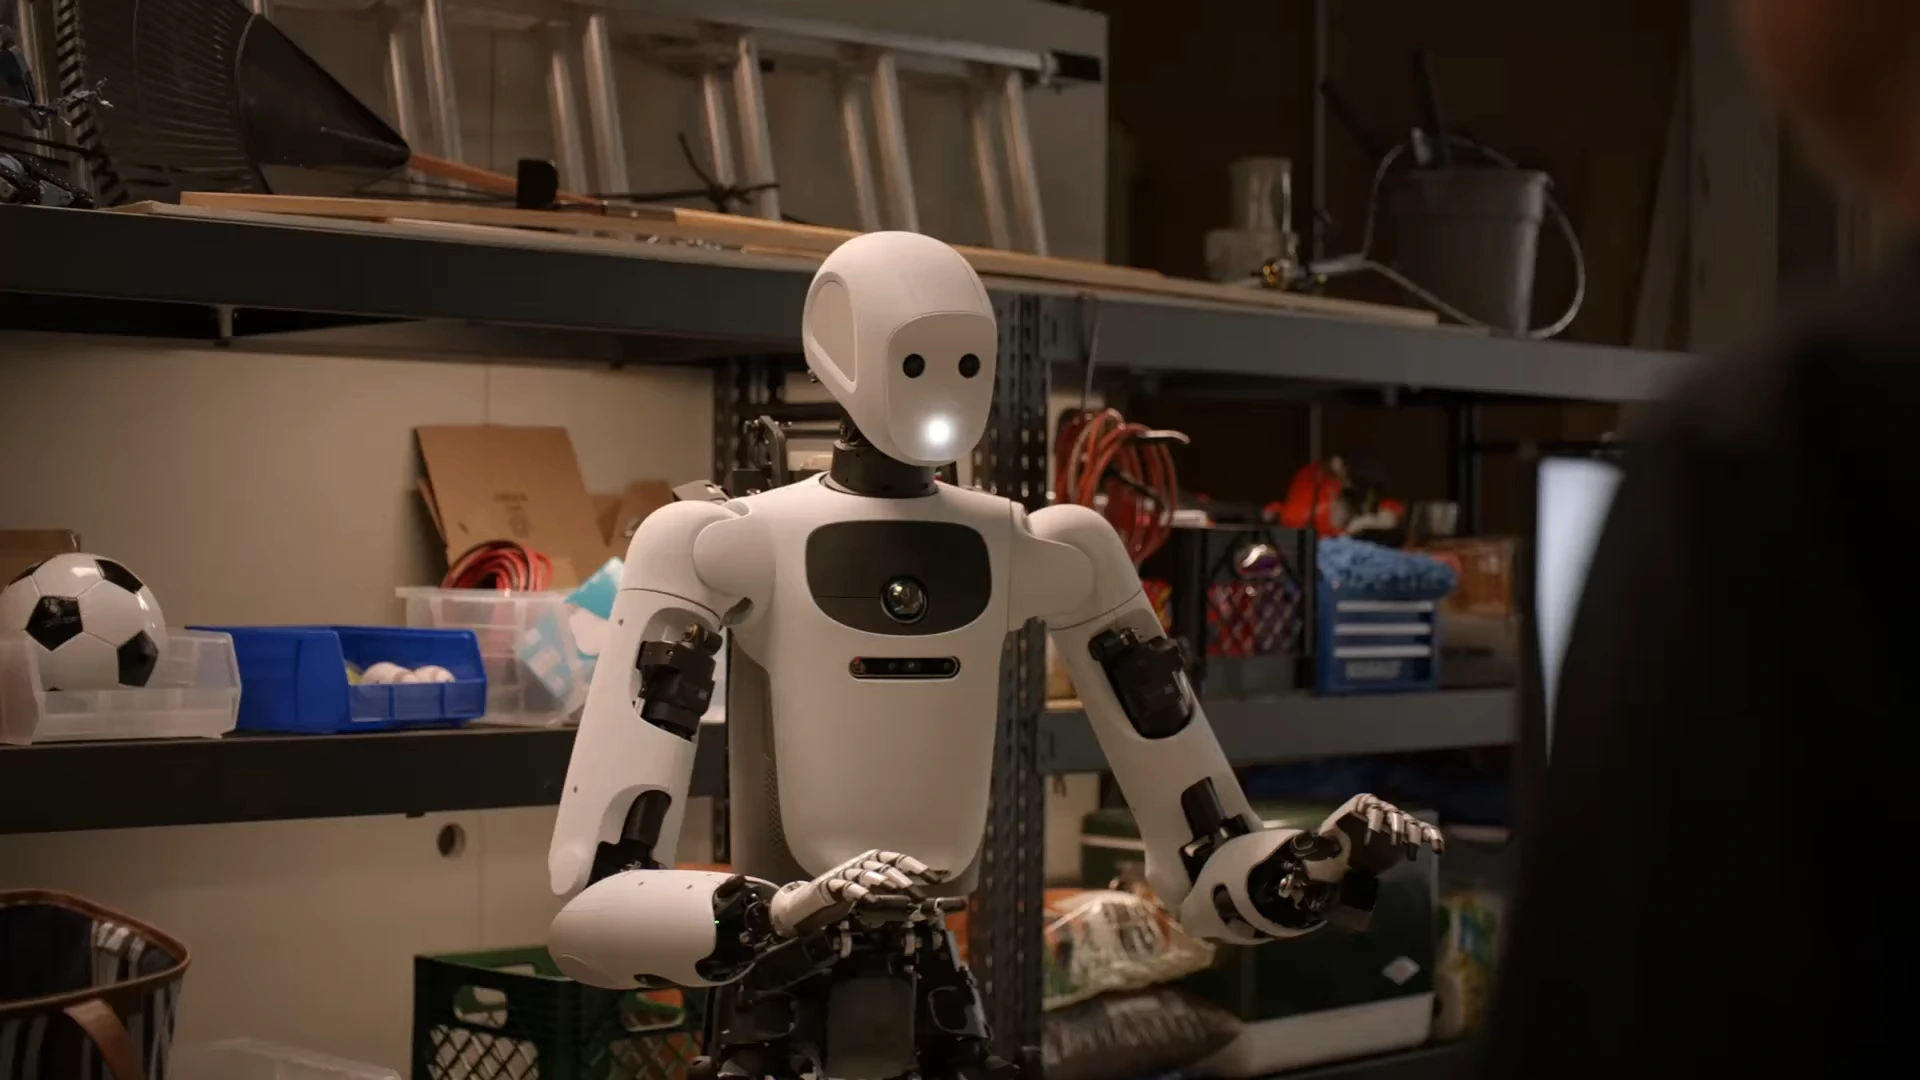
方法专题
具身智能与物理 AI
看机器人如何从示范、语言和交互中学习,再对照数据与代码。