 1080p
学习与仿真
具身智能与物理 AI
看机器人如何从示范、语言和交互中学习,再对照数据与代码。
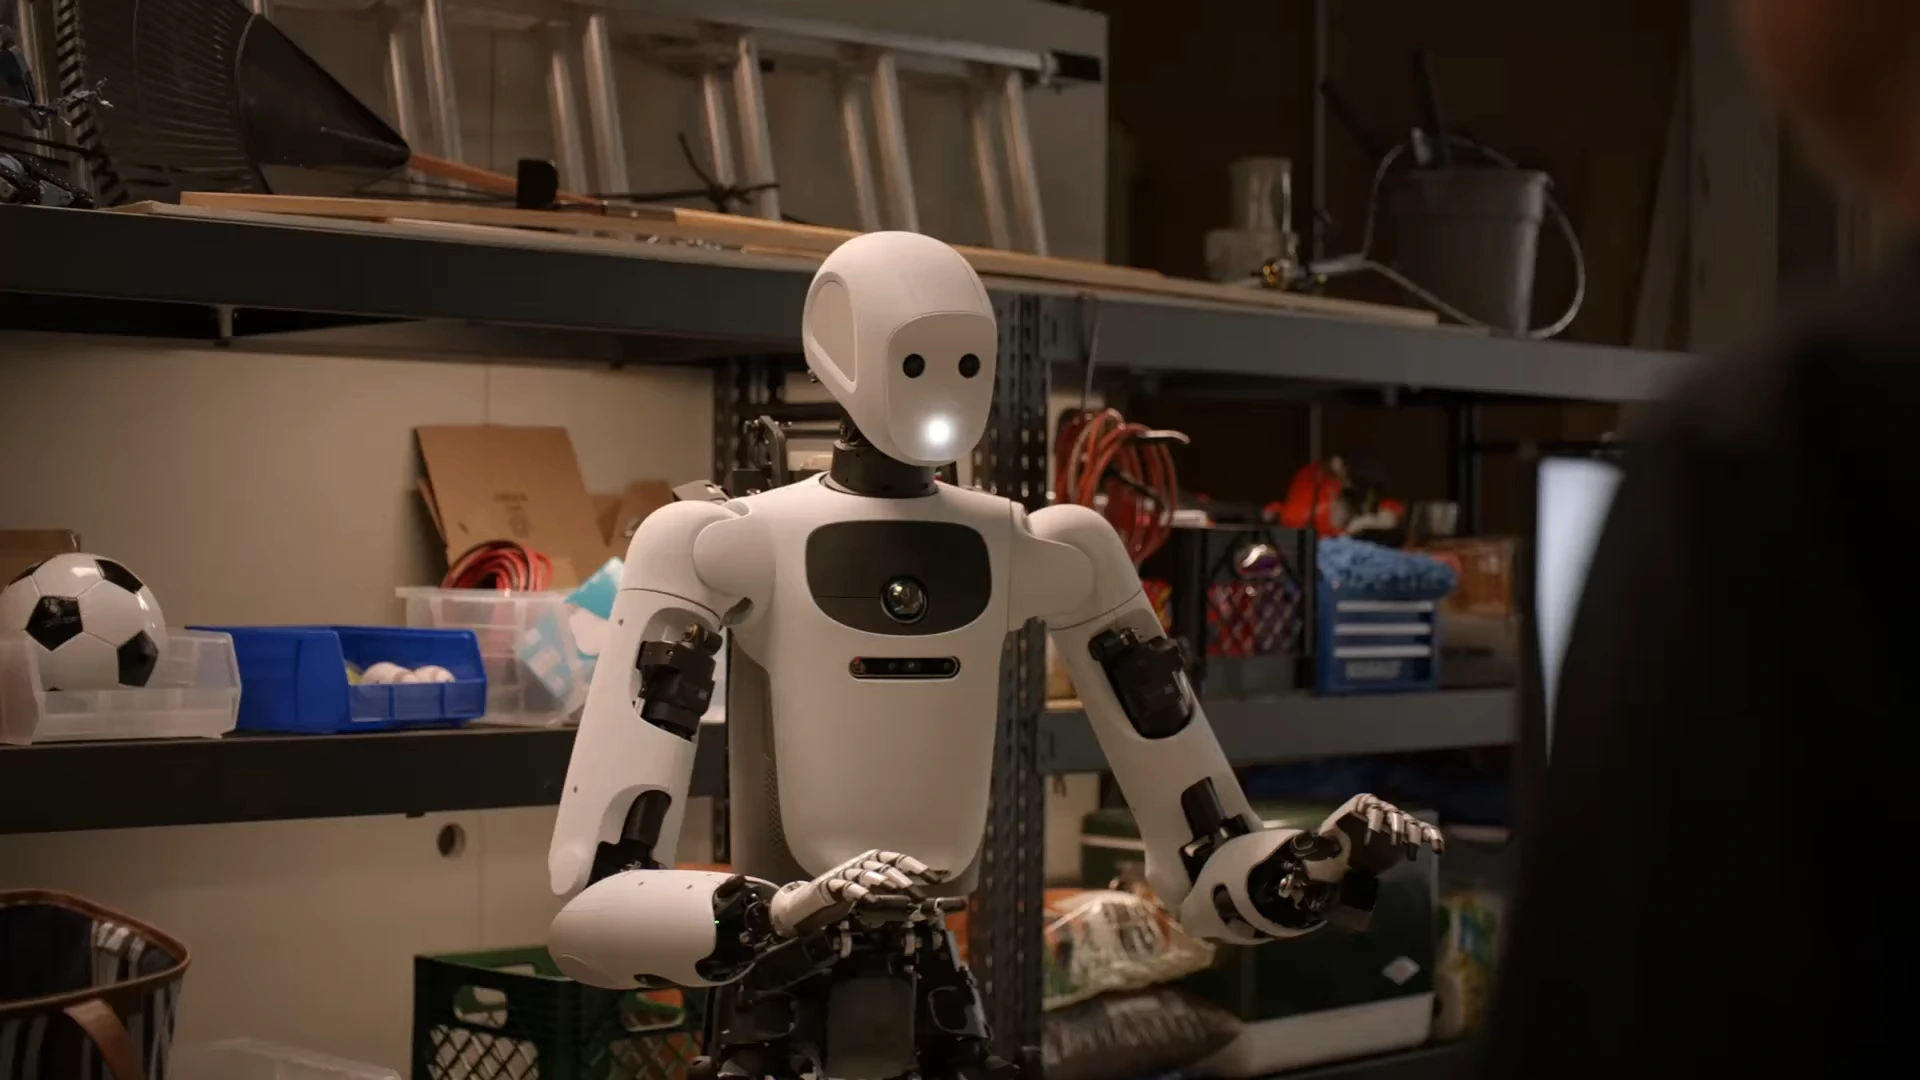
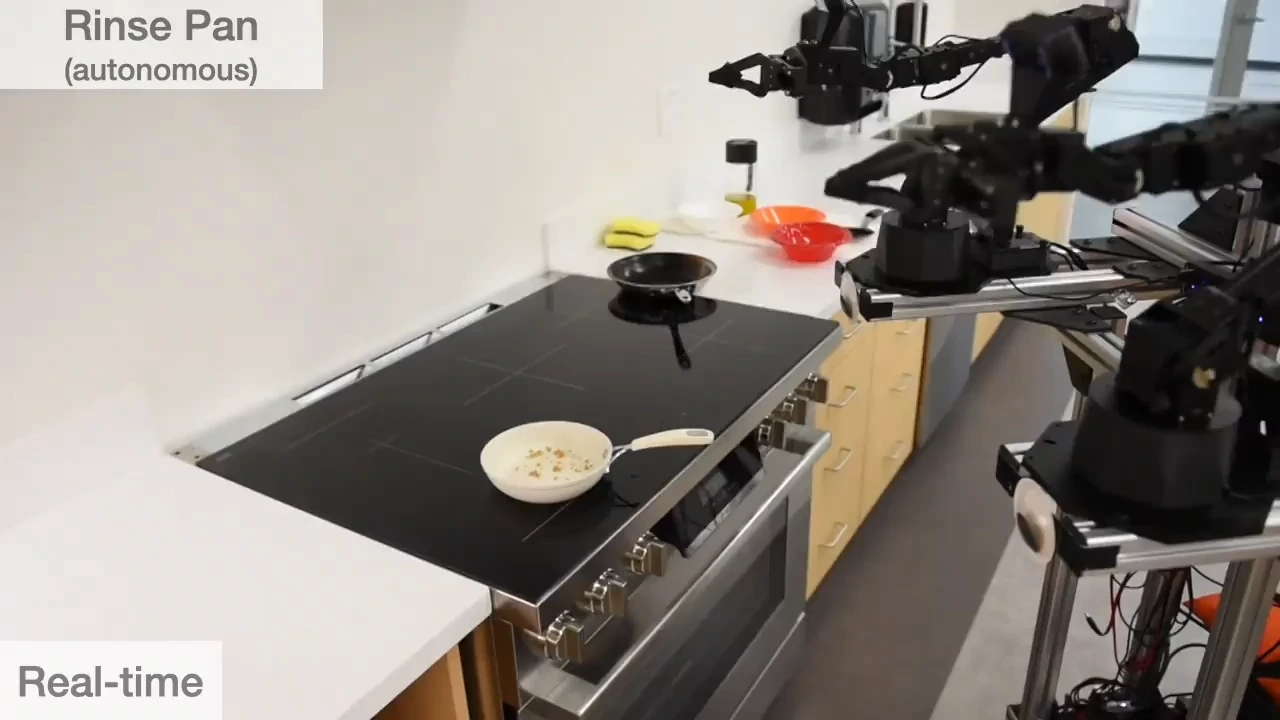
Google DeepMind · official video frame从示范、语言和交互出发,看看机器人如何学习并完成任务。各案例分别说明自主控制、遥操作与仿真结果。
相关公开案例
研究解读
资料选读
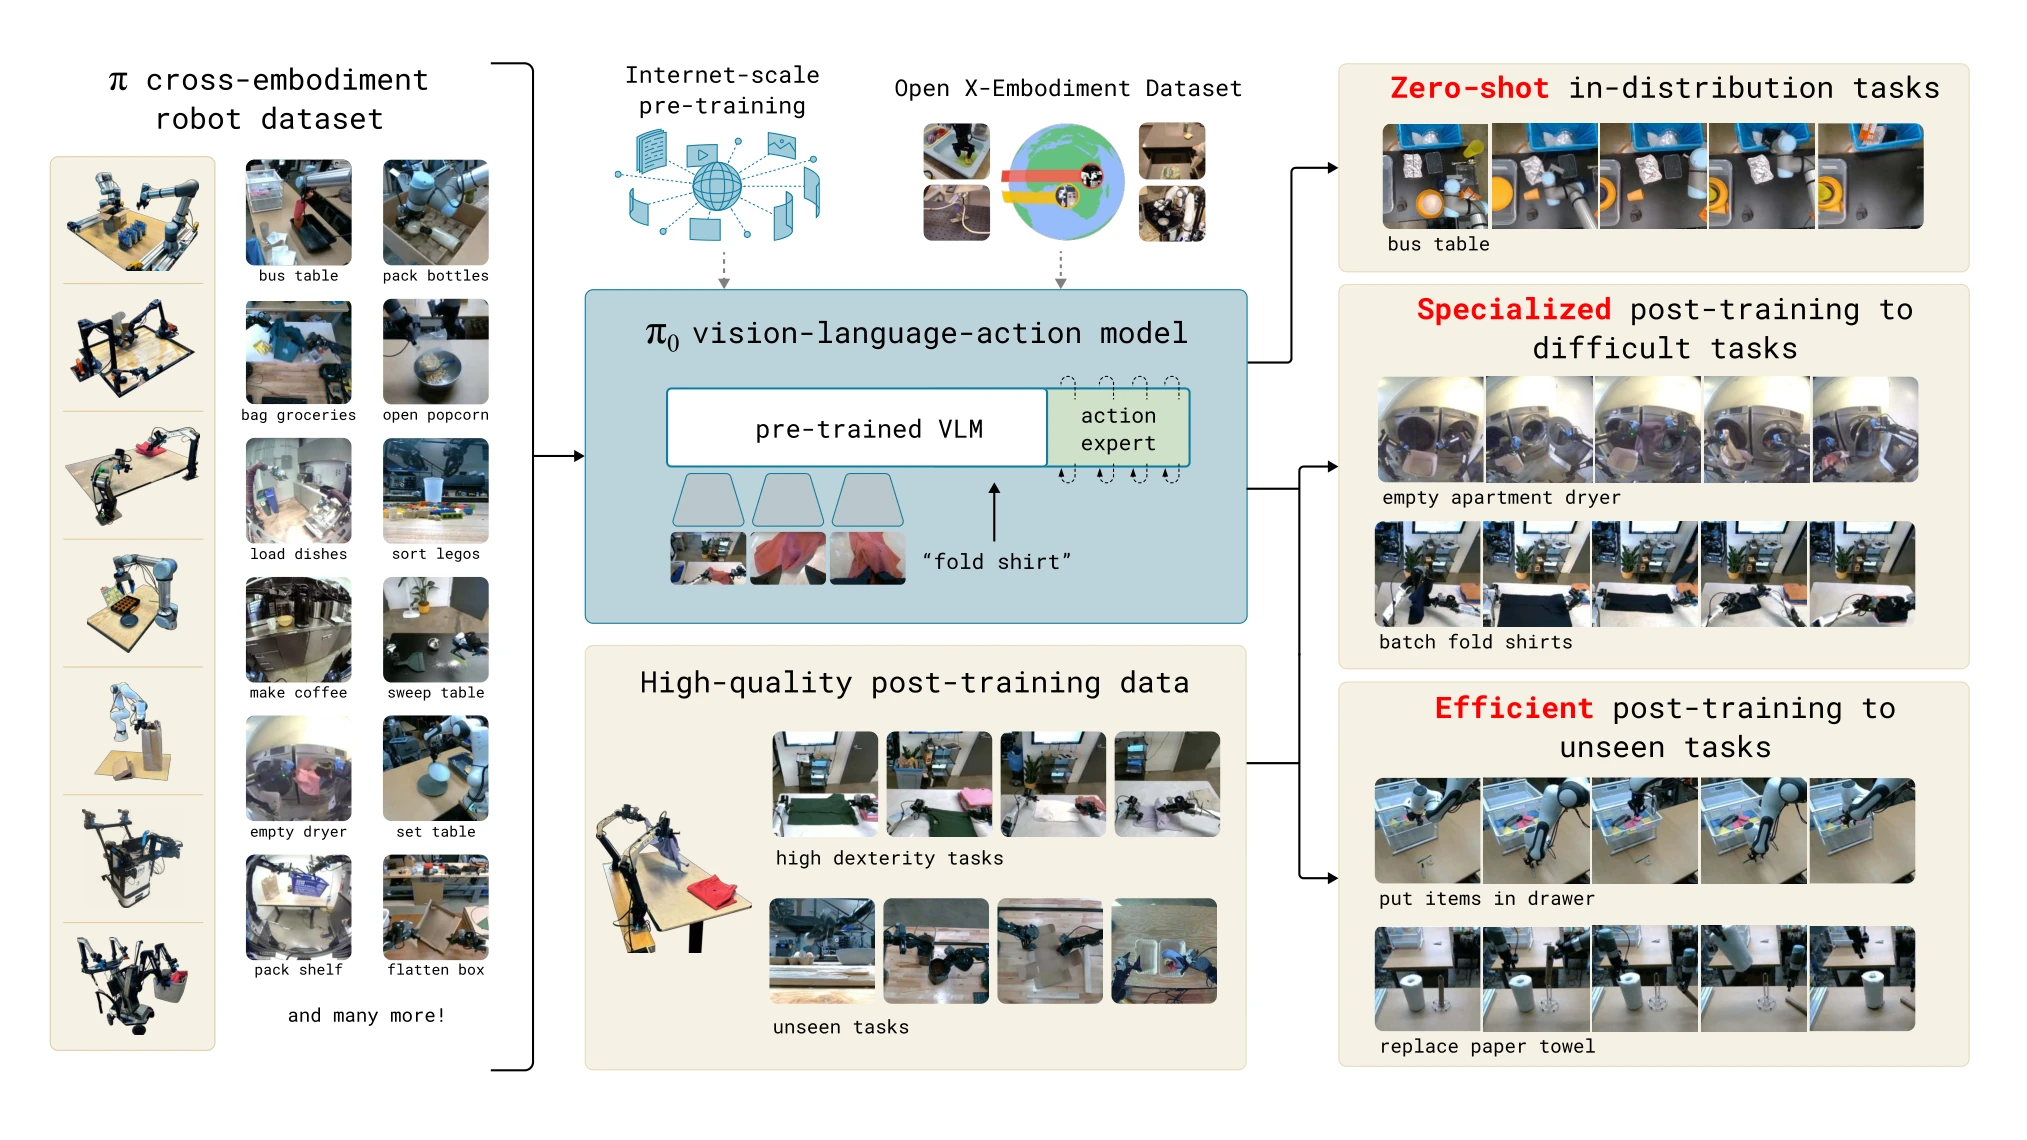
机器人策略、世界模型和空间推理各有用途。这里同时收录开源资源与官方模型资料,每项均标明访问入口与开放范围。具体作业能力仍需结合机器人和实验条件判断。
查阅学习与适应 ↗有相关研究或协作需求?可以提交项目,并说明目标、进展与资源范围。
前往项目池 ↗