跳至正文
入微OPENRUWEI
首页应用场景案例库项目池社区文章知识资源关于入微参与共建 ↗
EN
CASE GALLERY / 02

案例库

装备内部、体内通道、探索现场、工业设施与在轨作业中的机器人。

37个案例
28 个视频
作业场景与通用能力
技术方向
OPENRUWEI / PUBLIC CASES

案例列表

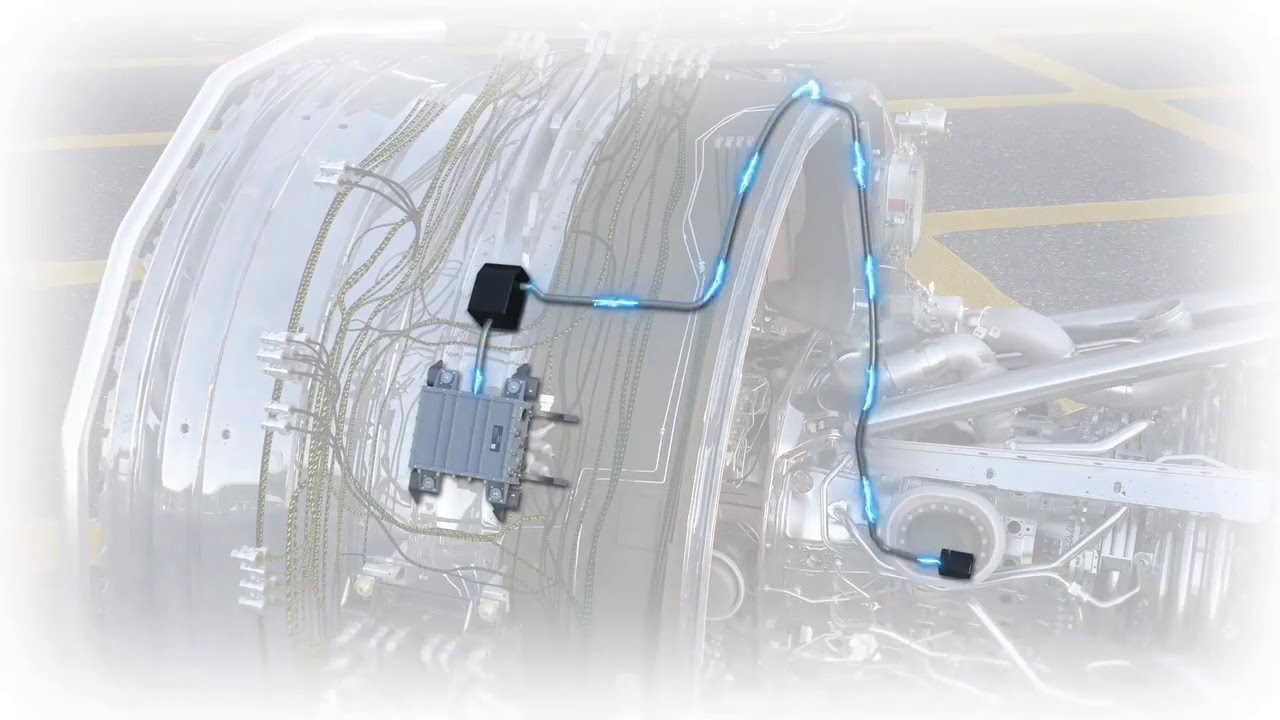
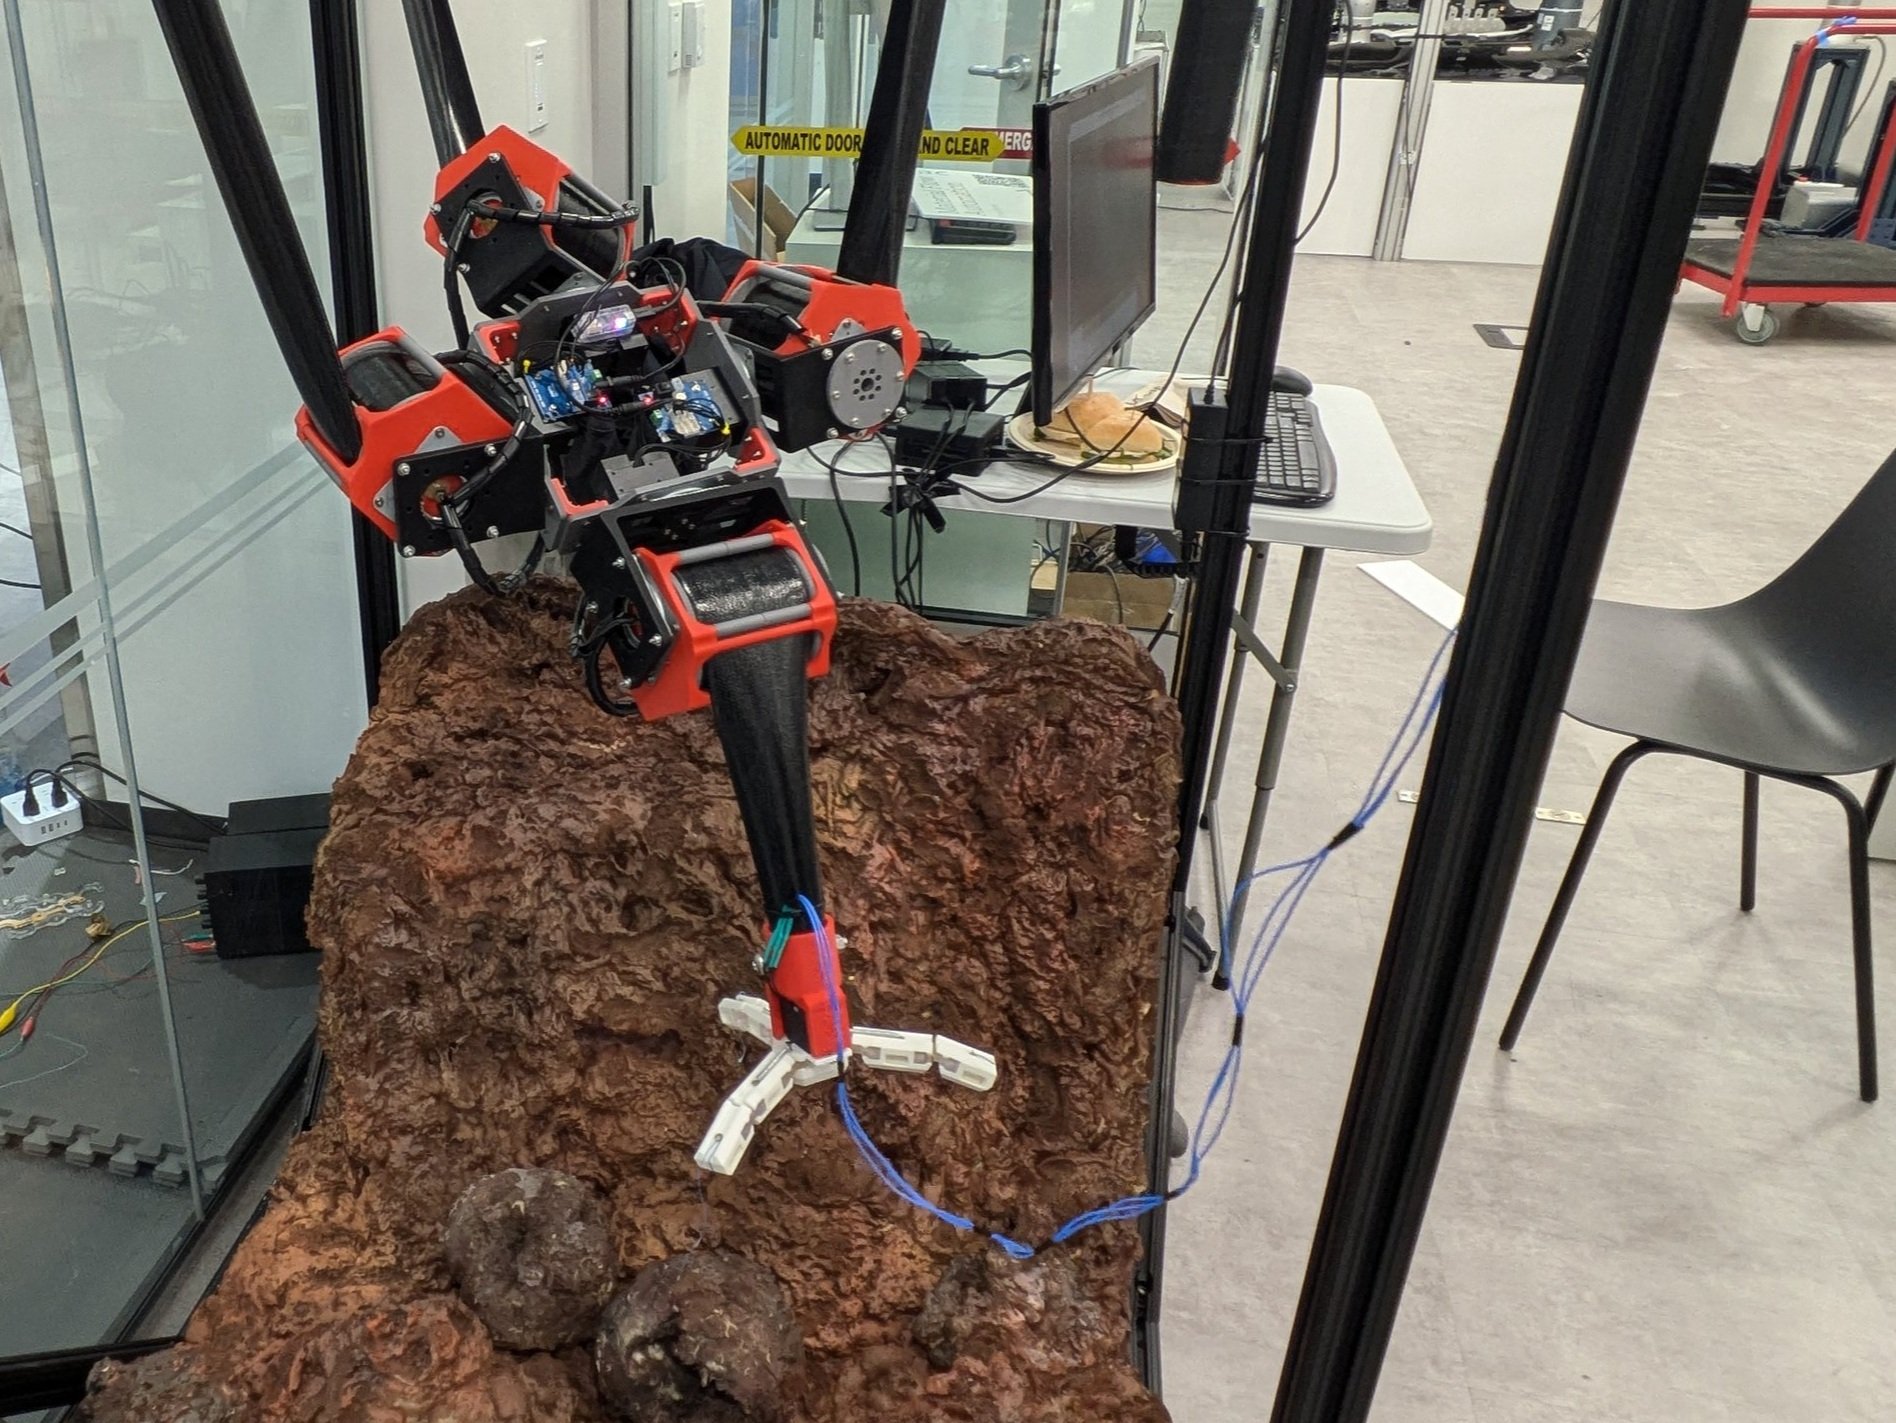
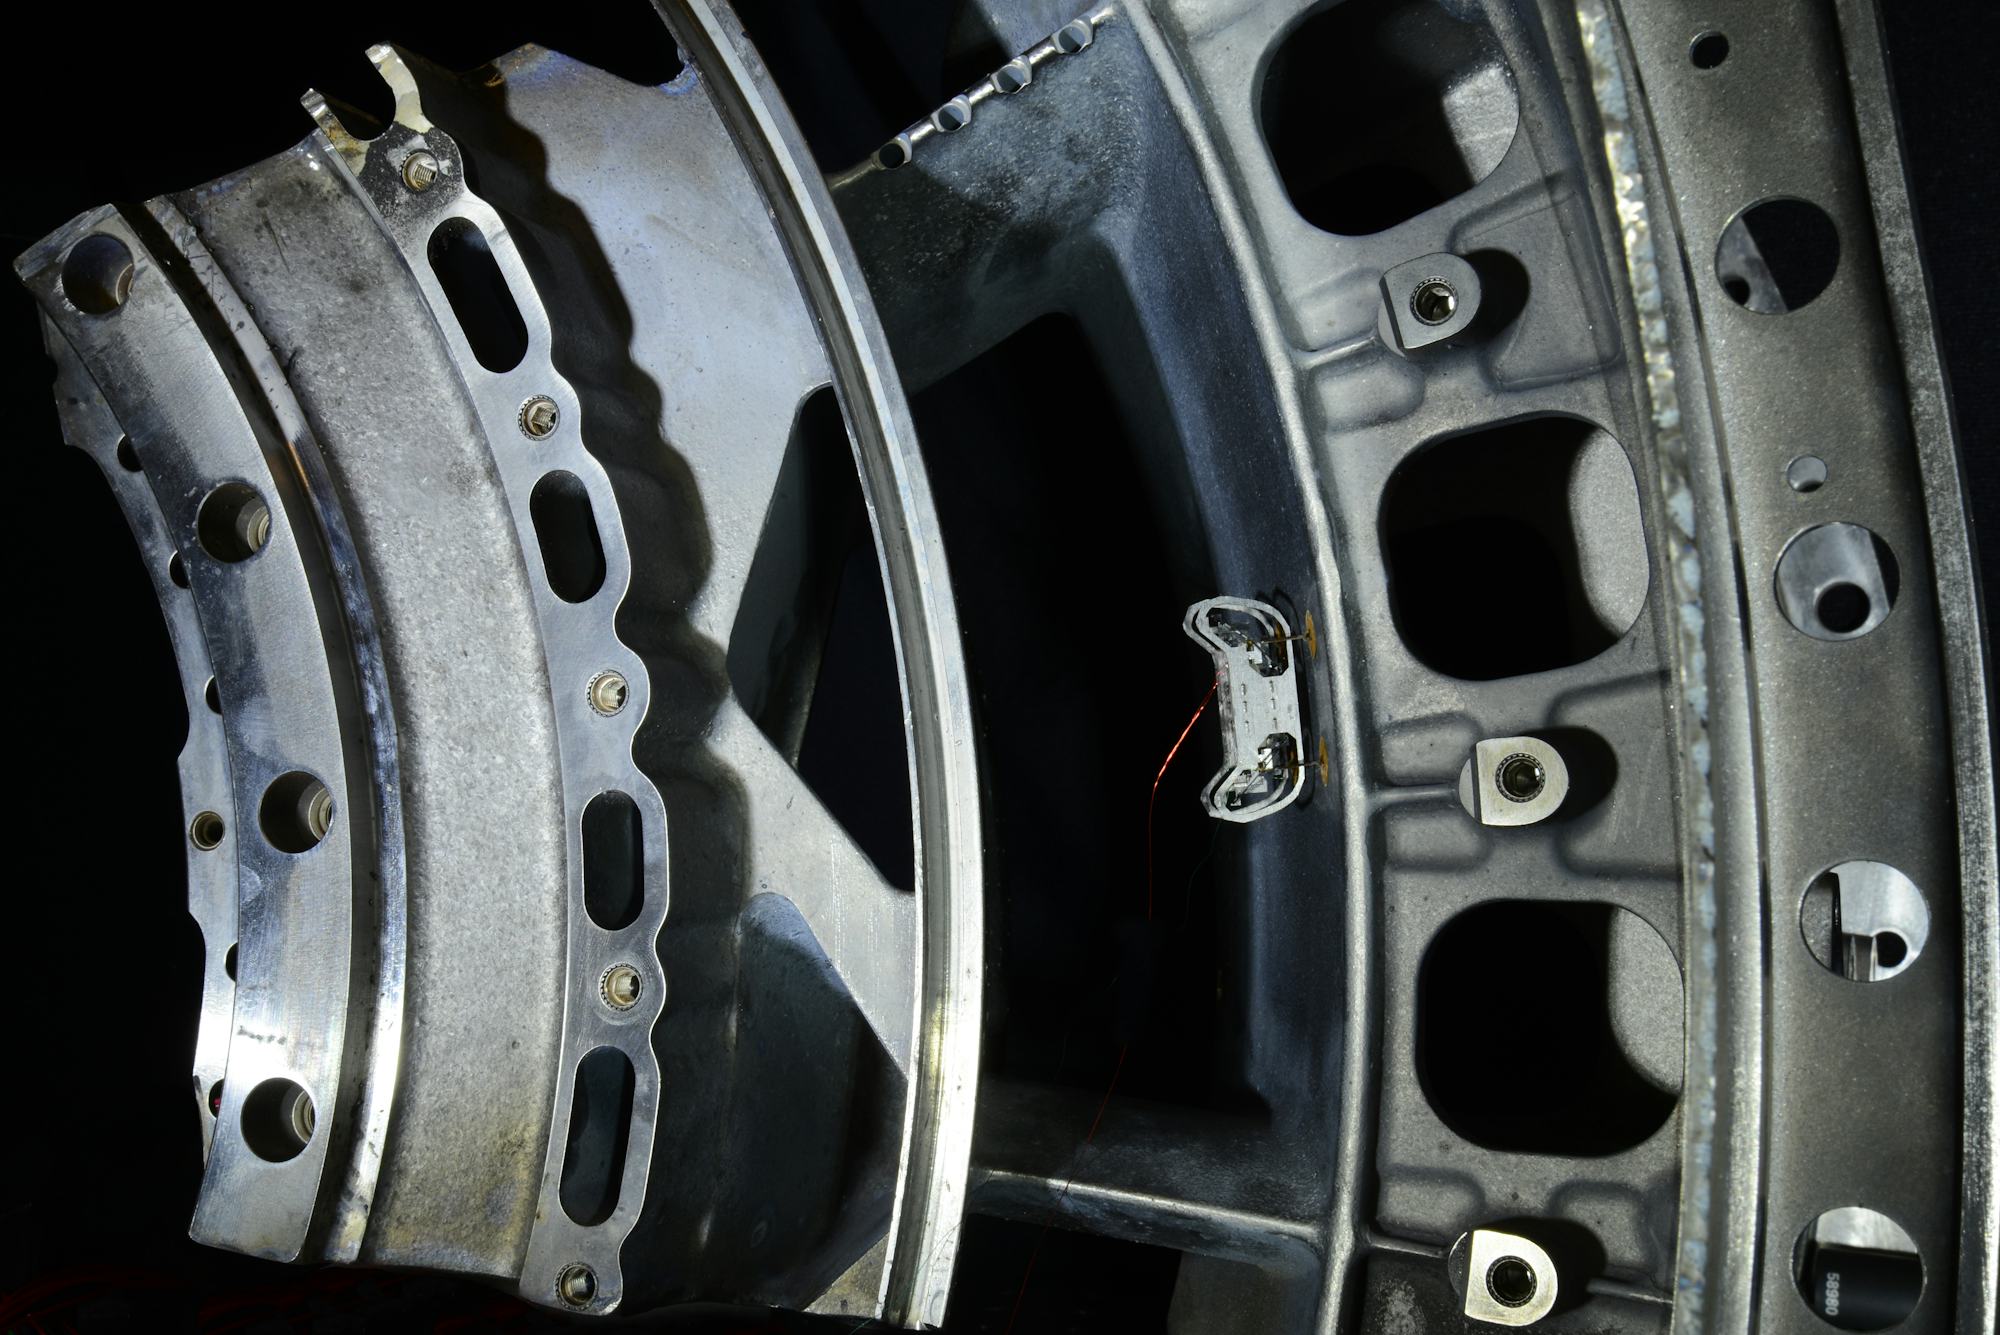
HAMR-E 在发动机曲面段内壁上的实验照片,可见供电/控制引线。▶1080p
Harvard · HAMR-E2018

HAMR-E:电黏附足垫在发动机内壁倒挂爬行

厘米级有线机器人借助电黏附足垫,在垂直、倒挂和曲面导电表面爬行。

有线爬行实验查看案例
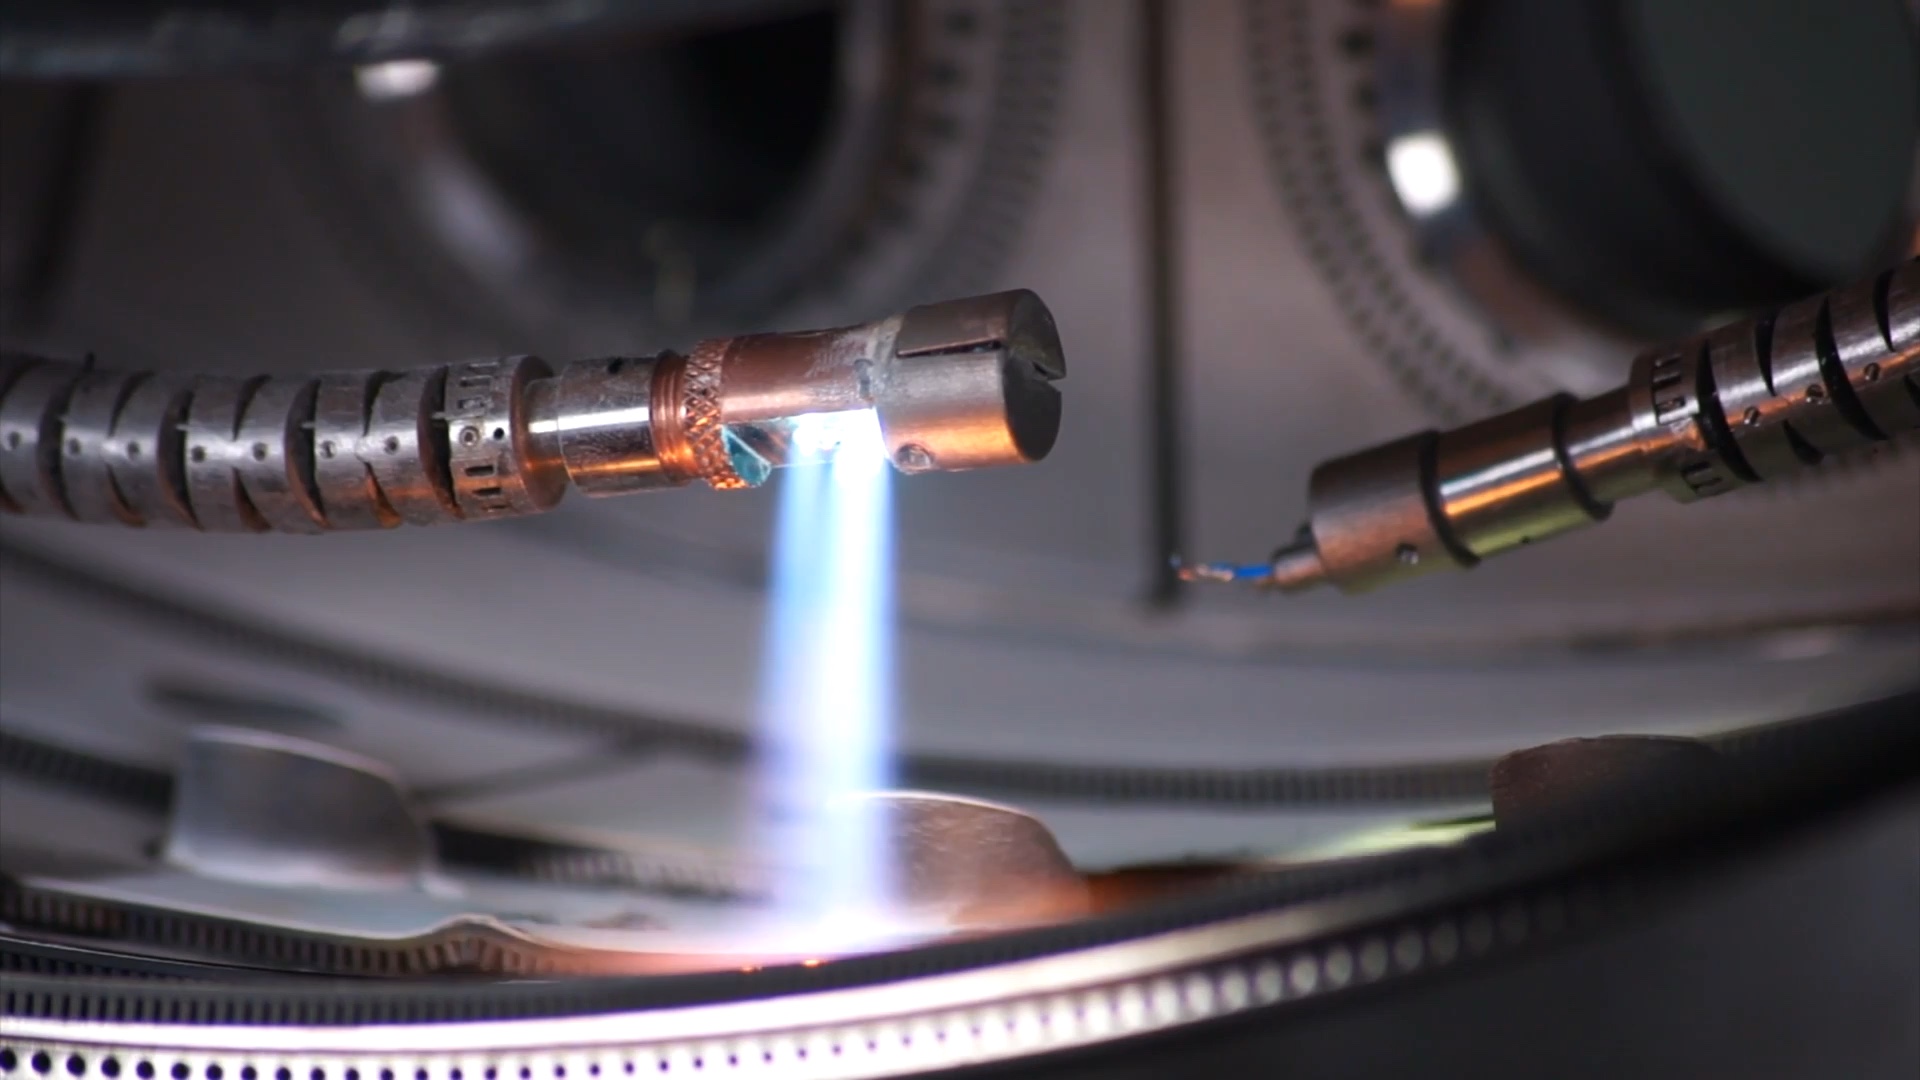
官方视频帧:FLARE 双蛇末端在燃烧室内进行火焰喷涂实验(01:50)。▶1080p
Rolls-Royce · FLARE2019

FLARE:双蛇机器人修补燃烧室热障涂层

两条蛇形机器人经有限入口抵达燃烧室,协同观察并修补局部热障涂层。

实验室发动机测试查看案例
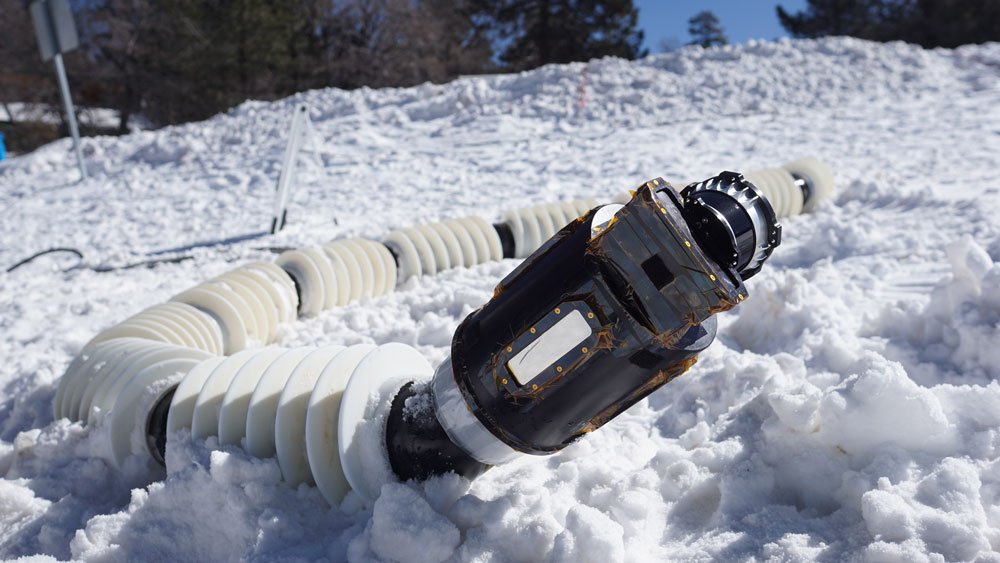
EELS 原型在南加州雪地中的测试,2023年2月。▶1080p
NASA JPL · EELS2024

EELS:面向冰下通道的蛇形机器人

分段机身以旋转螺纹推进,结合环境建图,在冰雪、沙地与冰川通道开展地面测试。

地面样机与冰川测试查看案例
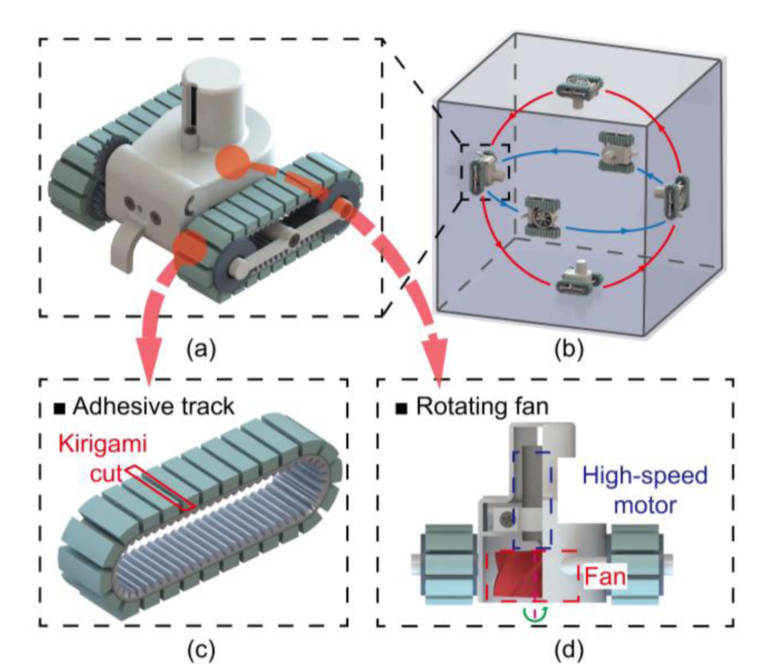
Sun 等,2026,K-Track Fig. 1:剪纸黏附履带、负压风机与跨壁面路径示意。
K-Track2026

跨壁面微型履带机器人

剪纸启发的黏附履带与负压预载协同,使微型机器人跨越曲率变化的壁面。

实验与发动机部件验证查看案例
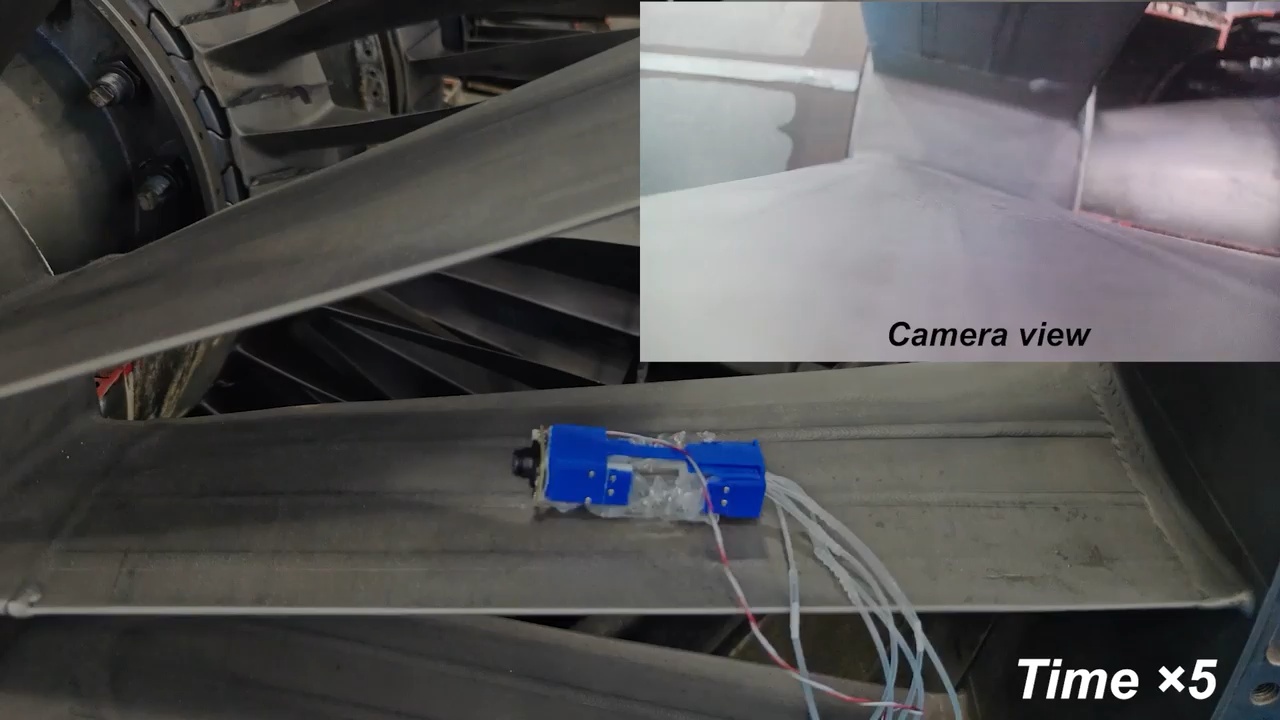
Guo 等,2026,论文补充视频 79.988 秒:微型爬行机器人在退役 JT8D 发动机叶片表面移动,右上角为机载相机视野。原视频标示 Time ×5。▶720p
TRACE2026

主动顺应微型攀爬机器人

以统一主动顺应机制适应多种表面,并在退役发动机内开展视觉检查实验。

实验与退役发动机验证查看案例
生长机器人草地演示,来自作者项目网站。▶1080p
Stanford · Vine robot2017

尖端翻转生长的软体机器人

柔性管状结构在尖端翻转生长,为绕过障碍、减少沿途摩擦提供另一种进入方式。

生长运动概念验证查看案例
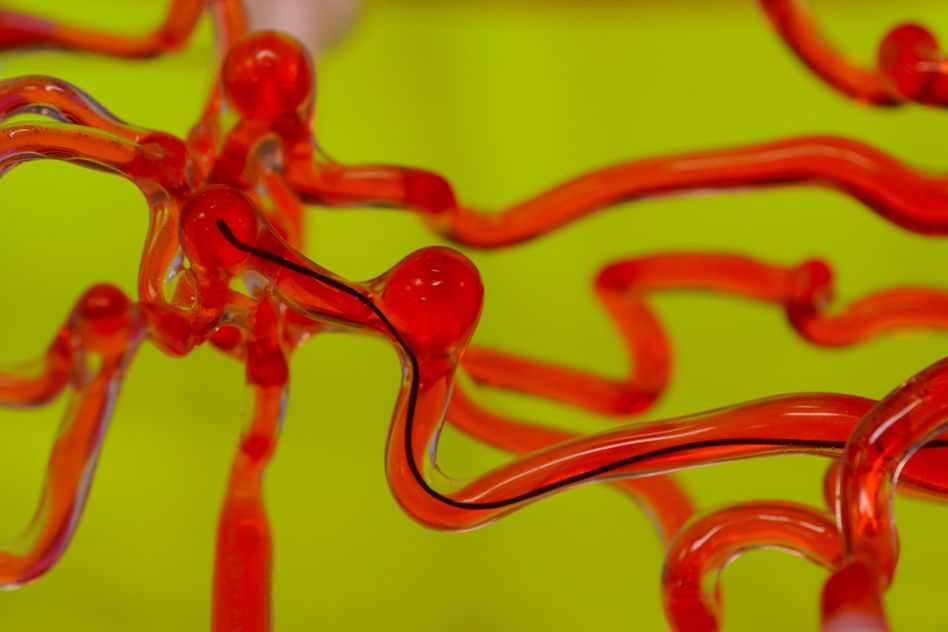
磁控导丝在硅胶血管模型内,并非人体内影像。▶4K
MIT · Robo-thread2019

磁控导丝在脑血管模型中的导航

磁场引导细长导丝主动转向,水凝胶表层降低狭窄通道中的摩擦。

血管模型实验查看案例
INSPECT 内置探头概念动画预览。▶720p
Rolls-Royce · INSPECT2019

INSPECT:从孔探接口伸出的内置光学探头

可收回光学探头利用孔探接口,观察低速转动时的相邻压气机叶片前后缘。

压气机试验台集成测试查看案例
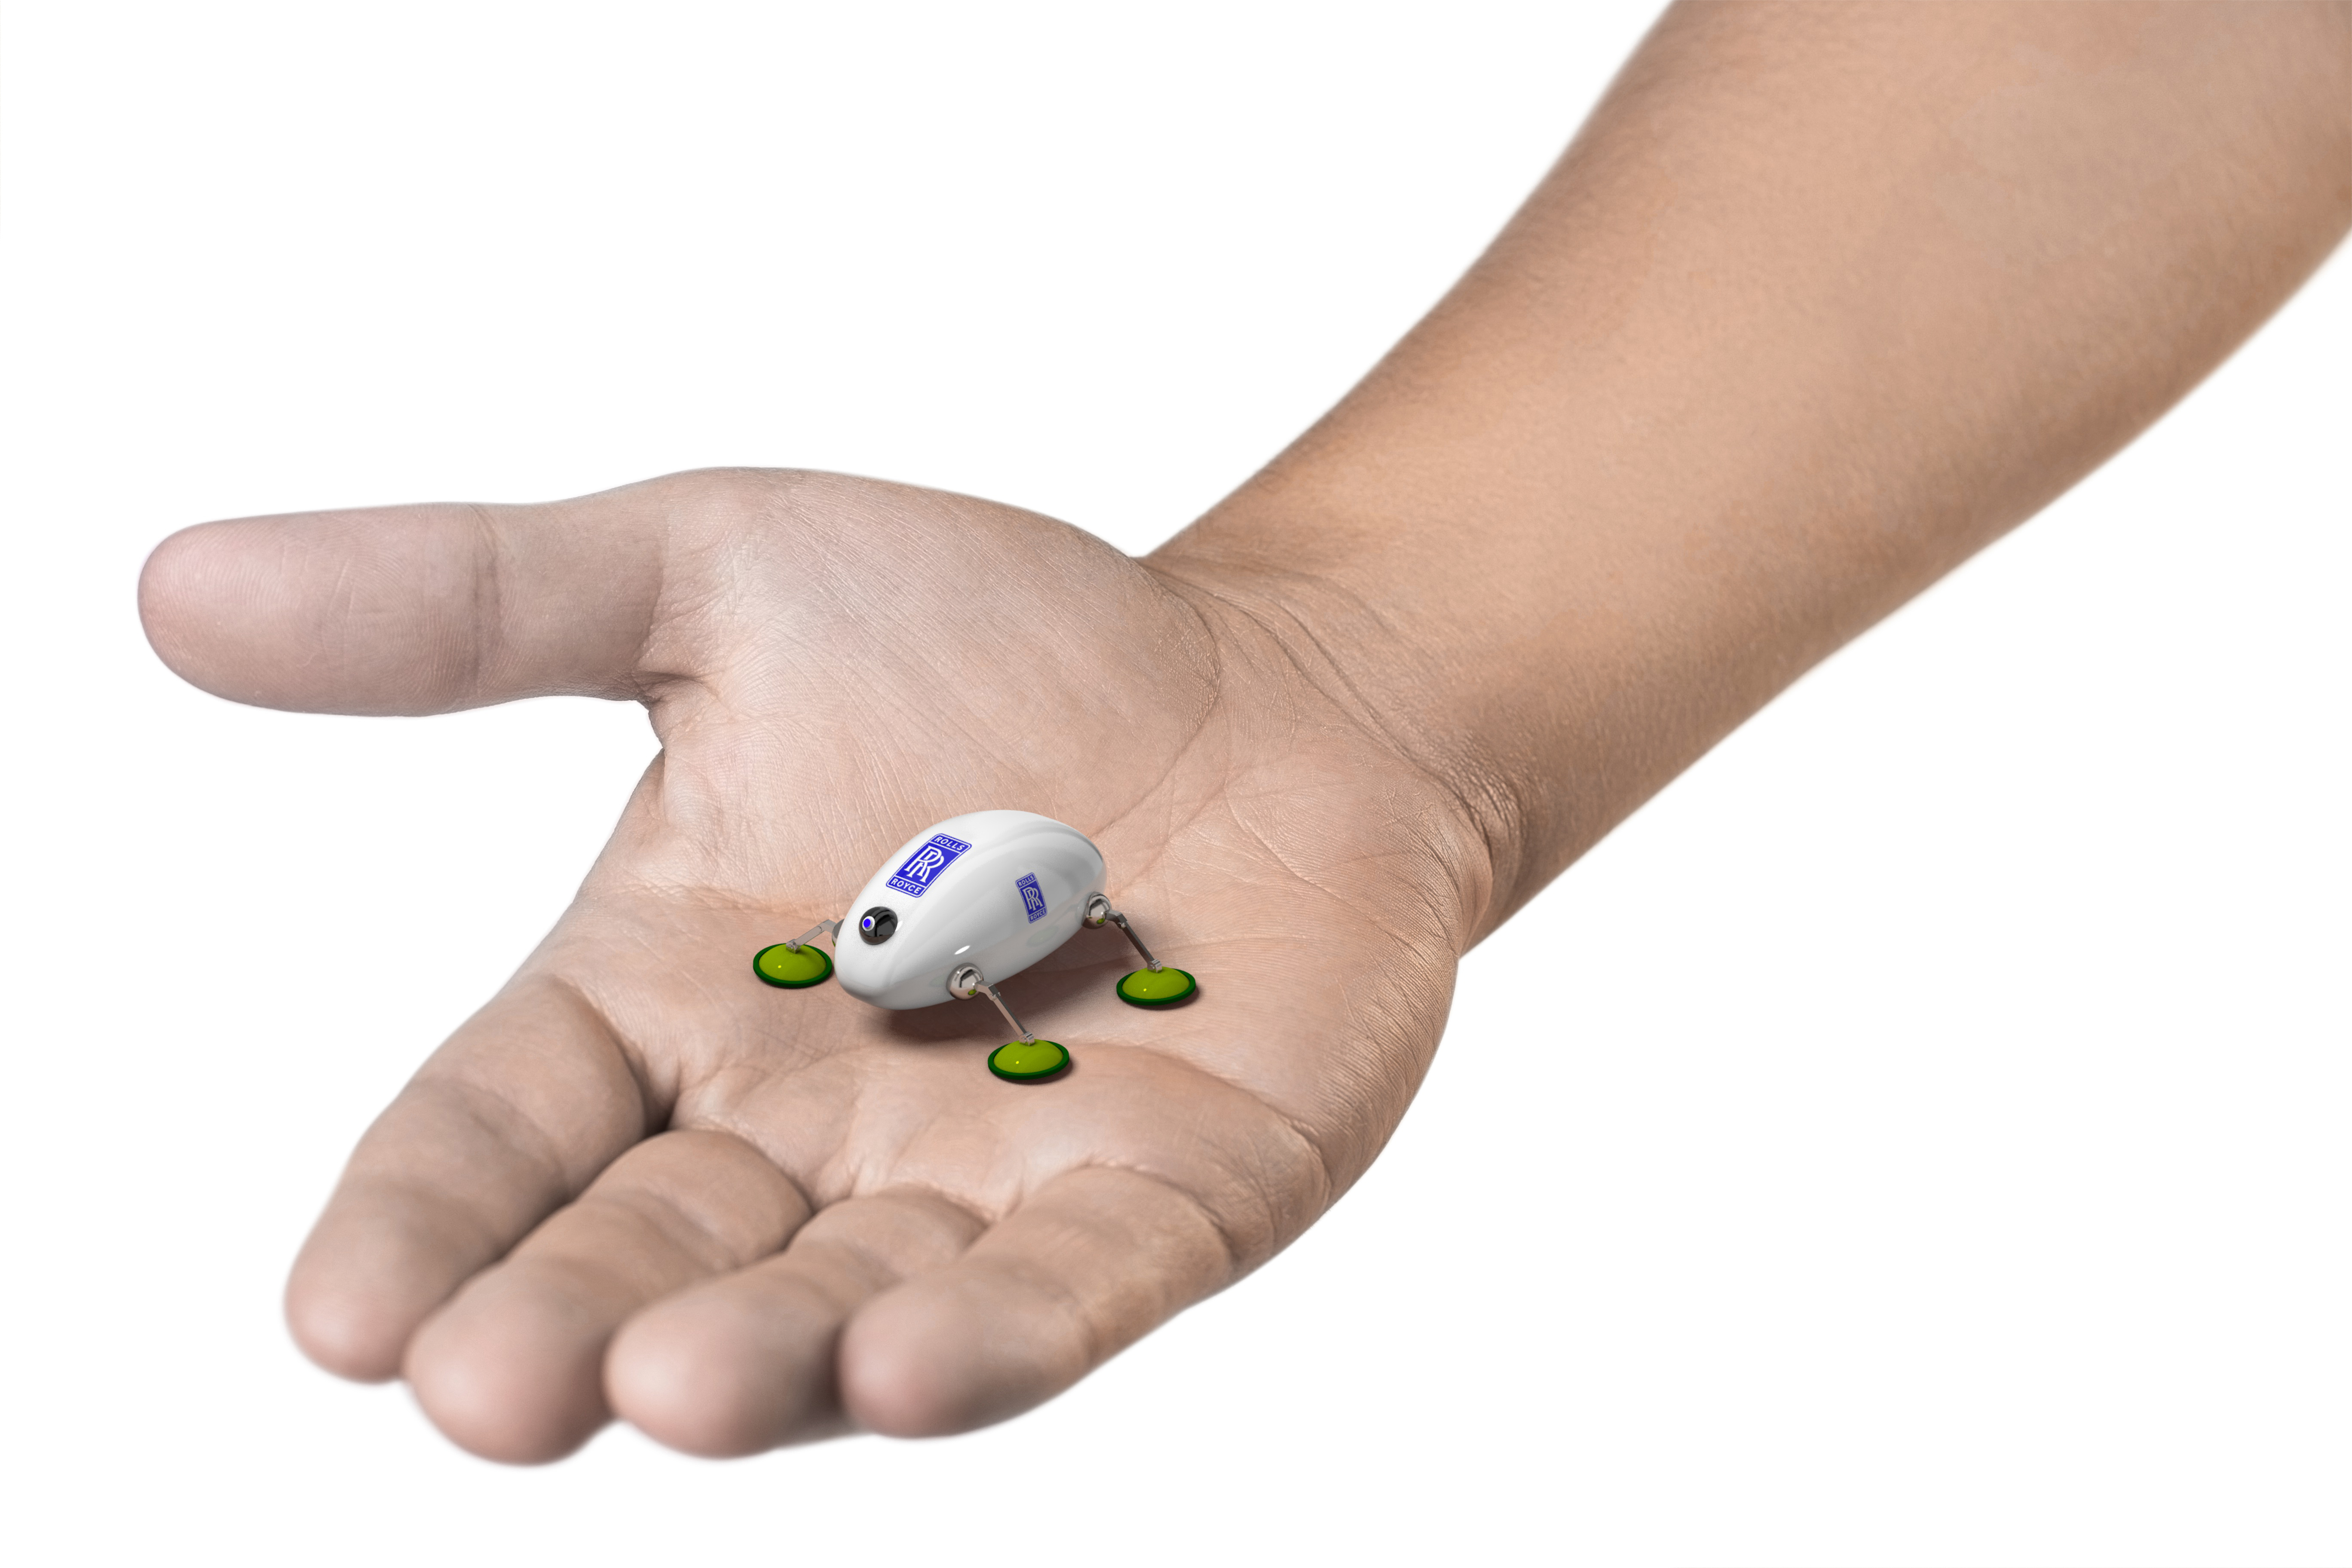
Rolls-Royce SWARM 概念效果图,非实物部署照片。▶1080p
Rolls-Royce · SWARM2018

SWARM:发动机微型集群巡检构想

蛇形载体拟部署并回收微型爬行单元,以观察传统孔探难以覆盖的表面。

概念与运动原型查看案例
Stanford 展示环境中的 ReachBot 原型。▶视频
Stanford · ReachBot2024

ReachBot:用伸缩臂寻找岩壁锚点

伸缩臂末端的微刺抓手抓住岩面,为洞穴内的支撑和移动提供锚点。

室内样机与单臂野外测试查看案例
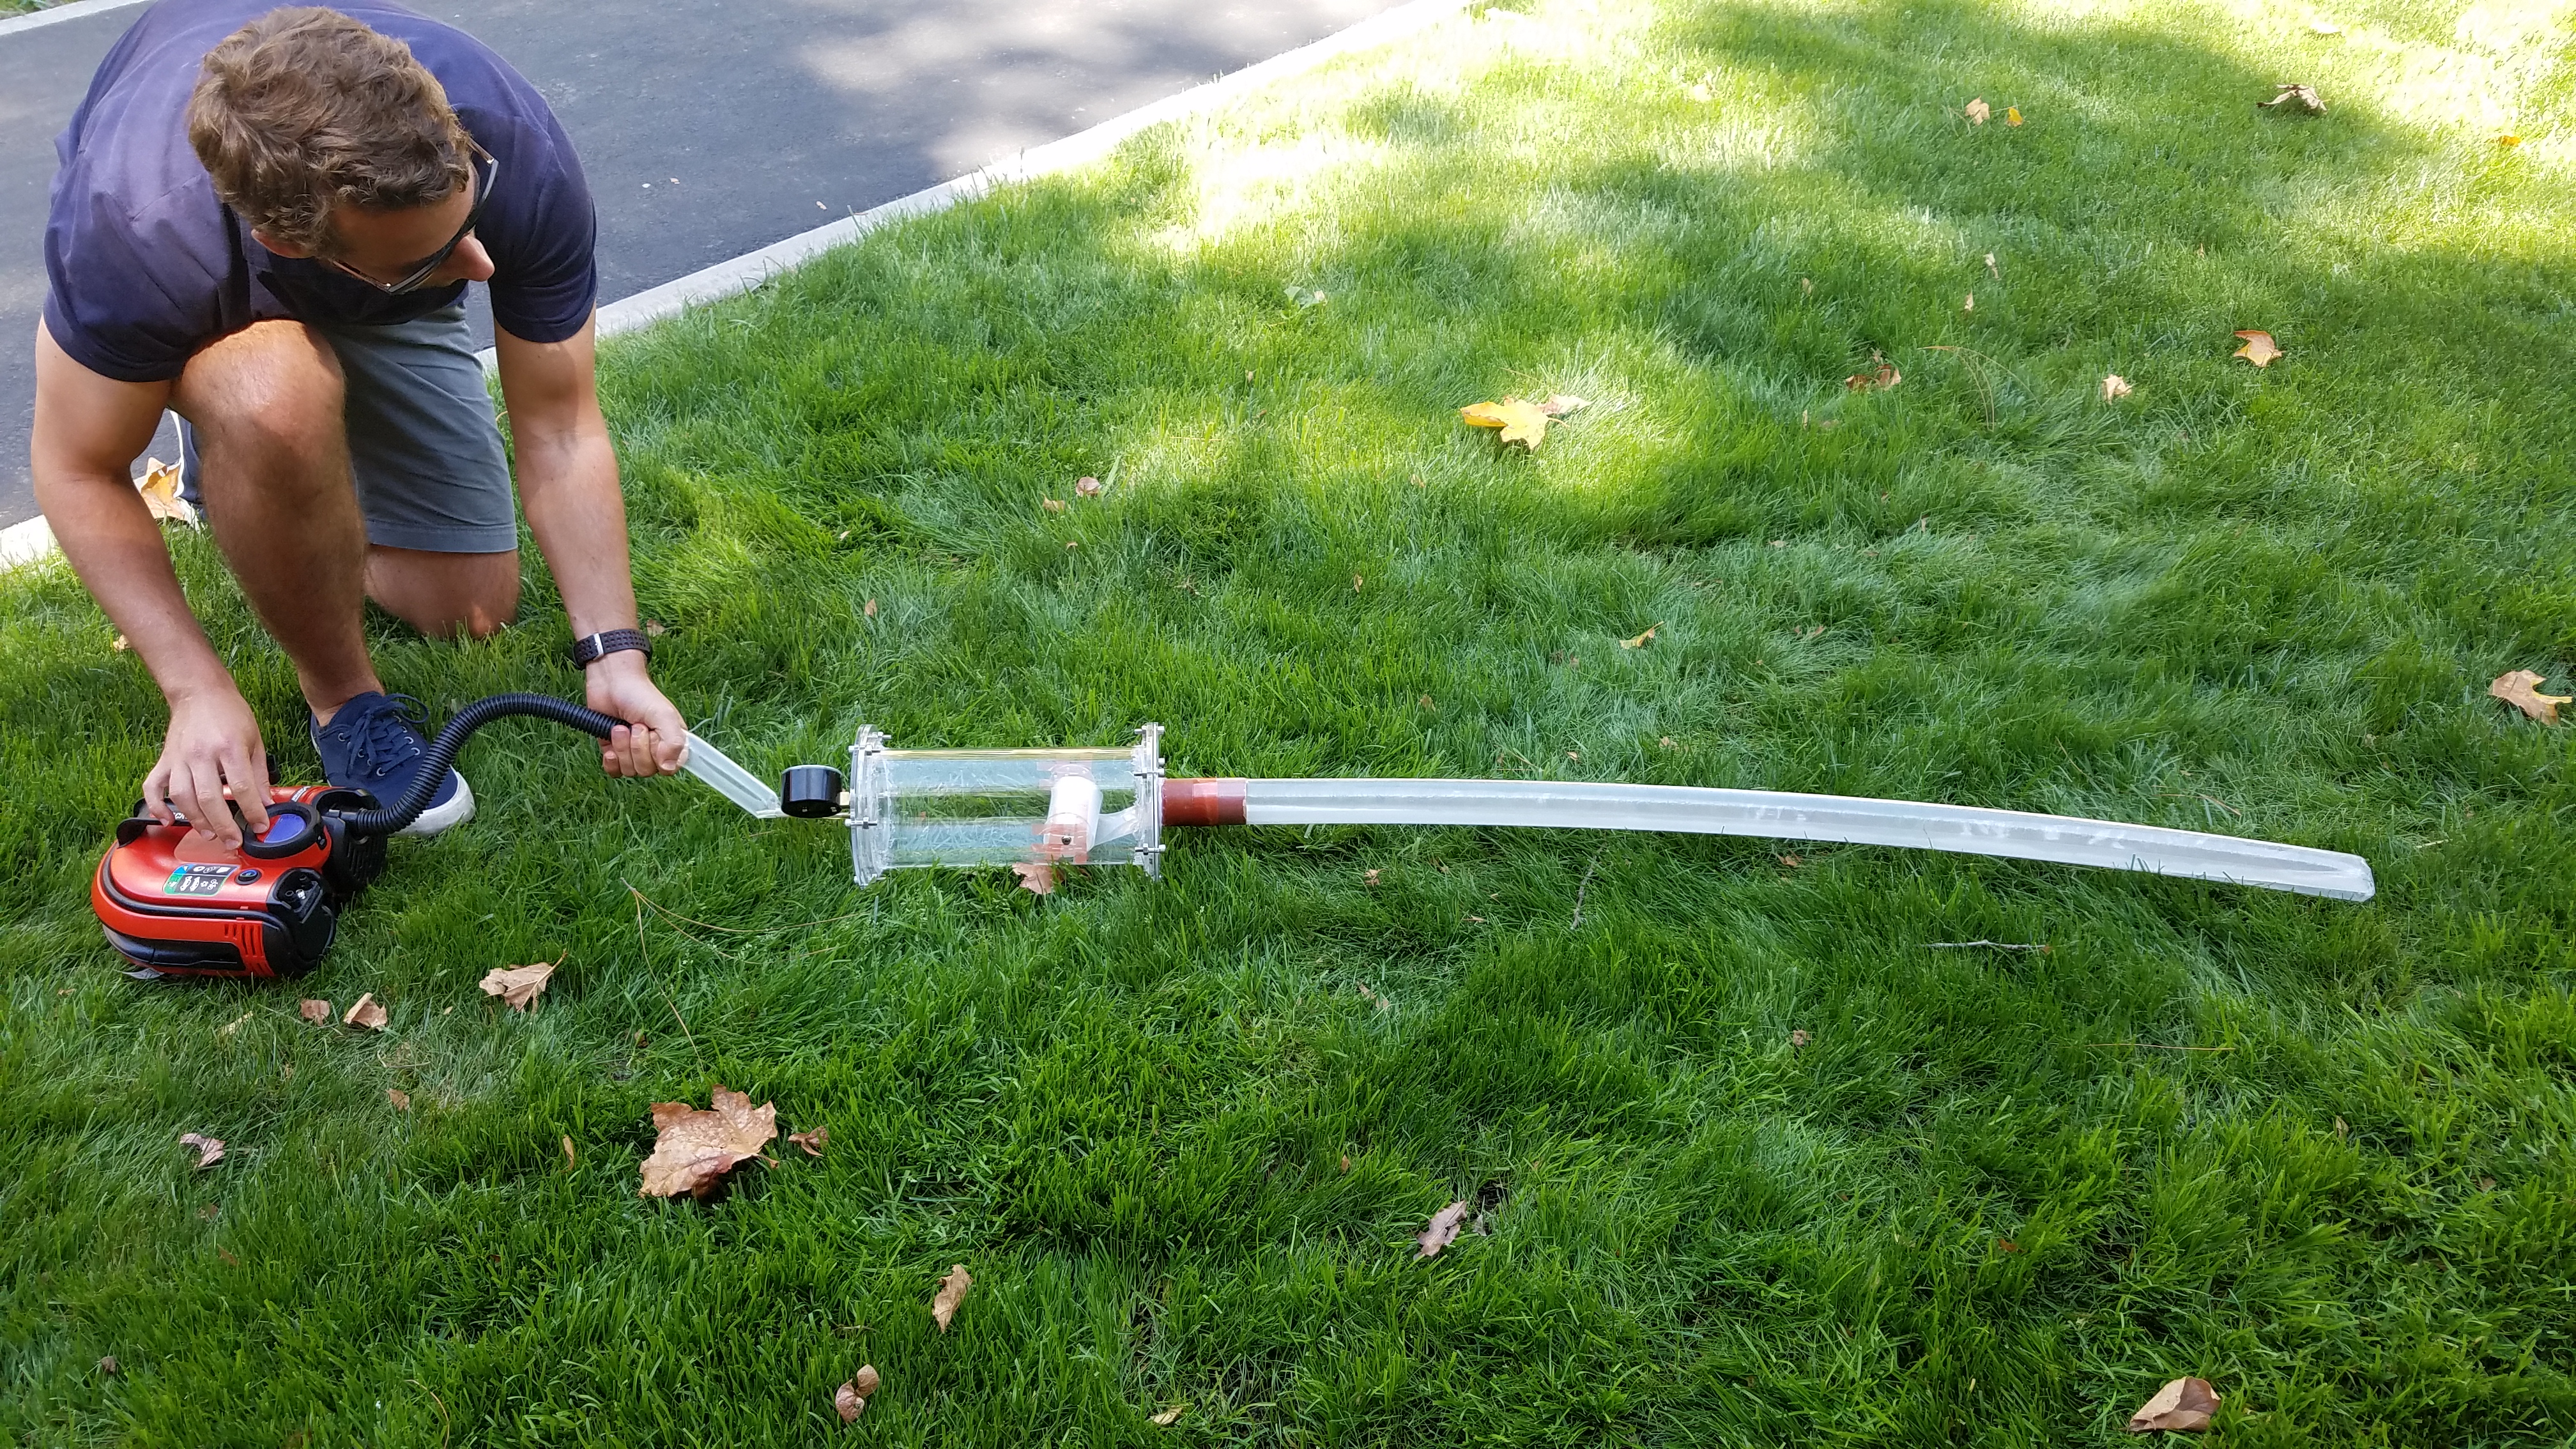
SOLO:从检查井部署的管道巡检机器人▶720p
RedZone · SOLO2020

SOLO:从检查井部署的管道巡检机器人

SOLO 履带机器人从检查井部署,以管道内部影像支持排水管状态评估。

厂商部署演示查看案例
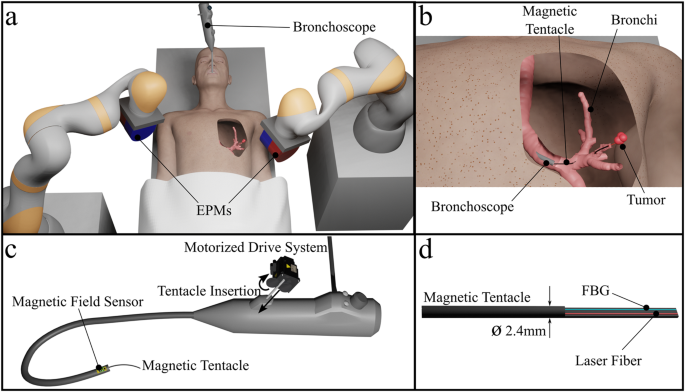
磁性触手平台示意与实验搭建,论文 Fig. 1。▶1080p
Leeds · Magnetic tentacles2023

柔性磁导管的末梢气道导航

直径 2.4 mm 的柔性磁导管集成形状感知与光纤,研究末梢气道导航和激光输送。

模型与离体组织验证查看案例
mini-RCM:折纸启发的微型遥操作装置▶1080p
Harvard · mini-RCM2020

mini-RCM:折纸启发的微型遥操作装置

mini-RCM 微型遥操作装置演示描迹与模拟视网膜静脉插管。

微操作台架实验查看案例
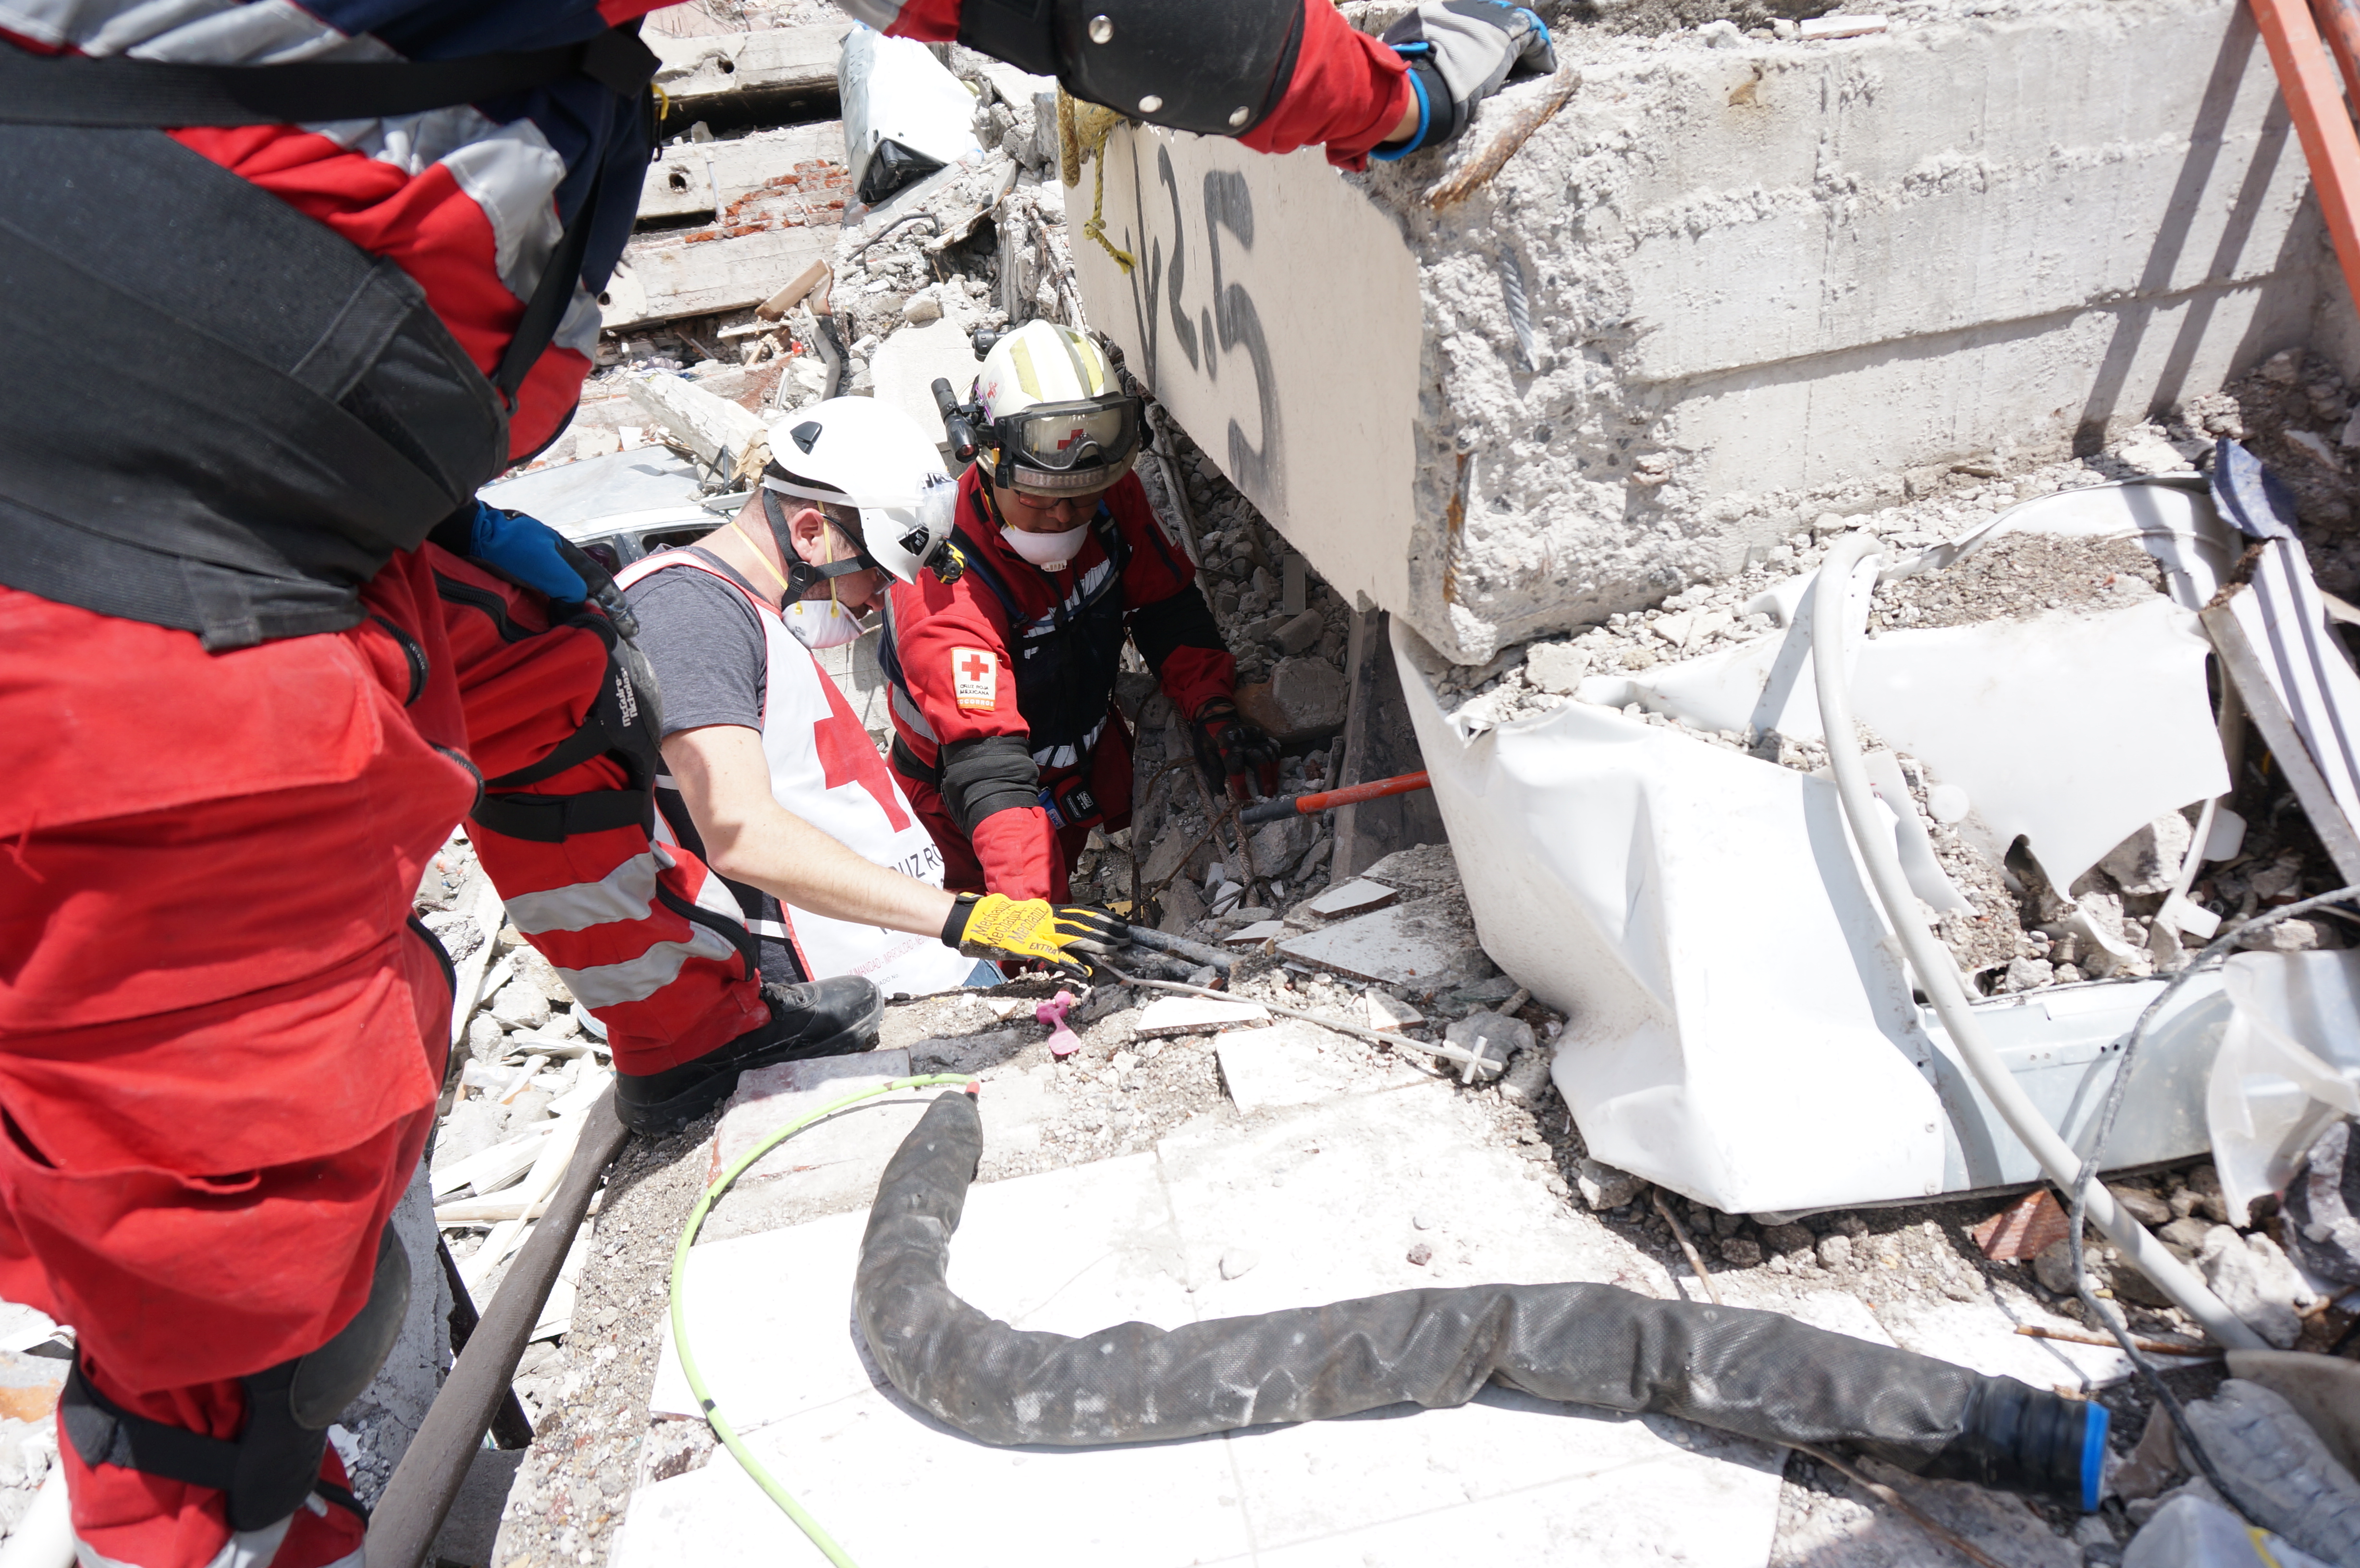
2017 年墨西哥城地震后的蛇形机器人现场部署。
CMU · Snake robot2018

蛇形机器人进入地震废墟

2017 年墨西哥城地震后,蛇形机器人提供了常规相机无法抵达的空隙内视野。

地震现场部署记录查看案例
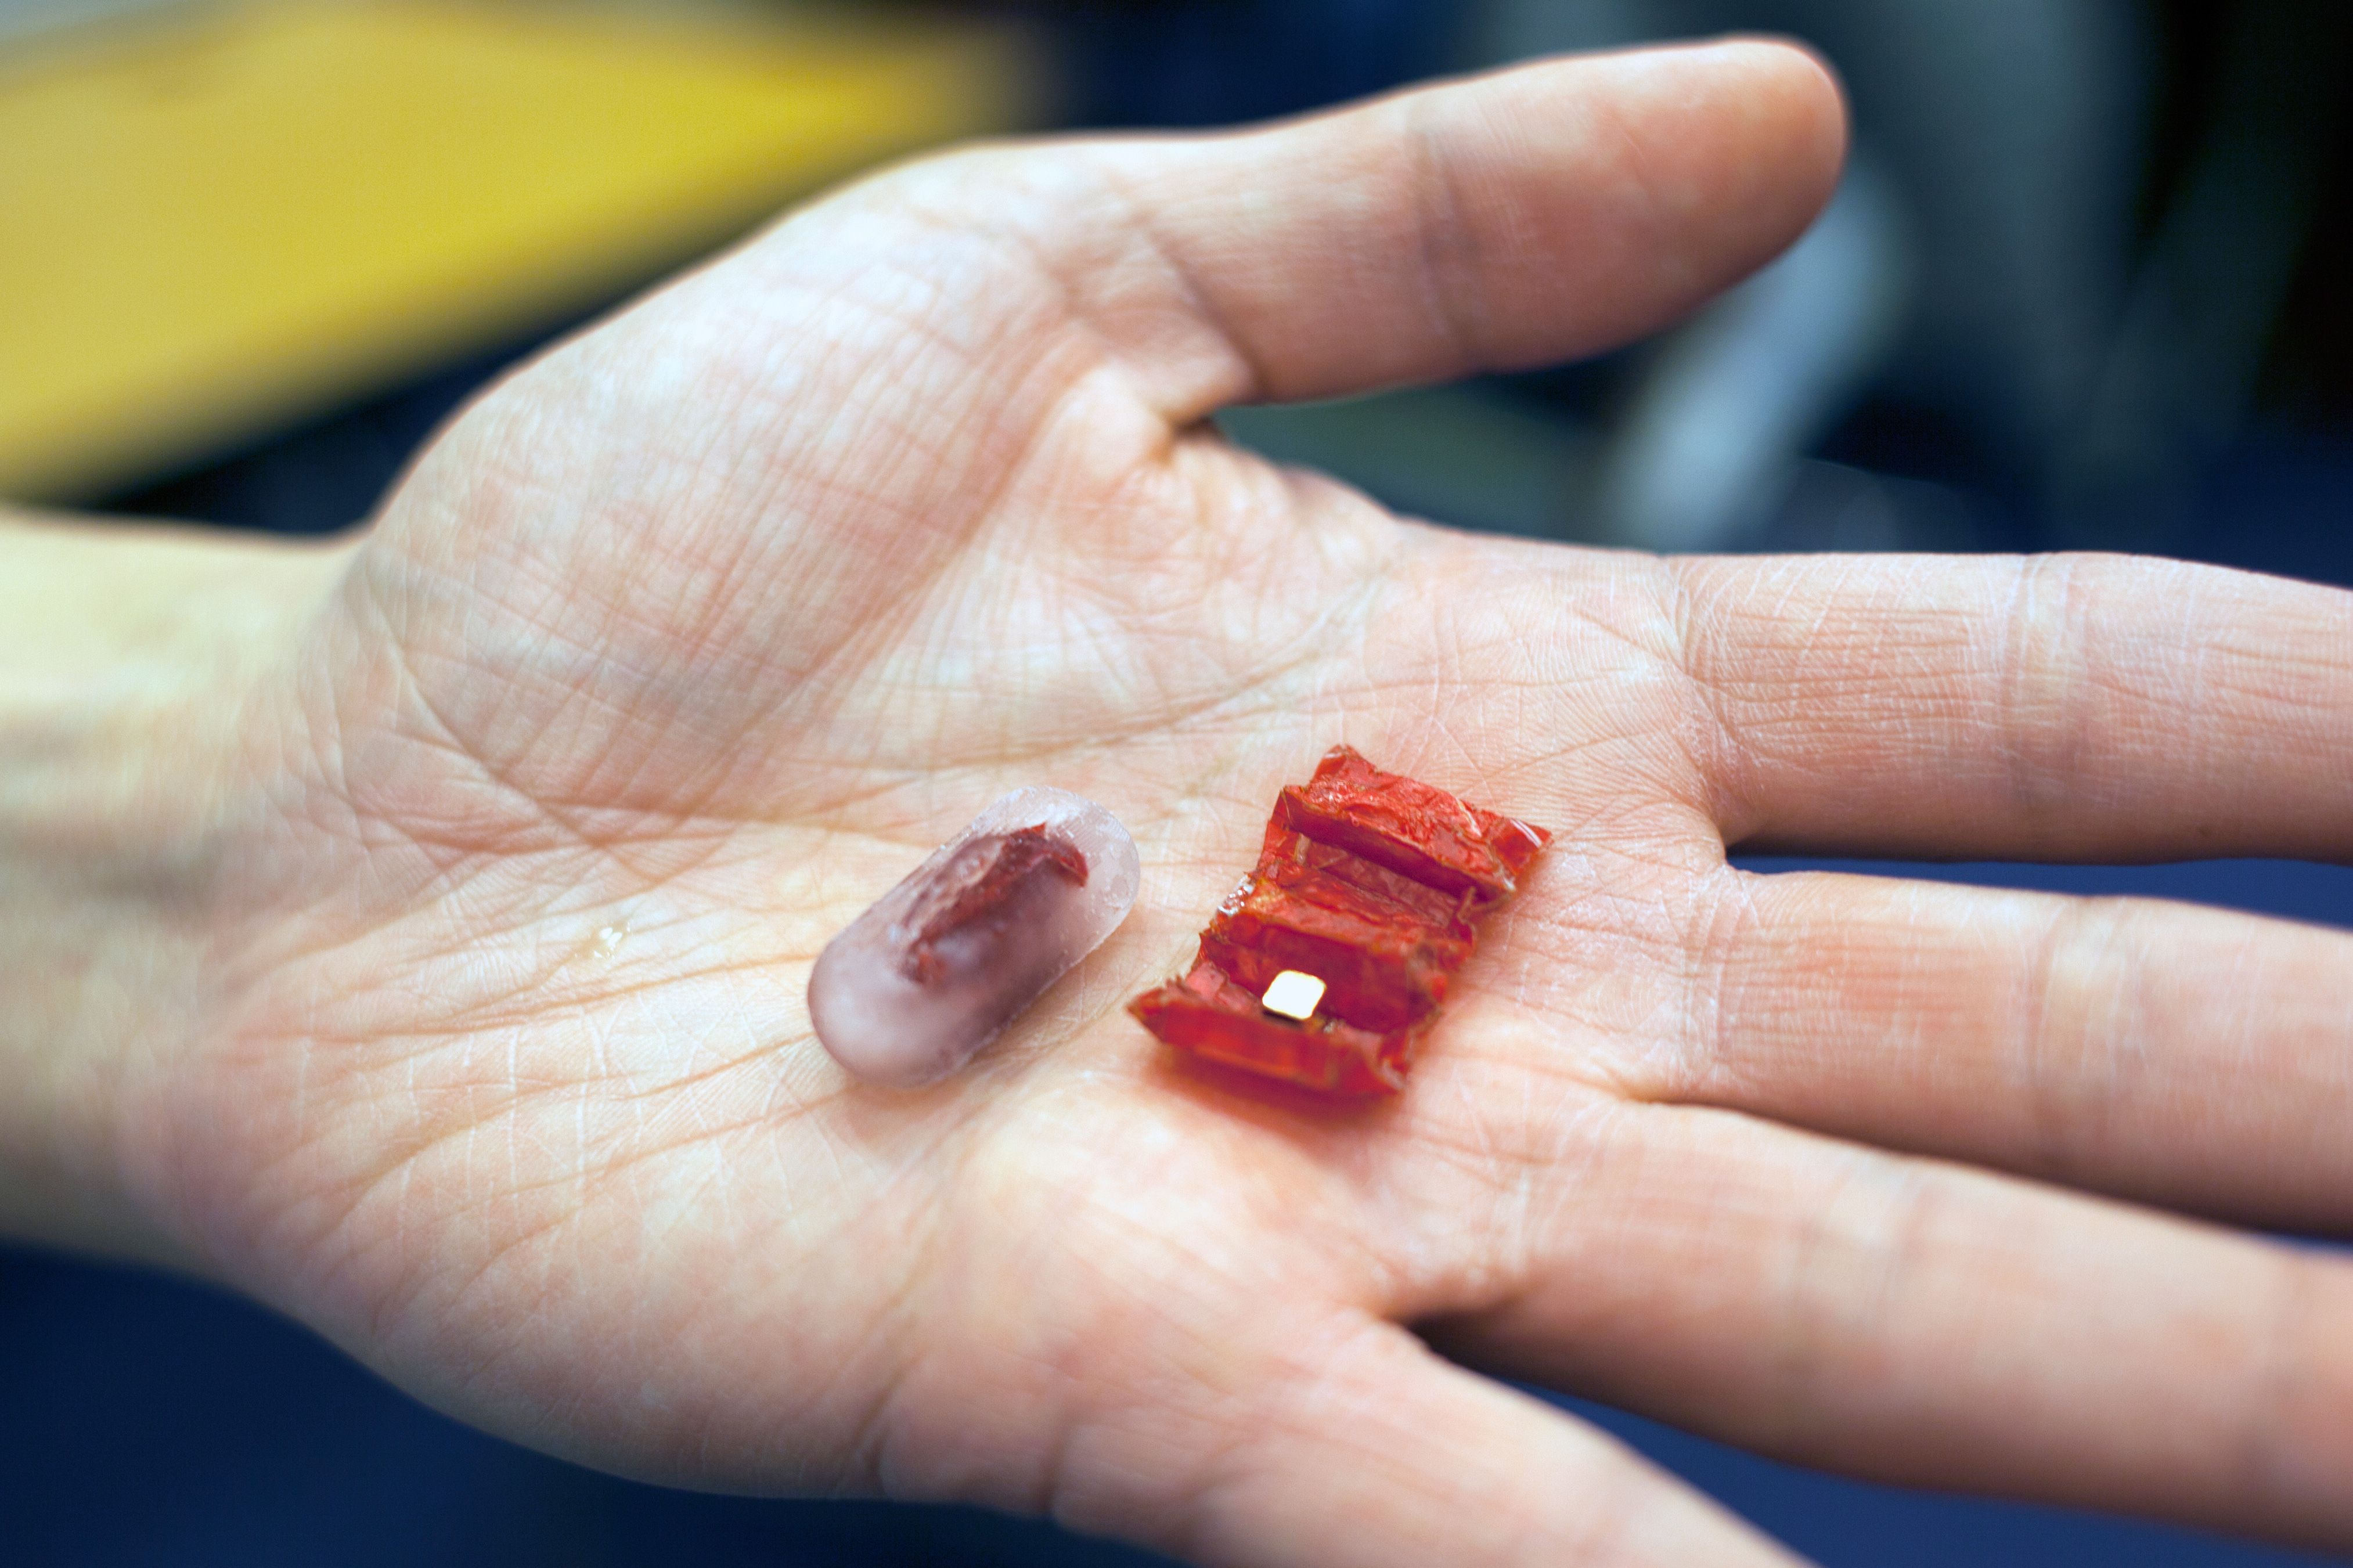
胶囊与展开的折纸机器人。▶1080p
MIT · Origami robot2016

可吞服折纸机器人在胃部模型中展开

从胶囊展开的微型机器人受磁场引导,在模拟胃部移除纽扣电池。

模拟胃部概念验证查看案例
Elios 3基础设施
▶视频
Flyability · Elios 3—

Elios 3:封闭设施中的防碰撞无人机检查

防护笼、视觉成像与激光雷达支持容器及封闭设施的飞行检查和空间测量。

厂商产品演示查看案例
Millirobot医疗介入
Stanford · Millirobot2022

磁驱动毫米尺度机器人的运动与递送研究

磁驱动与折纸结构结合,在毫米尺度下研究移动、形态变化和递送功能。

医疗方向研究原型查看案例
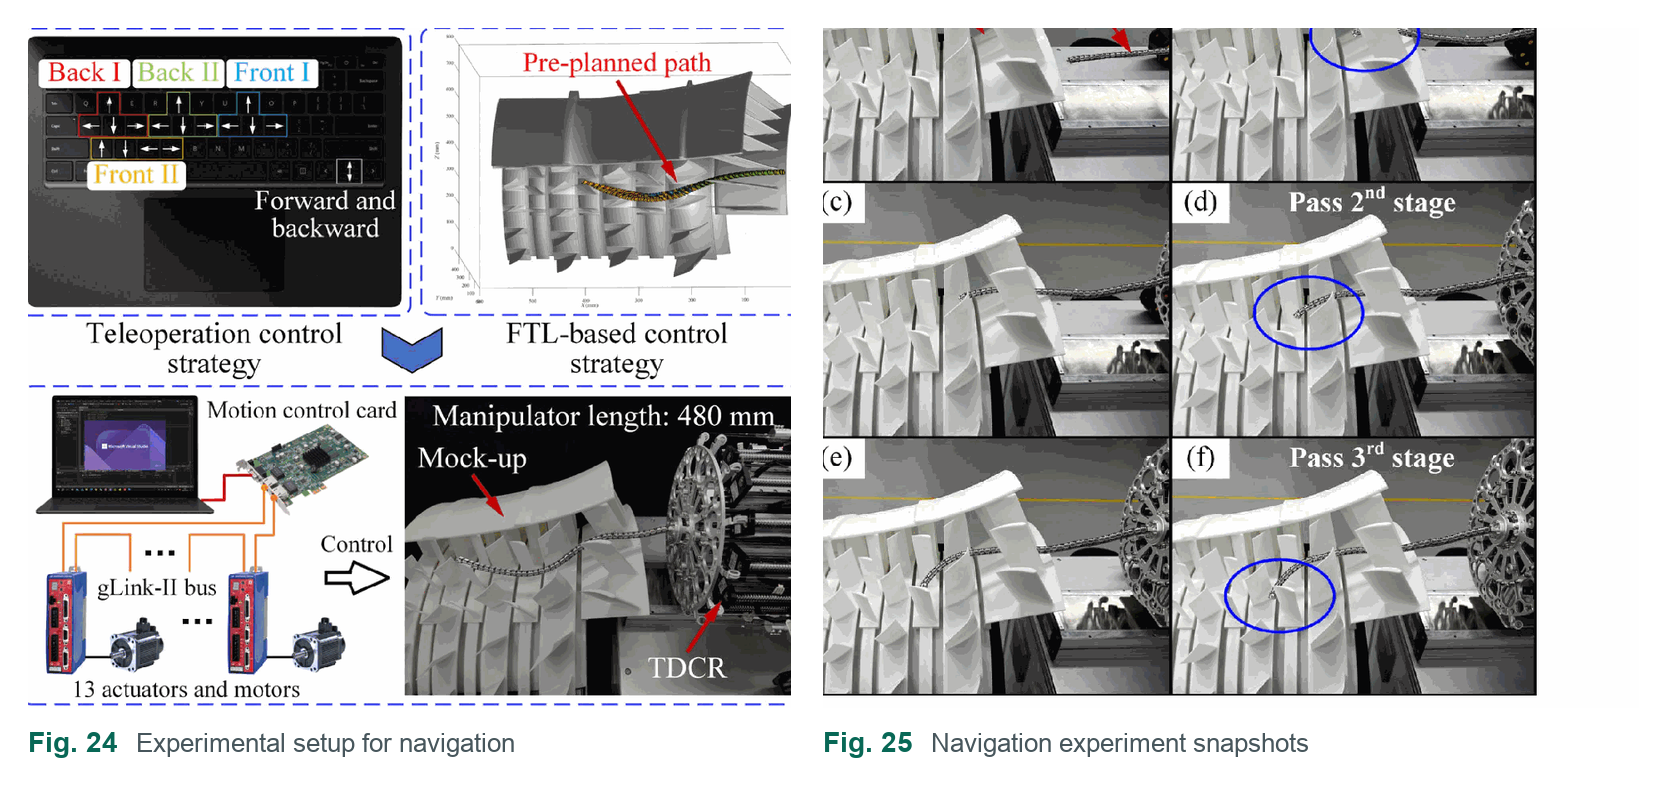
Yang 等,2024,Fig. 24–25:发动机叶片实验模型中的导航搭建与快照。▶480p
CACM2024

接触辅助连续体机器人

机构内部的接触辅助柔顺结构提高细长机械臂的抗扭和抗压屈曲能力。

实验模型验证查看案例
Nested continuum机构与运动
Nested continuum2026

子母式连续体机器人

腱驱动与同心管结构嵌套,通过轴向滑移调节连续体机器人的构形与刚度。

设计、建模与实验验证查看案例
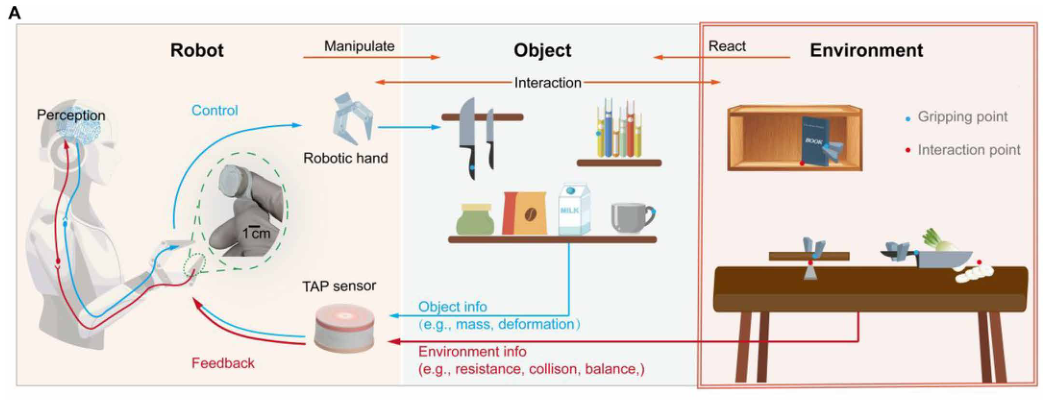
Wang 等,2026,Fig. 1A:TAP 触觉传感器将接触反馈引入环境交互控制。▶540p
TAP2026

TAP:力矩、角度与压力联合触觉反馈

联合触觉信息用于接触状态感知,支持无视觉条件下的放置、堆叠和切割实验。

操作任务实验验证查看案例
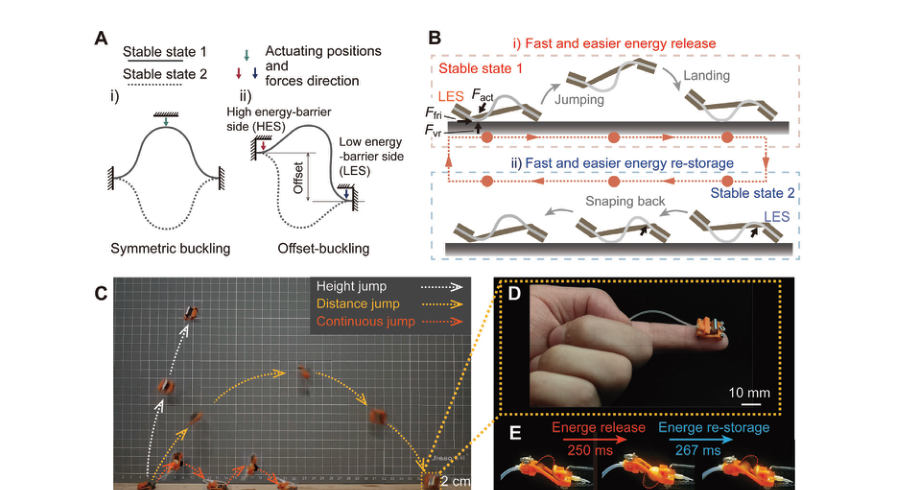
Guo 等,2024,Fig. 1A–E:双稳态机构、跳跃轨迹与指尖尺度实物。▶540p
BATE2024

昆虫尺度双稳态跳跃机器人

用可调能垒调节储能和释能,在微小尺寸下探索多种跳跃模式。

实验室原型查看案例
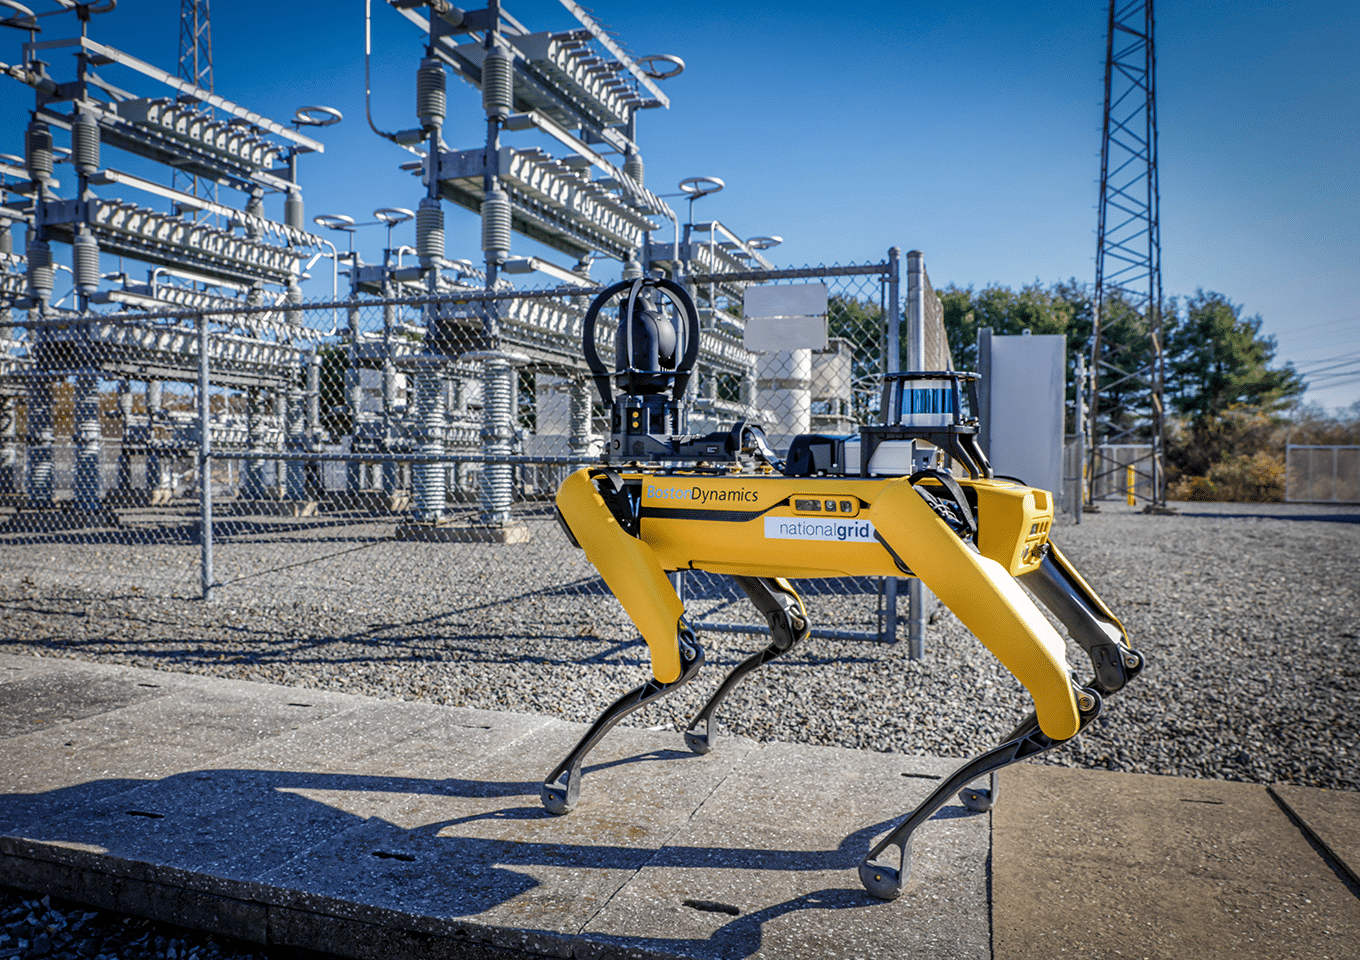
Spot 在 Sandy Pond 换流站周边。▶视频
Spot · National Grid2023

Spot:运行中换流站的远程巡检

在人员不能进入的带电阀厅,采集设备图像与热像。

已纳入现场巡检查看案例
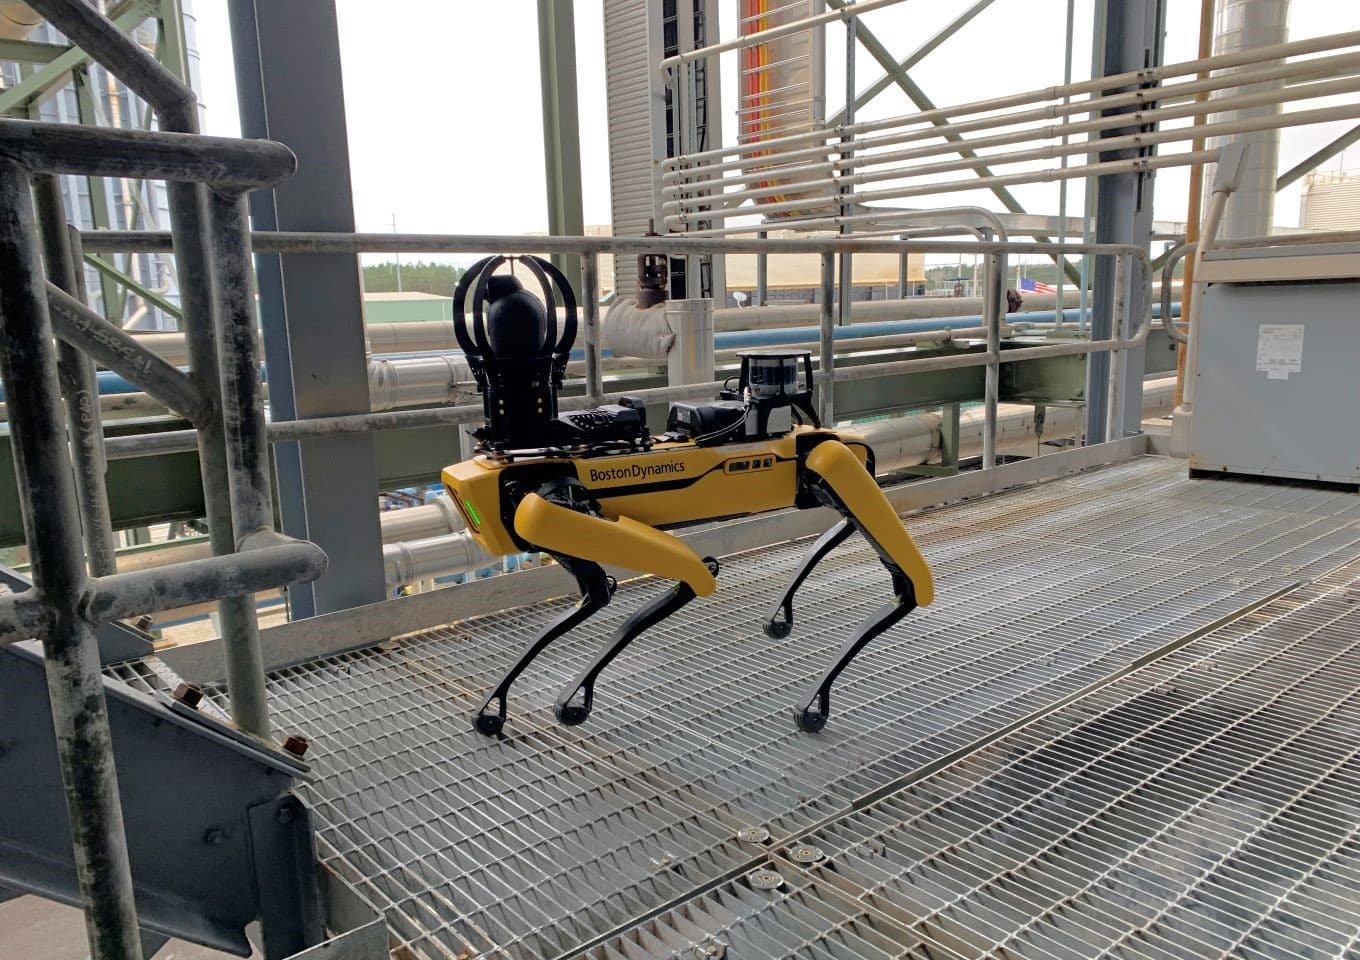
Spot 在电站的格栅平台上。
Spot · Southern Company2023

Spot:燃气电站中的热像与仪表巡检

沿格栅楼梯与平台采集余热锅炉热像,拍摄温度仪表。

电站现场试点查看案例
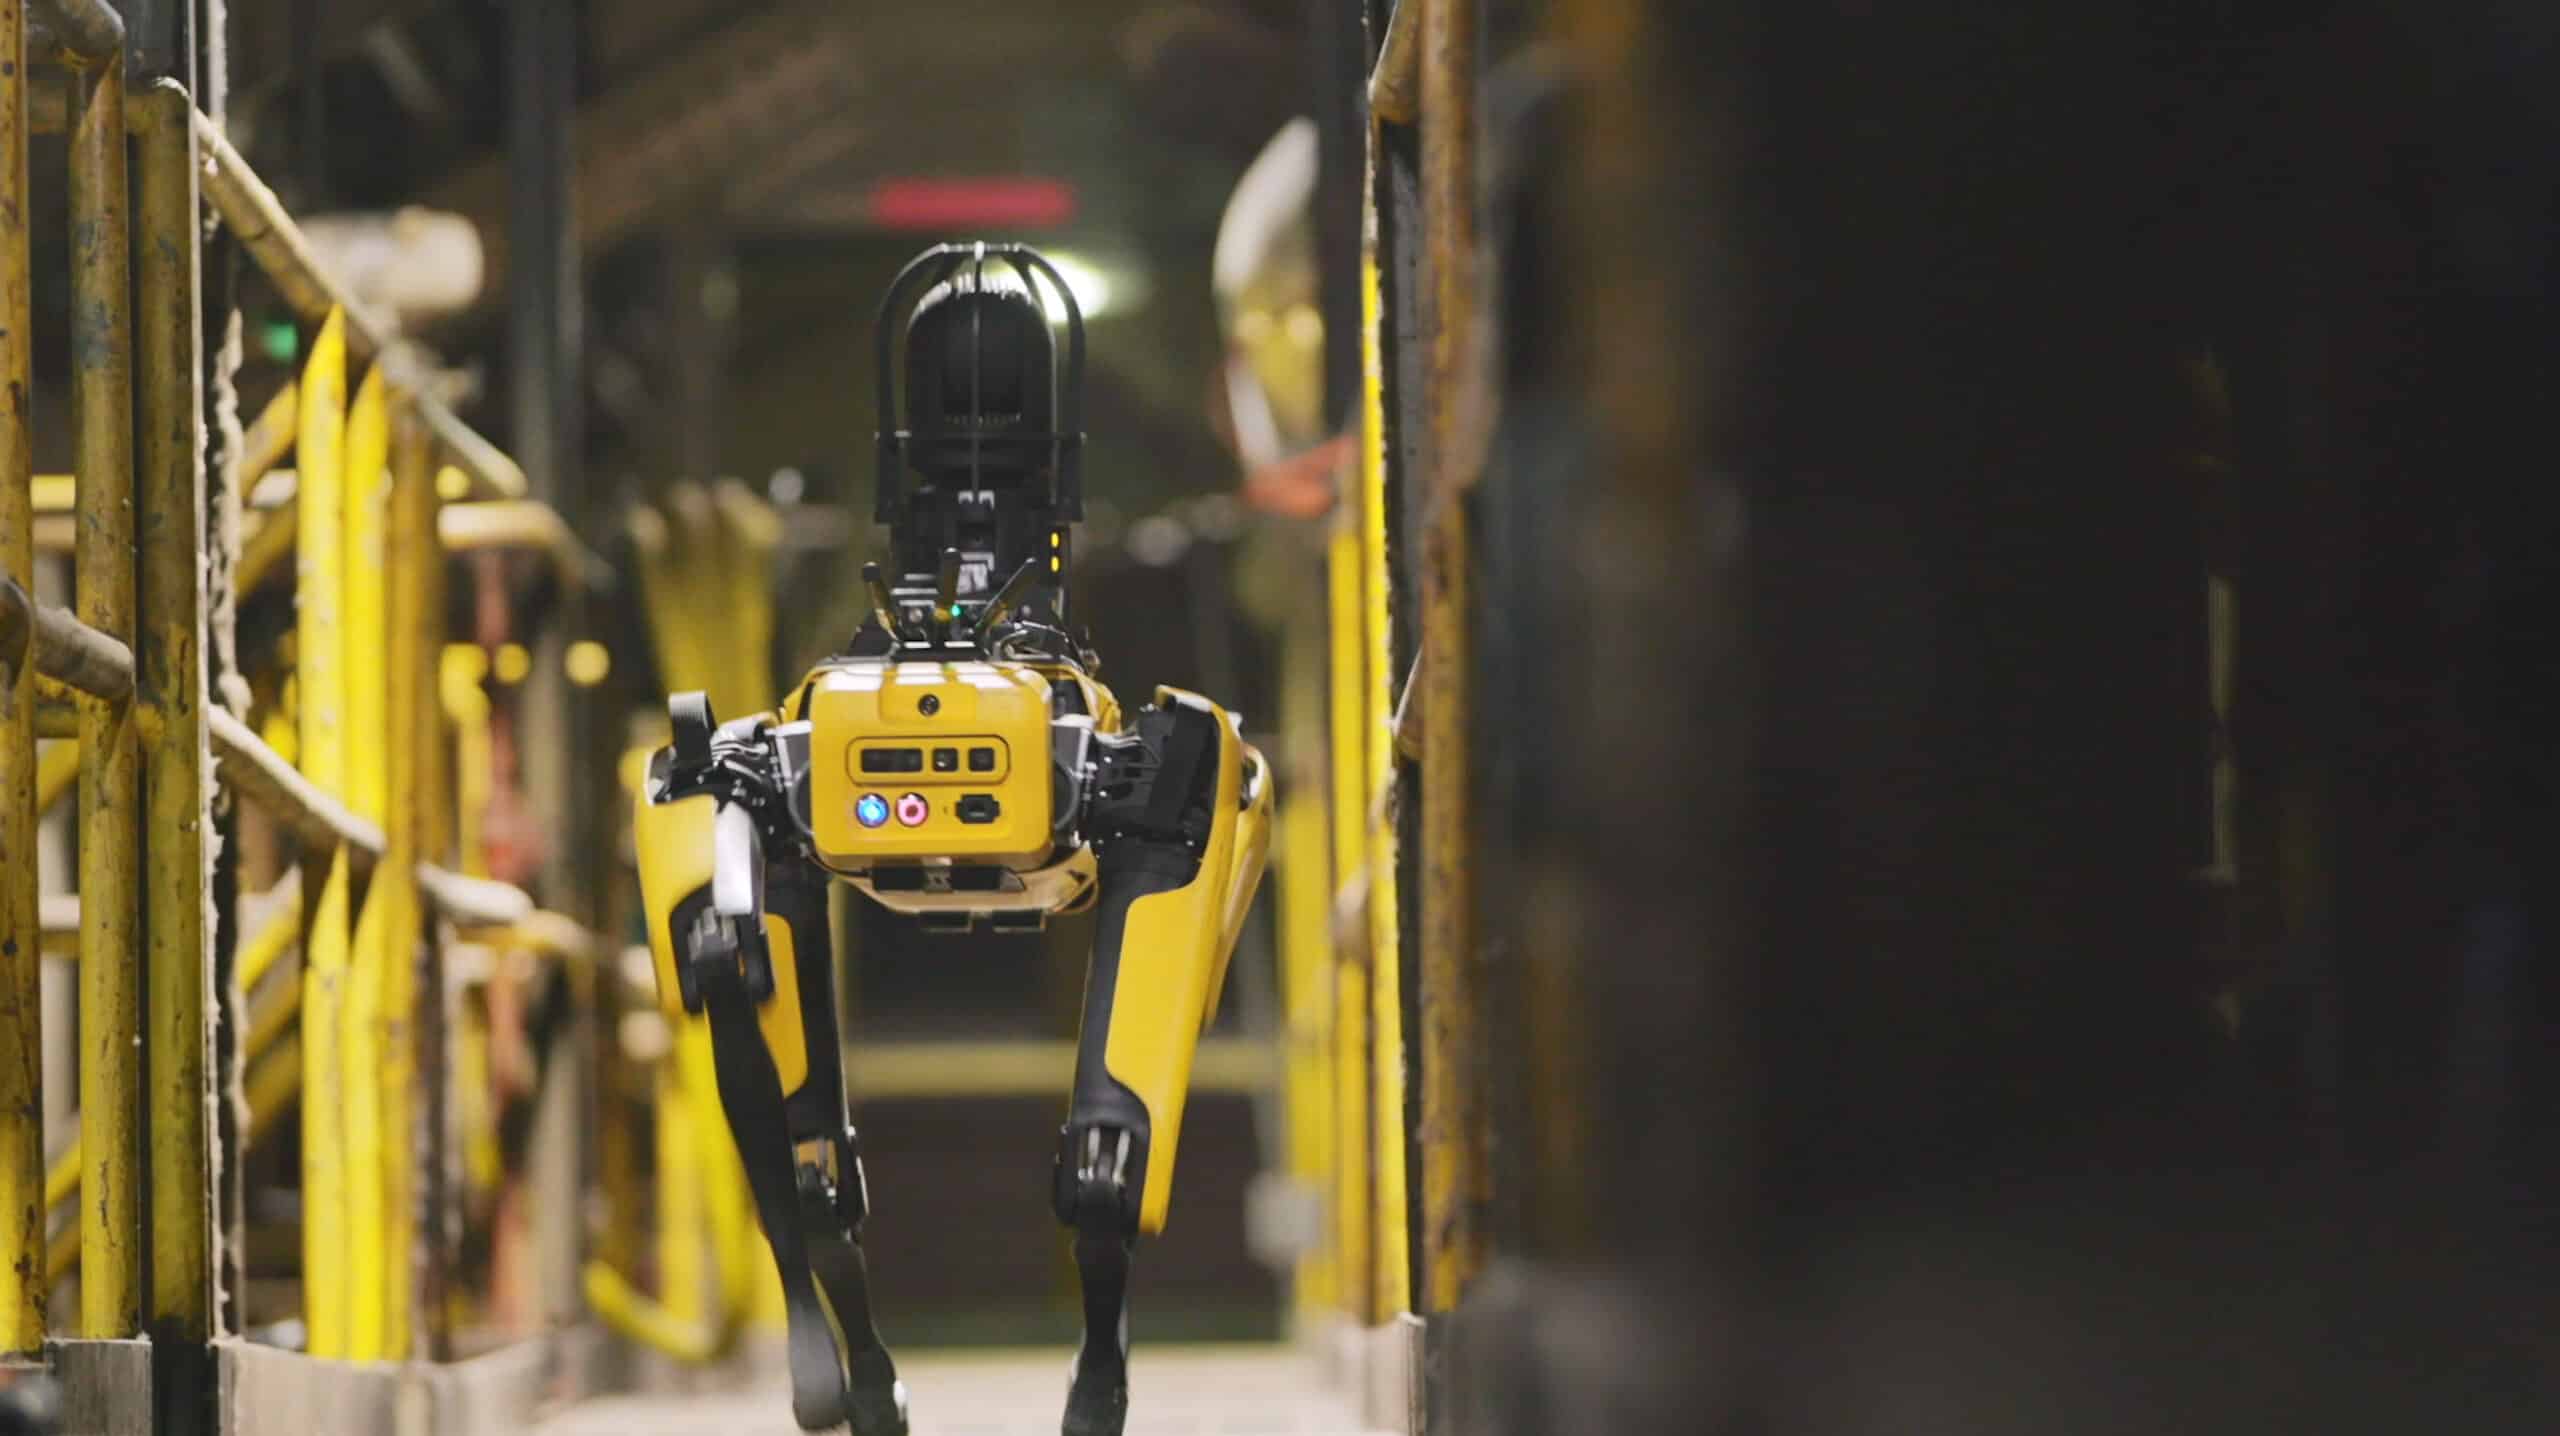
Spot 在 bp 工业设施的通道中。
Spot · bp2020

Spot:从模拟厂区走进炼油现场

通过模拟环境与 Whiting 炼油厂试用,验证狭窄通道、格栅和楼梯中的移动。

工业环境验证与现场试用查看案例
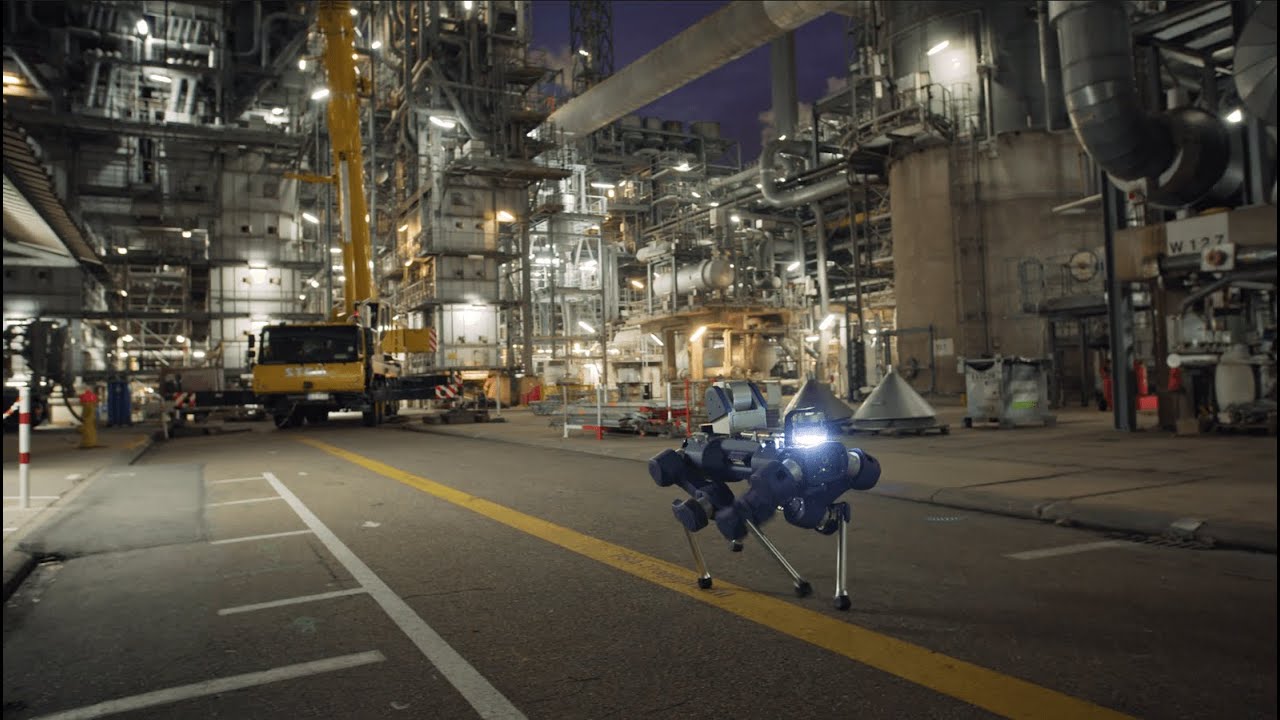
ANYmal X 在 BASF 装置中的现场测试;官方视频封面。▶视频
ANYmal X · BASF2023

ANYmal X:化工装置中的多层巡检

在 BASF 路德维希港现场测试仪表、泵和储罐的自动检查。

化工设施现场测试查看案例
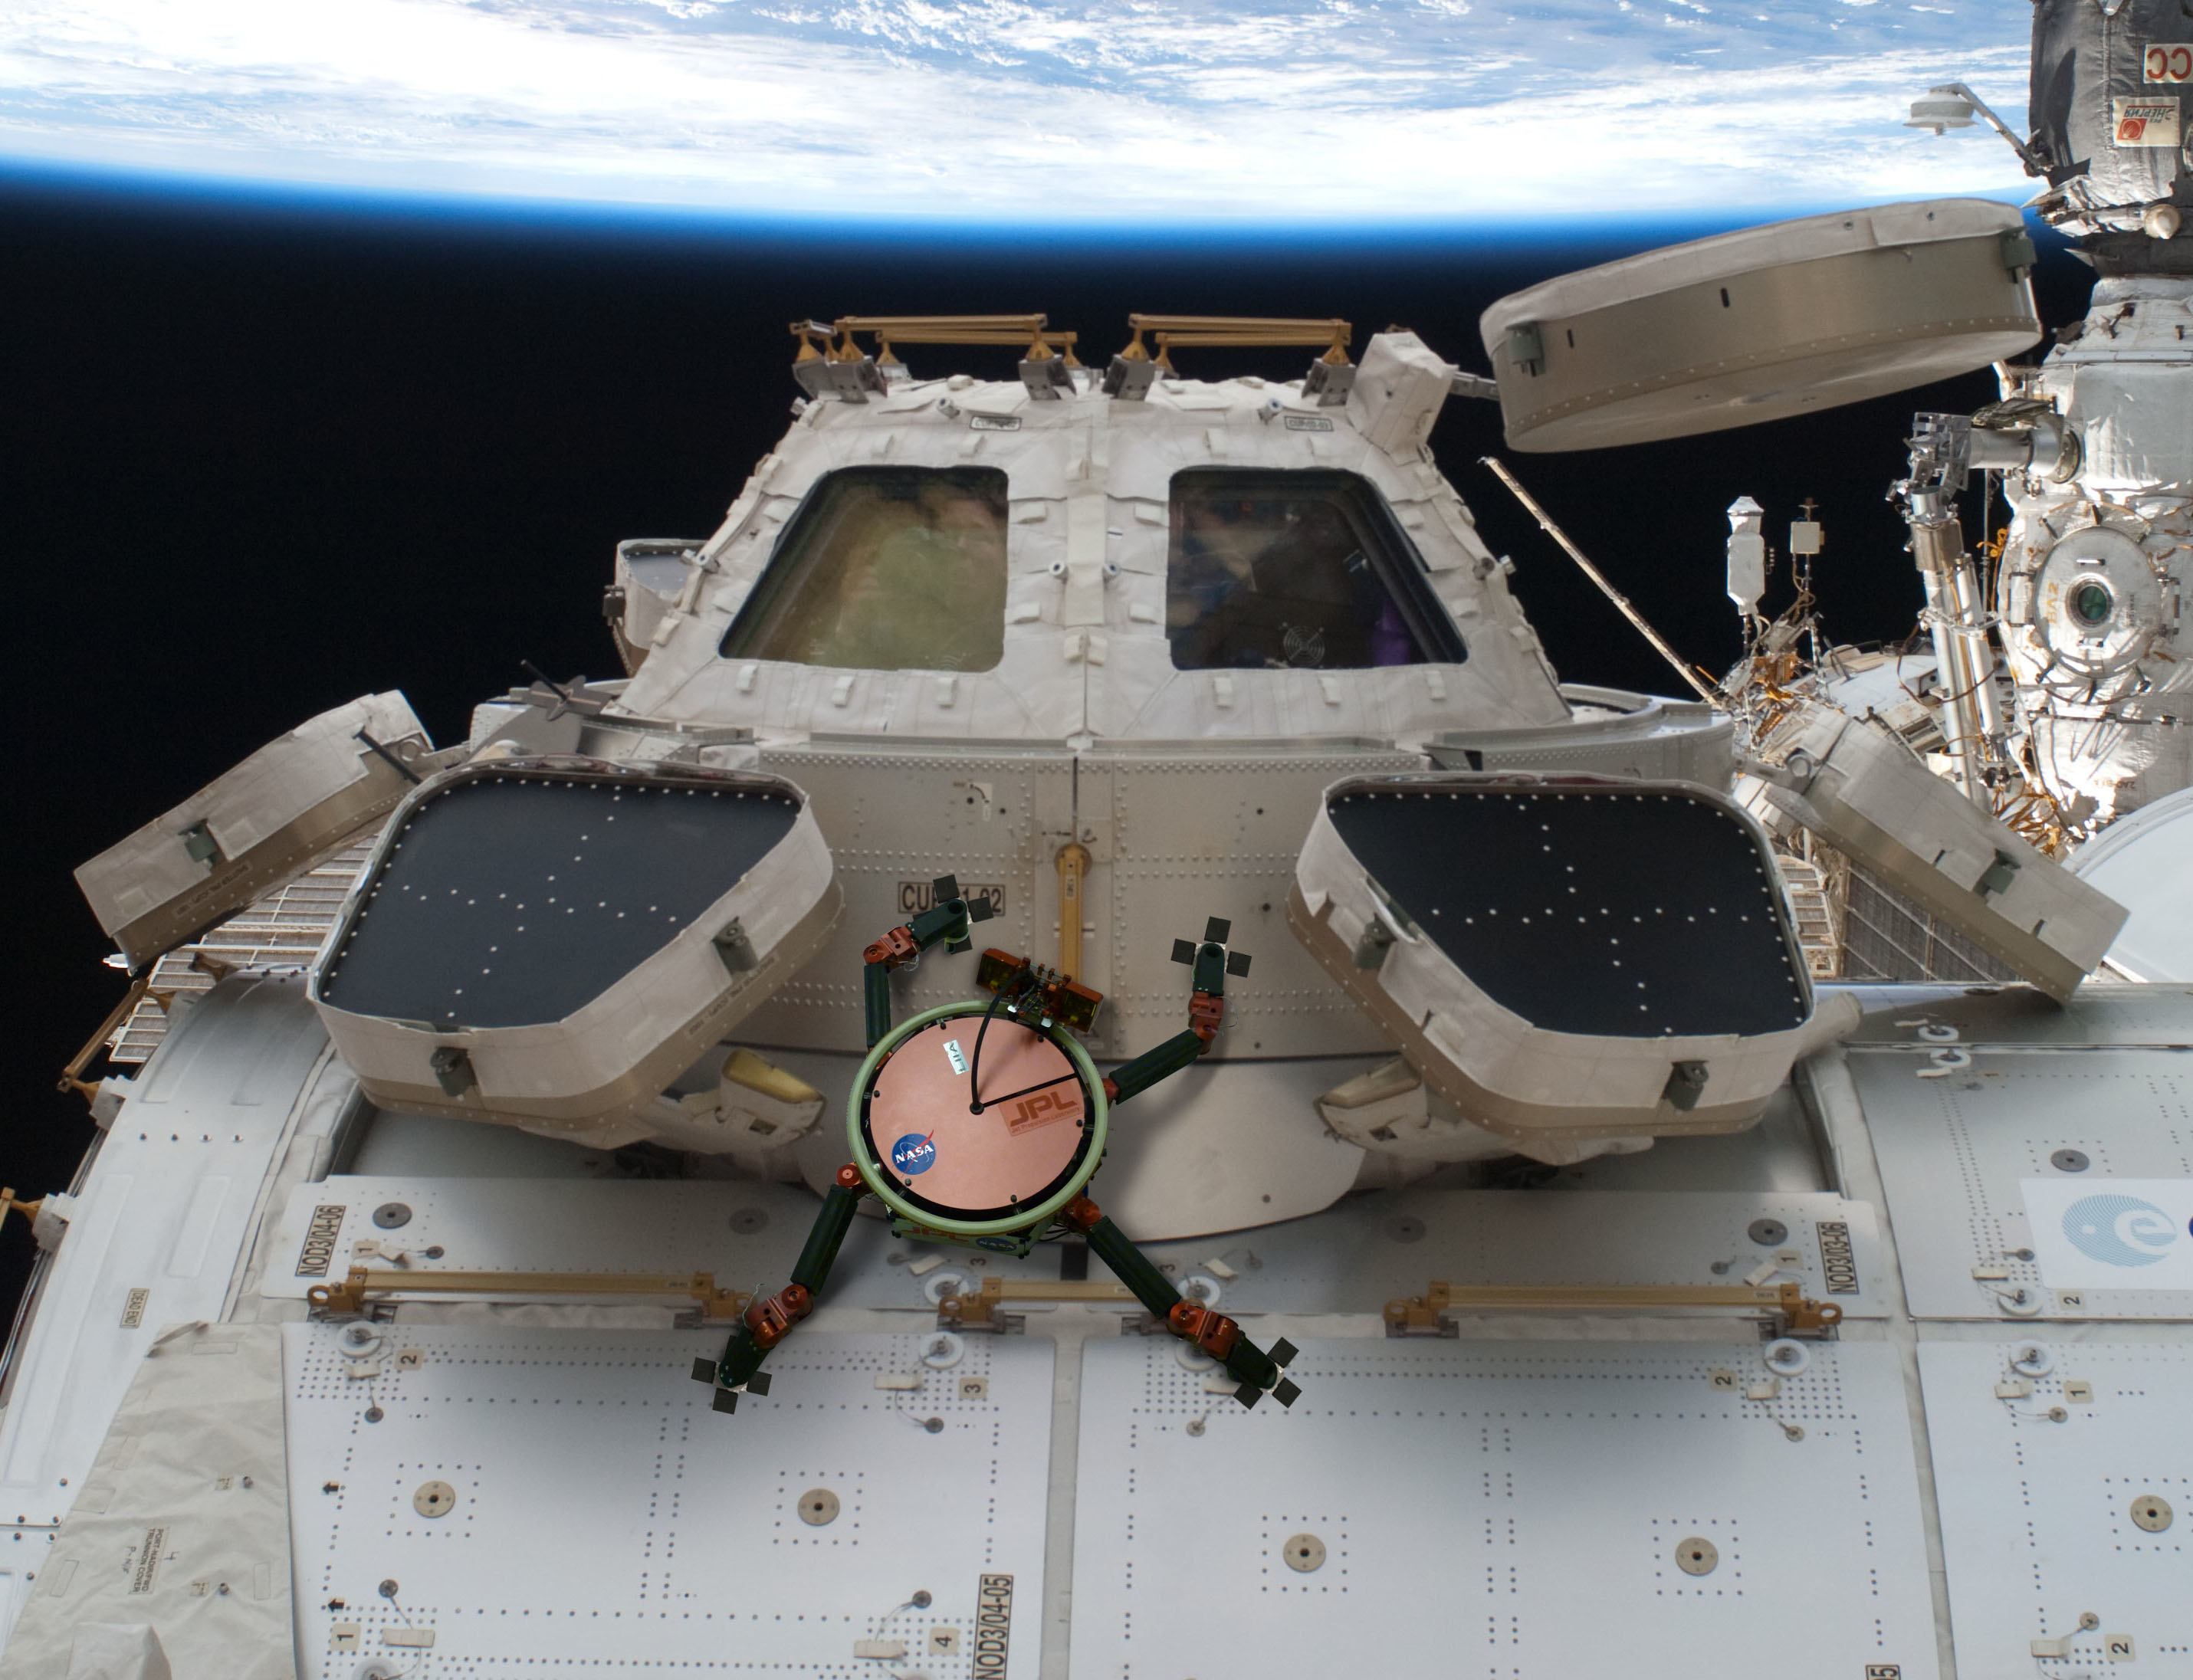
LEMUR 在空间站外部作业的概念图。▶视频
JPL · LEMUR / Gecko2014–2015

LEMUR 与仿壁虎附着:面向航天器表面的爬行

在模拟太阳能板、散热器表面与微重力试验中,研究附着、移动和抓取。

地面与模拟微重力验证查看案例
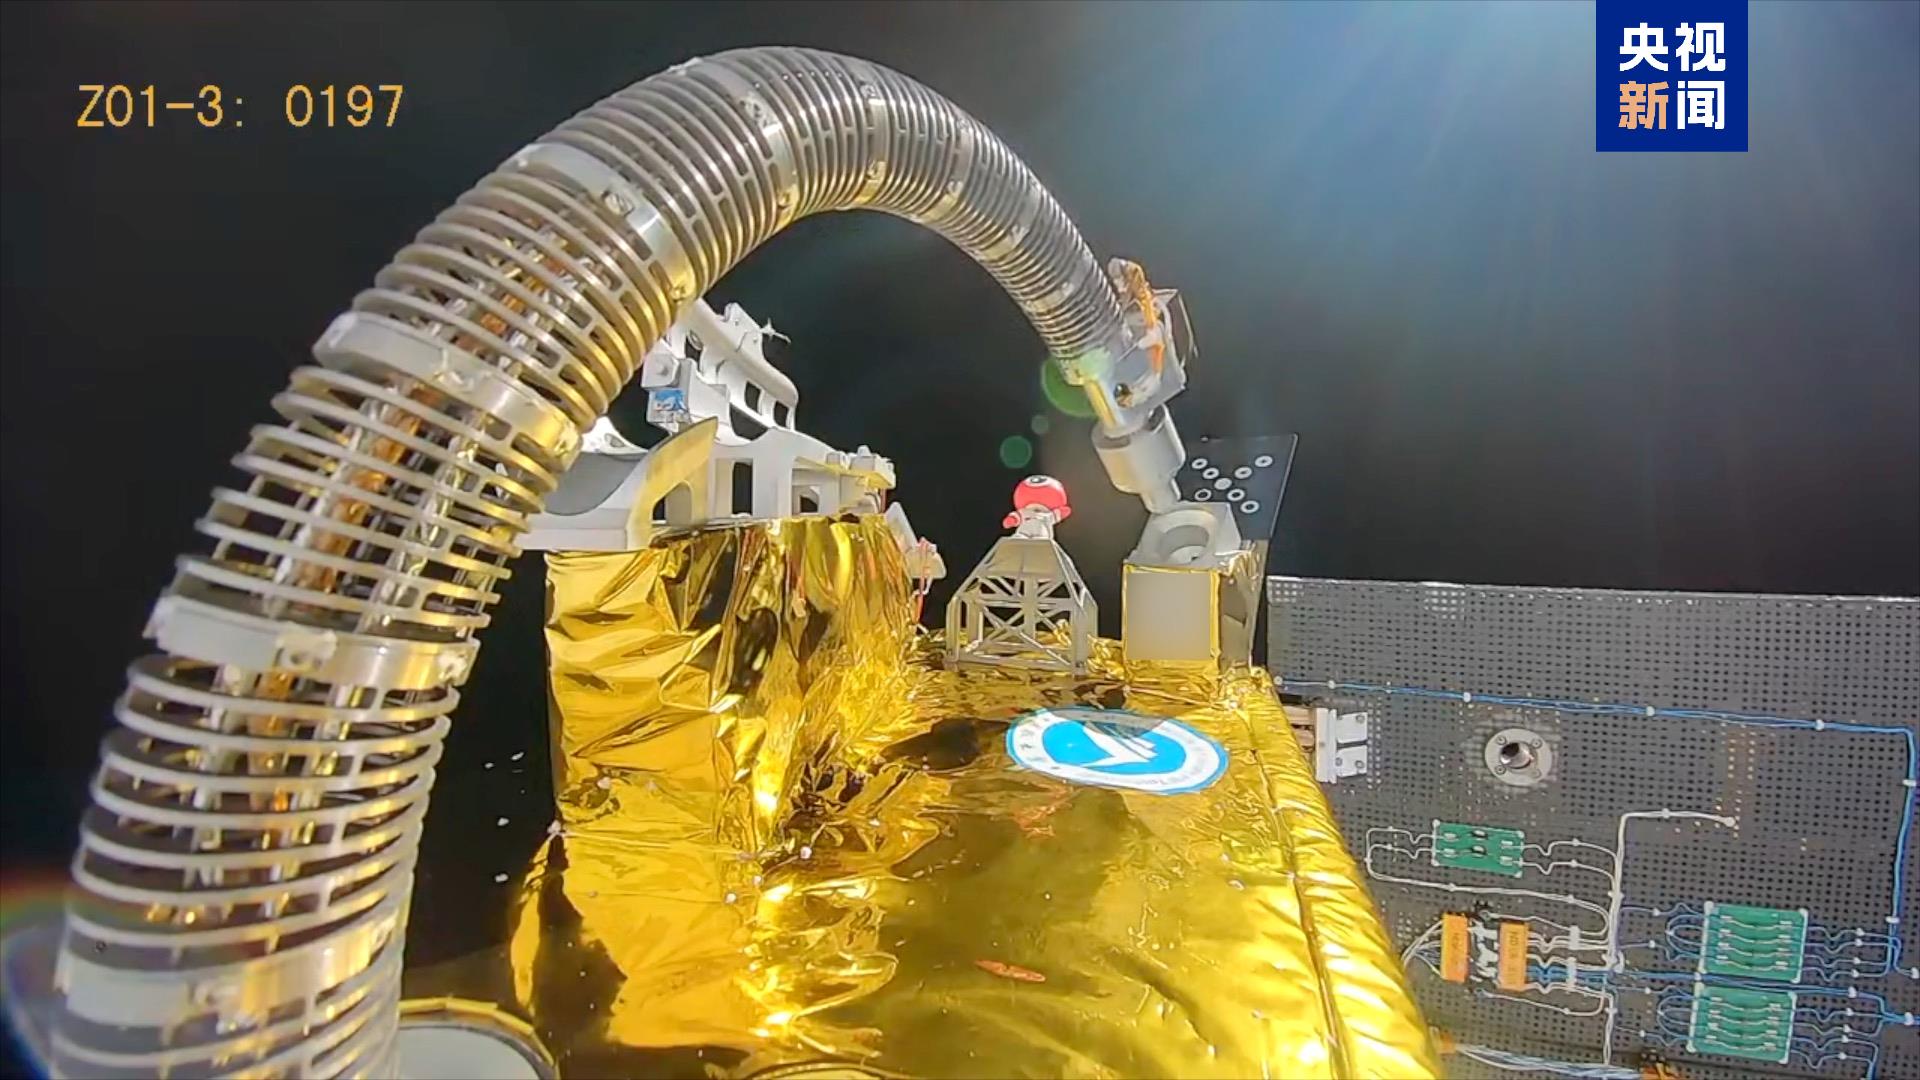
央视报道中的空间柔性连续体机械臂画面。▶视频
清华 SIGS · 西垣0号2026

空间柔性连续体机械臂:面向在轨加注的技术验证

随西垣0号卫星入轨,开展模拟燃料加注与柔顺控制操作验证。

在轨关键技术验证查看案例
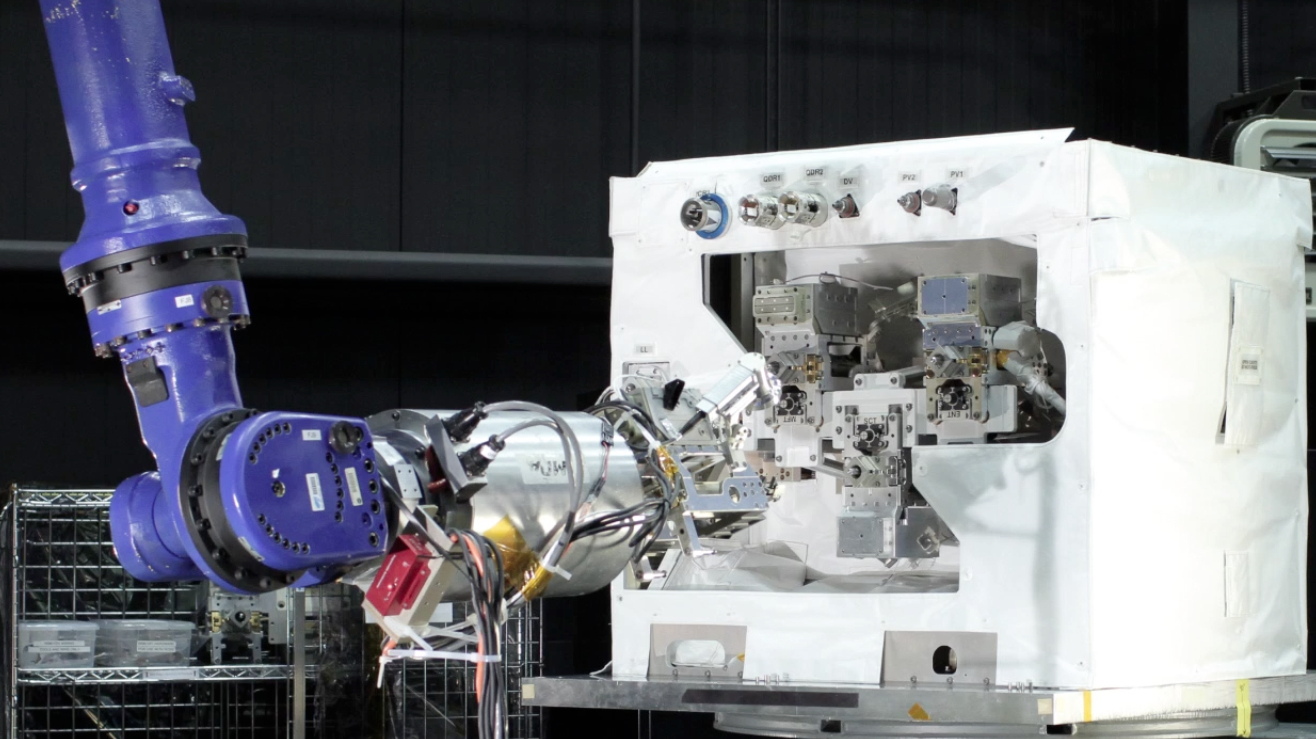
NASA RRM 任务视频所用的工具与试验模块画面。▶视频
NASA / CSA · RRM2011–2013

Dextre × RRM:在轨接口操作与流体传输

在空间站外部试验模块上拆除封盖、操作阀门,并传输乙醇替代液。

空间站在轨演示查看案例
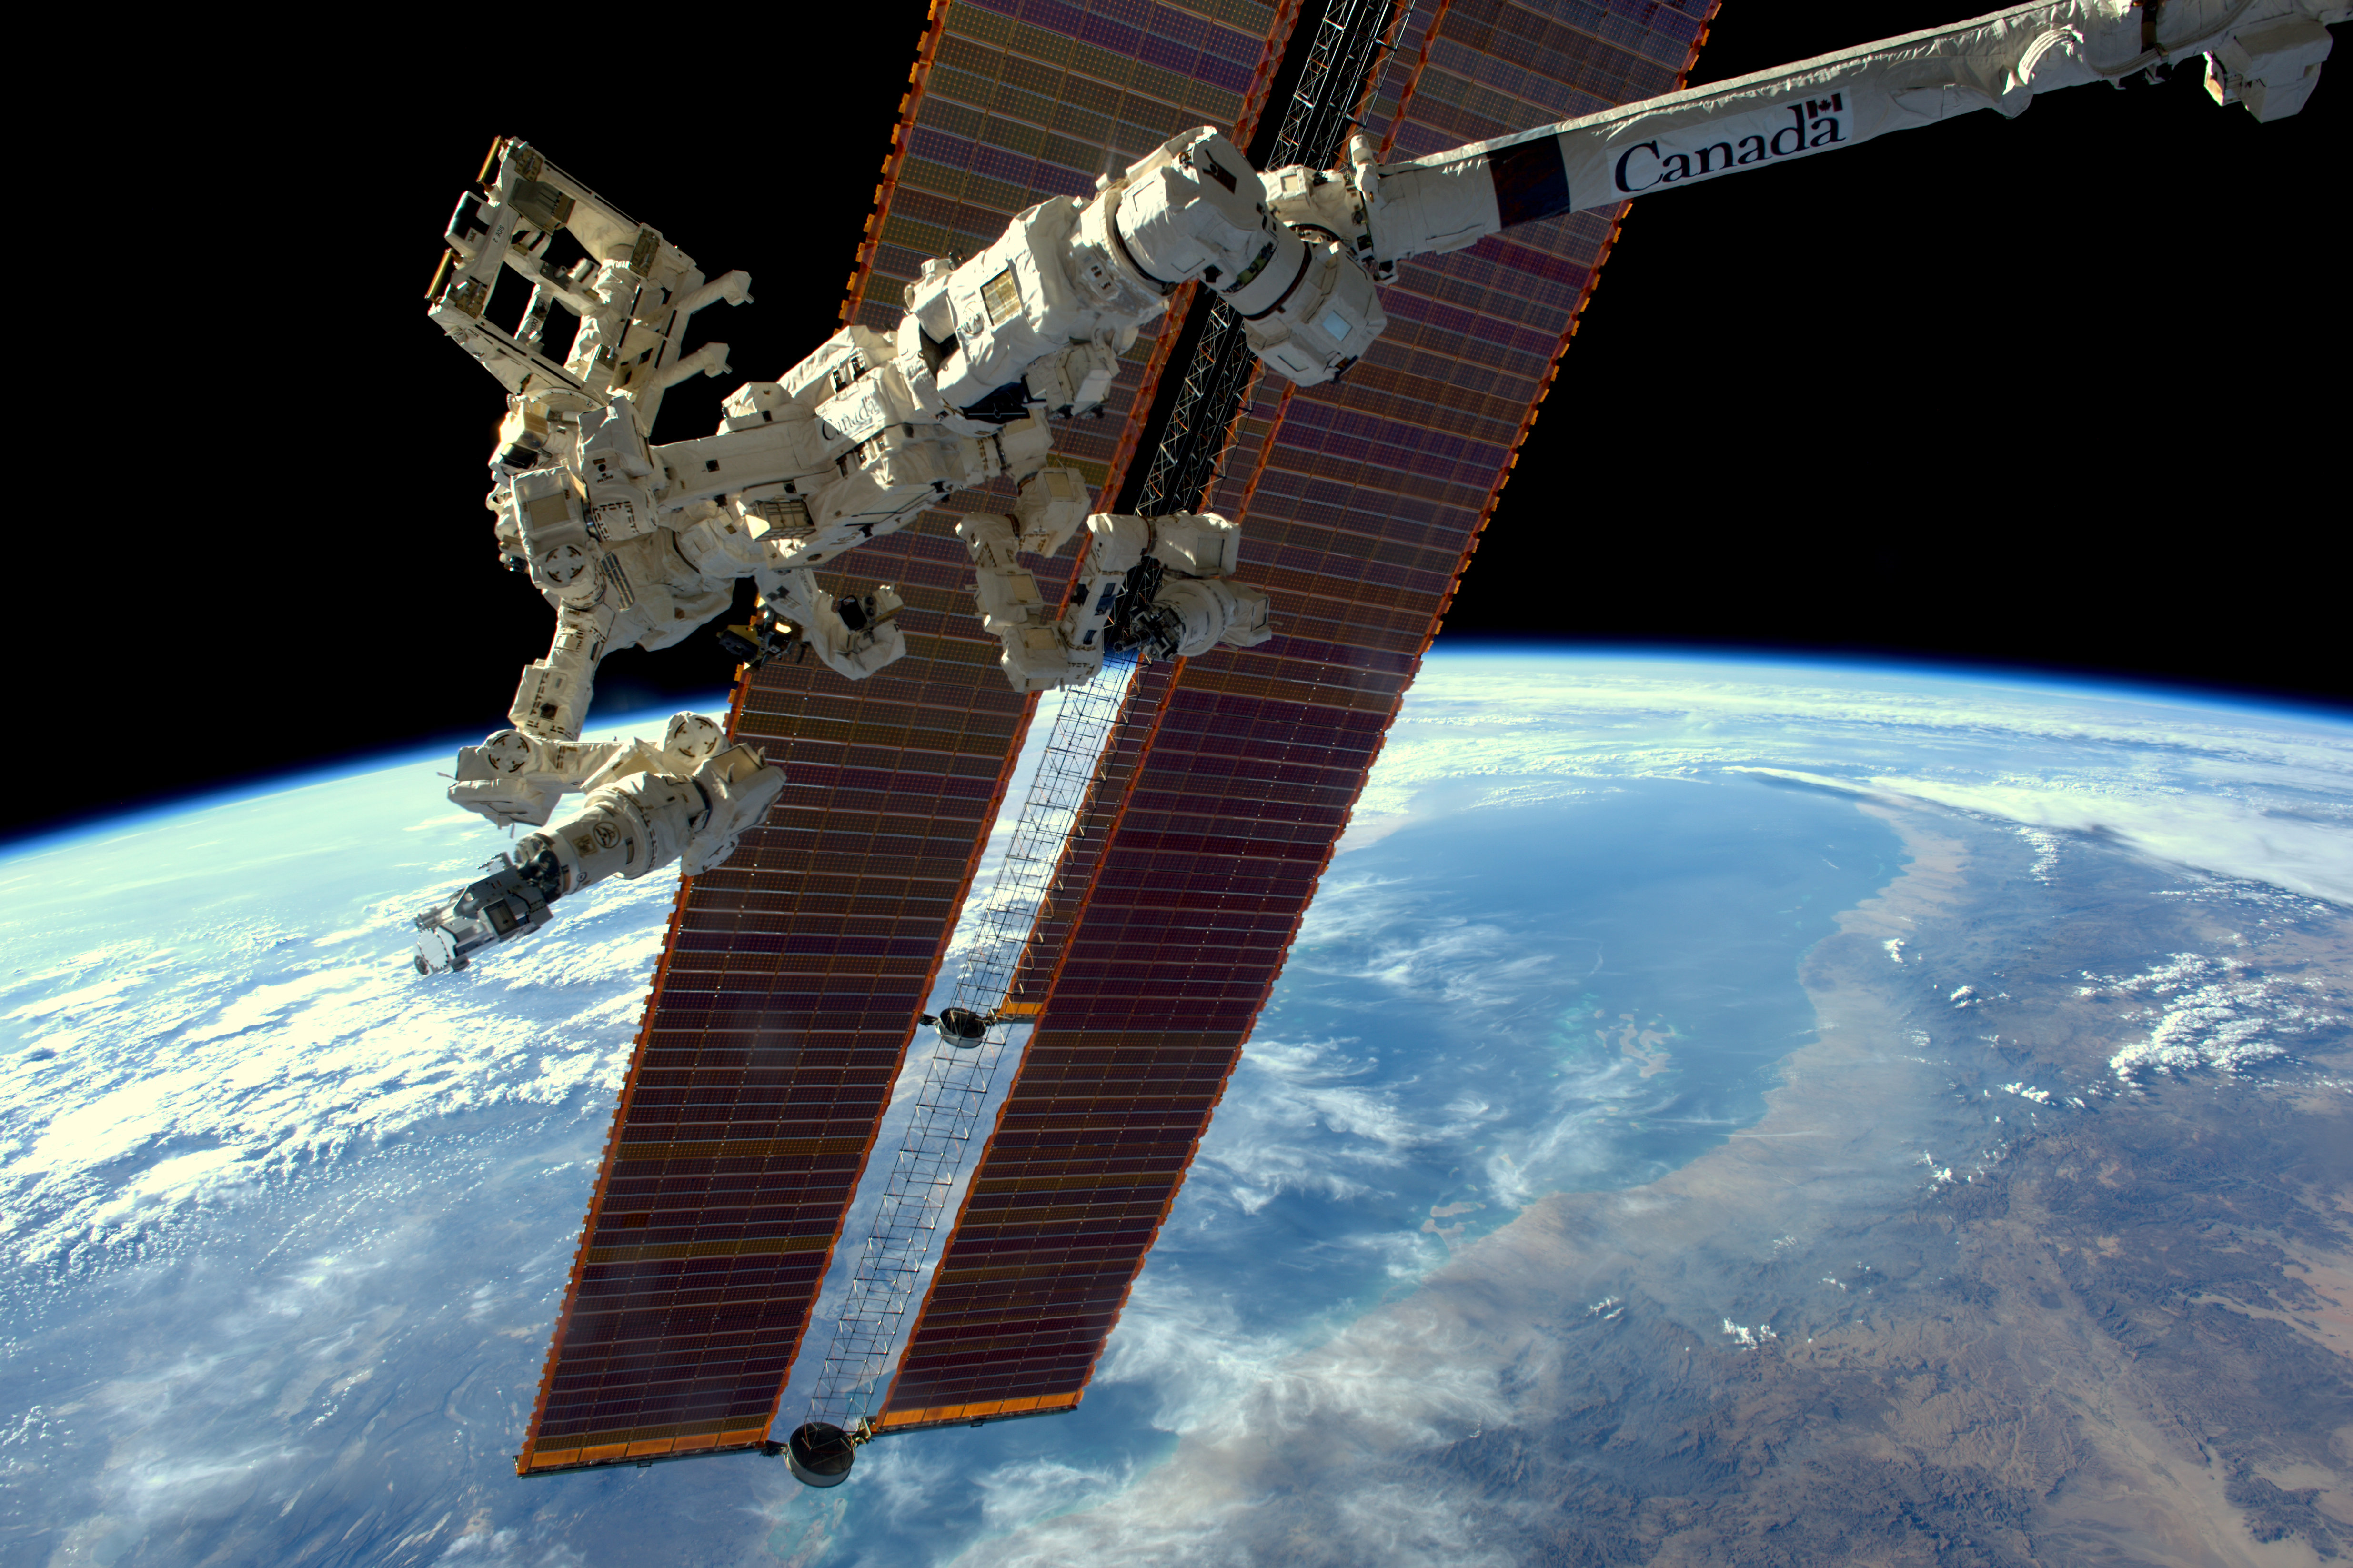
Dextre 携带 RELL 在空间站外部作业,2017 年。
NASA / CSA · RELL2015–2020

RELL × Dextre:空间站外部氨泄漏定位

机械臂携带气体检测工具,沿空间站外部寻找冷却系统泄漏。

已有在轨泄漏定位记录查看案例
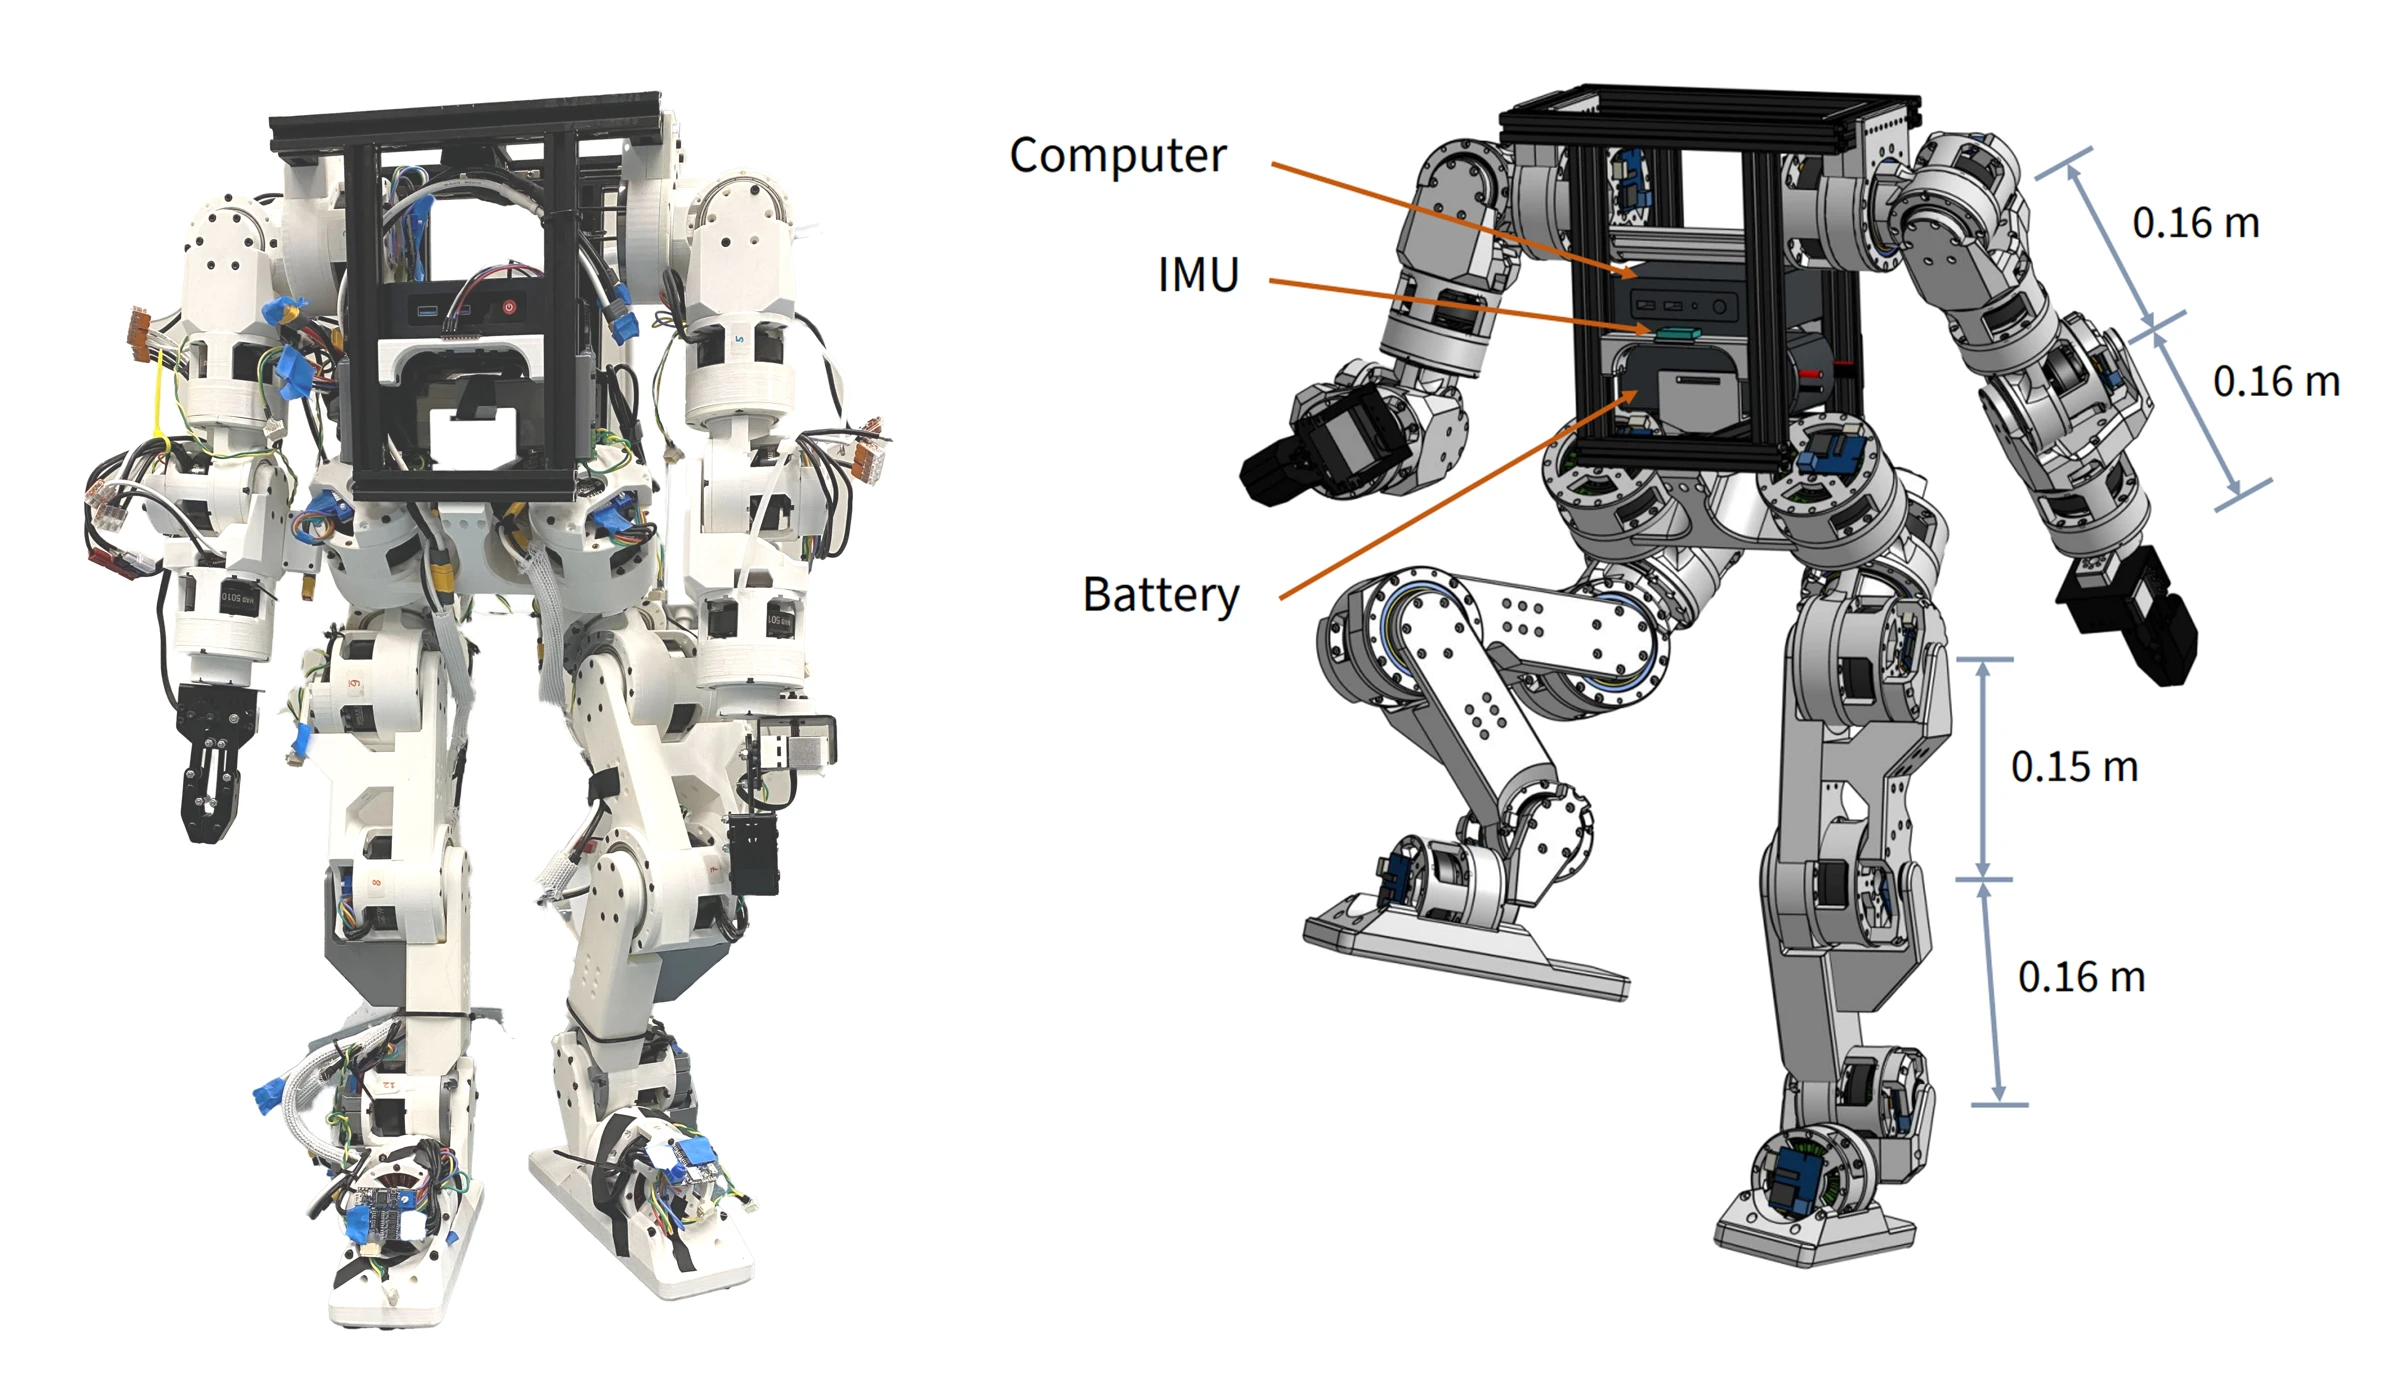
Berkeley Humanoid Lite 项目展示图;不同硬件配置的实物与设计。▶720p
Berkeley Humanoid Lite2025

Berkeley Humanoid Lite:可复现的人形机器人平台

从 3D 打印减速器、双臂操作到双足行走,公开硬件与学习控制流程。

研究样机与实物实验查看案例
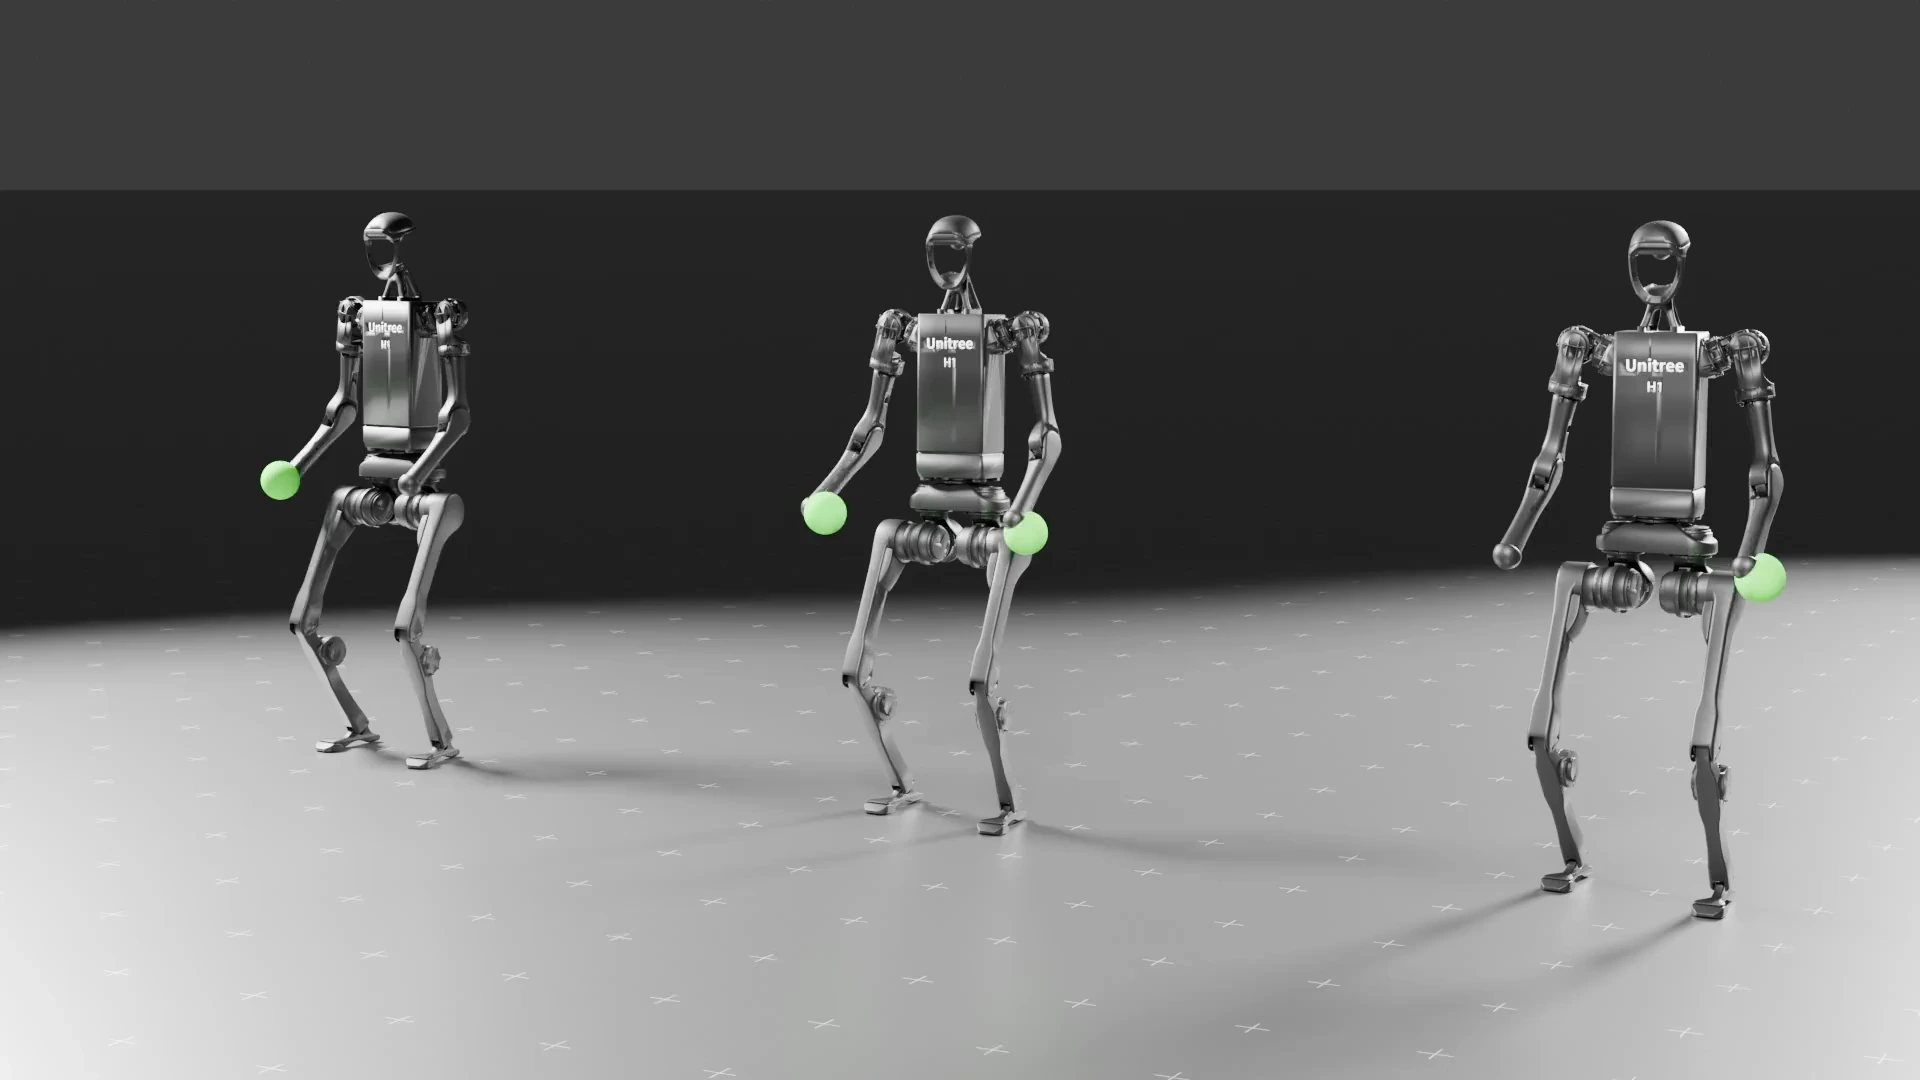
HOVER 官方视频帧:Unitree H1 平台的左右手位置控制。▶1080p
HOVER2024–2025

HOVER:多模式全身控制

在人形机器人上切换手部、头部和根部运动指令,协调上、下肢动作。

实物控制实验查看案例
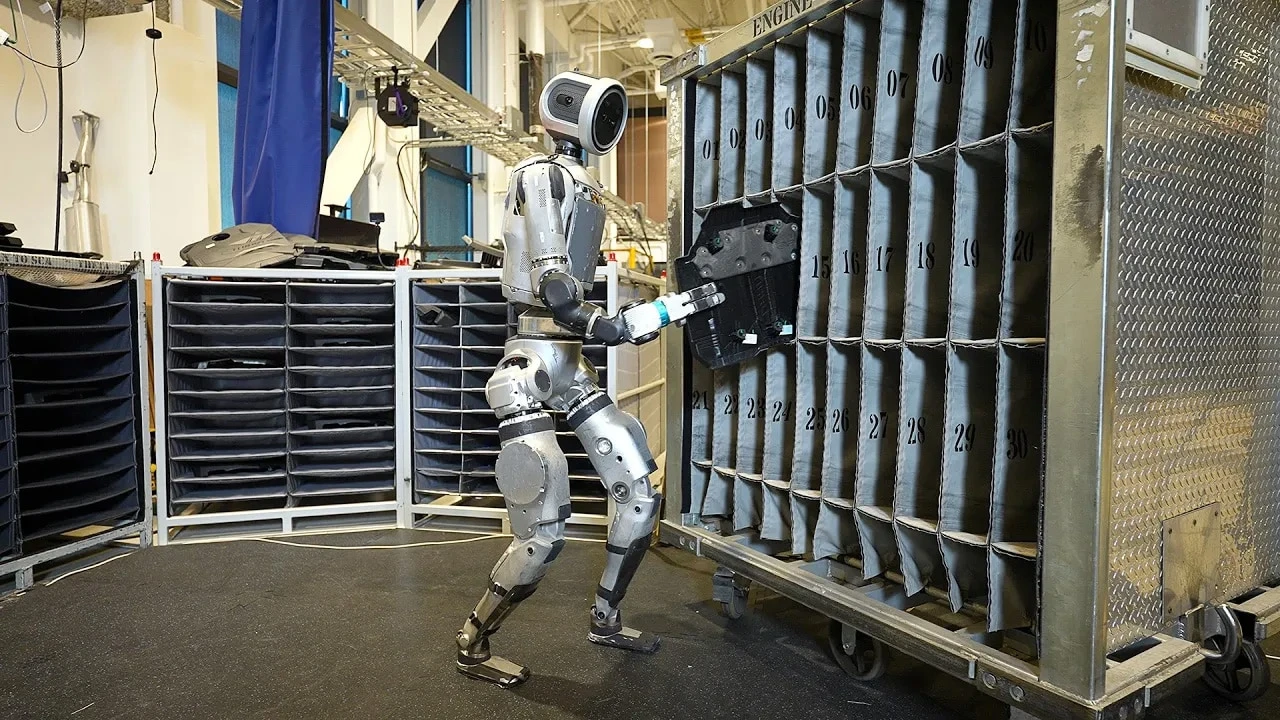
Boston Dynamics 官方图:Atlas 在工业试验场景中转运发动机盖件。▶视频
Atlas · Hands On2024

Atlas:发动机盖件的自主转运

依据料箱位置清单,在供应容器和排序料车之间取放零件。

厂商实物演示查看案例
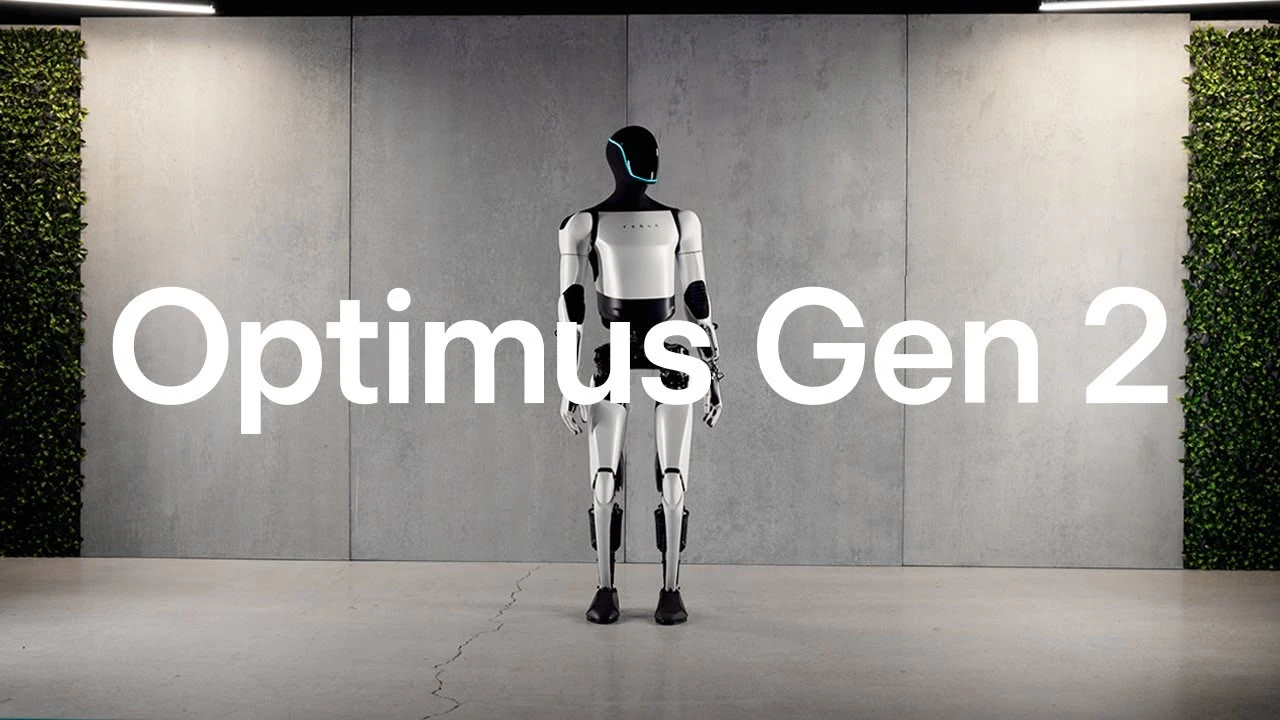
Tesla 官方 Optimus Gen 2 视频封面。▶视频
Tesla · Optimus Gen 22023

Optimus Gen 2:运动与手部操作

Tesla 官方视频展示更新后的执行器、步行与手部动作,包括轻拿鸡蛋。

厂商样机演示查看案例
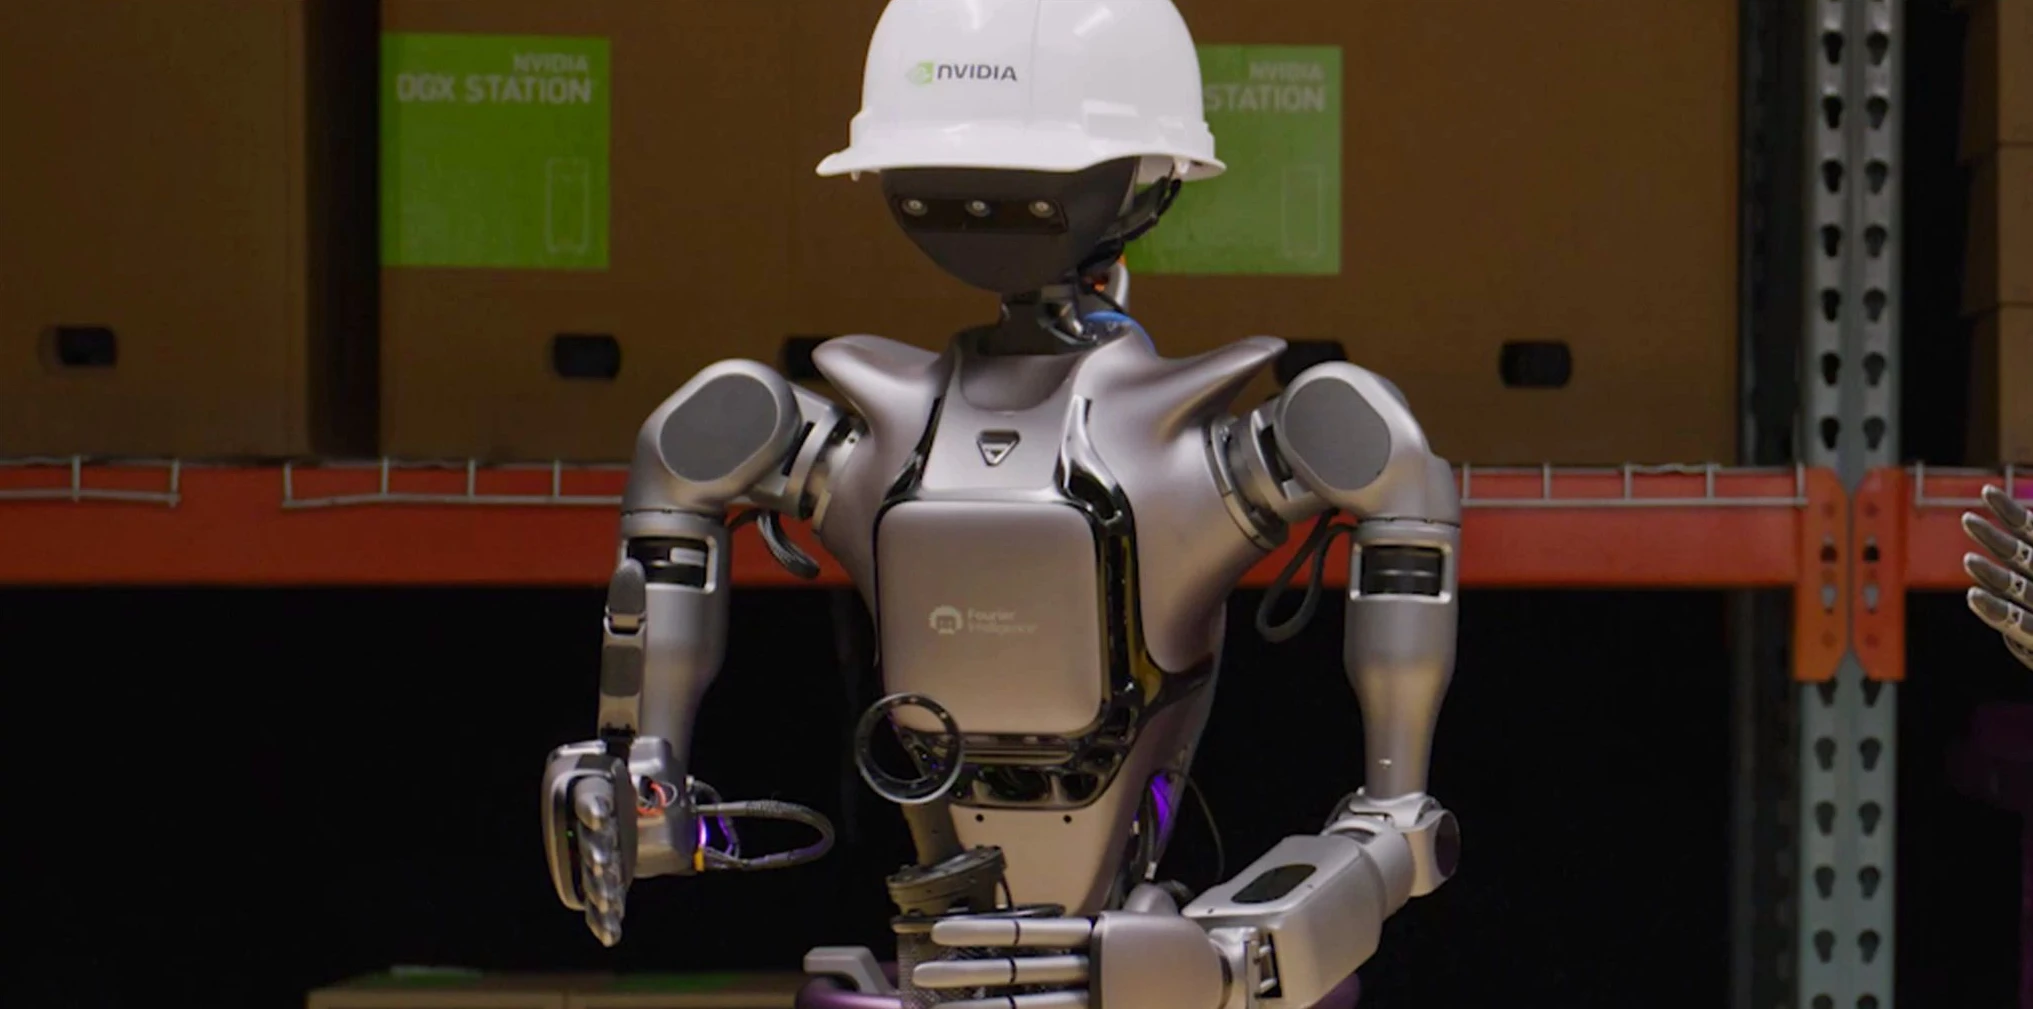
NVIDIA 官方实物操作示例:Fourier GR1 双臂任务。
NVIDIA · GR00T N12025

GR00T N1:人形机器人的双臂操作

结合实物演示、仿真数据和任务微调,研究取放、交接与双臂协作。

模型与实物操作实验查看案例
Google DeepMind 官方全身控制视频帧:机器人携带容器移动。▶1080p
Google DeepMind · Gemini Robotics2026

Gemini Robotics:全身协同控制

官方全身控制演示展示机器人携带容器并移动,连接指令理解与动作执行。

官方模型演示查看案例
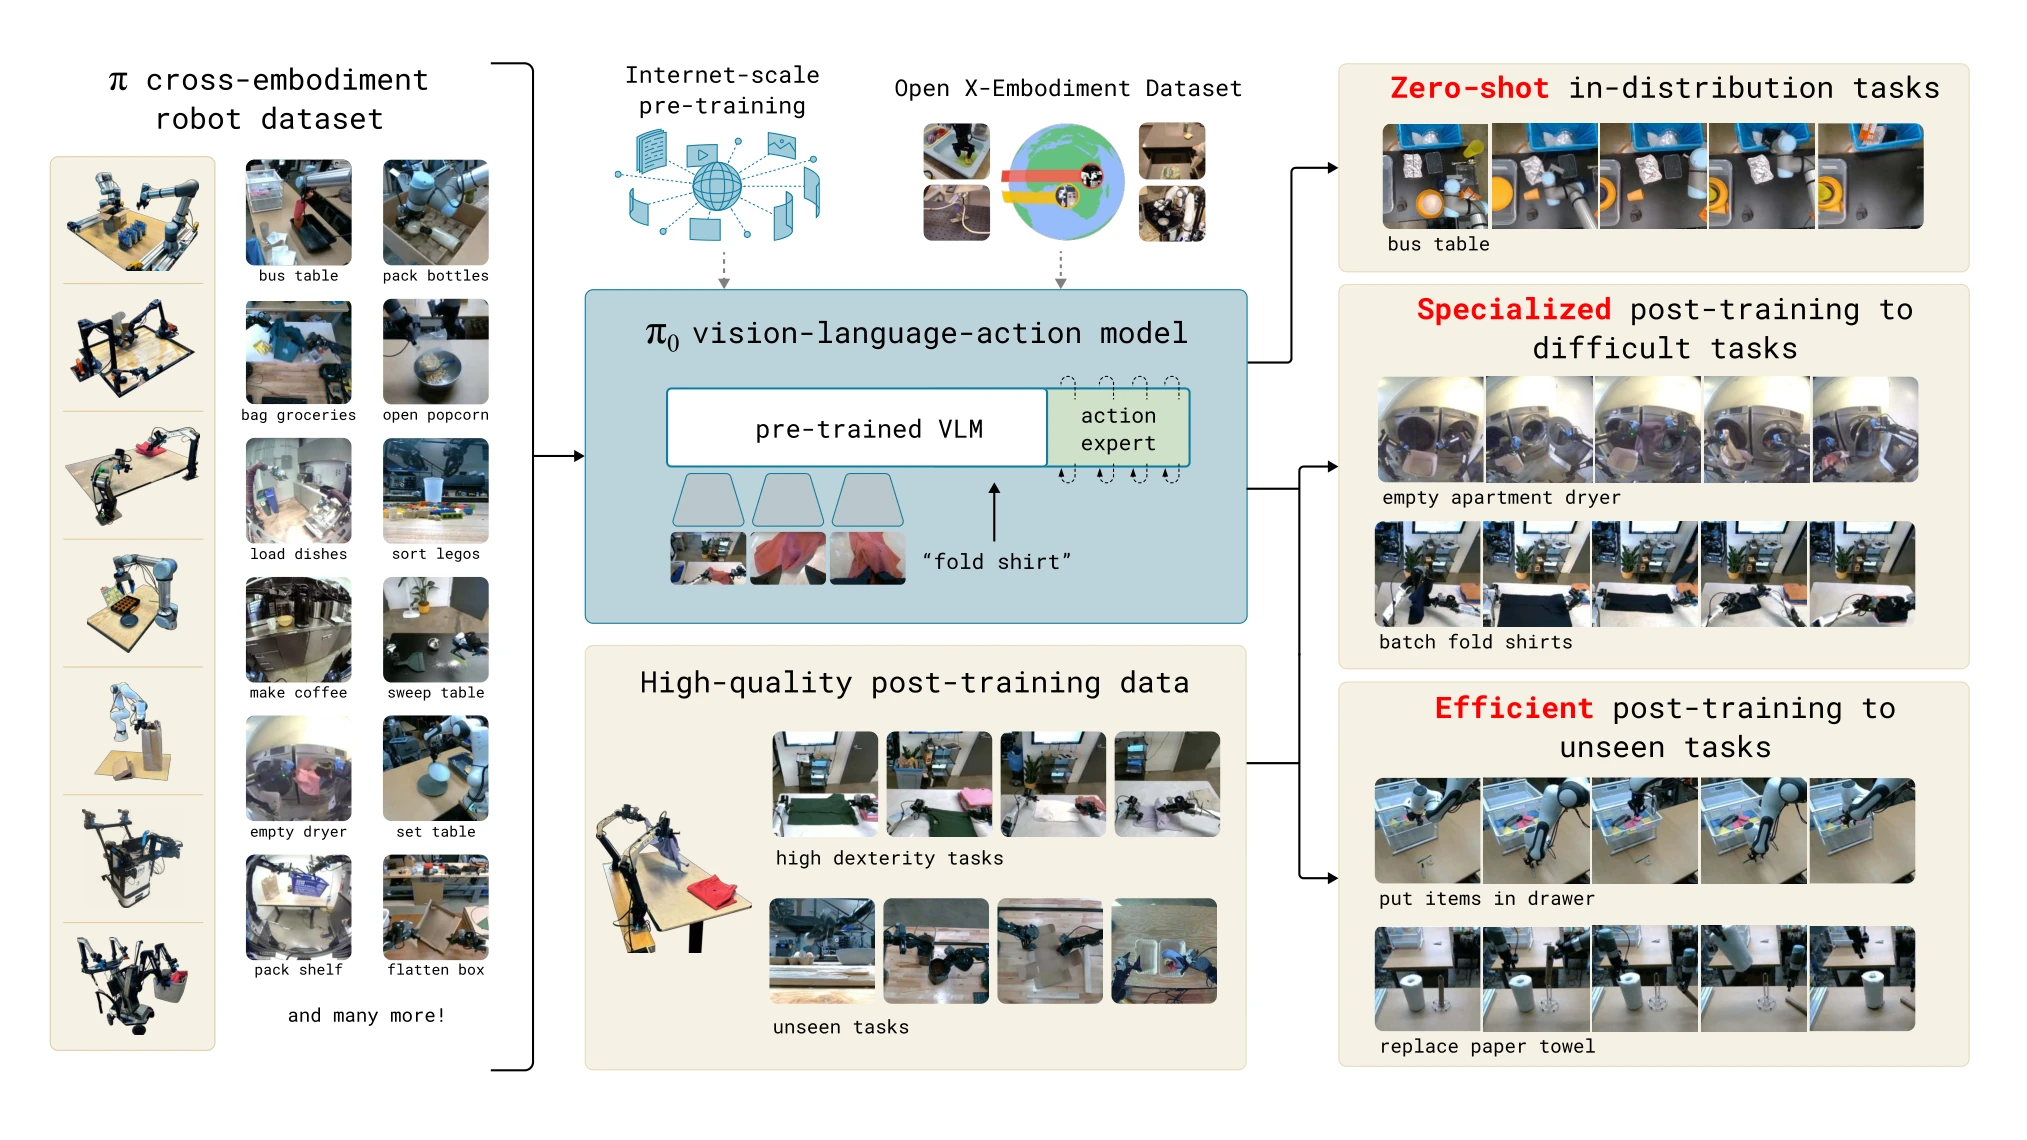
π₀ 论文图 1:跨本体操作任务与模型概览。
Physical Intelligence · π₀2024

π₀:从语言指令到衣物整理

跨本体视觉—语言—动作模型,研究叠衣、清桌与纸盒装配等操作。

实物操作研究查看案例
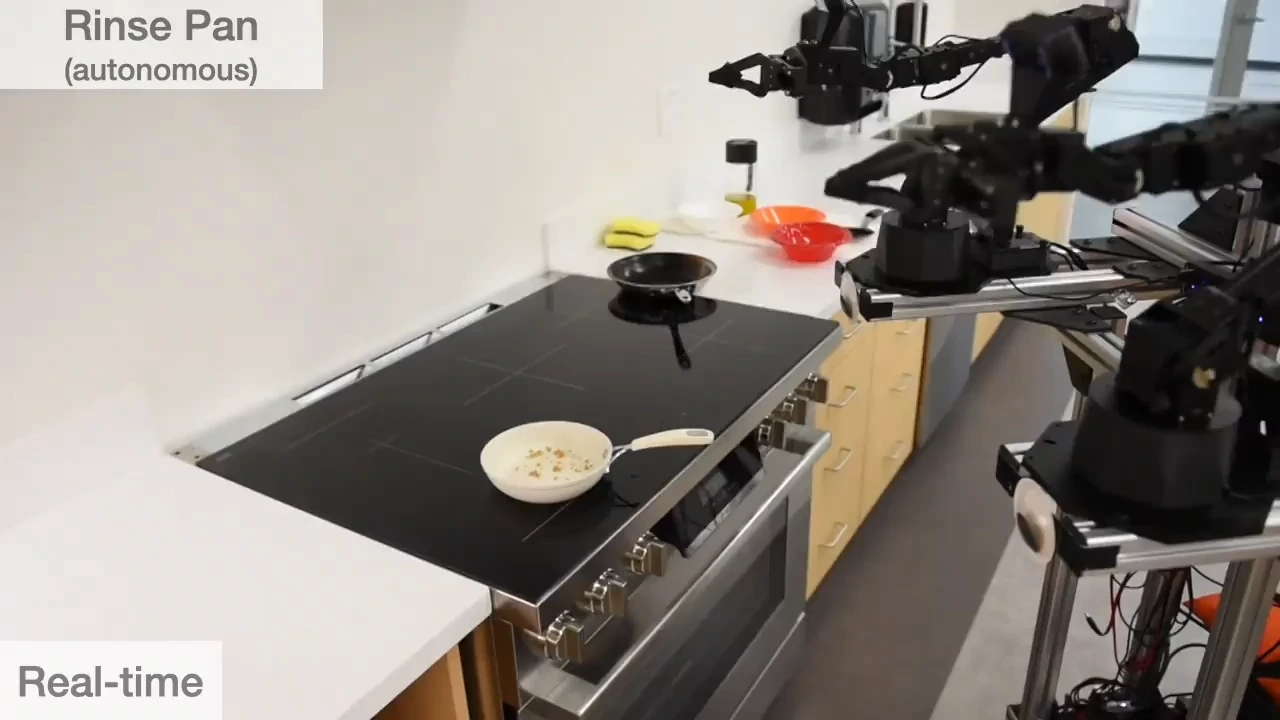
Mobile ALOHA 官方自主技能视频帧:清洗平底锅。▶720p
Mobile ALOHA2024

Mobile ALOHA:双臂与移动底盘一起学习

通过遥操作采集示范,学习开柜、清洗平底锅和烹饪等移动操作。

实物模仿学习实验查看案例
没有找到匹配案例。换个关键词,或调整筛选试试。

每个案例都附有论文或官方资料链接。实验条件、图片和代码的使用方式,可到原文查看。

入微OPENRUWEI

受限空间作业机器人社区。汇集装备检修、医疗介入、搜救探索、基础设施巡检与在轨作业的研究和案例。

最新动态贡献资料社区原则openruwei@163.com
网站访问
累计浏览
—
累计访问
—

正在读取统计

统计说明

自 2026 年 10 月 2 日起统计,不回填此前访问。可见页面成功上报一次,记一次浏览;同一浏览器 30 分钟内的连续浏览合并为一次访问,访问次数不代表独立访客人数。

统计不使用 Cookie 或设备指纹;数据库不保存 IP、页面地址及联系信息。浏览器仅保存最后活动时间,并尊重禁止跟踪设置。脚本拦截、网络中断及自动访问可能影响计数;统计口径与 Cloudflare 后台不同。

入微官网二维码扫码访问官网
© 2026 OpenRuwei · 受限空间作业机器人社区案例图像、视频与论文版权归各权利人。